H.I.R.O. TR-01-A: montar un cuadrúpedo y programar sus pasos
H.I.R.O. TR-01-A es un kit con Raspberry Pi Pico 2W y diez servos. Su biblioteca permite probar pasos, giros y calibración en proyectos educativos.
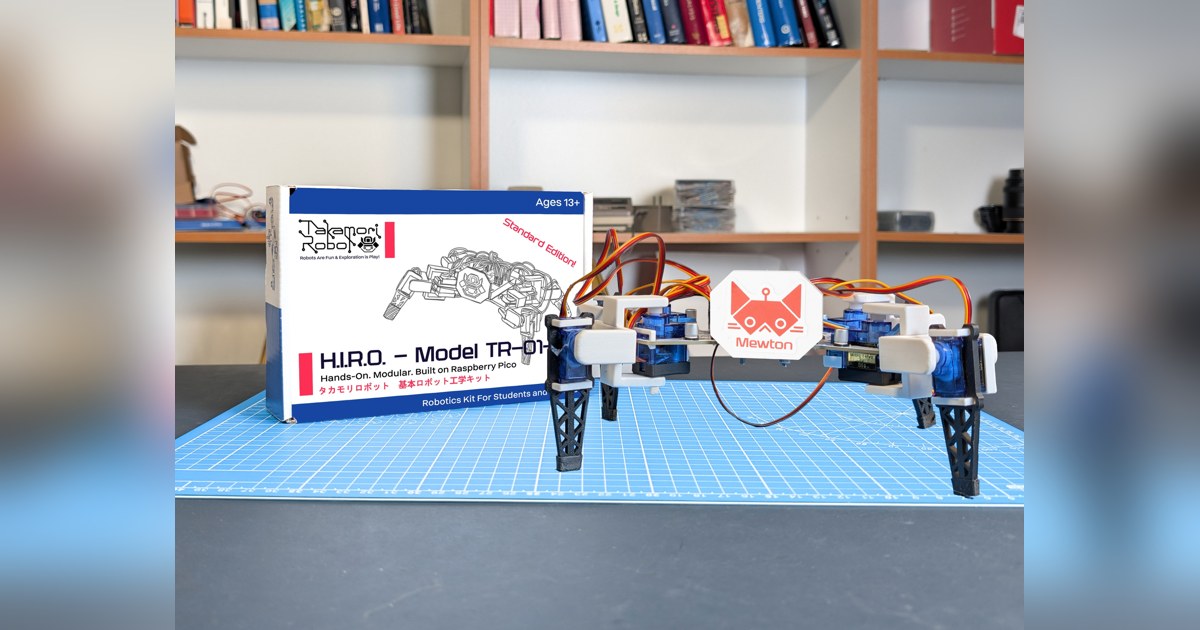
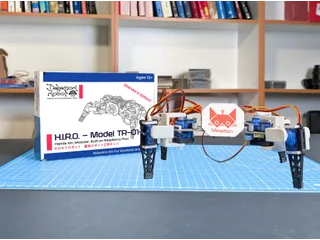
Dar un paso con H.I.R.O. TR-01-A empieza por montar y conectar el robot. Takamori Robot ofrece un cuadrúpedo educativo modular cuyo kit actual reúne una Raspberry Pi Pico 2W, una placa Cortex y diez microservos SG-90, según su página de producto. Su interés está en pasar del cableado a una secuencia física que se pueda observar y corregir.
La tienda publicó esta configuración en septiembre de 2026 y advierte de un plazo estimado de cuatro a seis semanas para preparar los pedidos de la primera tanda. La presencia de un botón de compra no debe confundirse con disponibilidad para entrega inmediata. La ficha de H.I.R.O. TR-01-A conserva ese estado y enlaza sus recursos.
Construir también forma parte del ejercicio
Las piezas estructurales, los clips y la placa facial permiten ensamblar un robot que se puede personalizar. El fabricante lo presenta para proyectos de electrónica y programación, y ofrece aparte un kit de exploración y un conjunto de servos con engranajes metálicos. Esos complementos no forman parte automáticamente del paquete básico.
Para una actividad en casa, la sesión debería incluir el montaje y la comprobación del cableado antes de intentar una marcha. Una articulación mal centrada puede hacer que una secuencia correcta sobre el papel se ejecute con una postura incorrecta. La documentación proporciona precisamente un ejemplo para centrar los servos.
La estimación comercial de montaje no sustituye el tiempo necesario para aprender a identificar conexiones, cargar un programa y revisar el resultado. Ahí está buena parte del valor educativo de un kit que deja sus mecanismos accesibles.
Una biblioteca para separar pasos y giros
El repositorio HIRO publica una biblioteca de movimiento con licencia MIT. Incluye ejemplos para hacer bailar al robot en su sitio, controlarlo desde el monitor serie y centrar sus motores. También documenta funciones de avance, retroceso y giro que reciben parámetros como el número de pasos y la velocidad.
Un ejercicio razonable consiste en cambiar una sola variable y observar qué ocurre. Primero se comprueba una secuencia corta en una superficie despejada; después se modifica el número de pasos o la velocidad. Comparar ambos resultados ayuda a distinguir la orden de movimiento de la trayectoria que realmente consigue la mecánica.
La biblioteca ofrece secuencias preparadas. Utilizarlas no implica que el kit detecte por sí mismo un obstáculo o planifique una ruta por una habitación. Esas capacidades requieren sensores, código y una integración que el alumno tendría que construir o documentar aparte.
Elegir la placa que realmente se ha recibido
Takamori indica que el kit puede programarse con Arduino IDE, Visual Studio Code o Thonny. La guía del repositorio explica cómo añadir soporte para las placas Pico e instalar la biblioteca en Arduino IDE.
Algunos ejemplos mencionan Pico W, mientras que la tienda actual identifica Pico 2W. Por eso conviene comprobar la placa física y seleccionar su modelo correcto en el entorno de programación. Seguir un ejemplo sin revisar esa diferencia puede complicar la primera carga del programa.
La tienda oficial permite consultar por separado el robot, la placa y las ampliaciones. Esa distinción resulta más útil para preparar una actividad educativa que atribuir al kit todas las posibilidades futuras de la plataforma.
Fuentes
- Takamori Robot: contenido del kit H.I.R.O. TR-01-A [en]
- Takamori Robot: biblioteca HIRO y ejemplos [en]
- Takamori Robot: tienda de kits y componentes [en]
Imagen: Fotografía oficial de H.I.R.O. TR-01-A completo, con cuatro patas y cuerpo blanco, sobre una mesa de montaje con la caja del kit. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.