TNY-360 V2: un perro robot para aprender control con servos
TNY-360 V2 combina doce servos de patas con lectura de posición, sensores y programación. La nueva generación tiene kits en preventa y archivos aún pendientes.
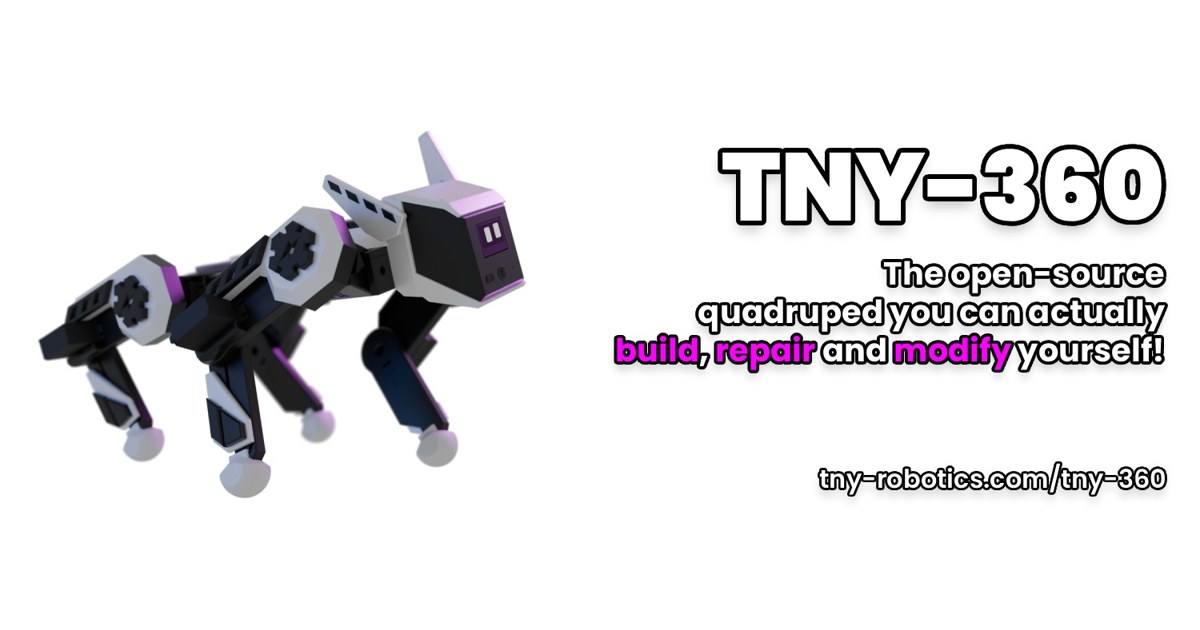
TNY-360 V2 es un perro robot educativo que permite trabajar con mecánica, sensores y control de movimiento en el mismo proyecto. TNY Robotics anuncia esta generación para octubre de 2026 y ofrece kits en preventa. El repositorio oficial explica también una limitación concreta: varios archivos de V2 siguen pendientes de publicación.
El diseño utiliza doce servos MG996R para las patas y un ESP32-S3 como controlador. Dos microservos adicionales mueven las orejas. La cámara, el sensor de distancia y la pantalla facial añaden funciones de percepción e interacción, pero la parte educativa más interesante está en cómo se controla cada articulación.
Ordenar una posición y leer lo que ocurre
En un montaje sencillo, el programa envía una consigna al servo sin recibir una medida externa de su posición. TNY-360 propone modificar los MG996R para obtener una señal analógica y leerla mediante una placa de adaptación con amplificador operacional.
Esa realimentación permite comparar lo solicitado con lo que se mide. La comparación sirve para estudiar calibración, holguras y retrasos del actuador. No convierte un servo económico en una articulación de precisión ilimitada, pero hace visible un problema que en otros kits queda oculto detrás de la orden de movimiento.
El proyecto anuncia un bucle de cinemática y control a 200 Hz, separado de las tareas de red e interfaz entre los núcleos del ESP32-S3. La frecuencia es una característica declarada de su arquitectura. La estabilidad real depende también del montaje, los servos, los apoyos y el algoritmo de marcha.
Sensores para relacionar cuerpo y entorno
La revisión actual del README especifica cámara OV2640, sensor de distancia VL53L0X e IMU LSM6DS3. La pantalla se identifica como SSD1306 y los servos de orejas como MG90D. El documento conserva componentes anteriores tachados; no deben mezclarse con la lista vigente al preparar una compra de piezas.
El puerto dorsal expone I2C y alimentación para ampliaciones. La referencia de programación organiza funciones del sistema, mientras que la documentación separa construcción, teleoperación y programación. Esa estructura permite empezar controlando el robot y después investigar cómo se generan sus posturas.
El kit elegido cambia el trabajo de construcción
TNY Robotics ofrece modalidades con componentes, con piezas mecánicas y una opción montada que aparece como futura disponibilidad. La guía de construcción distingue adquisición de componentes, impresión, ensamblaje y preparación de la batería. Antes de empezar interesa saber qué partes incluye el paquete y qué tareas quedan para el constructor.
El repositorio señala como pendientes la lista de materiales, CAD y placas de V2, aunque conserva documentación de la versión anterior y firmware publicado. La preventa prevé envíos a principios de diciembre; esa previsión no confirma entrega inmediata ni disponibilidad de todos los archivos de fabricación.
TNY-360 V2 encaja como proyecto para aprender la relación entre un programa y un mecanismo de cuatro patas. Su valor está en poder inspeccionar decisiones de control y montaje. Para construir exactamente V2 desde piezas propias, el primer paso es comprobar que los archivos pendientes ya correspondan a esa generación.
Fuentes
- TNY Robotics — TNY-360 V2 y modalidades de kit [fr]
- TNY Robotics — repositorio, firmware y estado de V2 [en]
- TNY Robotics — documentación de construcción [en]
- TNY Robotics — referencia de programación del sistema [en]
Imagen: Render promocional oficial de TNY-360 completo, con cuatro patas articuladas y cabeza con pantalla, junto al logotipo del proyecto. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.