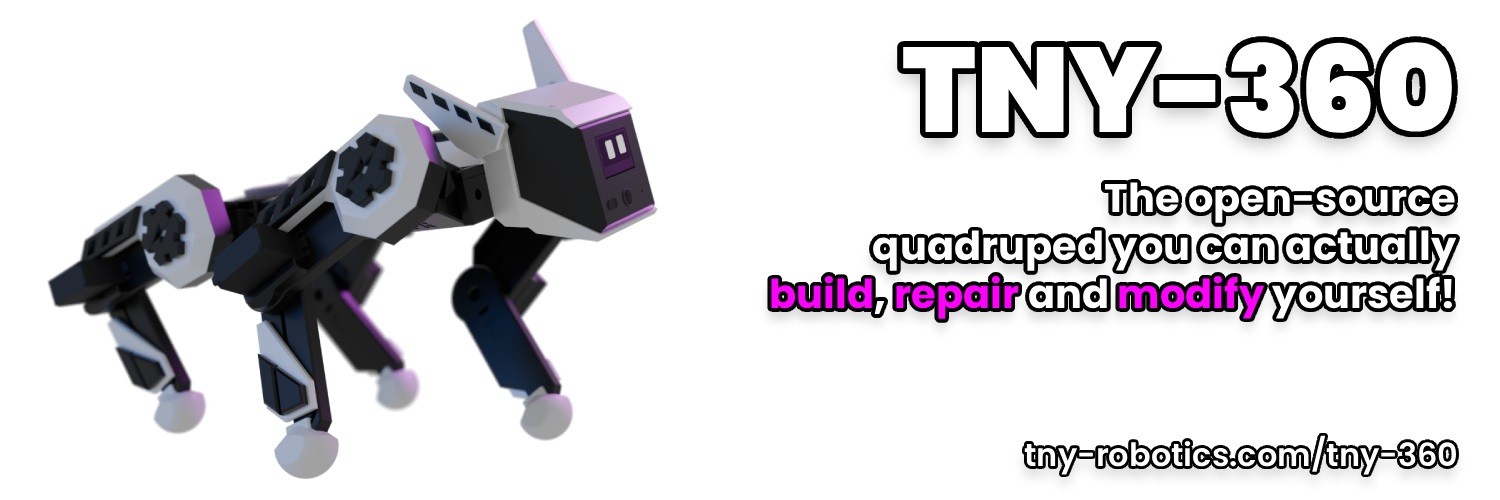
Render promocional oficial de TNY-360 completo, con cuatro patas articuladas y cabeza con pantalla, junto al logotipo del proyecto.

TNY Robotics

TNY-360 V2

TNY-360 V2 combina doce servos de patas con lectura de posición, sensores y programación. La nueva generación tiene kits en preventa y archivos aún pendientes.

Ficha actualizada el .

Proyecto y documentación oficial

Información y disponibilidad

V2 anunciada para octubre de 2026 y ofrecida en preventa, con envíos previstos para principios de diciembre según el repositorio. Algunos archivos V2 siguen pendientes.

Para qué sirve

Construir y programar un cuadrúpedo educativo para estudiar cinemática, sensores, calibración y comunicación con un robot físico.

Qué tener en cuenta

  • La lista de materiales, CAD y placas de V2 se señalan como pendientes en el repositorio.
  • Los servos de patas requieren una modificación para obtener lectura de posición.
  • Una frecuencia de control anunciada no garantiza estabilidad sobre cualquier terreno.

Datos documentados

Controlador
ESP32-S3 N16R8 Fuente ↗
Patas
12 servos MG996R modificados para lectura analógica de posición Fuente ↗
Orejas
Dos microservos MG90D en la revisión actual del README Fuente ↗
Sensores
Cámara OV2640, distancia VL53L0X e IMU LSM6DS3 Fuente ↗
Control
Bucle de cinemática y control a 200 Hz anunciado Fuente ↗
Extensión
Puerto dorsal I2C y alimentación Fuente ↗

Quién está detrás

TNY Robotics

TNY Robotics desarrolla TNY-360 y publica firmware, diseños y documentación para construir y programar un cuadrúpedo educativo.

Conocer la empresa o el proyecto ↗
Fuentes de la ficha

En robotica.es · 1 artículo

Lo que hemos contado de TNY-360 V2