Cooper: aprender a programar con botones, sensores y movimiento
Cooper enseña secuencias y respuestas a sensores sin móvil ni ordenador. Esta guía explica sus botones, la comunicación entre robots y las actividades para casa o clase.
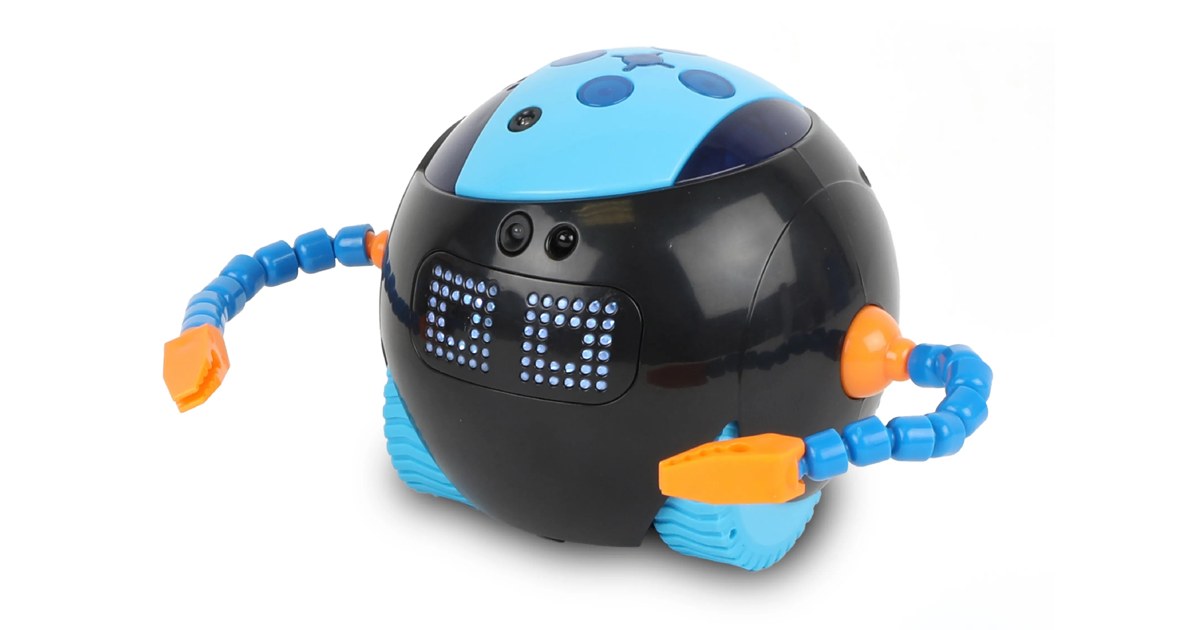
Cooper convierte una secuencia de instrucciones en algo que se puede observar sobre una mesa o el suelo. El niño pulsa direcciones, ejecuta el programa y comprueba dónde termina el robot. Learning Resources lo incorporó a su presentación de novedades de 2025, con una edad recomendada desde cinco años. Su interés está en hacer visibles los errores y las decisiones del código antes de pasar a un ordenador.
Qué se programa realmente
La documentación de Cooper indica que admite secuencias de hasta 100 pasos. El control básico permite avanzar, retroceder y girar mediante botones; GO ordena ejecutar la secuencia. Las tarjetas del kit sirven para planificar y representar las instrucciones. No son un lector de tarjetas que cargue automáticamente un programa en el robot.
Esa diferencia ayuda a organizar la actividad. Un alumno puede preparar la ruta con las tarjetas y otro introducirla. Después, ambos comparan la predicción con el recorrido. Si el robot termina en otro sitio, conviene revisar primero el orden de las instrucciones y después la orientación inicial: derecha e izquierda se interpretan desde el robot, aunque quien lo observa esté enfrente.
El formato individual incorpora robot, tarjetas, pelota, guía de actividades y cable de carga. El lote de aula añade varias unidades y recursos para el profesor. Comprar cuatro Cooper cambia las posibilidades de colaboración, pero no crea un modelo de robot diferente.
Los sensores añaden una decisión al recorrido
Cooper incorpora detección de objetos, respuesta a la luz y seguimiento de una línea negra. Permiten pasar de una ruta fija a una actividad donde importa lo que ocurre alrededor. Se puede plantear un camino con un obstáculo y pedir al grupo que explique qué reacción espera antes de activar la función correspondiente.
Para empezar, resulta más claro trabajar con un sensor cada vez. Una línea bien contrastada permite observar el seguimiento; una caja colocada en el camino sirve para hablar de detección. Mezclar demasiadas funciones en la primera sesión hace más difícil saber qué causó un cambio de trayectoria.
La superficie también forma parte del experimento. Un suelo liso facilita repetir recorridos, mientras que alfombras o desniveles pueden introducir desvíos que no proceden del código. Marcar una posición de salida y mantenerla entre intentos permite distinguir un fallo de secuencia de un cambio físico en la prueba.
Comunicación entre varios Cooper
El modo de comunicación permite que dos robots interactúen con respuestas preparadas, como bailes o bromas. Es una ampliación útil para actividades por parejas. No equivale a una conversación abierta con inteligencia artificial ni permite concluir que comprendan libremente las instrucciones habladas de un alumno.
En clase puede servir para repartir responsabilidades: una pareja prepara el primer recorrido y otra decide cómo coordinar el encuentro. El valor educativo depende de que expliquen las decisiones y revisen los resultados; observar una animación por sí sola ofrece menos información sobre lo aprendido.
Antes de llevarlo a casa o al aula
Cooper es recargable por USB-C, según las preguntas oficiales del fabricante. En un aula conviene reservar un lugar de carga y comprobar cada unidad antes de una sesión compartida. Los accesorios pequeños y el espacio de desplazamiento también requieren una organización adecuada a la edad.
La edición concreta importa: guía, sonidos y recursos curriculares pueden depender del país. Antes de comprar para un colegio español, interesa confirmar qué materiales vienen en castellano y si el distribuidor suministra las piezas del kit. Cooper encaja especialmente en una primera aproximación tangible a la programación, con actividades breves y objetivos que el niño pueda comprobar por sí mismo.
La ficha de Cooper the STEM Robot reúne los datos documentados, sus límites y los enlaces del fabricante.
Fuentes
- Learning Resources: Cooper y sus funciones [en]
- Learning Resources: preguntas sobre Cooper [en]
- Learning Resources: presentación en Toy Fair 2025 [en]
- STEMfinity: contenido del kit y fotografía de producto [en]
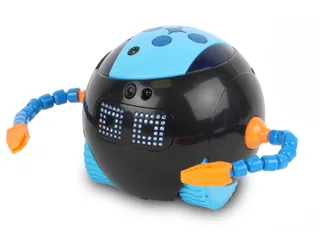
Imagen: Imagen de producto de Cooper the STEM Robot completo, con pantalla frontal y brazos articulados, publicada por STEMfinity. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.