El hexápodo de Harrison Bounds: del diseño a la marcha física
Harrison Bounds construyó en 2025 un hexápodo con 18 servos y piezas propias. Su diario distingue la marcha física del aprendizaje por refuerzo en simulación.
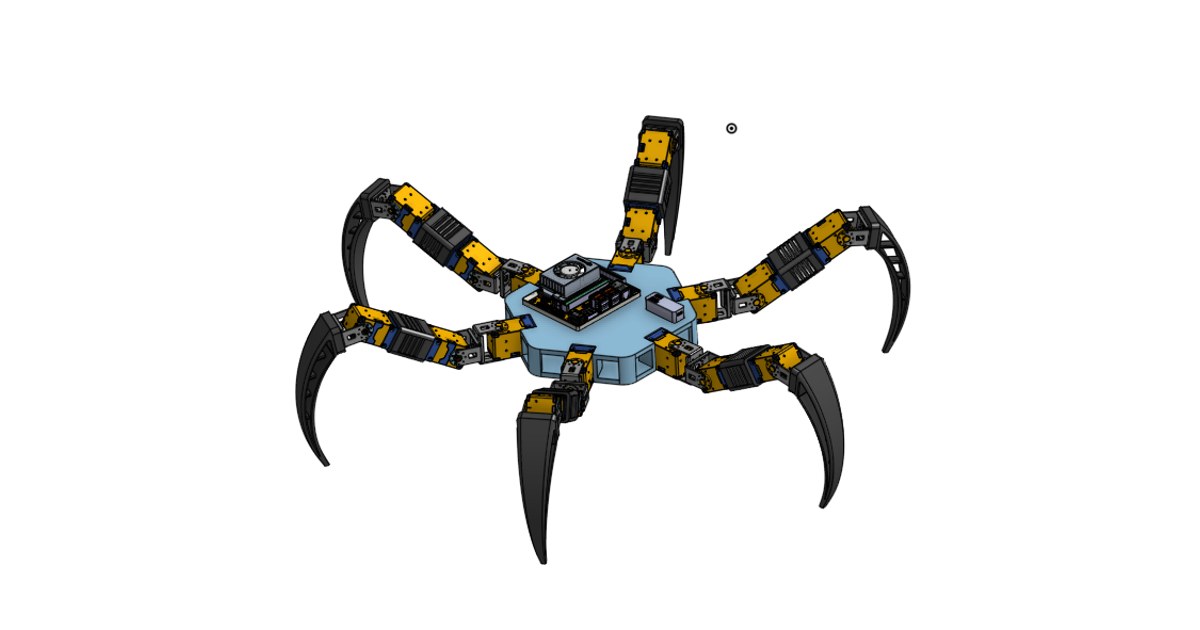
El hexápodo de Harrison Bounds nació como un proyecto para aprender a construir un robot completo. Northwestern explica que lo desarrolló durante el trimestre de invierno de su máster en robótica de 2025. El resultado combina seis patas diseñadas por el autor, piezas impresas y control de movimiento. Su documentación permite seguir también las decisiones que tuvieron que corregirse.
Un caminante diseñado desde la primera pata
El diario de construcción comienza por una pata con tres motores Dynamixel. El autor diseñó los soportes y los enlaces, probó sus movimientos y revisó las piezas antes de extender el sistema al cuerpo completo. La configuración final utiliza 18 motores, tres por cada una de las seis patas, y un Nvidia Jetson Orin Nano.
Los motores se comunican mediante el bus de Dynamixel, en lugar de recibir únicamente una señal de posición sin retorno. El repositorio describe la lectura de posiciones y la organización de identificadores por pata. Eso permite estudiar el control con información del actuador, aunque no elimina la necesidad de comprobar ceros, límites y alimentación.
Lo que enseñan las revisiones
Una primera prueba hizo girar un motor más allá del recorrido compatible con la pieza y rompió un soporte impreso. El diario relata también bases demasiado grandes, pies que deslizaban y conexiones mecánicas que necesitaban refuerzo. Estas incidencias tienen valor para quien construye: muestran por qué un modelo CAD puede necesitar cambios después de trabajar con carga real.
El autor redujo peso, modificó la base y revisó la geometría de las patas. Son decisiones sobre la máquina completa, con consecuencias en el esfuerzo de los motores y en los apoyos. Reutilizar el código exige adaptar sus posiciones iniciales a la construcción concreta; copiar una secuencia de ángulos no garantiza que otra estructura camine igual.
La marcha física utiliza cinemática
La presentación del autor muestra marcha, giro y un gesto de saludo. Para caminar utiliza cinemática inversa y una secuencia trípode: un grupo de tres patas sostiene el cuerpo mientras el otro avanza. Las curvas de trayectoria ayudan a definir el recorrido del pie entre posiciones.
El diario termina con el robot caminando sin alimentación externa conectada y con un menú para seleccionar acciones. No aporta una campaña de medidas de velocidad, duración de batería o resistencia sobre terrenos variados. Las demostraciones acreditan el alcance del proyecto mostrado, no una plataforma todoterreno lista para cualquier entorno.
Aprender en simulación es otro paso
Bounds convirtió el modelo para simular sus articulaciones y utilizó Genesis con aprendizaje por refuerzo PPO. Allí una política aprende una forma de desplazamiento a partir de un objetivo de avance.
El diario deja el traslado de esa política al robot físico como una continuación pendiente. La marcha real documentada y la marcha aprendida en simulación deben entenderse por separado. Precisamente esa separación hace útil el proyecto para estudiar dónde acaba el diseño de un controlador y dónde empiezan las dificultades de aplicarlo a motores, piezas y suelos reales.
Fuentes
- Harrison Bounds — presentación y demostraciones [en]
- Harrison Bounds — diario de construcción [en]
- Harrison Bounds — código y organización del proyecto [en]
- Northwestern — proyecto de invierno de 2025 [en]
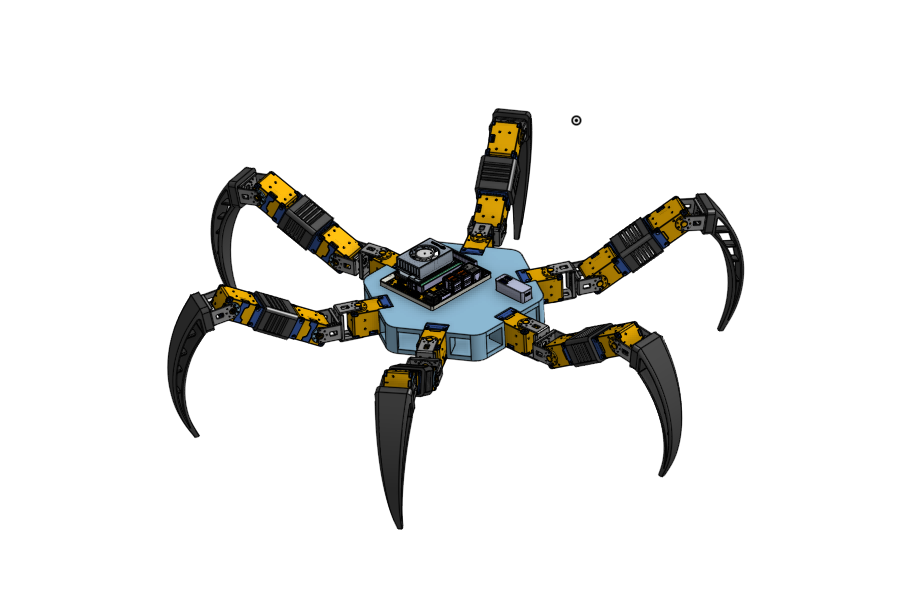
Imagen: Render CAD publicado por Harrison Bounds de su hexápodo completo, con cuerpo azul y seis patas negras y amarillas. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.