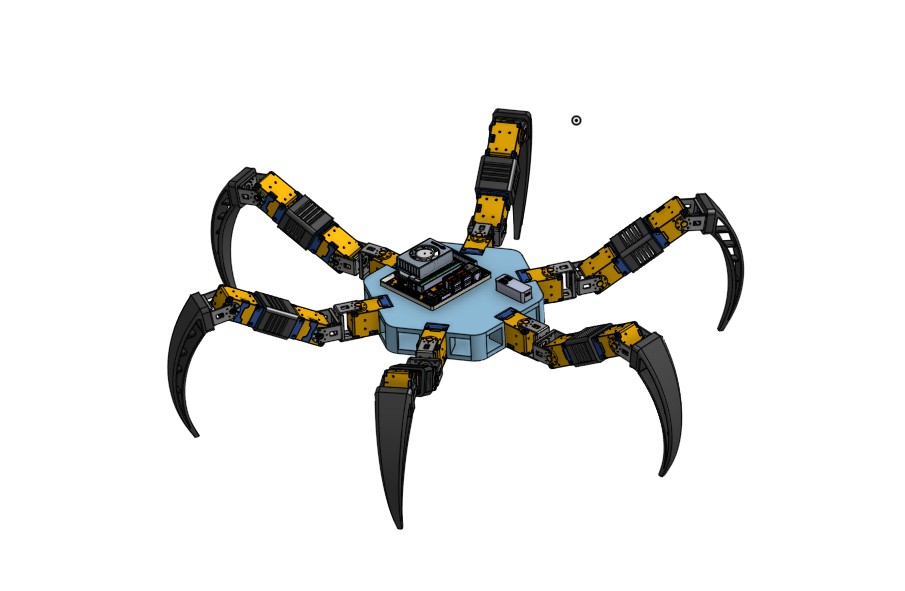
Render CAD publicado por Harrison Bounds de su hexápodo completo, con cuerpo azul y seis patas negras y amarillas.

Harrison Bounds

Hexapod de Harrison Bounds

Harrison Bounds construyó en 2025 un hexápodo con 18 servos y piezas propias. Su diario distingue la marcha física del aprendizaje por refuerzo en simulación.

Ficha actualizada el .

Presentación del autor

Información y disponibilidad

Proyecto universitario de 2025 con diario de construcción, código y demostraciones del autor. No se presenta como un kit comercial listo para montar.

Para qué sirve

Aprender diseño mecánico, cinemática y coordinación de seis patas mediante un proyecto universitario construido desde cero.

Qué tener en cuenta

  • El diario deja el traslado de la política aprendida al robot físico como trabajo posterior.
  • El montaje sufrió roturas de soportes y revisiones del chasis; requiere evaluar las piezas y cargas de cada construcción.
  • No hay una oferta de kit ni prestaciones comerciales de autonomía, carga o velocidad verificadas.

Datos documentados

Origen
Proyecto del máster en robótica de Northwestern, 2025 Fuente ↗
Actuadores
18 servos Dynamixel, tres por pata Fuente ↗
Ordenador
Nvidia Jetson Orin Nano Fuente ↗
Movimiento
Marcha trípode física; aprendizaje PPO en Genesis Fuente ↗

Quién está detrás

Harrison Bounds

Harrison Bounds desarrolla proyectos de robótica y documenta el diseño y la construcción de su hexápodo.

Conocer la empresa o el proyecto ↗
Fuentes de la ficha

En robotica.es · 1 artículo

Lo que hemos contado de Hexapod de Harrison Bounds