Learn-It-All: un cuadrúpedo para comparar cinemática y aprendizaje
Learn-It-All publica un cuadrúpedo con servos Feetech y realimentación, modelos y control. Sus demostraciones y repositorios permiten seguir la simulación al hardware.
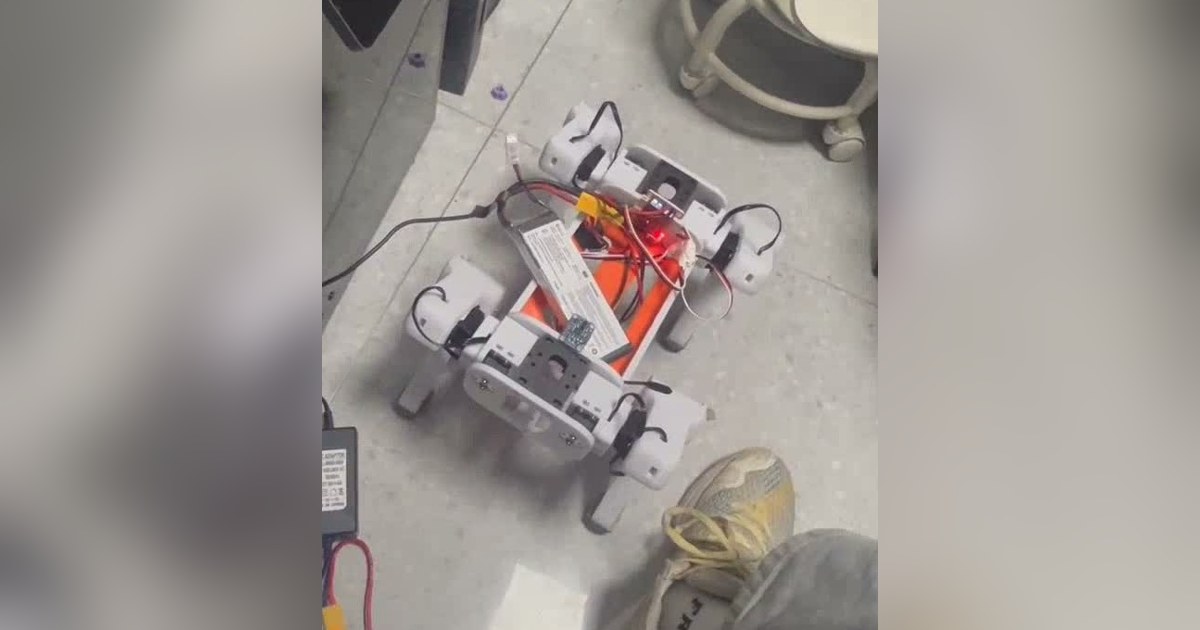
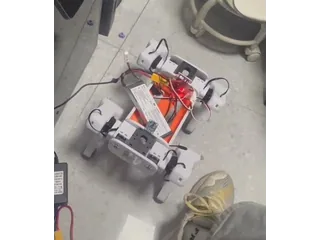
Learn-It-All es un proyecto educativo de 2026 que publica un cuadrúpedo físico y sus recursos de simulación y control. Su repositorio principal muestra demostraciones con una política aprendida y con un controlador de cinemática inversa. La propuesta permite comparar ambos enfoques sobre una plataforma con servos de bus y lectura de realimentación.
Una adaptación mecánica con origen declarado
El repositorio mecánico indica que adapta el diseño de SpotMicroESP32. Esa atribución importa: Learn-It-All no presenta toda la forma del robot como una invención desde cero, sino que organiza una construcción y un recorrido de aprendizaje sobre un diseño previo modificado.
Publica archivos de SolidWorks y modelos para las siguientes etapas de simulación. Antes de imprimir o encargar piezas conviene revisar qué revisión corresponde al hardware elegido, además de respetar las condiciones y atribuciones del diseño original.
La interfaz de hardware asigna doce articulaciones a identificadores de servo, tres por pata. La plataforma de despliegue utiliza Feetech STS3215 y dispone de funciones para ordenar posiciones y leer la respuesta de los motores. Esto permite trabajar con el estado de las articulaciones, además de enviarles una trayectoria.
Calibración y orientación de sensores
La documentación de despliegue incluye herramientas para configurar servos, centrar posiciones y guardar una postura de referencia. También separa el código de inferencia de las interfaces de motores e IMU.
El orden físico de los motores debe coincidir con el que espera el programa. Un número de servo, un signo de giro o un desplazamiento del cero equivocados pueden producir movimientos distintos de los previstos, aunque el modelo de simulación parezca correcto.
Por eso el proyecto recomienda comenzar con diagnóstico, calibración y pruebas con el robot sujeto antes de ejecutar una política. Comprobar una pata y después el conjunto permite relacionar cada lectura y orden con una pieza visible.
Dos formas de generar la marcha
El controlador de cinemática inversa convierte posiciones de pies en ángulos de articulación. Es útil para estudiar geometría y coordinación, porque se puede seguir el recorrido desde una trayectoria deseada hasta la orden de cada motor.
La otra vía ejecuta una política exportada a ONNX. En este caso hay que entender qué observaciones recibe el modelo y cómo transforma su salida en órdenes físicas. La documentación reúne módulos para inferencia y comunicación, junto a archivos de políticas y ejemplos de ejecución.
Tener ambas vías sobre el mismo tipo de plataforma ayuda a formular comparaciones concretas: qué calibración necesita cada una, cómo responde al cambio de postura o qué ocurre al modificar las observaciones. Una demostración de marcha no resuelve por sí sola esas preguntas.
Recursos publicados y documentación pendiente
La hoja de ruta da por realizadas pruebas físicas de los dos controladores. Mantiene pendientes una guía detallada de montaje, más tutoriales de entrenamiento y documentación de resolución de problemas.
Esa situación hace que el proyecto resulte más adecuado para un estudiante con apoyo técnico que para alguien que espera seguir instrucciones cerradas de principio a fin. También conviene distinguir los archivos del equipo de las bibliotecas de fabricantes y terceros que el repositorio conserva.
Learn-It-All ofrece un recorrido desde mecánica y modelos hasta control físico, con demostraciones y componentes identificables. Su valor educativo está en estudiar las correspondencias entre simulación, sensores y articulaciones, asumiendo el trabajo de integración que todavía requiere la construcción.
Fuentes
- Proyecto Learn-It-All — arquitectura, demostraciones y hoja de ruta [en]
- Proyecto Learn-It-All — diseño mecánico y origen de la adaptación [en]
- Proyecto Learn-It-All — despliegue, calibración e interfaz de hardware [en]
- Proyecto Learn-It-All — correspondencia de articulaciones y realimentación de servos [en]
Imagen: Fotograma recortado del vídeo de control cinemático de Learn-It-All, en el segundo 6, con el cuadrúpedo completo y su electrónica conectada. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.