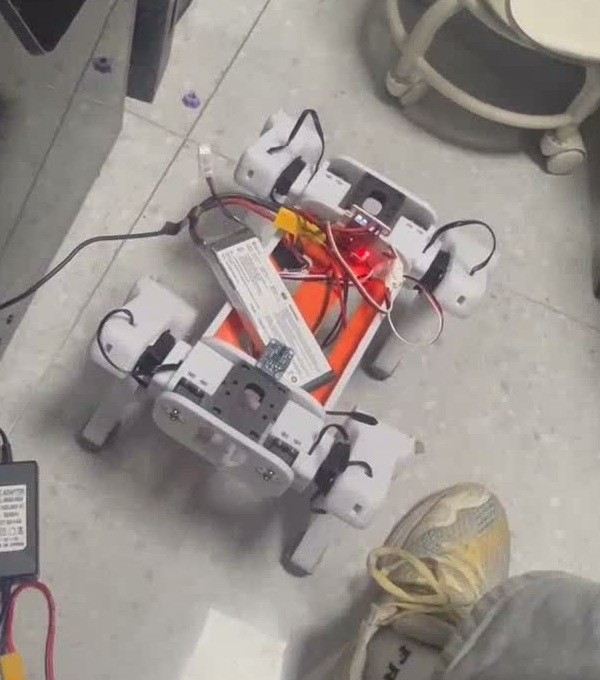
Fotograma recortado del vídeo de control cinemático de Learn-It-All, en el segundo 6, con el cuadrúpedo completo y su electrónica conectada.

Proyecto Learn-It-All

Learn-It-All Quadruped

Learn-It-All publica un cuadrúpedo con servos Feetech y realimentación, modelos y control. Sus demostraciones y repositorios permiten seguir la simulación al hardware.

Ficha actualizada el .

Proyecto, hardware y repositorios de control

Información y disponibilidad

Proyecto educativo publicado en 2026 con demostraciones físicas y repositorios mecánicos y de control. La guía detallada de ensamblaje y otros tutoriales siguen pendientes.

Para qué sirve

Aprender calibración, cinemática y transferencia de políticas de simulación a un cuadrúpedo físico con servos de bus.

Qué tener en cuenta

  • La mecánica adapta un diseño anterior y debe respetar sus atribuciones y licencias.
  • La hoja de ruta aún incluye tutoriales de ensamblaje y diagnóstico pendientes.
  • Los modelos y parámetros deben corresponder a la construcción y calibración utilizadas; un vídeo no garantiza reproducibilidad automática.

Datos documentados

Articulaciones
Doce articulaciones controladas, tres por pata Fuente ↗
Actuadores
Servos Feetech STS3215 con lectura de realimentación Fuente ↗
Mecánica
Adaptación publicada a partir de SpotMicroESP32 Fuente ↗
Control
Cinemática inversa y ejecución de políticas ONNX Fuente ↗

Quién está detrás

Proyecto Learn-It-All

Proyecto educativo que publica una construcción de cuadrúpedo y recursos para estudiar simulación, cinemática y aprendizaje.

Conocer la empresa o el proyecto ↗
Fuentes de la ficha

En robotica.es · 1 artículo

Lo que hemos contado de Learn-It-All Quadruped