MEVIUS2 abre un cuadrúpedo con dos lidar y cámara HDR
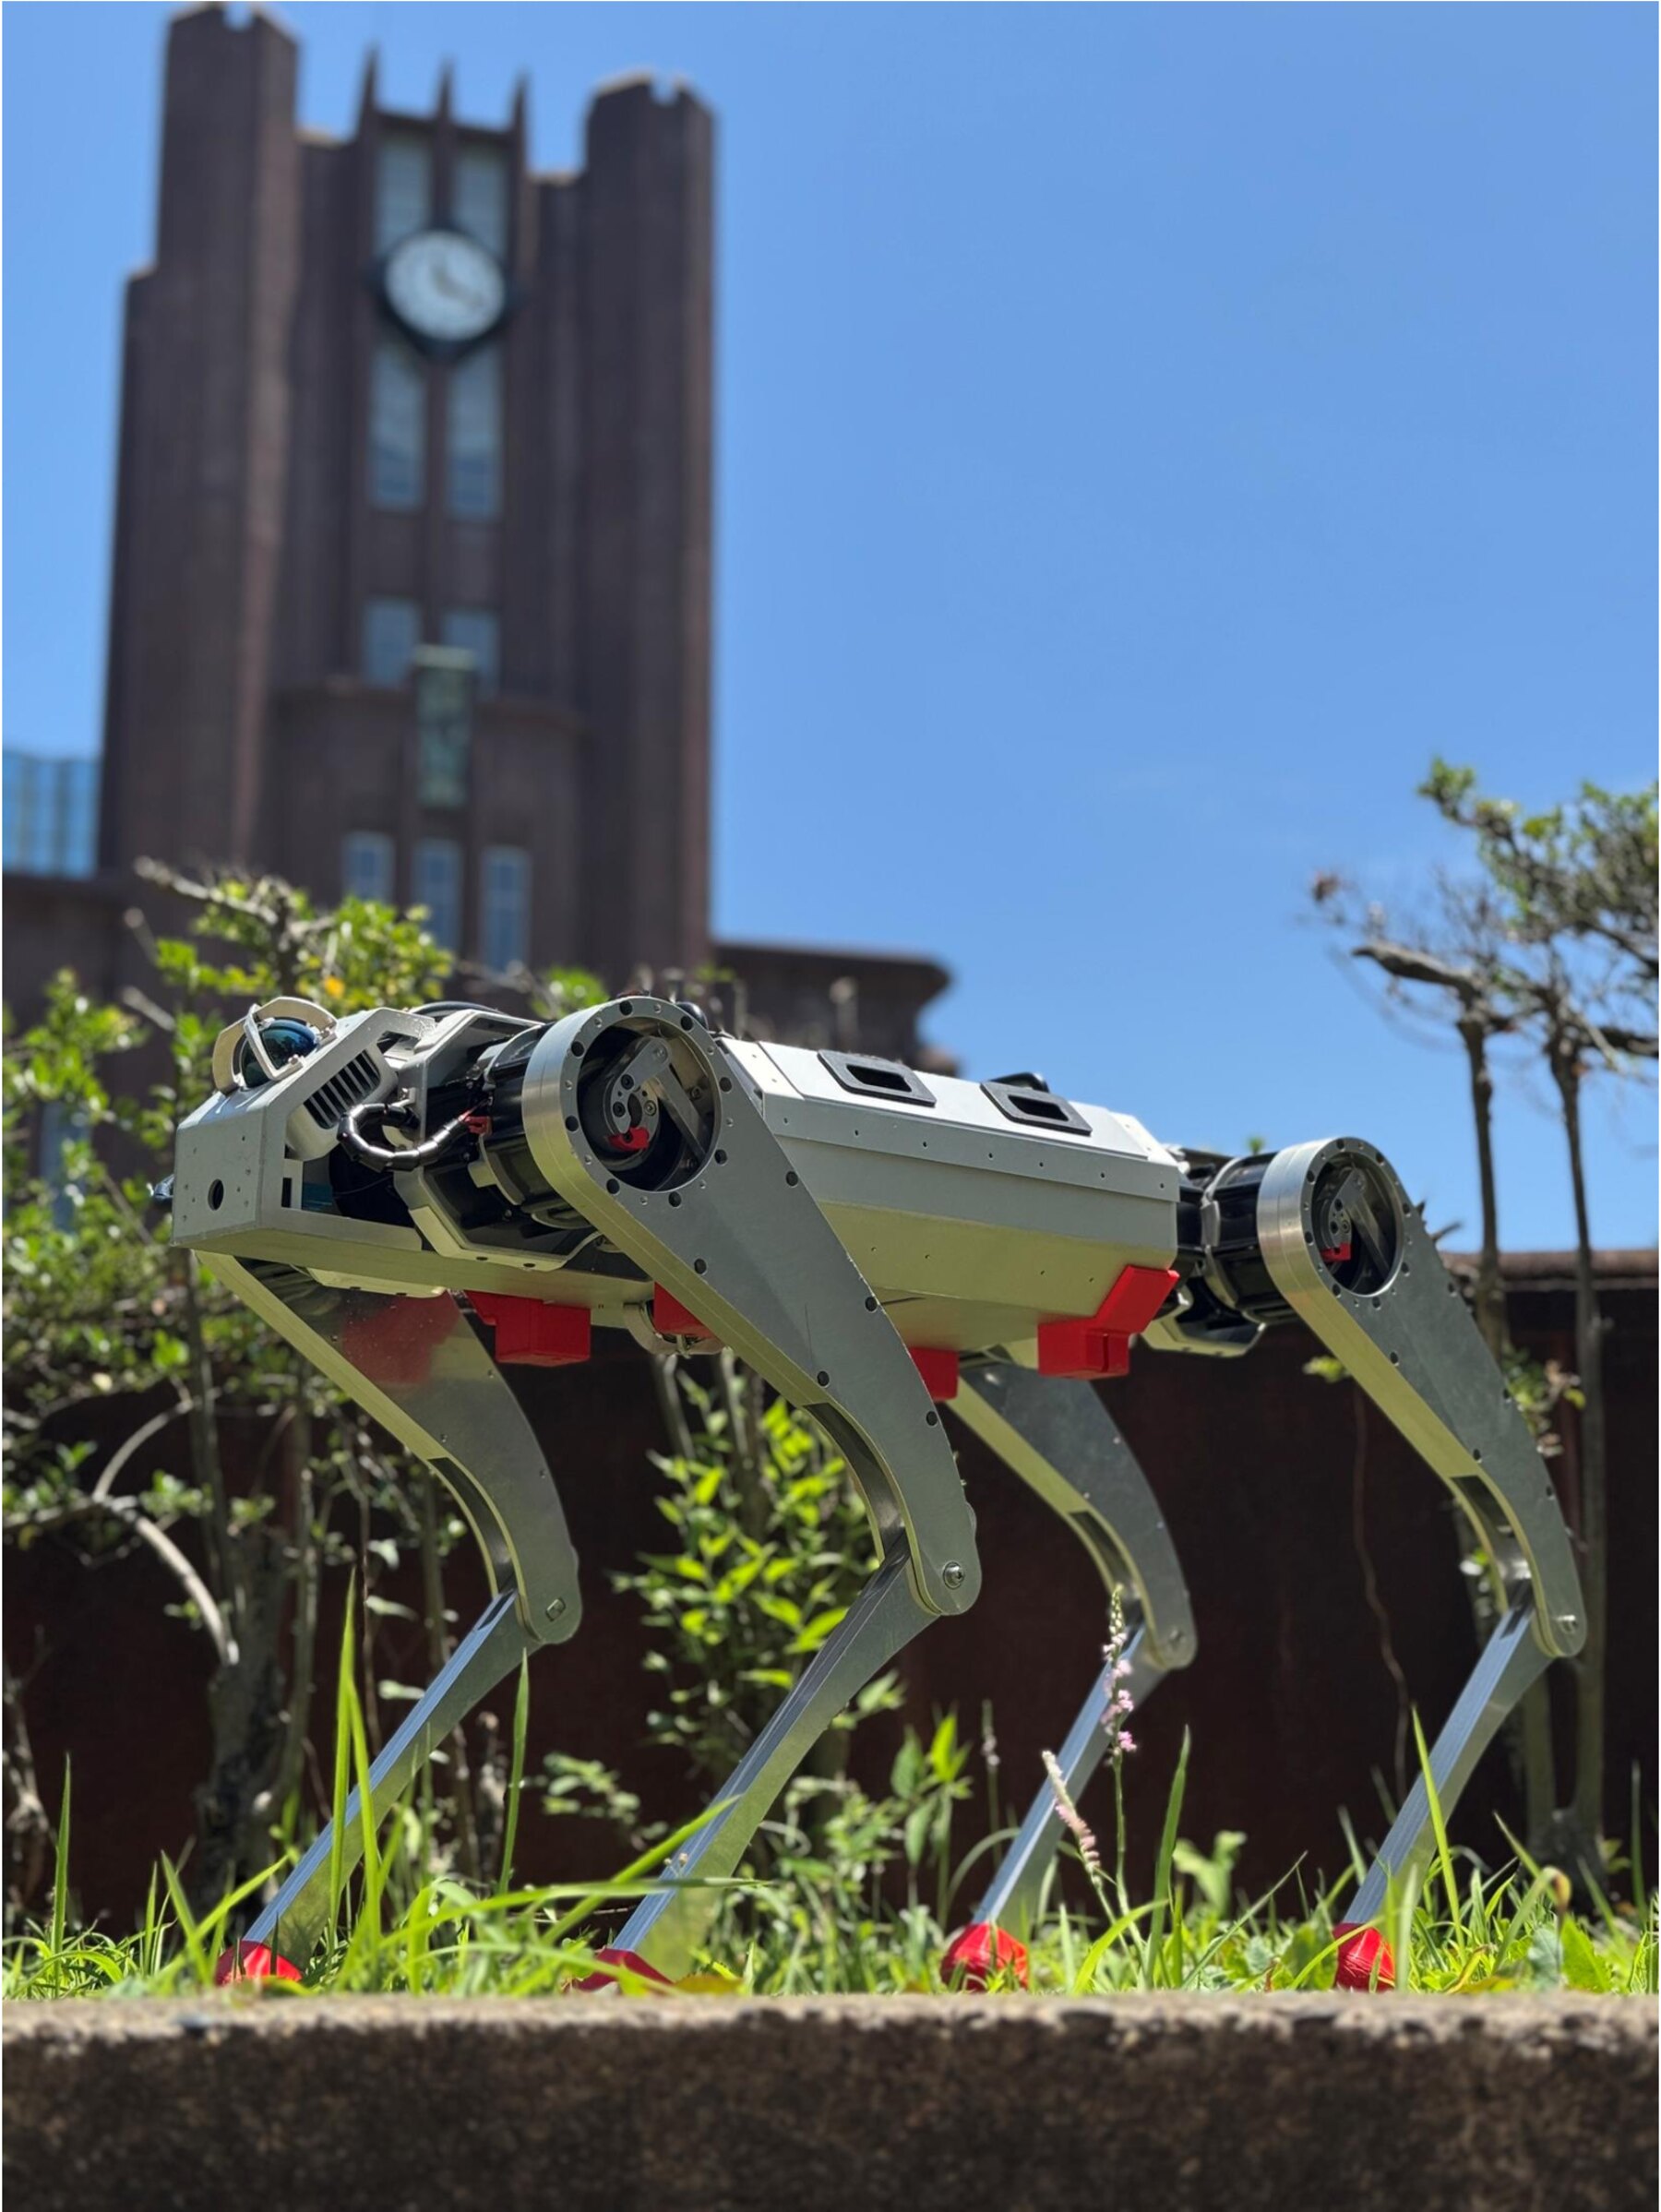
MEVIUS2 es un cuadrúpedo abierto de 2026 con estructura metálica, doce motores, dos lidar y cámara HDR para estudiar locomoción y percepción en un taller avanzado.
MEVIUS2 permite estudiar un cuadrúpedo grande sin limitarse a observar sus movimientos desde fuera. El proyecto de JSK, Universidad de Tokio, publica diseños mecánicos, electrónica, control y recursos de percepción. La plataforma presentada en 2026 utiliza estructura metálica y sensores para trabajar tanto con la marcha como con la representación del entorno.
La página del proyecto especifica doce motores Robstride03, dos lidar Livox Mid-360 y una cámara HDR Tier IV C1. Su propósito educativo exige un taller avanzado: el estudio de los autores sitúa el prototipo en 22,9 kilogramos. El diseño abierto facilita examinarlo y reproducirlo, pero no reduce por sí solo las exigencias de fabricar y probar ese cuerpo.
La estructura busca reducir piezas sin quedarse pequeña
El robot emplea 16 tipos de piezas metálicas, sin contar sus versiones reflejadas. Combina mecanizado y chapa soldada, mientras que algunas zonas de contacto utilizan piezas impresas en TPU. La fabricación integra varias fijaciones en elementos estructurales para reducir el número de uniones.
Una característica de las piernas es la transmisión mediante mecanismos de enlace. Permite colocar motores más cerca del cuerpo y dejar menos masa en las partes distales. Para estudiar el diseño, interesa seguir la geometría entre el motor y la articulación: su posición y recorrido condicionan el movimiento que debe reproducir el modelo.
Los archivos permiten solicitar fabricación a partir del diseño. También dejan visible una dificultad práctica: un componente que se obtiene mediante un servicio de mecanizado o soldadura no se sustituye automáticamente por una impresión doméstica equivalente.
Percepción y locomoción necesitan comprobarse por separado
Los dos lidar y la cámara aportan información geométrica y visual. El proyecto utiliza esas entradas para estudiar la representación del entorno y la percepción junto a la locomoción. Tener varios sensores no garantiza que el robot identifique o atraviese cualquier obstáculo: los datos deben llegar al programa con una configuración y una referencia espacial correctas.
El repositorio de uso identifica dependencias para adquisición de datos, estimación y mapas de elevación. Permite examinar cómo se construye esa cadena. Un ejercicio educativo puede consistir en comprobar primero las lecturas y después observar cómo cambian los mapas al mover el robot, sin atribuirles inmediatamente una decisión de navegación.
La misma plataforma conecta simulación y hardware
El control de marcha se entrena en IsaacGym y se verifica en MuJoCo antes del ensayo físico. La documentación publica el orden de motores, la configuración de interfaces y comandos para comprobar actuadores. Esos elementos vinculan el modelo virtual con cada articulación del montaje.
Los autores muestran ensayos en terreno exterior, pendientes y escaleras, además de demostraciones de percepción. Esas pruebas describen su plataforma y sus condiciones. Para reproducirlas hay que conservar la configuración relevante y comprobar que el cuerpo fabricado responde como el modelo supone.
MEVIUS2 encaja en formación universitaria o investigación de locomoción con capacidad para construir una máquina de este tamaño. Ofrece un conjunto reciente de recursos sobre mecánica, comunicaciones y sensores, junto a un prototipo físico. Su valor para aprender está en poder seguir cada capa del sistema y contrastar lo calculado con lo que finalmente hacen las patas y los sensores.
Fuentes
- JSK — construcción y sensores de MEVIUS2 [en]
- Kawaharazuka y colaboradores — estudio de MEVIUS2, 2026 [en]
- JSK — configuración, simulación, percepción y uso [en]
Imagen: Fotografía oficial de MEVIUS2 completo, con cuerpo metálico, sensores y cuatro patas, sobre terreno exterior. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.