MARPY: un robot educativo con ESP32 para aprender micro-ROS
MARPY publica chasis imprimible, montaje y firmware para aprender ROS 2 con un robot real. Su ESP32 se comunica por Wi-Fi con un ordenador externo.
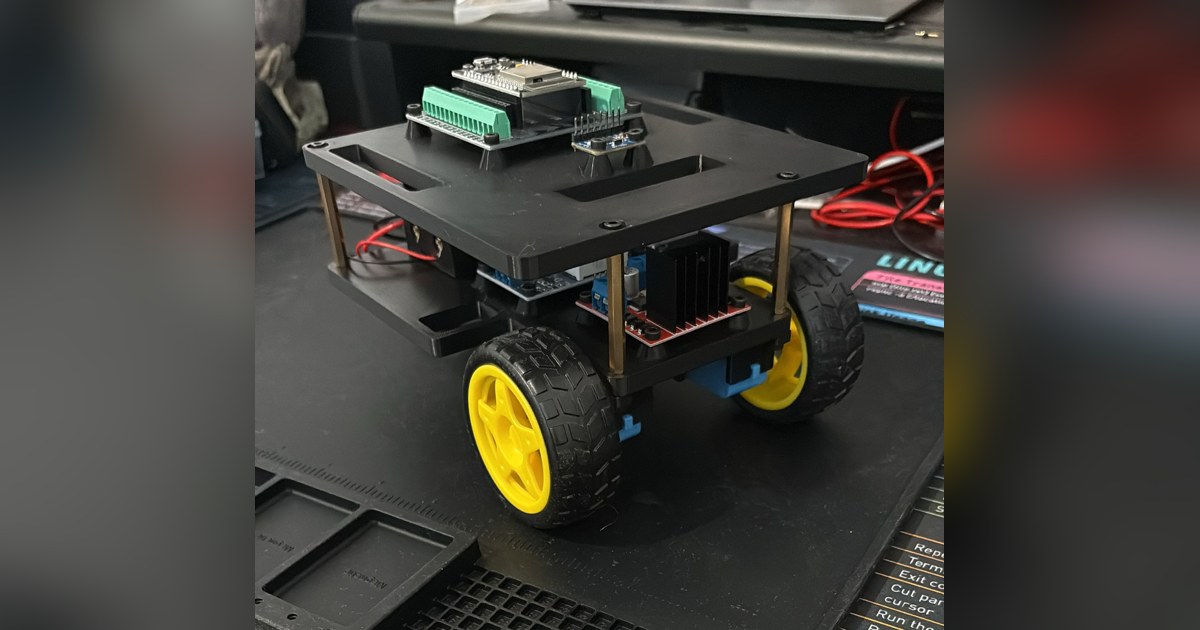
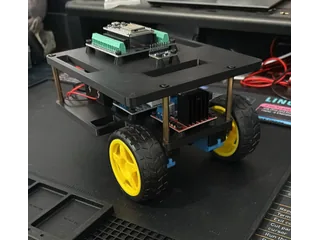
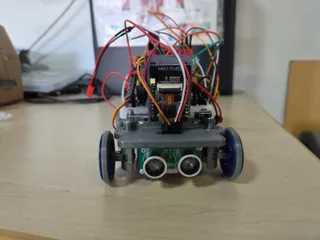
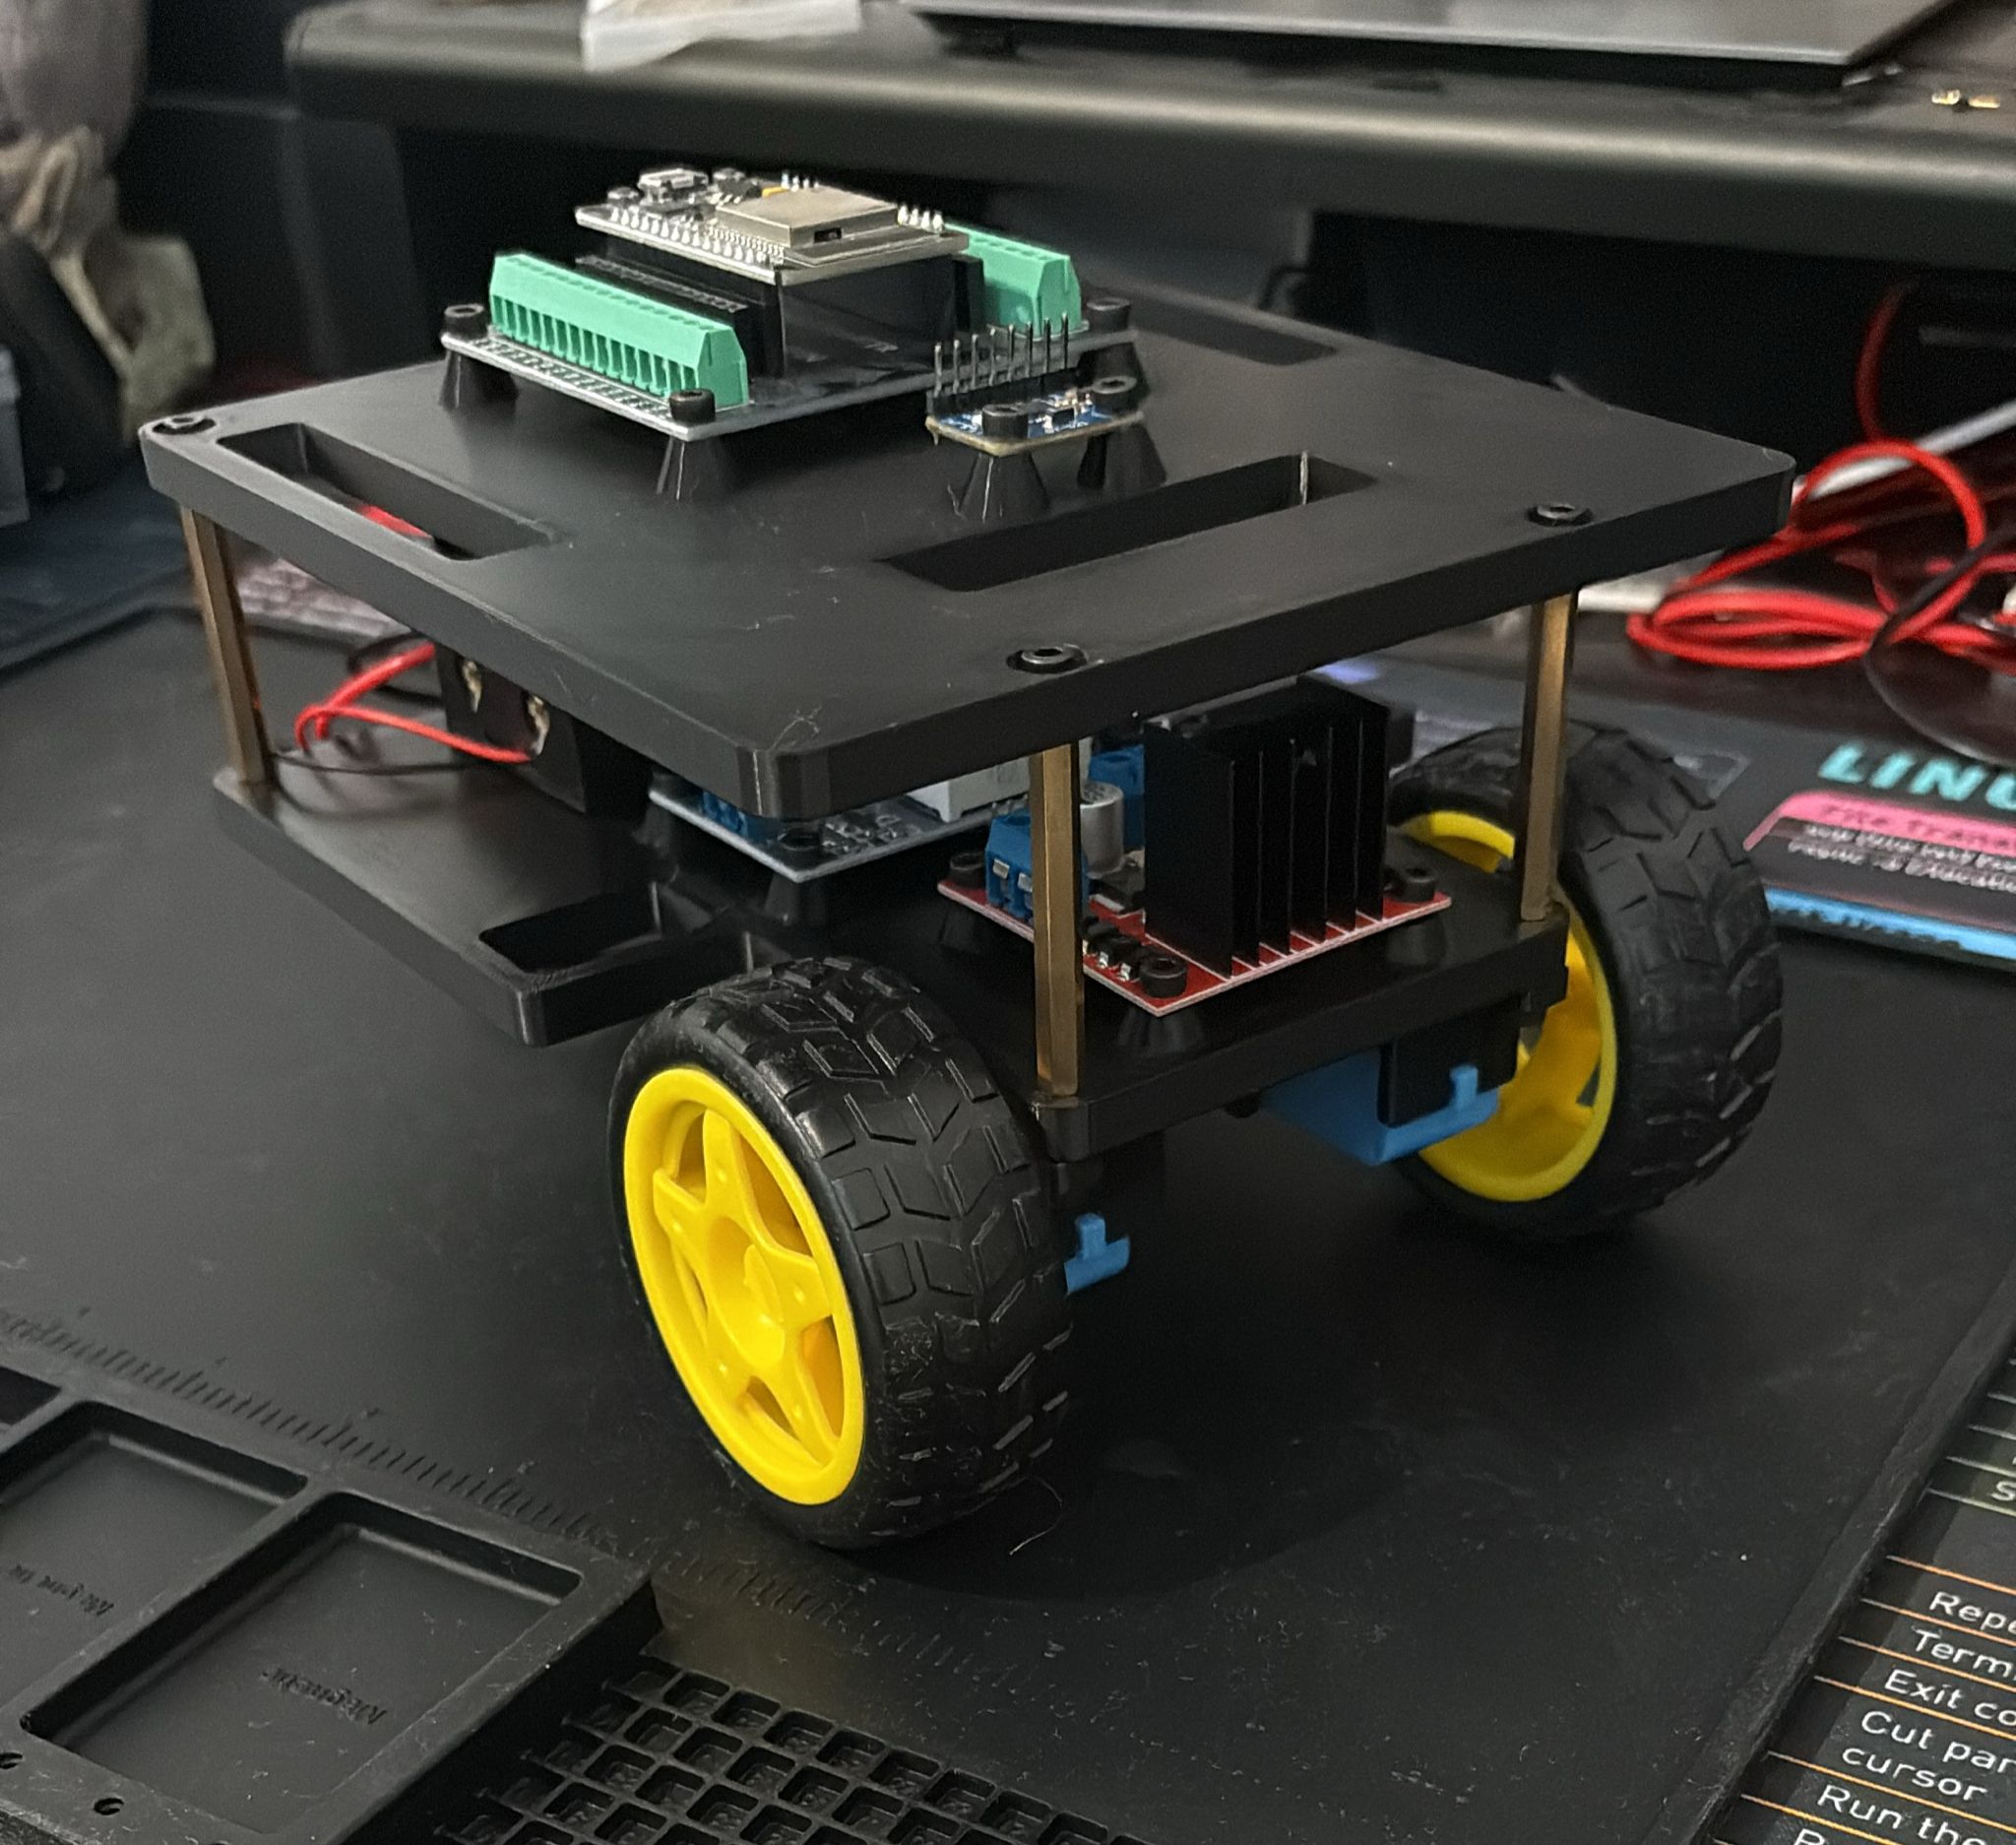
MARPY es un pequeño robot educativo con dos ruedas motrices, un apoyo delantero y un chasis de dos niveles. La propuesta de 2026 permite aprender ROS 2 con una construcción real sin instalar un ordenador completo sobre el vehículo. El ESP32 del robot se comunica con un ordenador externo mediante micro-ROS y Wi-Fi. El repositorio de MARPY reúne las instrucciones necesarias para pasar de las piezas a las primeras órdenes de movimiento.
Qué hay sobre el chasis
La lista de materiales incluye un ESP32 DevKit V1, dos motores TT con encoders, un puente L298N y un MPU6050. Las ruedas de 65 mm aportan la tracción y una rueda de apoyo completa el contacto con el suelo. El montaje emplea dos celdas 18650 y un convertidor de tensión, además de tornillería y separadores.
Las piezas imprimibles organizan esos componentes en dos bandejas. La inferior sostiene la parte de movimiento y alimentación; la superior deja accesible la placa de control. La guía de montaje muestra soportes de motores, ruedas y ensamblaje final con fotografías. Esa secuencia ayuda a comprobar que una pieza está orientada correctamente antes de cerrar el conjunto.
El ordenador se queda fuera del robot
La elección que reduce componentes también condiciona su uso. El entorno ROS 2 se ejecuta en el ordenador del estudiante y necesita comunicarse con el ESP32 por una red de 2,4 GHz. No hay una Raspberry Pi a bordo encargada de ejecutar todas las aplicaciones.
Esto convierte la red en parte del ejercicio. Si el ordenador cambia de dirección, el agente no está disponible o se pierde conectividad, hay que revisar la comunicación antes de culpar a las ruedas. El proyecto propone empezar con control desde teclado, una práctica adecuada para verificar la relación entre las órdenes de avance y giro y el movimiento observado.
Qué se puede observar y ajustar
El firmware de la base recibe órdenes de velocidad y publica estados de articulaciones e información de la IMU. También contempla un canal para ajustar las ganancias PID. Los encoders permiten estudiar odometría: estimar cuánto se ha movido el robot a partir del giro de sus ruedas.
Esa estimación se puede comparar con un recorrido medido en el suelo. El ejercicio sirve para encontrar errores de escala, diferencias entre motores o deslizamiento. La IMU añade otra fuente de información, aunque disponer de ambas señales no garantiza por sí solo una localización precisa. El interés está en aprender a comprobarlas y combinarlas con criterio.
Cámara y simulación como ampliaciones
MARPY admite una ESP32-CAM opcional. Su firmware transmite vídeo por HTTP, y un puente lo incorpora al entorno de ROS 2. Es una ruta distinta a la comunicación de la base mediante micro-ROS; conviene probar primero el desplazamiento y añadir después la cámara.
El repositorio también ofrece simulación en Gazebo y visualización del modelo. La simulación permite familiarizarse con las órdenes antes de montar el hardware, pero las holguras, el suministro eléctrico y la conexión inalámbrica aparecen cuando se utiliza el robot físico. Comparar ambos entornos es una parte útil del aprendizaje.
Coste y disponibilidad
El autor estima entre 40 y 55 dólares para los componentes, según lo que ya se tenga. Es un presupuesto orientativo del proyecto, no una oferta de kit ni un precio con impuestos y envío a España. Quien quiera construirlo debe sumar impresión, herramientas y piezas locales. A cambio obtiene una base documentada para estudiar montaje, sensores y control sobre un robot pequeño y modificable.
Fuentes
- Levin Tamir: proyecto MARPY y organización de recursos (inglés)
- MARPY: componentes y piezas imprimibles (inglés)
- MARPY: montaje fotografiado (inglés)
- MARPY: firmware de la base y comunicaciones (inglés)
Imagen: Fotografía de Levin Tamir de MARPY completo, con chasis de dos niveles, ruedas amarillas y ESP32 sobre la bandeja superior. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.