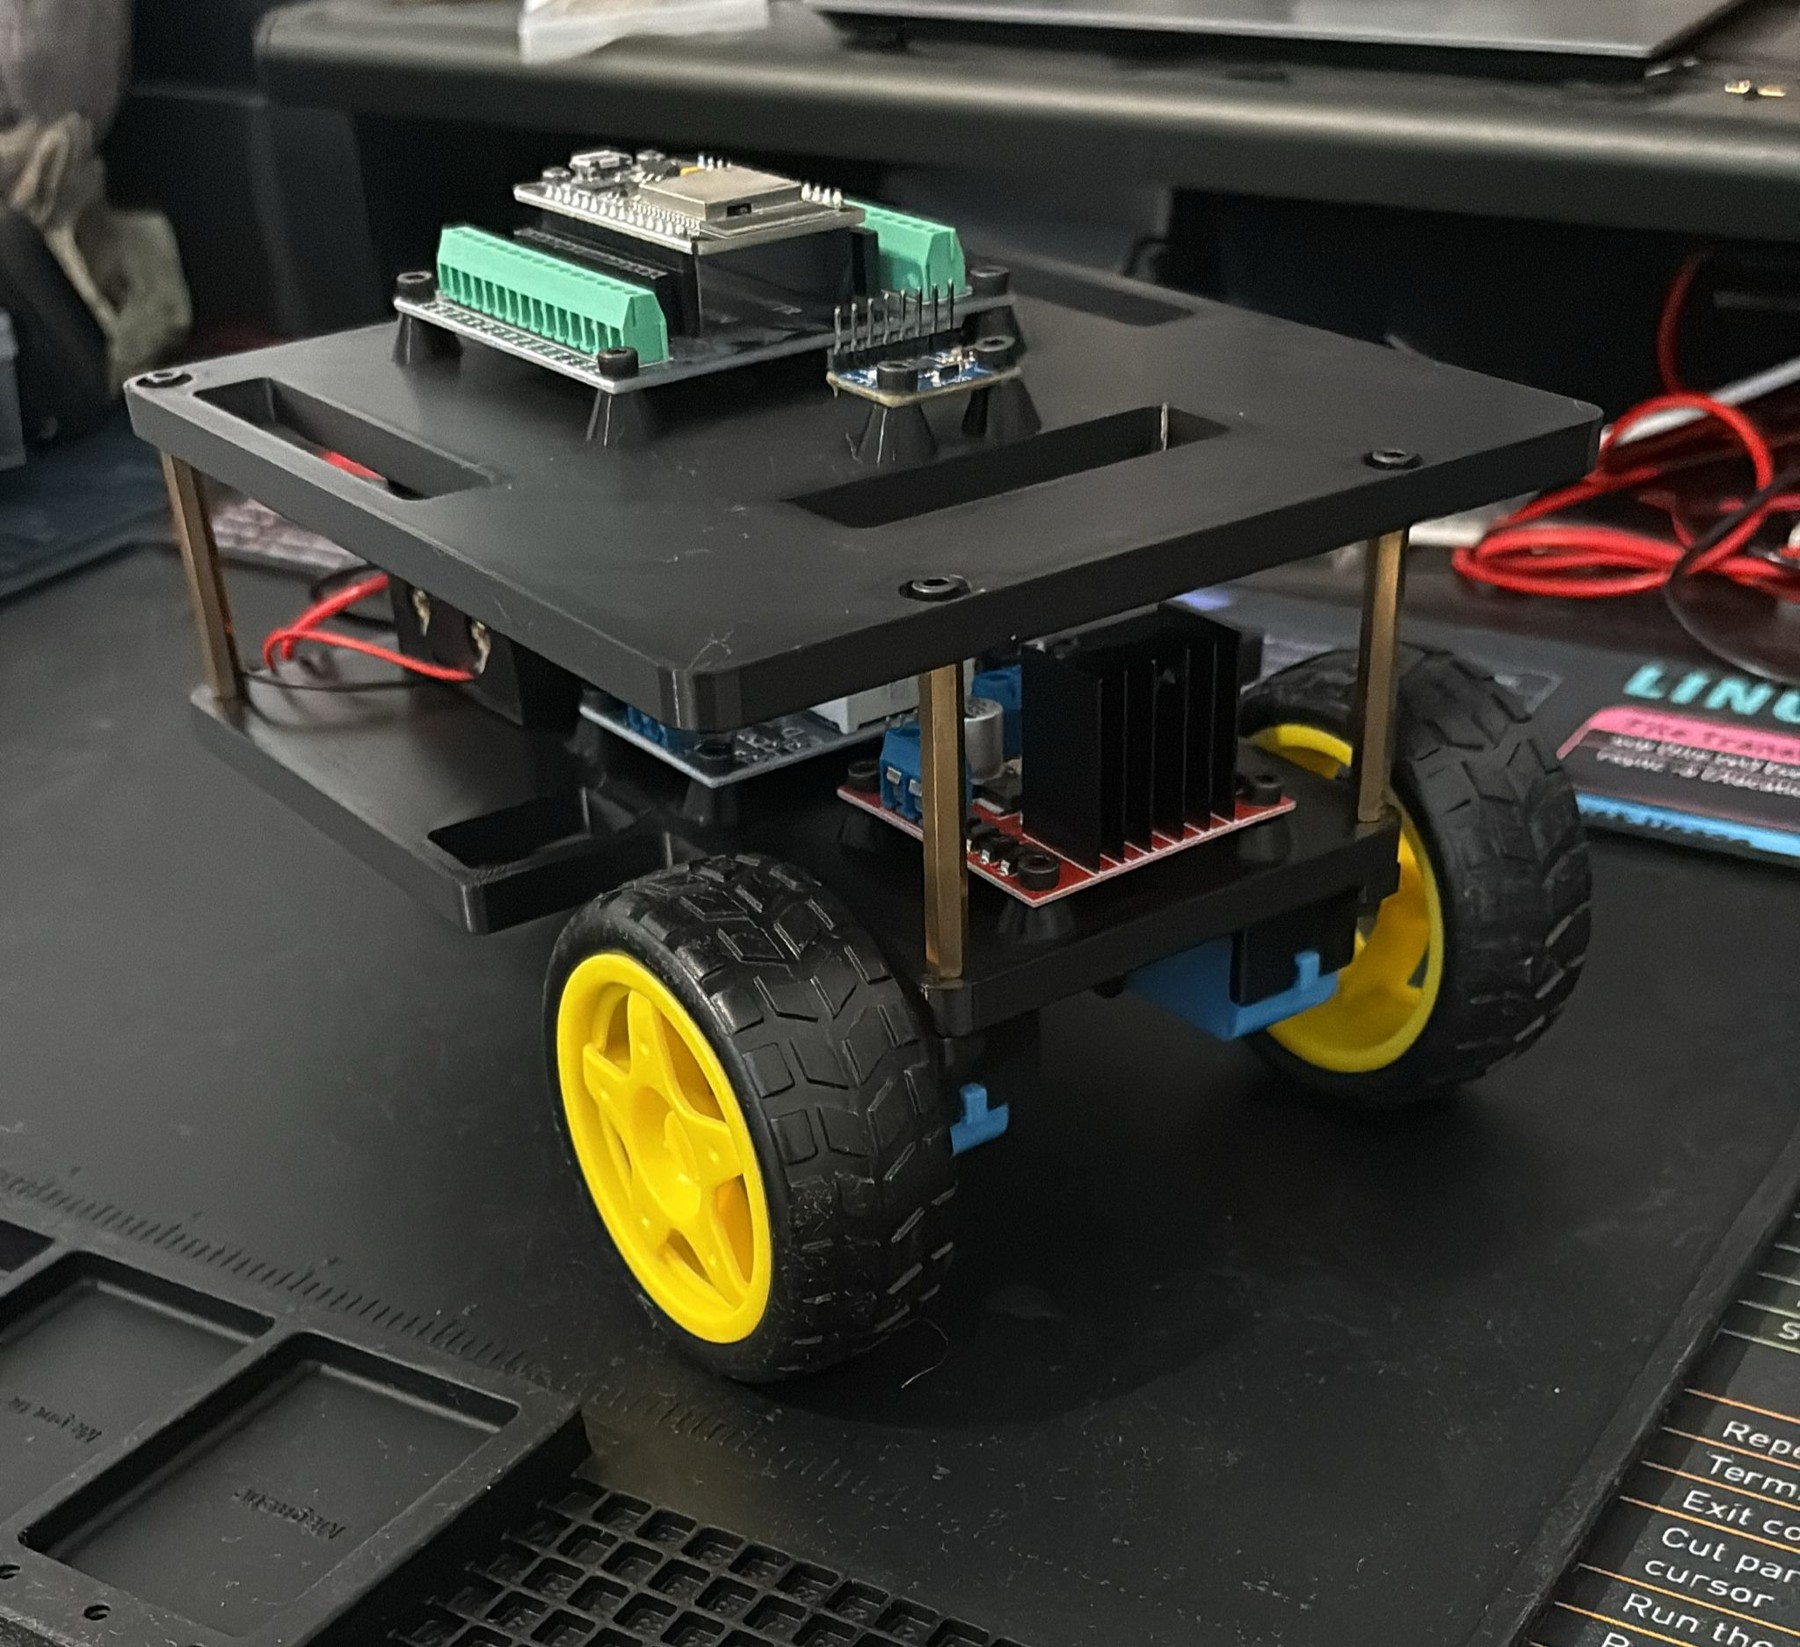
Fotografía de Levin Tamir de MARPY completo, con chasis de dos niveles, ruedas amarillas y ESP32 sobre la bandeja superior.

Levin Tamir

MARPY

MARPY publica chasis imprimible, montaje y firmware para aprender ROS 2 con un robot real. Su ESP32 se comunica por Wi-Fi con un ordenador externo.

Ficha actualizada el .

Proyecto, montaje y firmware de MARPY

Información y disponibilidad

Proyecto DIY presentado en mayo de 2026. Se publican instrucciones y archivos para construirlo; requiere un ordenador externo y montaje propio.

Para qué sirve

Aprender ROS 2, micro-ROS, odometría y control de un robot móvil construido con piezas documentadas.

Qué tener en cuenta

  • El ordenador externo ejecuta el entorno ROS 2; no lleva una Raspberry Pi como ordenador principal a bordo.
  • La cámara es opcional y su vídeo se integra mediante un puente separado de micro-ROS.
  • El presupuesto del autor es orientativo y no constituye un precio de kit con entrega en España.

Datos documentados

Formato
Dos ruedas motrices y una rueda de apoyo Fuente ↗
Controlador a bordo
ESP32 DevKit V1 Fuente ↗
Sensores
Encoders en motores y MPU6050 Fuente ↗
Comunicación
micro-ROS sobre Wi-Fi de 2,4 GHz Fuente ↗
Cámara
ESP32-CAM opcional, con firmware separado Fuente ↗
Recursos
Montaje, cableado, firmware y simulación en Gazebo Fuente ↗

Quién está detrás

Levin Tamir

Levin Tamir desarrolla MARPY y publica recursos para aprender ROS 2 con un robot móvil construido.

Conocer la empresa o el proyecto ↗
Fuentes de la ficha

En robotica.es · 1 artículo

Lo que hemos contado de MARPY