Hexapod de mike-tr: chasis propio, Raspberry Pi 5 y seis patas
El hexápodo de mike-tr reúne piezas diseñadas en FreeCAD, 18 servos y Raspberry Pi 5. Documenta marcha y control remoto; la integración de cámara sigue pendiente.
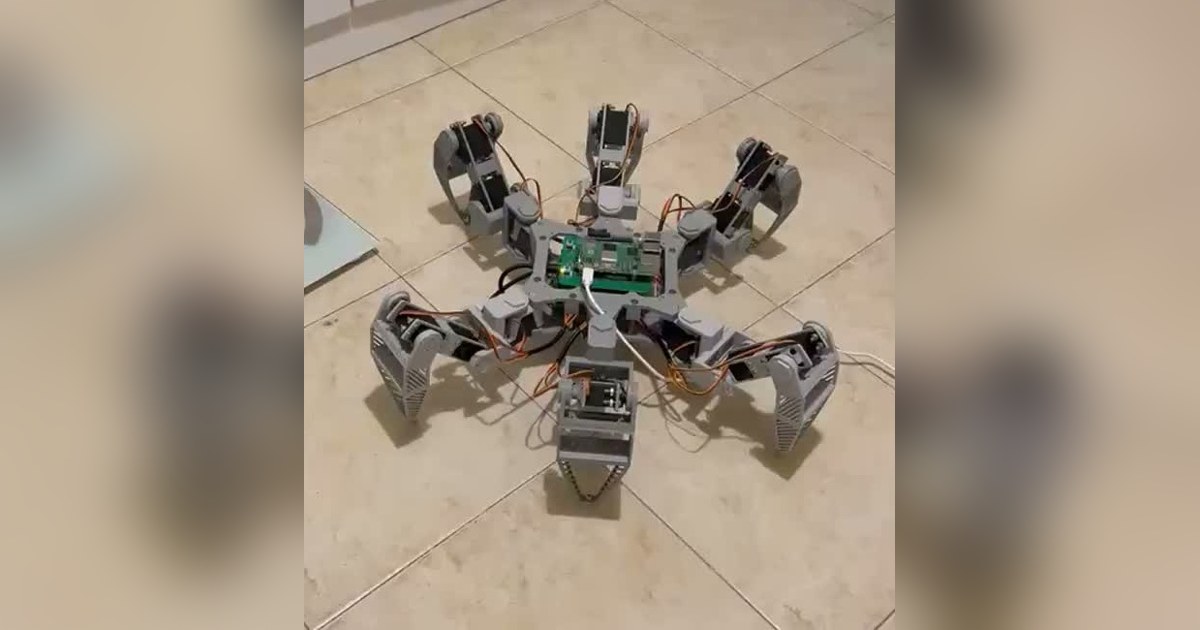
Hexapod de mike-tr es un proyecto de seis patas construido alrededor de una Raspberry Pi 5. Su documentación publicada en 2026 reúne una estructura propia diseñada en FreeCAD, piezas imprimibles y código de control. El autor muestra la máquina ensamblada, caminando y girando, mientras mantiene la cámara y el procesamiento de imagen como siguientes pasos.
Piezas propias y una placa reutilizada
Cada pata tiene tres articulaciones y utiliza tres servos MG996R. El conjunto suma 18 actuadores. Los archivos incluyen las piezas de las patas, el chasis y el soporte de batería, tanto en STL para imprimir como en el formato original de FreeCAD para modificar el diseño.
La electrónica no se presenta como una placa diseñada desde cero: el autor reutiliza la del Freenove Big Hexapod. Esta distinción importa al planificar el montaje. Disponer de los modelos mecánicos permite fabricar la estructura, pero todavía hay que resolver la disponibilidad de la placa, la alimentación y la correspondencia entre conexiones y programa.
El proyecto enumera células 18500 para la batería. No publica en su presentación una autonomía comprobada de la construcción completa. El consumo de 18 servos varía con las cargas y la forma de caminar, por lo que esa duración no puede deducirse únicamente del tipo de célula.
Convertir una dirección en movimiento
El programa calcula posiciones de los pies y utiliza cinemática inversa para transformarlas en órdenes de articulación. La implementación de marcha permite examinar cómo asigna fases a cada pata, cuánto tiempo permanece apoyada y cómo define el recorrido cuando se levanta.
El autor identifica la marcha trípode entre los hitos completados. El código ofrece además distintas distribuciones de fase. Esto proporciona ejercicios para comparar coordinación de apoyos y suavidad; no demuestra por sí mismo que todas las secuencias se hayan evaluado con la misma profundidad sobre la máquina física.
La estructura incorpora límites del alcance de las patas dentro del cálculo. Aun así, imprimir una pieza con otra geometría o montar un servo con un cero distinto exige revisar los parámetros. Los archivos editables hacen posible ese aprendizaje, pero cada cambio requiere volver a comprobar el movimiento.
Mando remoto antes que autonomía
El controlador publicado recibe mensajes UDP con las órdenes del mando y actualiza el movimiento. Incluye una comprobación de ausencia de mensajes para poner las órdenes de desplazamiento a cero. Ese comportamiento está en el código; no equivale a una evaluación completa de todas las pérdidas de conexión posibles.
La Raspberry Pi permite experimentar con programas de control, pero la presencia del ordenador no convierte el robot en un explorador autónomo. La integración de cámara sigue pendiente y la descripción sitúa ROS 2 en desarrollo.
El proyecto interesa a quien quiera diseñar piezas, montar servos y relacionar matemáticas con movimiento real. Hay una base concreta para estudiar marcha y control remoto, junto con una lista clara de trabajo por completar antes de añadir visión o navegación.
Fuentes
- mike-tr — presentación, componentes y archivos mecánicos [en]
- mike-tr — implementación de las secuencias de marcha [en]
- mike-tr — controlador remoto del robot [en]
Imagen: Fotograma recortado del inicio del vídeo de mike-tr, con el hexápodo completo de seis patas grises sobre suelo claro. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.