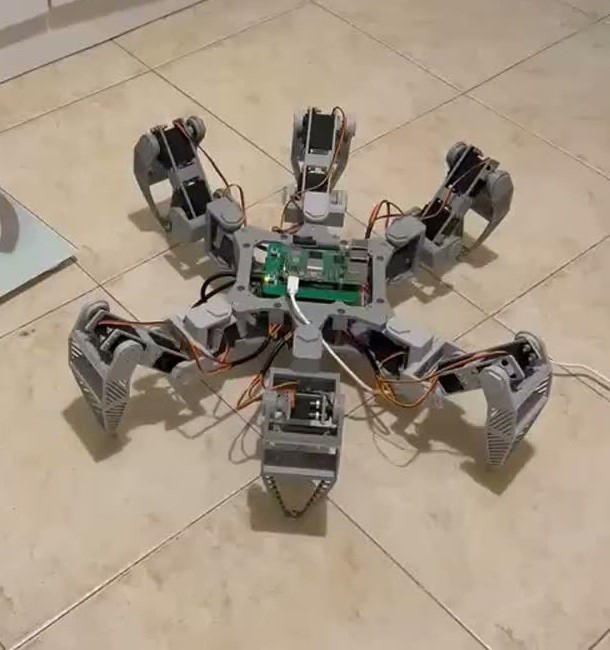
Fotograma recortado del inicio del vídeo de mike-tr, con el hexápodo completo de seis patas grises sobre suelo claro.

mike-tr

Hexapod de mike-tr

El hexápodo de mike-tr reúne piezas diseñadas en FreeCAD, 18 servos y Raspberry Pi 5. Documenta marcha y control remoto; la integración de cámara sigue pendiente.

Ficha actualizada el .

Proyecto, diseño y código

Información y disponibilidad

Proyecto de construcción propia publicado en 2026, con archivos FreeCAD, STL y código. El autor muestra el robot ensamblado, caminando y girando.

Para qué sirve

Construir un hexápodo de impresión 3D y estudiar cinemática, marcha y control remoto con Raspberry Pi.

Qué tener en cuenta

  • La cámara y su procesamiento aparecen como trabajo pendiente.
  • La descripción del proyecto sitúa la integración con ROS 2 en desarrollo; no demuestra una pila autónoma completa.
  • Reutiliza una placa de Freenove: fabricar las piezas no resuelve por sí solo la compra y compatibilidad de la electrónica.

Datos documentados

Ordenador
Raspberry Pi 5 Fuente ↗
Actuadores
18 servos MG996R Fuente ↗
Mecánica
Chasis, patas y soporte de batería diseñados en FreeCAD Fuente ↗
Electrónica
Reutiliza la placa del Freenove Big Hexapod Fuente ↗
Enlace
Control remoto mediante mensajes UDP en el programa publicado Fuente ↗

Quién está detrás

mike-tr

mike-tr documenta un hexápodo de fabricación propia con piezas diseñadas en FreeCAD y control mediante Raspberry Pi.

Conocer la empresa o el proyecto ↗
Fuentes de la ficha

En robotica.es · 1 artículo

Lo que hemos contado de Hexapod de mike-tr