PAW: un bípedo con ruedas para estudiar equilibrio y control
PAW combina ruedas con patas articuladas y control STM32. Su documentación explica la cinemática, la telemetría y los ajustes de un prototipo educativo.
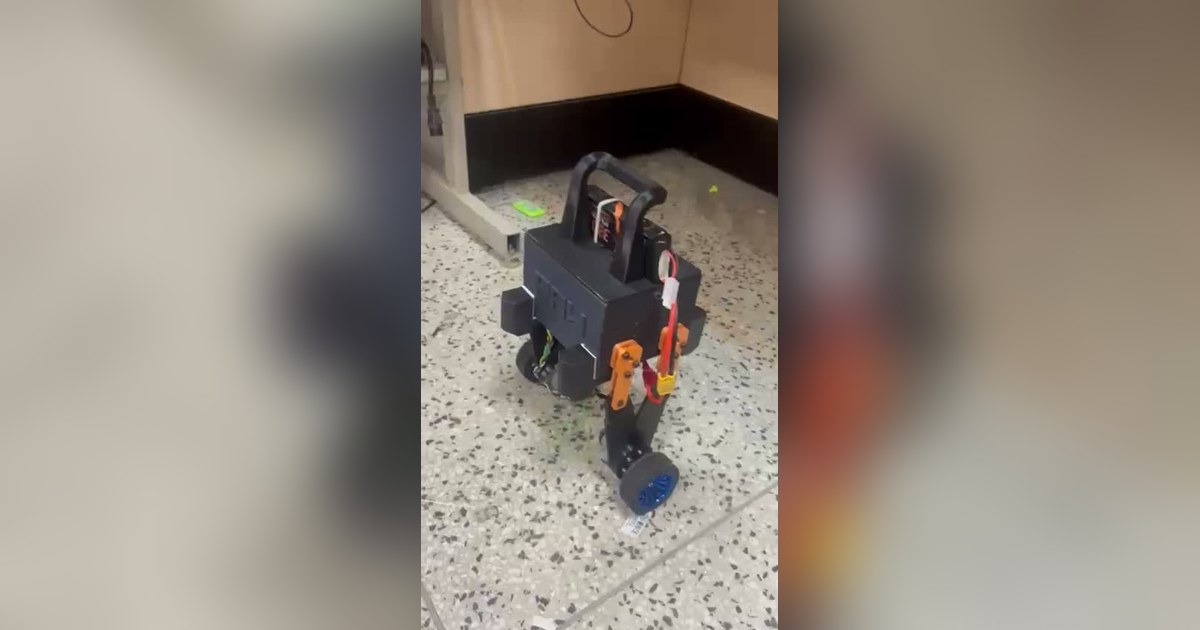
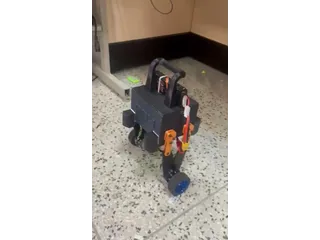
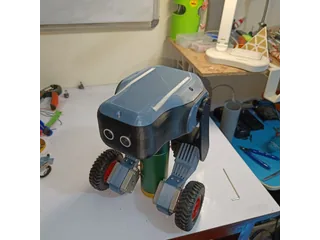
PAW es un prototipo educativo de dos ruedas montadas bajo patas articuladas. Su publicación de 2026 reúne fotografías de la construcción, una demostración breve y herramientas para estudiar equilibrio y control remoto. El conjunto permite observar cómo un cambio en las patas afecta a un cuerpo que debe mantenerse erguido mediante las ruedas. La presentación del proyecto identifica el robot físico y los recursos publicados.
Un mecanismo distinto al de un coche
Un vehículo de cuatro ruedas puede permanecer quieto sin corregir continuamente su inclinación. PAW necesita mantener el cuerpo sobre dos apoyos. Los cuatro servos Dynamixel AX-12 modifican las patas, mientras dos motores de corriente continua accionan las ruedas. Los encoders aportan información sobre el giro de estas últimas.
Esa distribución tiene valor didáctico: separa el equilibrio del desplazamiento y permite estudiar su relación con la geometría. La altura o la inclinación que se solicita a una pata se traduce en posiciones de sus articulaciones. No se trata de un humanoide doméstico preparado para caminar por una vivienda, sino de una construcción para experimentar con ese mecanismo.
Qué calcula el STM32
La versión de control remoto documentada ejecuta la cinemática inversa de las patas en un STM32F103C8T6, conocido como Blue Pill. Su bucle de equilibrio está definido a 100 Hz. Un MPU6050 aporta medidas inerciales y un filtro complementario combina información para estimar la inclinación.
La documentación también distingue el control de los motores mediante un puente L298N del bus utilizado por los servos. Para un estudiante, esa separación ayuda a entender por qué un motor de rueda y una articulación no reciben la misma clase de orden. La cifra de 100 Hz describe la arquitectura publicada; no sustituye a una evaluación de estabilidad en recorridos largos.
Mando y telemetría tienen tareas diferentes
PAW utiliza un receptor FlySky con iBUS para recibir órdenes del operador. Una radio 3DR transmite datos al ordenador, donde una interfaz permite observar gráficas y ajustar parámetros. Entre los controles descritos figuran la activación de motores, el giro y la calibración del punto de referencia de la inclinación.
Es una diferencia práctica importante. El mando expresa lo que se quiere hacer y la telemetría muestra cómo responde el robot. En una práctica de laboratorio, comparar ambas cosas permite detectar una oscilación, un ajuste insuficiente o un error de referencia antes de concluir que el problema está en la mecánica.
Cómo utilizar la documentación sin mezclar versiones
El repositorio conserva firmware antiguo, pruebas de sensores y utilidades de ajuste dentro de una zona de archivo. La implementación actual se organiza en robot_control_suite. Algunas referencias de los documentos todavía apuntan a rutas locales del ordenador del autor; para acceder a los archivos hay que seguir la estructura real de GitHub.
Los documentos de conexiones y el módulo elegido deben leerse juntos. Cargar una variante y seguir el cableado de otra puede invalidar el ensayo. También conviene comenzar con las ruedas levantadas y verificar cada actuador antes de probar el equilibrio del conjunto.
Disponibilidad y límites
La demostración publicada muestra un ensayo de movimiento y equilibrio, pero no cuantifica duración, autonomía o repetibilidad. No consta venta en España ni una entrega como kit terminado. PAW interesa a quien ya monta electrónica y quiere estudiar cinemática, señales y control sobre hardware real, con trabajo de integración todavía por delante.
Fuentes
- Sndcooper: PAW, fotografías y organización del proyecto (inglés)
- PAW: control remoto, cinemática y telemetría actuales (inglés)
- PAW: conexiones de hardware (inglés)
Imagen: Fotograma del vídeo de Sndcooper con PAW completo, cuerpo negro, patas articuladas naranjas y dos ruedas, en un ensayo sobre el suelo. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.