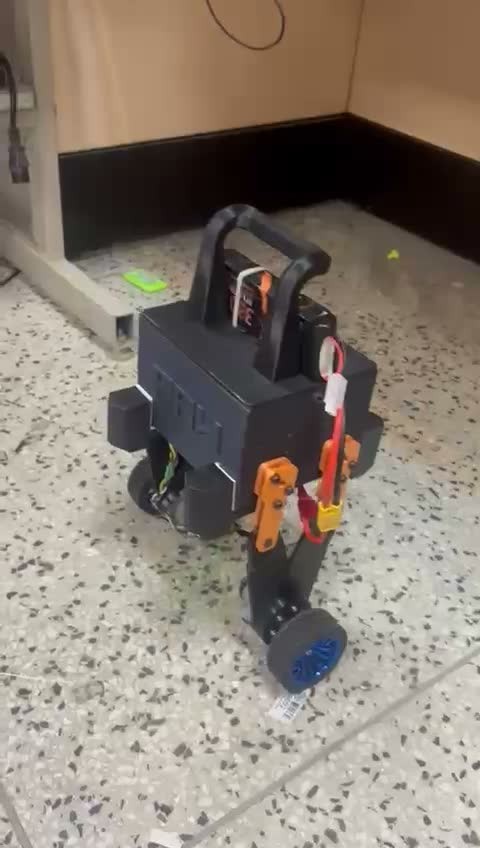
Fotograma del vídeo de Sndcooper con PAW completo, cuerpo negro, patas articuladas naranjas y dos ruedas, en un ensayo sobre el suelo.

Sndcooper

PAW

PAW combina ruedas con patas articuladas y control STM32. Su documentación explica la cinemática, la telemetría y los ajustes de un prototipo educativo.

Ficha actualizada el .

Proyecto, firmware y documentación de PAW

Información y disponibilidad

Prototipo de construcción propia documentado en 2026. Se publican firmware, conexiones y herramientas de ajuste; no consta una oferta comercial.

Para qué sirve

Estudiar equilibrio, cinemática de patas y telemetría en un robot físico de dos ruedas.

Qué tener en cuenta

  • La demostración es breve y no acredita autonomía prolongada ni navegación doméstica.
  • El repositorio reúne versiones actuales y otras archivadas que deben distinguirse al seguir el montaje.
  • La documentación de control no equivale a un kit mecánico completo listo para comprar.

Datos documentados

Estructura
Dos patas articuladas con ruedas Fuente ↗
Controlador
STM32F103C8T6 Blue Pill Fuente ↗
Patas
Cuatro servos Dynamixel AX-12 Fuente ↗
Ruedas
Dos motores de corriente continua con encoders Fuente ↗
Control publicado
Bucle de equilibrio a 100 Hz e IK en el microcontrolador Fuente ↗
Comunicación
Receptor FlySky iBUS y radio 3DR para telemetría Fuente ↗

Quién está detrás

Sndcooper

Sndcooper documenta PAW y sus herramientas para estudiar control y cinemática sobre hardware construido.

Conocer la empresa o el proyecto ↗
Fuentes de la ficha

En robotica.es · 1 artículo

Lo que hemos contado de PAW