SudoQTR: ajustar la dirección cuando los ecos confunden al robot
SudoQTR construye un coche educativo de 2025 con chasis impreso, ultrasonidos y HuskyLens. Los ecos de bloques inclinados guían sus siguientes cambios de sensores.
Una pared lateral ofrece una referencia útil hasta que un bloque inclinado devuelve un eco parecido. SudoQTR Future Engineers 2025, de Qatar, utiliza esas medidas para centrar un coche educativo y reconoce que algunos obstáculos alteran las lecturas. La experiencia de pruebas orienta sus siguientes cambios de percepción.
El vehículo de 2025 combina chasis impreso, dirección por servo y control Arduino. Una cámara HuskyLens reconoce colores, mientras que el MPU6050 aporta datos de giro. El informe de septiembre explica lo que funciona en este montaje y qué partes pertenecen a una evolución posterior.
Ajustar el mecanismo antes de afinar el programa
La dirección delantera utiliza una articulación de cremallera y piñón. El equipo revisa sus soportes durante el desarrollo para que el recorrido del servo corresponda mejor al movimiento de las ruedas. La flexibilidad de las piezas impresas obliga a comprobar el resultado sobre el vehículo.
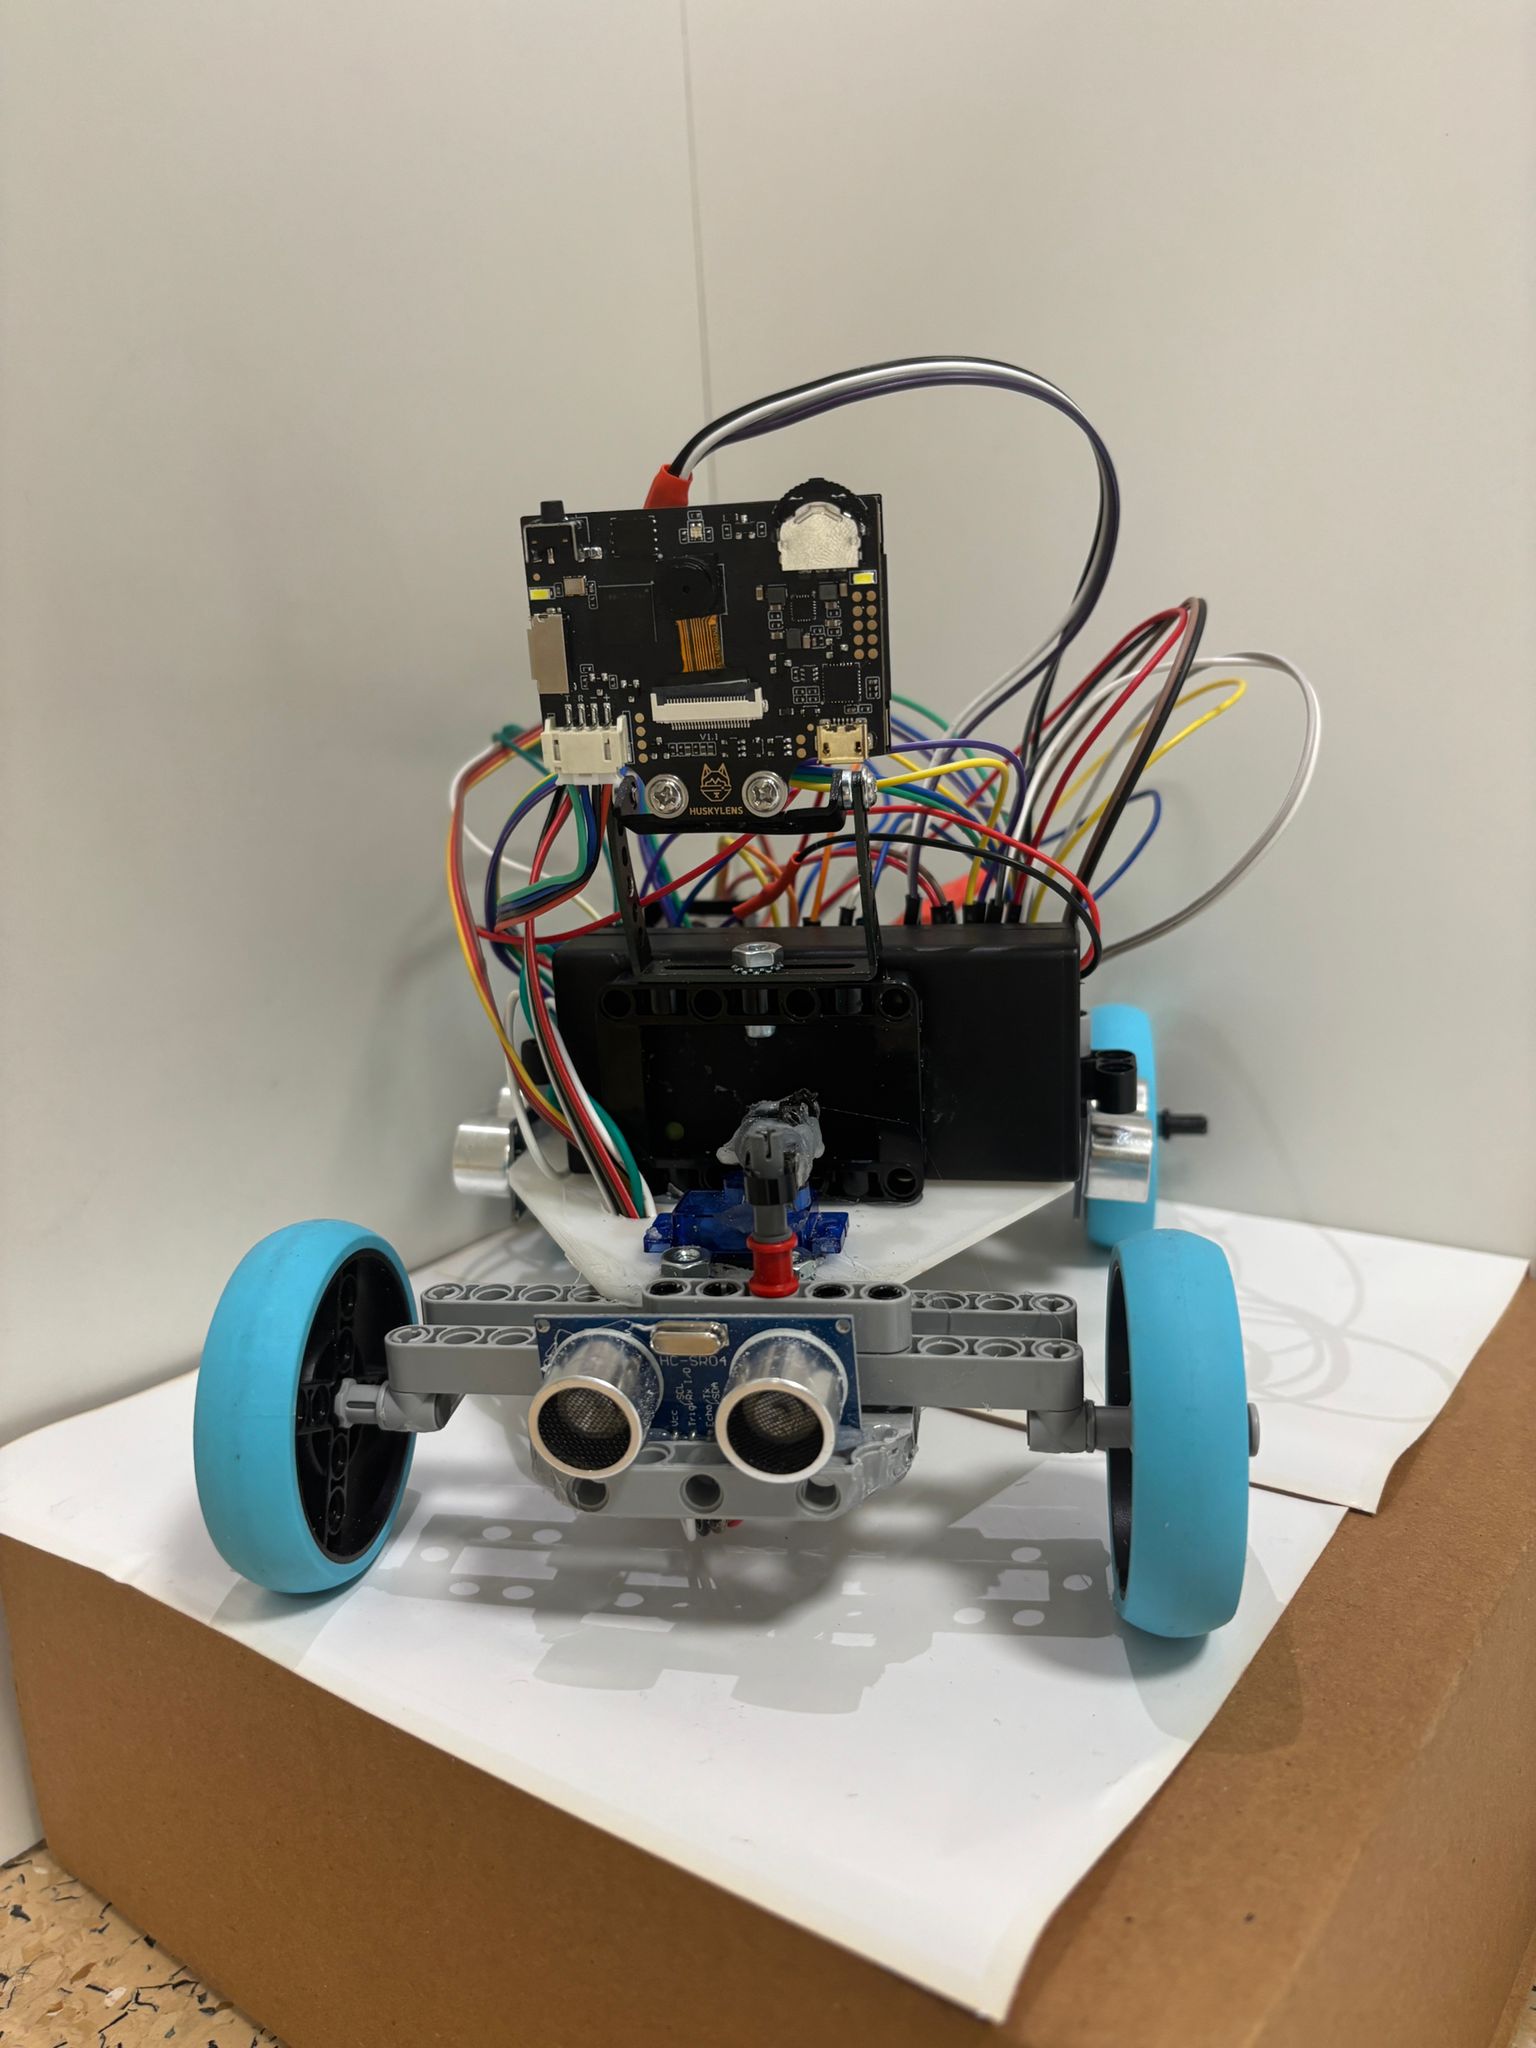
Un motor de corriente continua mueve la tracción trasera a través de un L298N. El cuerpo distribuye componentes para mantener el peso relativamente bajo y conservar acceso a sensores y conexiones. Las fotografías muestran la plataforma montada con soportes propios y electrónica expuesta para las pruebas.
La posición de centro y los límites izquierdo y derecho se ajustan mediante ensayos. No existe un ángulo universal que sirva para cualquier montaje: cambiar el brazo o la articulación modifica la relación entre la orden y el giro real.
Comparar los lados y mirar al frente
Los sensores ultrasónicos laterales ayudan a estimar si el robot se acerca más a una pared que a la otra. El programa usa esa diferencia para corregir la dirección. El sensor delantero aporta una referencia adicional para moderar el avance cuando aparece una superficie próxima.
Durante las pruebas, algunos bloques inclinados generan ecos que confunden la medida. Este problema permite estudiar una limitación del sensor: el dato recibido depende de la geometría de las superficies, además de su distancia. Una corrección rápida sobre una referencia equivocada puede alejar al coche de la trayectoria deseada.
HuskyLens proporciona identificadores de color y observaciones de objetos. El equipo contrasta estos datos con orientación y distancias para decidir el movimiento. La calibración de colores sigue vinculada a la iluminación y a lo que ocupa la imagen.
Reconocer qué pertenece a la siguiente versión
El MPU6050 ayuda a interpretar giros, pero el informe reconoce deriva durante recorridos largos. Los estudiantes describen ajustes de filtrado y dirección, junto con ensayos de movimiento recto. Los resultados publicados proceden de sus propias pruebas sobre un campo preparado.
La adquisición de un lidar Slamtec A1 abre una siguiente fase de trabajo con Raspberry Pi y mapas. El repositorio muestra ese prototipo por separado y presenta la integración de navegación como una mejora futura. Las capacidades previstas de localización no deben trasladarse al coche Arduino ya documentado.
SudoQTR aporta una experiencia educativa sobre cómo un fallo de percepción conduce a revisar el montaje y el control. El caso permite comparar correcciones entre paredes, ajuste de dirección y clasificación de colores con sus límites concretos. Antes de sumar una estrategia nueva, el robot necesita que las medidas que utiliza correspondan al entorno que realmente tiene delante.
Fuentes
- Repositorio de SudoQTR con versión actual y mejora prevista [en]
- Informe de septiembre de 2025: fabricación, ensayos y problemas [en]
Imagen: Fotografía del equipo Team SudoQTR, Qatar de su vehículo educativo SudoQTR Future Engineers 2025, construido y mostrado completo en la documentación original. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.