Mathimazierer: nuevas ruedas y una cámara más estable para jugar
Mathimazierer renueva su robot de fútbol en 2025 con motores sin escobillas, ruedas propias y visión por espejo. Refuerza el cuerpo para reducir las vibraciones.
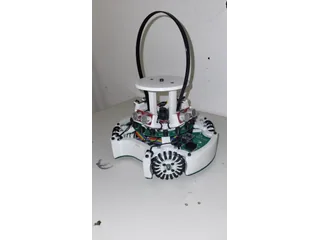
Una cámara que tiembla puede dificultar el juego aunque su programa reconozca bien los colores. Mathimazierer Soccer 2025, del Lessing-Gymnasium de Neu-Ulm, refuerza su estructura después de observar movimiento en las imágenes. La revisión también introduce motores sin escobillas y ruedas propias con otro material de contacto.
El equipo alemán comenzó el trabajo de esta edición a mediados de diciembre de 2024. Sus cambios responden a problemas del robot anterior: falta de fuerza, dificultades de orientación y una respuesta de disparo que necesitaba una referencia visual más útil.
La rueda combina varias piezas pequeñas
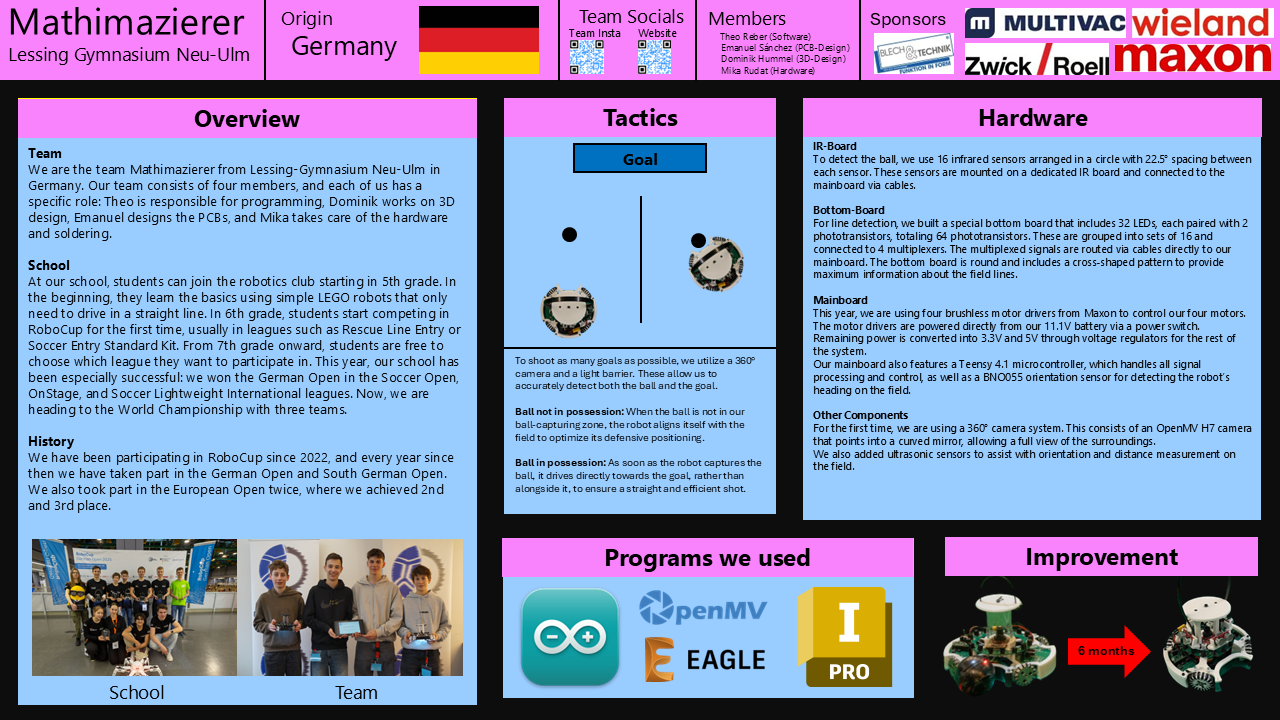
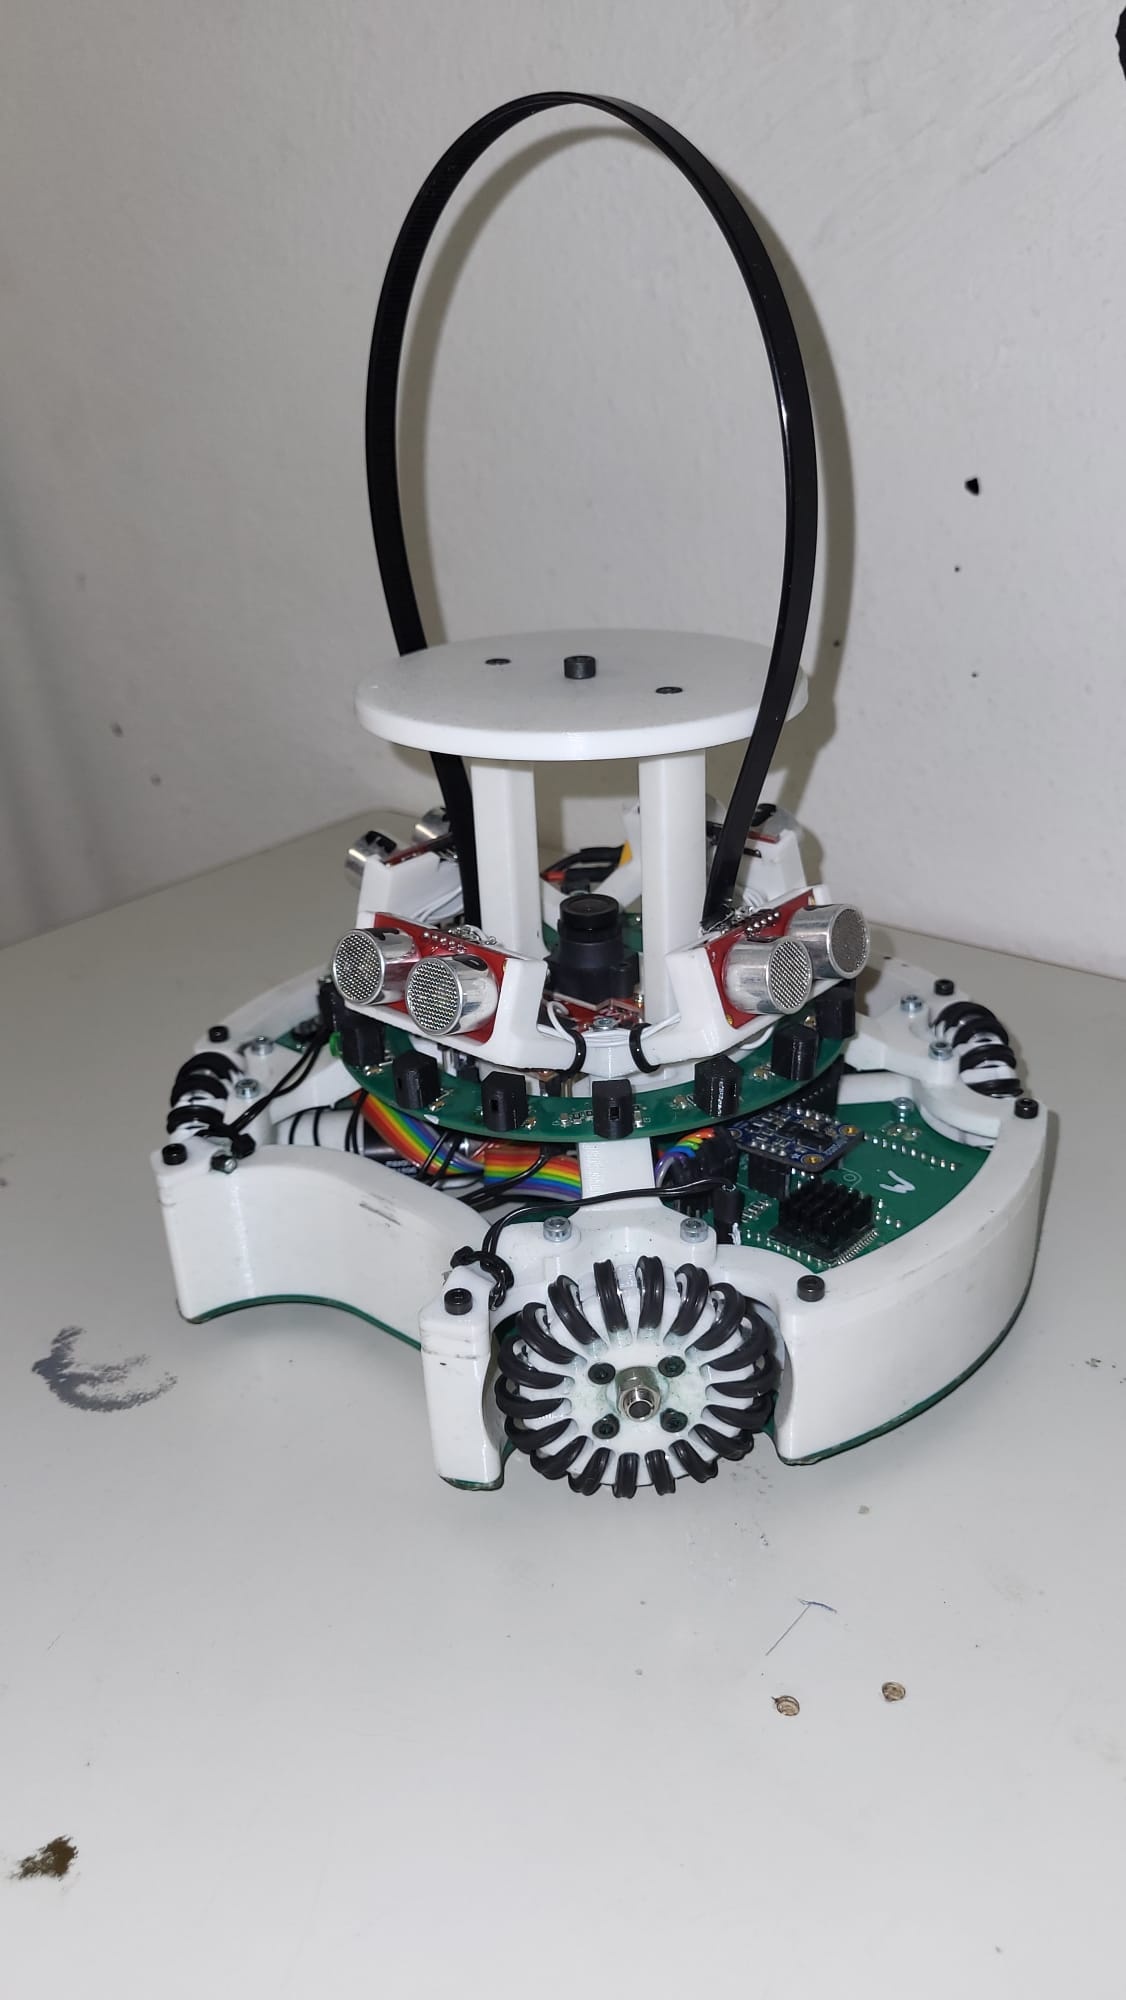
Mathimazierer fabrica ruedas omnidireccionales con una base impresa, ejes, casquillos y rodillos. Utiliza juntas de sección X en la zona de contacto con el suelo, en lugar de las juntas de sección redonda del planteamiento previo.
El equipo relaciona esa elección con el agarre de las ruedas. Las mejoras que describe proceden de sus ensayos; para repetir el montaje, hay que comprobar cómo se comporta el material sobre la superficie elegida. La forma de los rodillos y su libertad de giro también intervienen en los desplazamientos laterales.
Los cuatro motores Maxon EC tienen controladores para regular su respuesta. Las ruedas se fijan mediante un sistema de apriete que reparte la sujeción, en lugar de concentrarla en un único tornillo. La unión entre rueda y motor forma parte de la precisión que puede obtener el conjunto.
Dar una base firme a la imagen
La cámara OpenMV H7 observa un espejo curvo para ver las porterías alrededor del cuerpo. Durante el diseño, el equipo encontró que algunos soportes producían demasiada inestabilidad. Rehacer esas piezas buscó reducir el movimiento de la imagen antes de seguir ajustando la detección.
Los componentes de cámara y ultrasonidos se preparan para poder retirarse con pocos tornillos. Esa decisión facilita acceder al interior después de una prueba. La plataforma se modela con Autodesk Inventor y utiliza placas propias para distribuir las conexiones.
El Teensy 4.1 reúne las lecturas. La pelota se localiza mediante un anillo de 16 receptores de infrarrojos, mientras el BNO055 ofrece orientación y los ultrasonidos aportan distancias hacia las paredes. La cámara sirve para dirigir el cuerpo hacia la portería.
Recordar qué sensores cruzaron la línea
La lectura inferior no se limita al instante actual. El programa conserva durante un tiempo información de los sensores que han detectado blanco. Así puede tener en cuenta zonas que ya han sobrepasado la línea mientras el cuerpo sigue moviéndose.
La documentación presenta una diferencia de cantidades: la memoria cita 60 sensores y el cartel describe 64 fototransistores. Para reconstruir esa placa, conviene seguir el circuito concreto y su programa de lectura. El principio de control depende de la posición de cada sensor, además del total instalado.
Mathimazierer también reduce la velocidad al aproximarse a una pared, según las distancias disponibles. La plataforma ofrece un ejemplo educativo donde agarre, frenada e imagen se relacionan. El ajuste del programa empieza a ser útil cuando las ruedas, sus fijaciones y la cámara responden de forma consistente sobre el cuerpo construido.
Fuentes
- Memoria técnica de Mathimazierer para RoboCup Junior 2025 [en]
- Cartel del equipo con cambios de mecánica y visión [en]
Imagen: Fotografía del equipo Mathimazierer de su robot educativo de fútbol construido completo en la temporada 2025. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.