Lovbot Dynamics: zonas de frenada para un robot educativo de fútbol
Lovbot Dynamics usa ultrasonidos para dividir el campo en zonas de movimiento, frenada y retirada. Su robot de 2025 incorpora ruedas propias y sensores inferiores.
Esperar a detectar una línea puede dejar poco margen cuando el robot se mueve deprisa. Lovbot Dynamics Soccer 2025, de Vancouver, utiliza los ultrasonidos para definir una zona previa de frenada. El programa intenta reducir la velocidad antes de que el cuerpo alcance el límite que necesita respetar.
La propuesta pertenece a Soccer Lightweight de RoboCup Junior. El equipo construye sus ruedas y un chasis de tres niveles, con variantes de ataque y defensa sobre la misma arquitectura. Su interés educativo está en convertir una distancia medida en una respuesta progresiva de movimiento.
Un cuerpo preparado para distribuir sensores
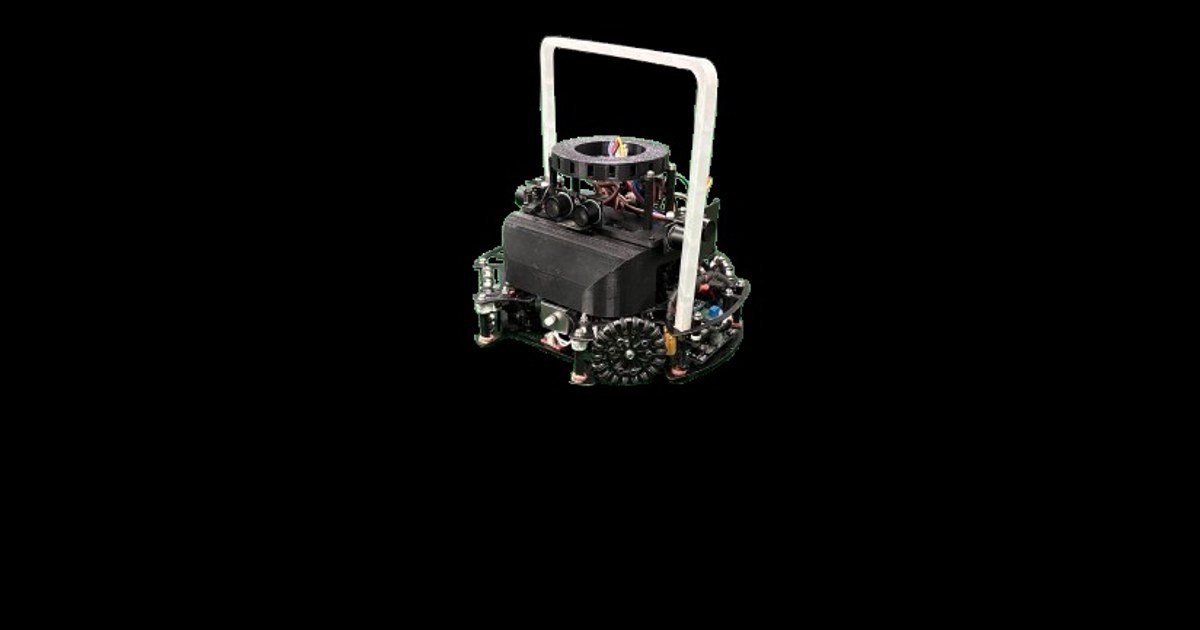
Las piezas se diseñan con SolidWorks y se fabrican mediante impresión 3D. El equipo reserva lugares para los ultrasonidos y los sensores de reflectancia, procurando que otras partes no bloqueen sus lecturas. Las bases incluyen puntos de fijación para modificar la disposición durante las pruebas.
Las cuatro ruedas omnidireccionales combinan dos piezas impresas y pequeños rodillos sujetos por alambre metálico. El programa puede ordenar desplazamientos laterales y diagonales variando la respuesta de los motores, mientras conserva una referencia de orientación del cuerpo.
El sensor de pelota tiene 18 sectores de infrarrojos y un separador impreso. La pieza busca reducir la interferencia entre direcciones de lectura. El robot utiliza esa información para aproximarse; la plataforma no incorpora un retenedor motorizado que mantenga la pelota girando contra un rodillo.
Tres zonas para cambiar la velocidad
Los cuatro ultrasonidos proporcionan referencias hacia las paredes. A partir de umbrales elegidos durante la puesta a punto, el programa distingue una zona donde puede moverse libremente, otra donde debe frenar y una tercera donde tiene que apartarse.
La retirada también cambia de intensidad. Cuanto más se ha rebasado la referencia definida para una zona, mayor puede ser la corrección de velocidad. El equipo aplica esa lógica al portero para limitar su movimiento cerca del área y seguir la pelota sin abandonar el lugar que debe defender.
Estas zonas representan límites calculados por el programa. Su utilidad depende de que las distancias sean válidas; un oponente o una pieza del montaje puede obstaculizar una lectura. Los sensores inferiores de reflectancia aportan otra referencia para reconocer la superficie y las líneas.
Rodear la pelota y ajustar el disparo
El atacante combina la dirección de la pelota con un desplazamiento que varía según su proximidad. Con espacio libre puede ir hacia ella; cerca necesita colocarse para empujarla sin desviarla antes de tiempo. Las lecturas laterales de distancia ayudan a corregir la orientación de ataque respecto a la portería.
El portero realiza movimientos principalmente de lado a lado. El mecanismo de disparo permite despejar la pelota, pero no convierte la plataforma en un sistema de posesión continua. La referencia del MPU6050 es inercial; no debe confundirse con una lectura magnética directa del norte.
La memoria reconoce que algunas piezas todavía pueden entrar en contacto entre sí y romperse. Lovbot Dynamics conserva así tareas de mejora mecánica junto a su estrategia de zonas. Para aprender con el proyecto, el paso útil es comprobar cómo cambian las distancias al mover el cuerpo y si la frenada llega a tiempo con las ruedas realmente instaladas.
Fuentes
- Memoria técnica de Lovbot Dynamics, RoboCup Junior 2025 [en]
- Cartel del robot y sus zonas de control de velocidad [en]
Imagen: Fotografía del equipo Lovbot Dynamics de su robot educativo de fútbol construido completo en la temporada 2025. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.