IKARO: ruedas diferentes para el atacante y el portero del robot
IKARO adapta las ruedas de sus robots de fútbol de 2025 al papel de cada uno. El atacante busca agarre y frenada; el portero prioriza el desplazamiento lateral.
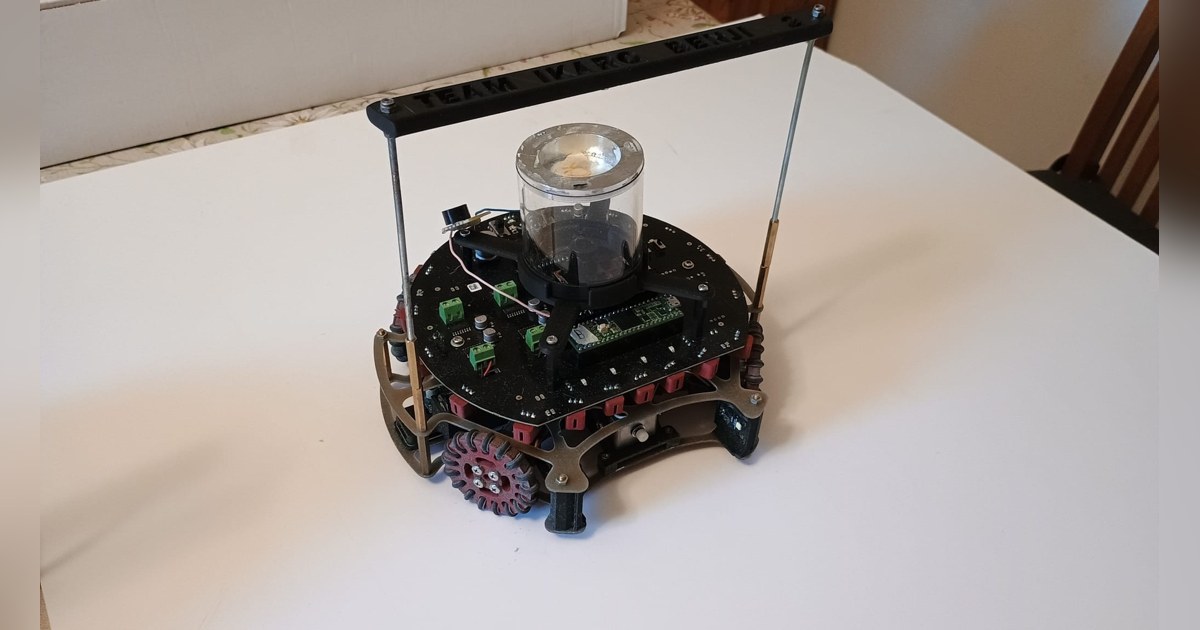
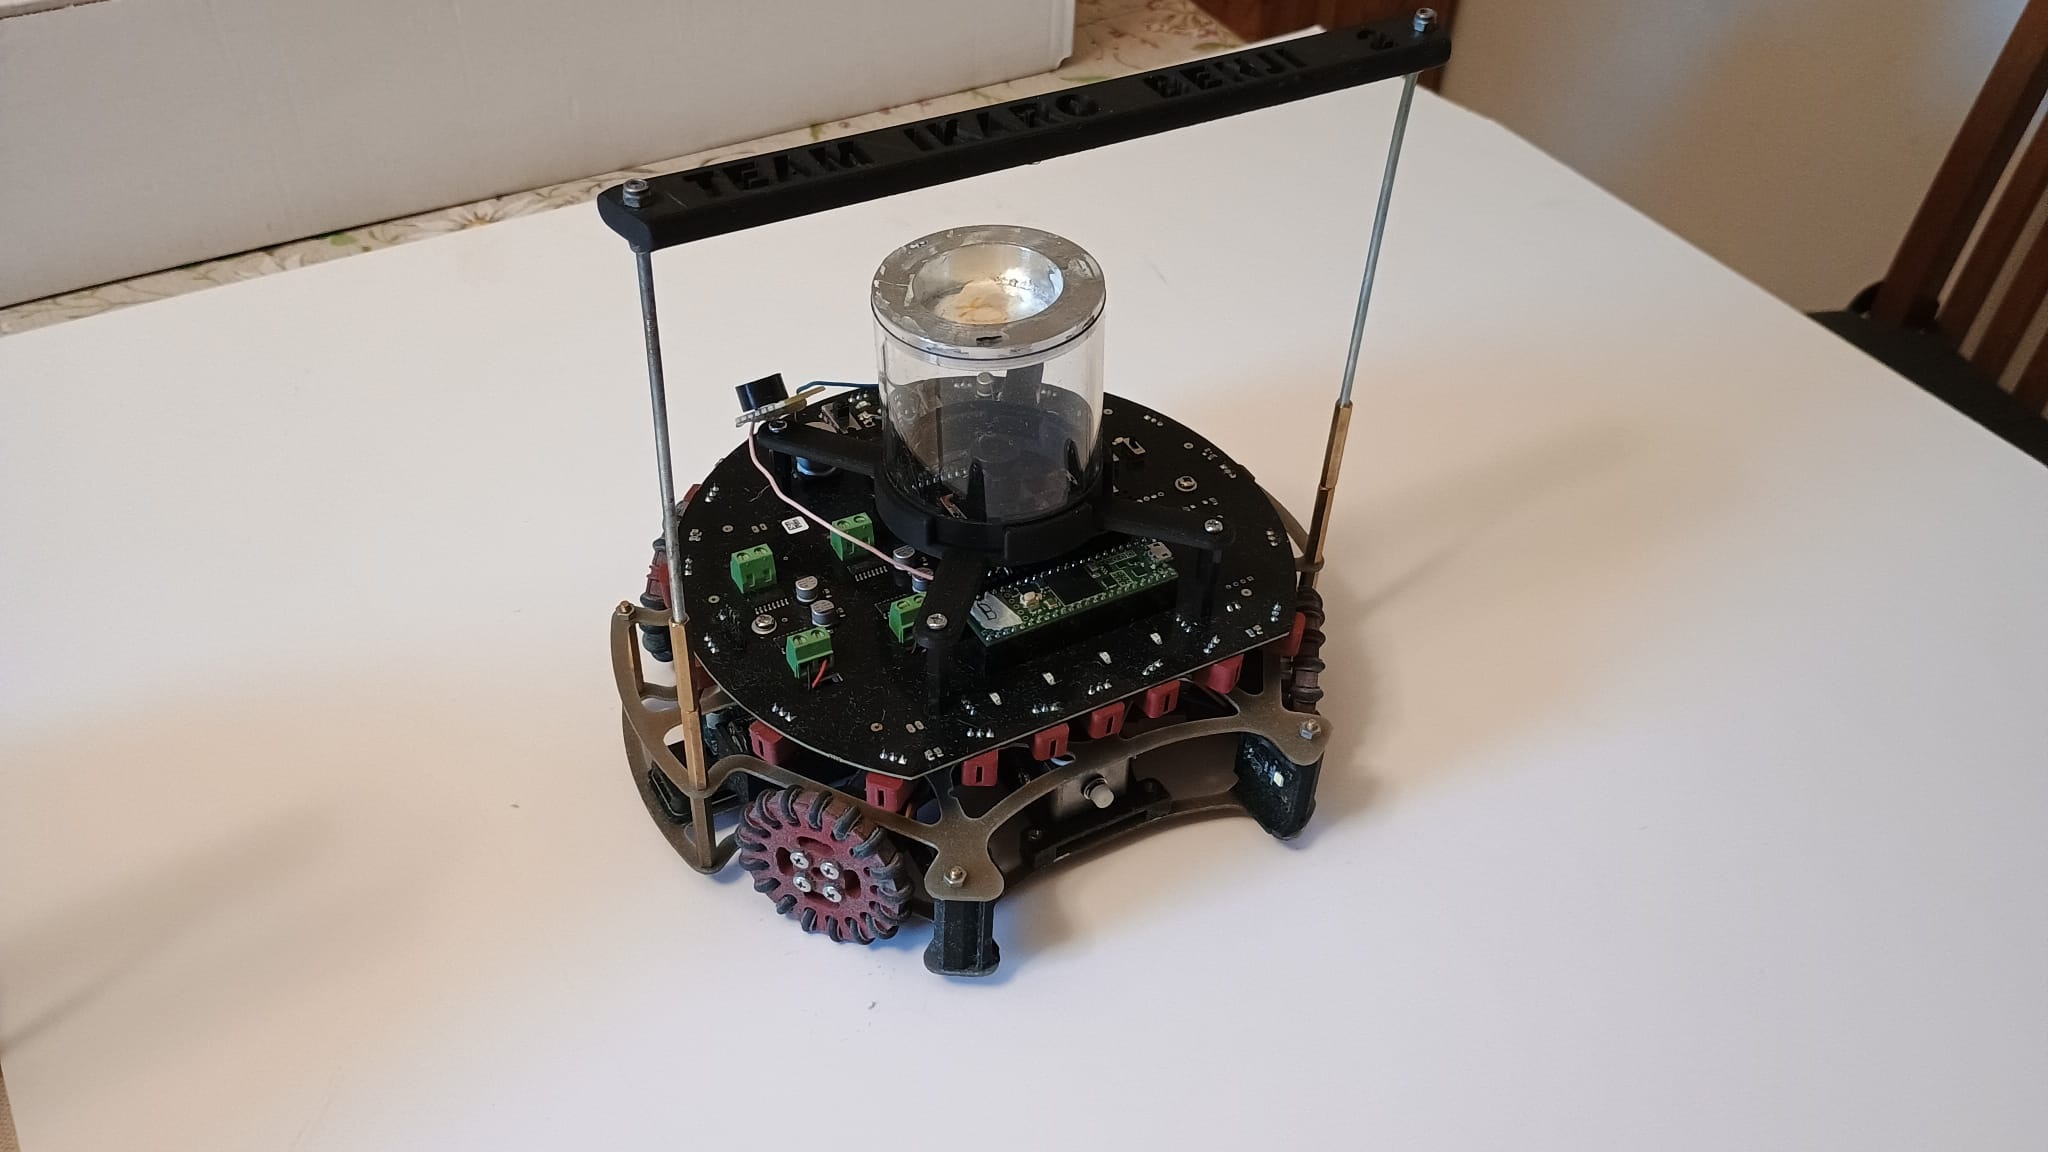
El atacante y el portero no necesitan exactamente la misma respuesta de las ruedas. IKARO Soccer Lightweight 2025, del equipo italiano, utiliza cilindros de silicona en el robot que busca la pelota y anillos de goma en el que se desplaza delante de la portería.
Ambos comparten una arquitectura de cuatro ruedas y varias bases. El trabajo de hardware para esta temporada comenzó en octubre de 2024. La familia permite estudiar cómo un cambio de material y geometría modifica la frenada, el agarre y la suavidad del movimiento lateral.
Escoger la rueda según la tarea
IKARO fabrica piezas con impresión 3D y mecaniza sus bases de fibra de vidrio. Los motores, el disparador y los sensores de línea se alojan abajo; la parte superior sostiene la electrónica principal. Los huecos de las bases buscan reducir peso conservando lugares de fijación.
Para las ruedas, el equipo ensaya distintas mezclas de silicona y formas de rodillo. El atacante necesita llegar a la pelota y frenar antes de cruzar una línea. El portero, en cambio, hace numerosos desplazamientos de lado a lado y se beneficia de una respuesta más fluida.
La documentación relaciona esa elección con la superficie del campo. Una rueda no tiene un comportamiento aislado del suelo: la distancia entre rodillos y el material de contacto afectan al deslizamiento. Por eso los dos papeles utilizan variantes de la misma plataforma, en lugar de contar cada configuración como un modelo diferente.
Repartir las lecturas y el control
El Teensy 4.1 ejecuta la lógica principal. Un Arduino Nano RP2040 se ocupa de leer los sensores de infrarrojos de la pelota, estimar su dirección y enviar la información al controlador. El equipo utiliza una combinación ponderada de lecturas para obtener esa referencia.
La distancia es menos fiable. La memoria reconoce que depende de la orientación de la pelota y que la aproximación todavía produce errores. Reducir velocidad mejora el control en algunas pruebas, pero también limita la rapidez con la que el robot llega a una jugada.
Una cámara OpenMV y un espejo cónico aportan la dirección de las porterías. Cuando aparecen ambas, el programa puede estimar la posición del cuerpo mediante geometría. El cartel advierte que esa estimación conserva errores; no representa una localización exacta en todo el campo.
Frenar antes de retirarse
El programa separa estados de juego, frenada y reacción a la línea. Cuando los sensores inferiores identifican el borde, activa primero una frenada breve y después dirige el movimiento hacia el interior. La retirada se mantiene hasta que las lecturas permiten volver al juego.
El atacante dispara cuando el sensor frontal confirma la pelota y la orientación resulta adecuada. El portero sigue la pelota cerca de su área y puede pasar a atacar si permanece próxima durante un tiempo. El cartel describe además módulos Bluetooth para responder a la ausencia del compañero.
La memoria menciona un retenedor entre los cambios, aunque en su apartado específico indica que no lo incorpora. Esa función no debe darse por terminada. El valor educativo de IKARO está en sus ruedas construidas, la separación de lecturas y los estados que ordenan cada reacción: decisiones concretas que se pueden ajustar y observar sobre el cuerpo.
Fuentes
- Memoria técnica de IKARO para RoboCup Junior 2025 [en]
- Cartel de IKARO con ruedas, roles y cambios de la temporada [en]
Imagen: Fotografía de IKARO del robot completo sobre una mesa, con espejo cónico, placa superior y ruedas omnidireccionales. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.