MIDAS RBL: seguir la pelota con una cámara montada sobre un servo
MIDAS RBL construye su robot de fútbol de 2025 con cámaras Pixy, placas propias y un servo para seguir la pelota. Revisa los controladores para moverse despacio.
Una cámara fija puede perder la pelota cuando cambia de dirección. MIDAS RBL Soccer 2025, de la Preparatoria 15 Florida de UANL, utiliza un servo para mover una de sus cámaras Pixy y seguir esa referencia. La plataforma mexicana combina esa vista móvil con otra cámara orientada según el papel del robot.
El desarrollo comenzó en noviembre de 2024 para la temporada de RoboCup Junior de 2025. Los estudiantes diseñaron sus placas y ajustaron una estructura de varias alturas. Sus pruebas también llevaron a cambiar los controladores de motores después de encontrar dificultades al moverse despacio.
Repartir las piezas en tres niveles
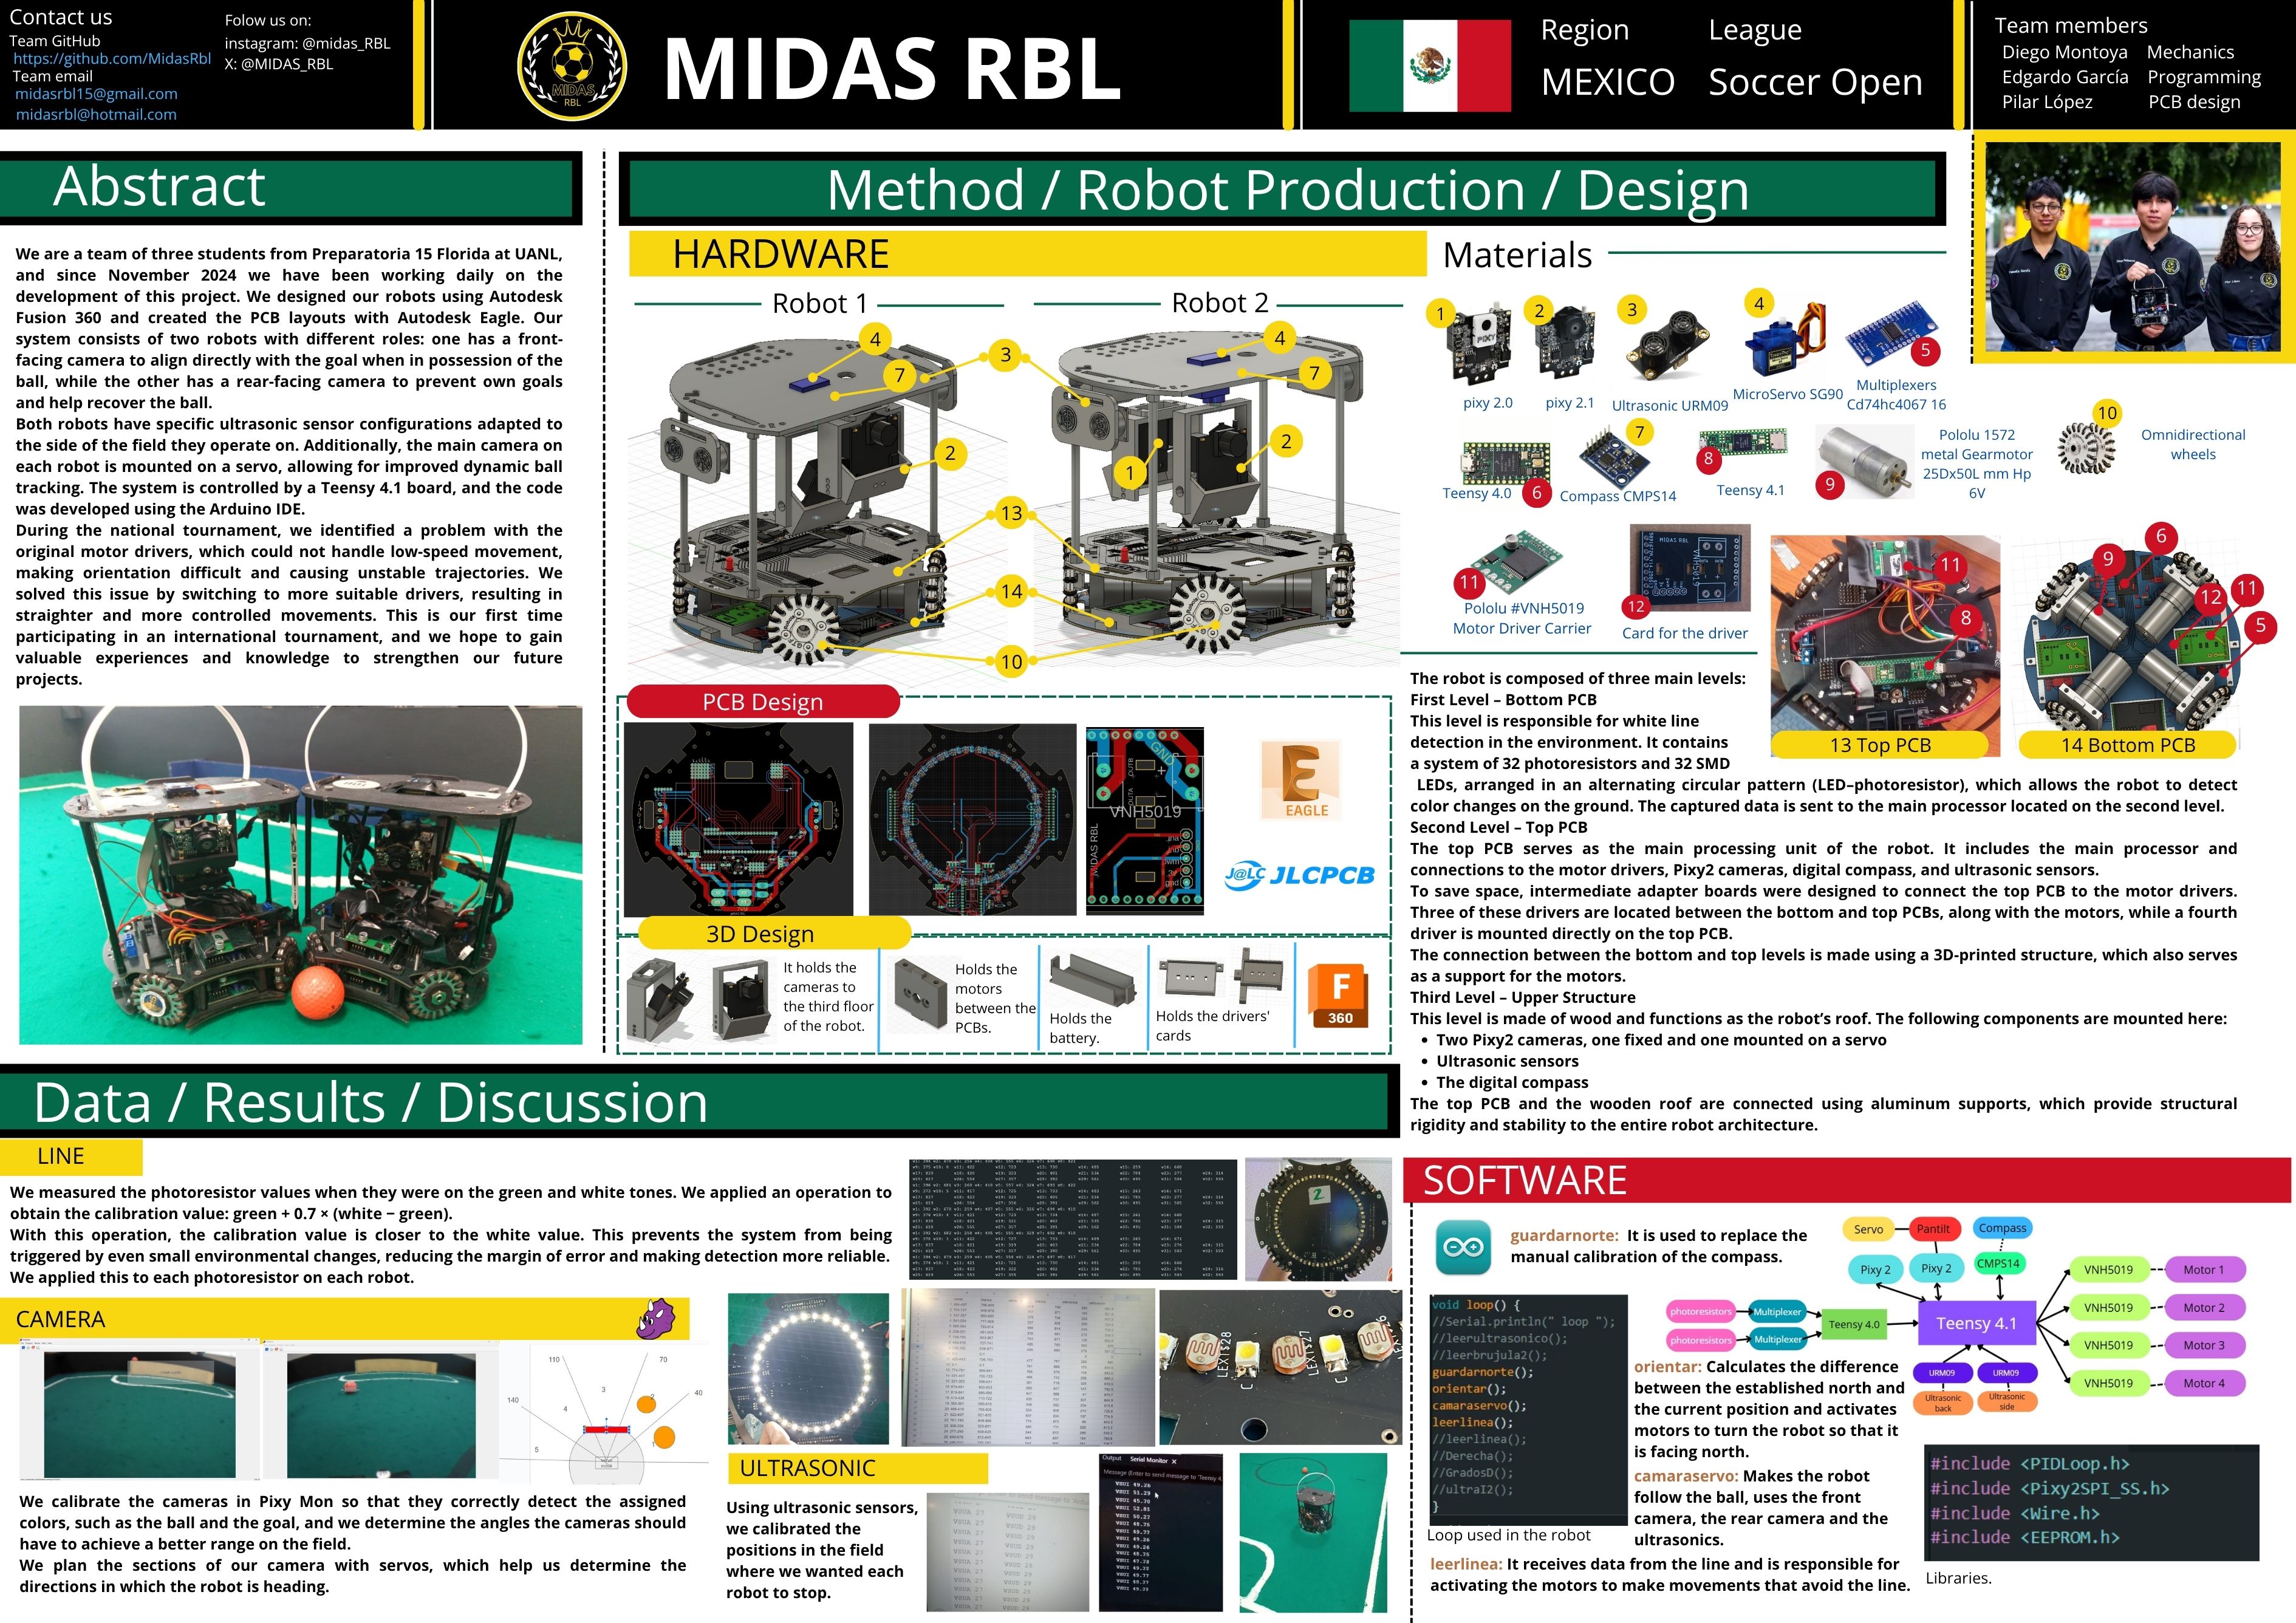
MIDAS RBL utiliza Fusion 360 para la mecánica y EAGLE para los circuitos. La parte inferior aloja la tracción y la lectura de líneas. La placa superior reúne el control y las conexiones, mientras una estructura elevada sostiene las cámaras, los ultrasonidos y la brújula.
Los controladores de motores se colocan entre niveles y necesitan adaptadores propios para aprovechar el espacio. Esa distribución obliga a revisar el acceso a cables y fijaciones. Una pieza que encaja en el dibujo puede impedir conectar un sensor o retirar un controlador después del montaje.
Las cuatro ruedas omnidireccionales combinan desplazamiento y orientación. Durante el torneo nacional, el equipo observó que sus controladores iniciales no ofrecían una respuesta útil a baja velocidad. Sustituirlos mejoró el control de las maniobras lentas según sus pruebas, sin que eso constituya una medida independiente de precisión.
La cámara sigue un recorrido por sectores
Las Pixy identifican objetos por sus colores. La cámara móvil se desplaza mediante un servo y el programa divide su recorrido en varias zonas. Esa posición ayuda a relacionar dónde aparece la pelota con la dirección que debería seguir el cuerpo.
Los dos robots no llevan las cámaras exactamente igual. Uno dispone de una vista frontal para alinearse con la portería cuando tiene la pelota; el otro utiliza una referencia trasera para orientarse durante la defensa. La CMPS14 mantiene una referencia de rumbo cuando la imagen no ofrece la información necesaria.
El seguimiento requiere calibrar los colores y comprobar el ángulo mecánico de la cámara. El servo modifica la vista, pero no sustituye el movimiento de las ruedas: el programa tiene que relacionar ambas acciones para que el cuerpo se acerque a la pelota.
Cada sensor de línea tiene su ajuste
La placa inferior reúne 32 fotorresistencias y 32 LED. El equipo calibra cada lectura con los valores obtenidos sobre verde y blanco, en lugar de dar por idéntica la respuesta de todos los sensores. Los multiplexores permiten recoger esas señales sin dedicar una entrada a cada una.
Los ultrasonidos URM09 añaden distancias hacia las paredes y su colocación cambia según la zona del campo donde actúa cada robot. La documentación cita controladores Teensy de distintas referencias para las tareas del montaje, por lo que reconstruirlo exige seguir la revisión concreta de las placas.
MIDAS RBL ofrece un caso educativo donde la visión necesita una relación física con el cuerpo. La posición del servo, las cámaras, la respuesta lenta de los motores y los umbrales inferiores intervienen en la misma decisión de movimiento. La memoria explica ese desarrollo, aunque no presenta una secuencia completa de captura que se pueda trasladar sin ajustes a otro robot.
Fuentes
- Memoria técnica de MIDAS RBL, RoboCup Junior 2025 [en]
- Cartel del equipo de UANL con cámaras, placas y pruebas [en]
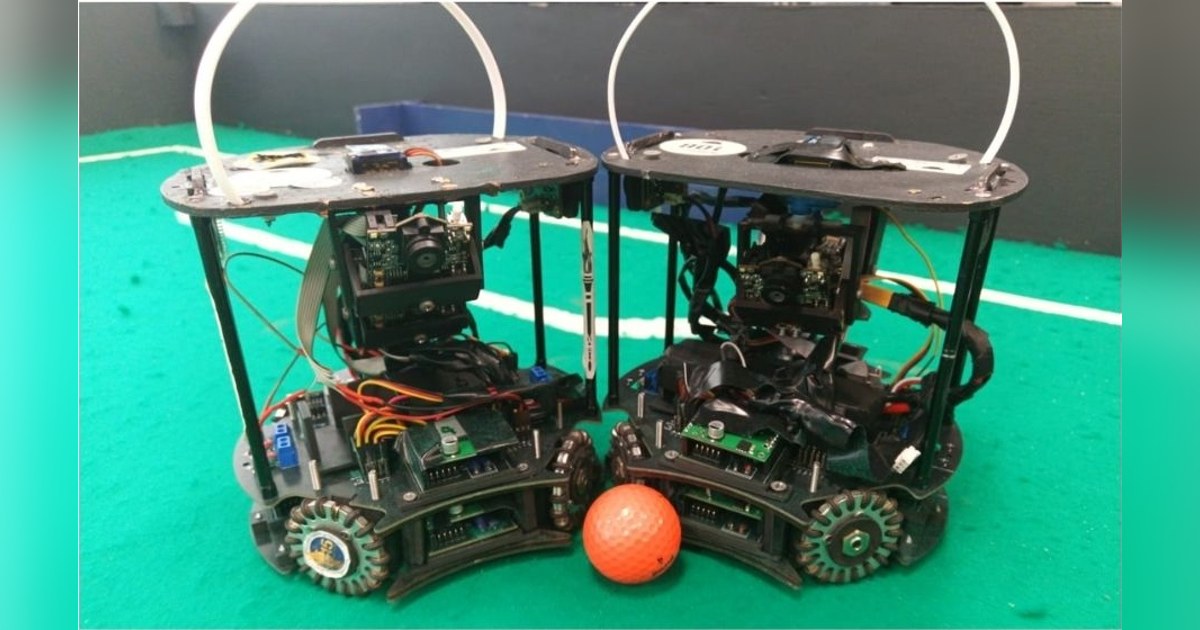
Imagen: Fotografía publicada por MIDAS RBL en su cartel de 2025 de los dos robots terminados, con ruedas, placas superpuestas y cámaras frontales. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.