Reset: probar el retenedor antes de confiarle la pelota al robot
Reset rediseña su robot de fútbol de 2025 con un retenedor compacto de PETG y placas propias. Las pruebas de contacto guían los refuerzos y el control de la pelota.
Un retenedor puede sujetar bien la pelota y, aun así, fallar cuando recibe un contacto lateral. Reset Soccer Open 2025, de Taipei, utiliza pruebas de giro y golpes sobre el rodillo para revisar su estructura. El equipo rediseña el soporte después de encontrar grietas en una primera versión.
La plataforma educativa combina cuatro ruedas omnidireccionales, visión por espejo y placas propias. En la temporada de 2025, Reset concentra parte del trabajo en hacer más compacto el conjunto frontal y en comprobar cómo responde antes de incorporarlo a sus estrategias.
Motor, engranajes y eje en un mismo soporte
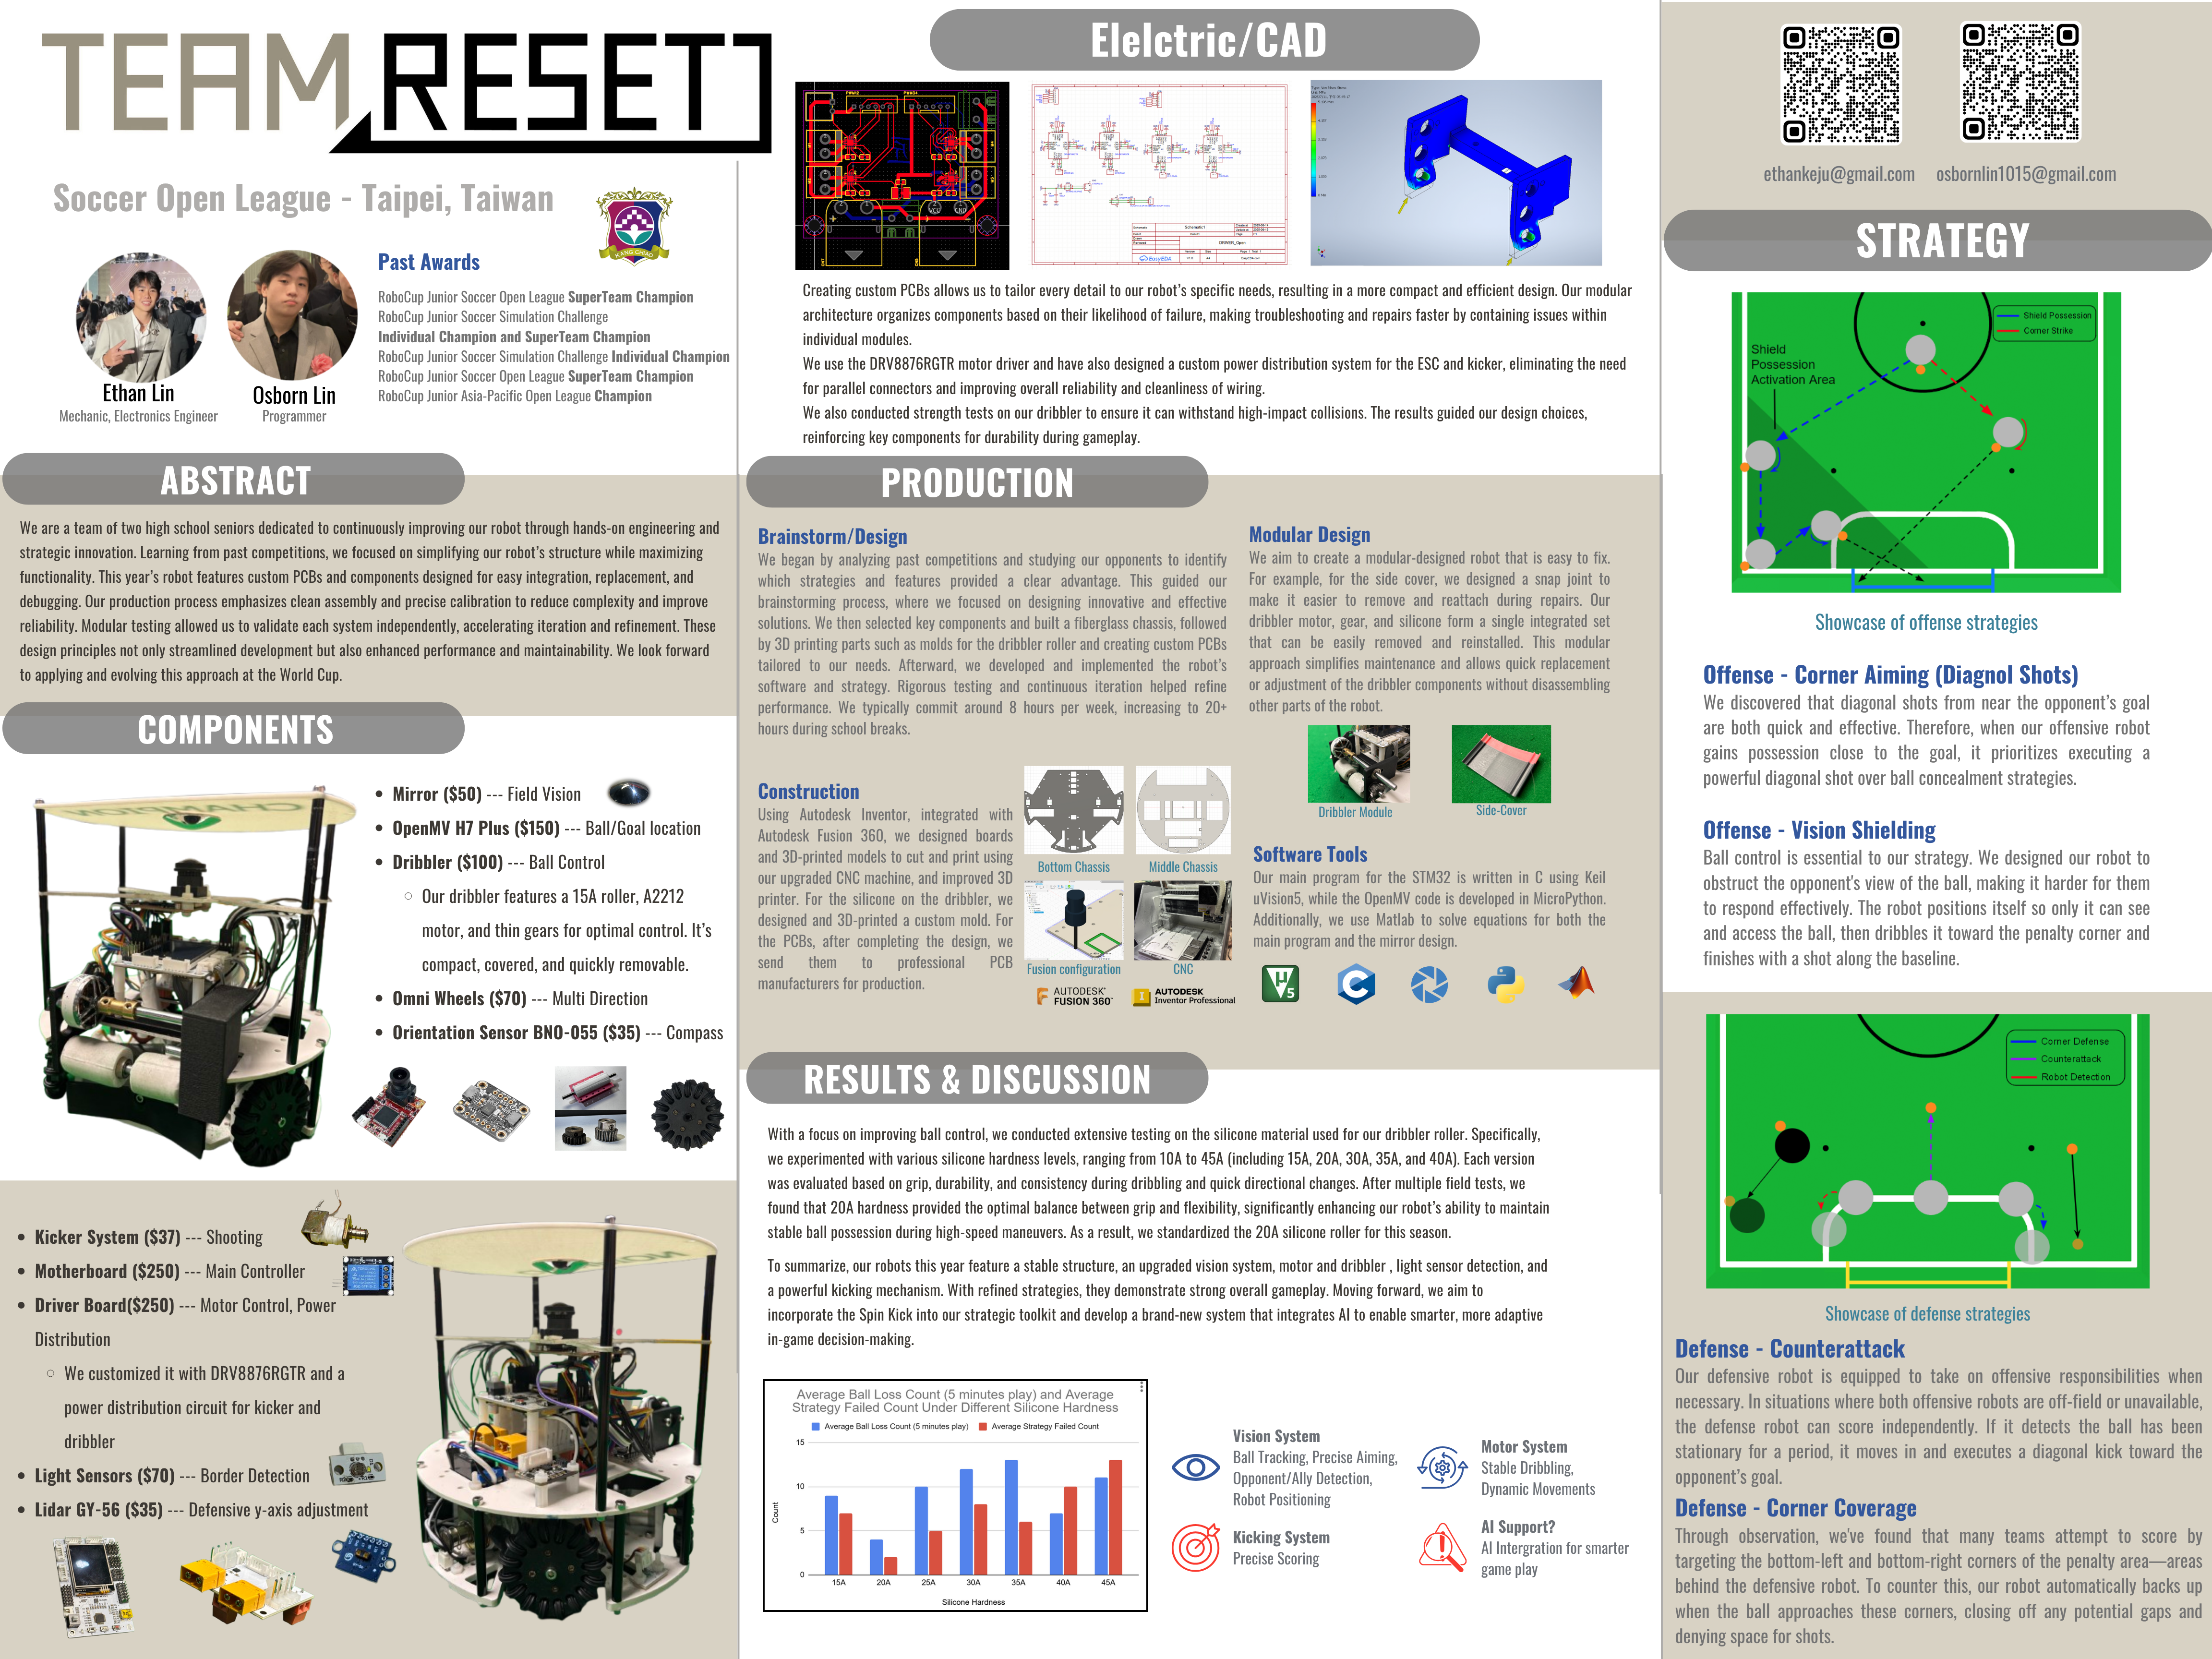
El retenedor reúne sus piezas dentro de una estructura impresa en PETG. El equipo ensaya diferentes materiales y formas para alojar el motor, mantener los engranajes alineados y permitir que el rodillo toque la pelota. La silicona se fabrica con moldes preparados para la geometría elegida.
Durante las pruebas, una zona del soporte de engranajes se agrietó al recibir contactos. Los estudiantes revisaron los refuerzos, la estructura y la forma de imprimirla. La memoria describe ensayos de funcionamiento prolongado con contactos sobre el rodillo; son pruebas de desarrollo del equipo, no una certificación de resistencia.
El cartel también compara durezas de silicona. La elección depende de equilibrar agarre, flexibilidad y duración. Su descripción de resultados no permite asegurar que una mezcla concreta funcionará igual con otra pelota o un montaje de distinta altura.
Ordenar el circuito y conservar el acceso
Reset fabrica placas propias para motores y distribución de alimentación. El objetivo es reunir conexiones que antes ocupaban espacio con cableado separado. El conjunto utiliza un STM32H743ZIT6 como controlador principal y una OpenMV para el tratamiento de imágenes.
La estructura integra cubiertas y módulos que se pueden retirar, aunque la memoria reconoce una dificultad pendiente: cambiar algunos motores o componentes todavía exige desmontar varias placas. La facilidad de reparación debe comprobarse sobre el robot armado, además de quedar prevista en el modelo.
La cámara observa un espejo cuya geometría se estudia con cálculos y ajustes. El programa identifica pelota y porterías por color y transforma la imagen en referencias de ángulo y distancia. El retenedor recibe así órdenes relacionadas con la posición que estima la visión.
Dos lecturas para salir y volver
Los sensores inferiores se organizan en pares interiores y exteriores. El programa utiliza unos para detectar el comienzo de un cruce y otros para confirmar el regreso. También conserva información temporal para ordenar una retirada cuando el movimiento hace menos claras las lecturas.
La defensa incluye una búsqueda de cambios en las zonas verdes de las esquinas cuando la pelota desaparece. El equipo utiliza esa información como indicio de un oponente que podría estar ocultándola. Es una interpretación de la imagen y necesita ajustarse al entorno; no equivale a ver directamente una pelota tapada.
Reset ofrece un ejemplo de desarrollo que conecta la resistencia de una pieza con su función durante el juego. Las pruebas del retenedor, la elección de silicona y el acceso a la electrónica son tareas concretas para aprender. Una estrategia de captura solo puede aprovecharlas cuando el mecanismo mantiene su ajuste durante el movimiento y los contactos.
Fuentes
- Memoria técnica de Team Reset, RoboCup Junior 2025 [en]
- Cartel de Reset con fabricación, retenedor y ensayos de silicona [en]
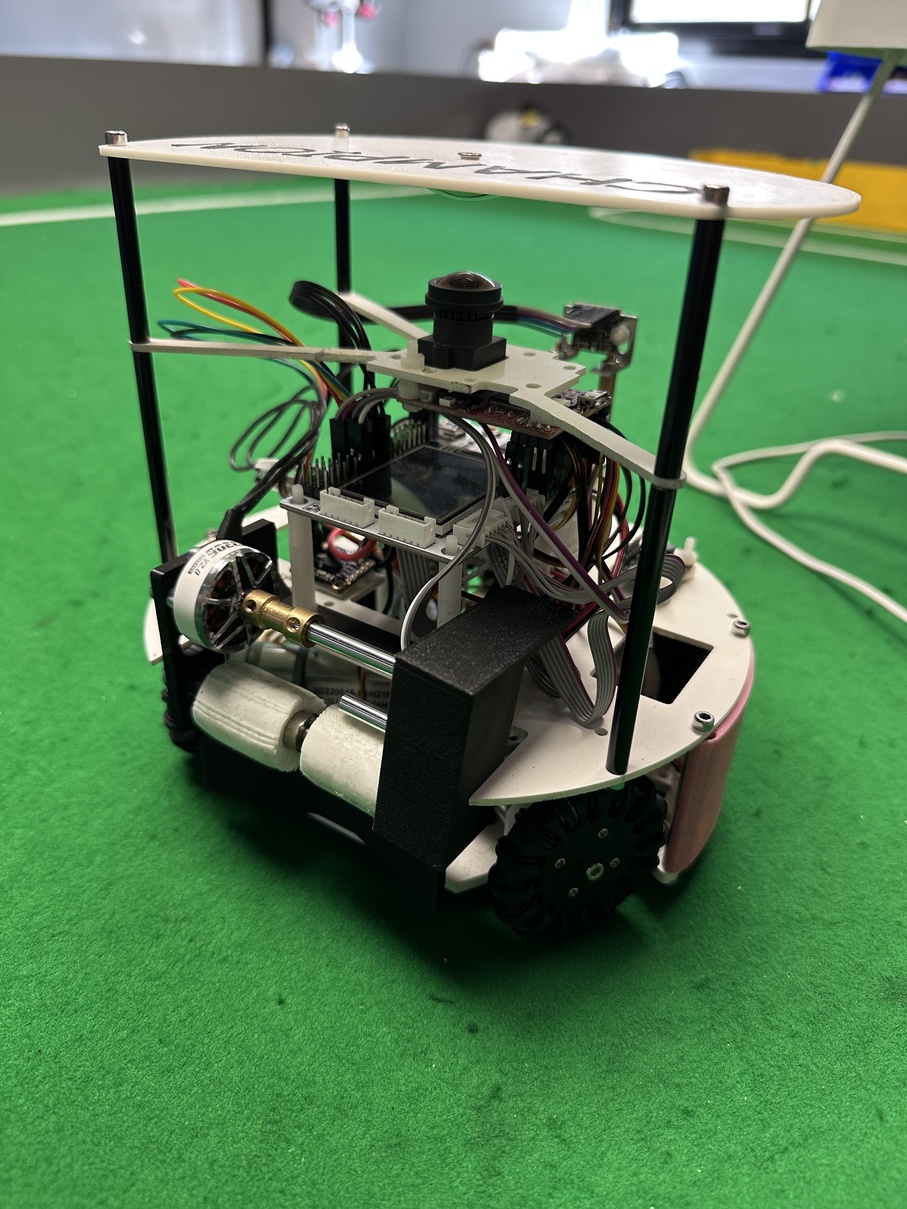
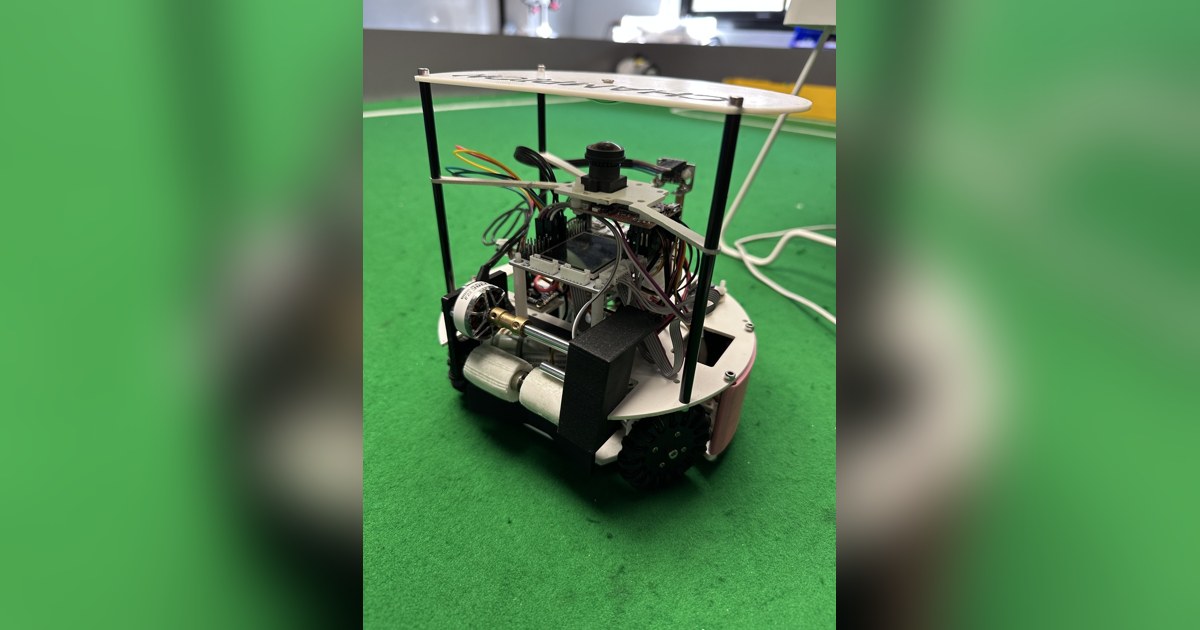
Imagen: Fotografía del equipo Reset de su robot educativo de fútbol construido completo en la temporada 2025. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.