MegaHertz Viper IX y X: dos retenedores para cambiar de lado
MegaHertz rediseña Viper IX y X en 2025 con retenedores delante y detrás. Cambia el ángulo de los motores y reparte el control entre dos PIC y una cámara OpenMV.
Un robot con mecanismos de captura delante y detrás puede responder a la pelota desde dos lados del cuerpo. MegaHertz Viper IX y X, del Istituto Cobianchi, incorpora esa disposición en su rediseño de 2025. Los dos robots comparten estructura y pueden intercambiar los papeles de ataque y defensa.
El cambio exige revisar el espacio de la tracción. MegaHertz modifica el ángulo de los motores de 45 a 55 grados para alojar retenedores más amplios. La familia educativa utiliza piezas impresas y mecanizadas junto a placas propias y un sistema de visión por espejo.
Capturar desde el frente o desde atrás
Los retenedores combinan una estructura de aluminio, rodillos de silicona y una transmisión por correa. El delantero utiliza un motor de corriente continua y el trasero un motor sin escobillas. Sus montajes permiten pequeños desplazamientos para acompañar el contacto con la pelota.
El equipo fabrica los rodillos con moldes impresos y silicona de dos componentes. El punto de contacto, la dureza y la altura influyen en cómo entra la pelota y en si queda sujeta al girar. La altura se ajusta al conjunto, en lugar de considerarla independiente del campo.
La transmisión por correa puede deslizar cuando recibe una carga excesiva, según el planteamiento del equipo. El chasis también cambia para proporcionar espacio a ambos mecanismos. Las ruedas omnidireccionales propias completan una plataforma que necesita combinar tracción, contacto y orientación en cada maniobra.
Dos controladores separan juego y líneas
La placa principal alberga un PIC18F67K40 para la lógica de juego y un PIC18F4520 dedicado a la lectura inferior. El primero se programa en C; el segundo utiliza ensamblador para la tarea concreta de sensores. Cuando aparece una condición de línea, envía información al controlador principal.
La OpenMV H7 Plus realiza el tratamiento de imagen con MicroPython. Observa un espejo sobre el cuerpo, identifica pelota y porterías y transmite los datos mediante una conexión serie. MegaHertz probó distintas formas de reflector antes de elegir la geometría que presenta en el cartel.
La arquitectura distribuye el trabajo según su función. La lectura de una línea no necesita esperar a que termine toda la lógica de una jugada, y la cámara no obliga al PIC principal a procesar directamente cada imagen. La utilidad depende de que los datos lleguen con el significado y la frecuencia que espera el programa.
Cambiar el papel según la pelota
Los robots comparten información mediante Bluetooth. El equipo describe una selección de roles que depende de las oportunidades de ataque, aprovechando que ambos cuerpos llevan los mismos mecanismos de captura.
Una de sus maniobras utiliza el retenedor trasero para conducir la pelota y después girar con rapidez para liberarla hacia la portería. Las cifras de eficacia corresponden a las pruebas del equipo. Las fuentes también muestran configuraciones distintas de sensores de distancia, por lo que reproducirlo requiere escoger una revisión del montaje.
Viper IX y X forman una sola familia de plataforma. Su valor educativo está en estudiar cómo la geometría de los motores deja espacio a los dos retenedores y cómo tres unidades de procesamiento reparten percepción y control. Un nuevo mecanismo solo resulta útil cuando su movimiento puede coordinarse con el resto del cuerpo.
Fuentes
- Memoria técnica de MegaHertz, RoboCup Junior 2025 [en]
- Cartel de Viper IX y X con retenedores y arquitectura de control [en]
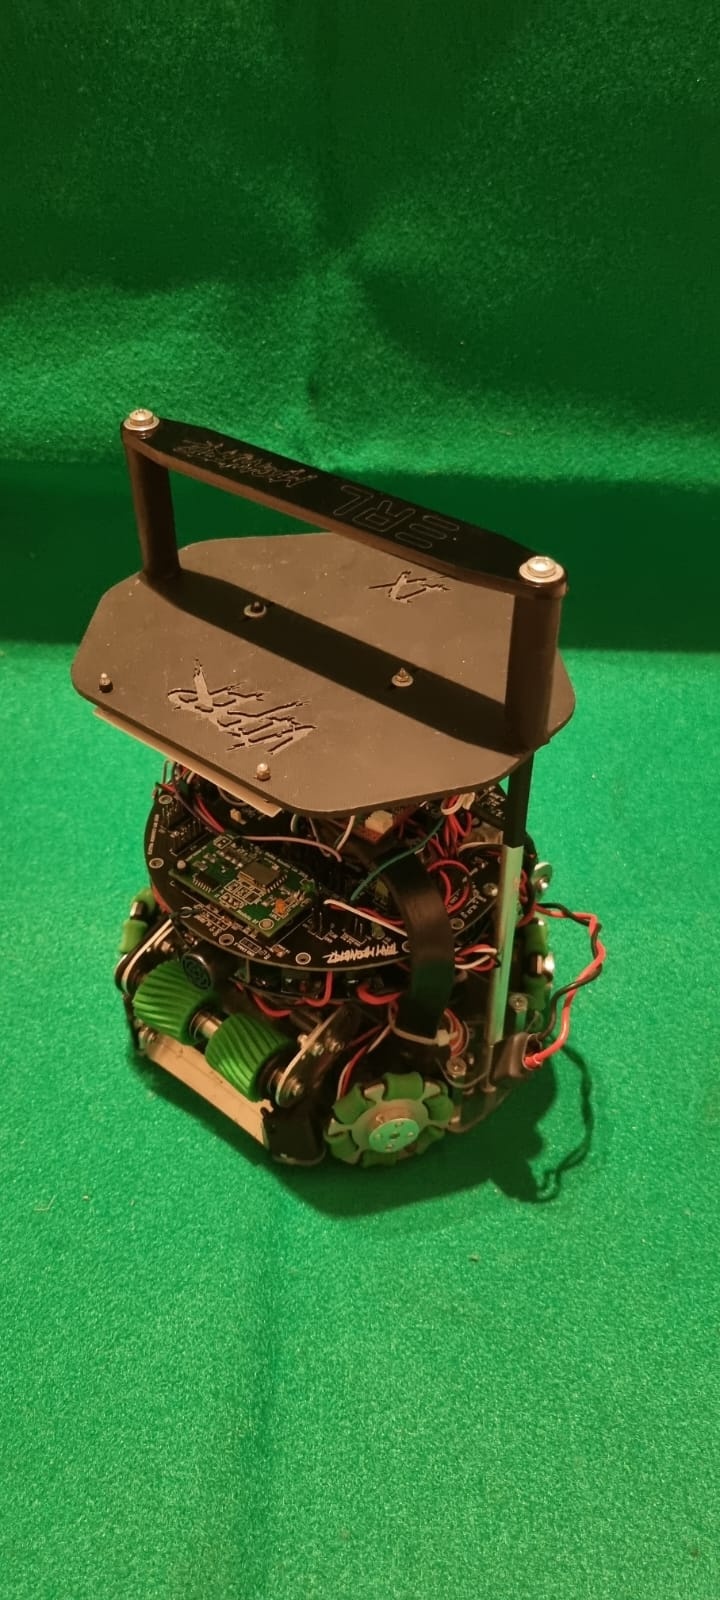
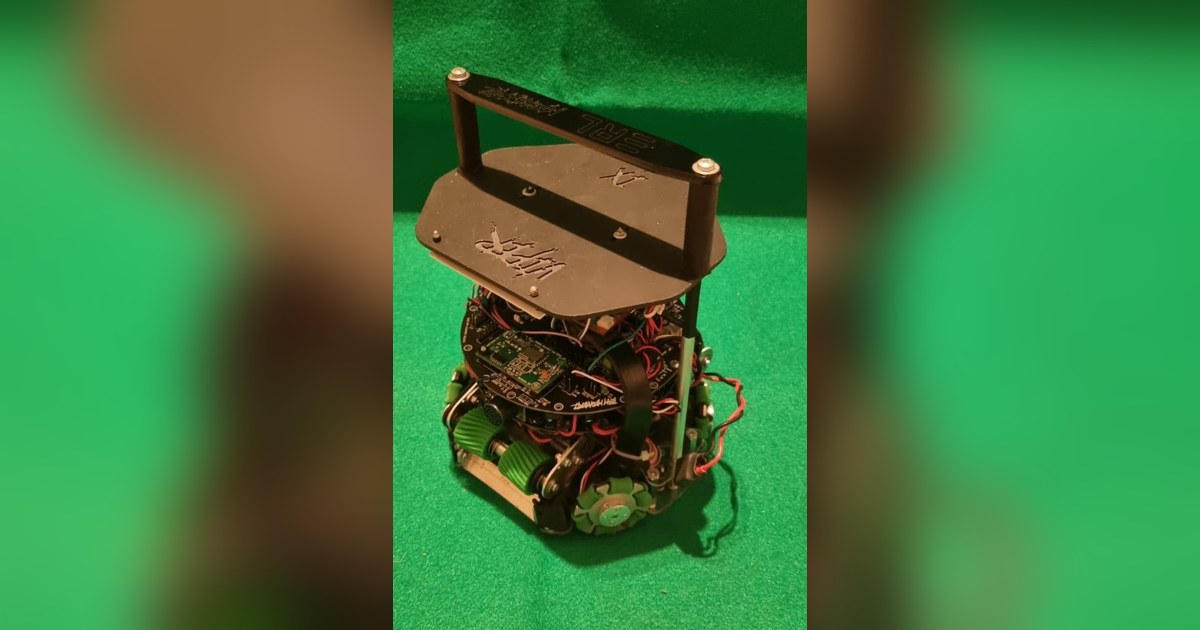
Imagen: Fotografía del equipo MegaHertz de su robot educativo de fútbol construido completo en la temporada 2025. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.