ETC autoPrikratki: ruedas dobles y una referencia para volver al centro
ETC autoPrikratki construye una nueva familia de robots de fútbol en 2025. Sus ruedas dobles y la odometría ayudan a corregir el movimiento al detectar una línea.
Detectar una línea no responde por sí solo a otra pregunta: hacia dónde debe retirarse el robot. ETC autoPrikratki 2025 combina esa lectura con odometría para calcular una dirección hacia el centro del campo. El equipo croata aplica la idea a su nueva familia formada por Purple Push y Bubble Blast.
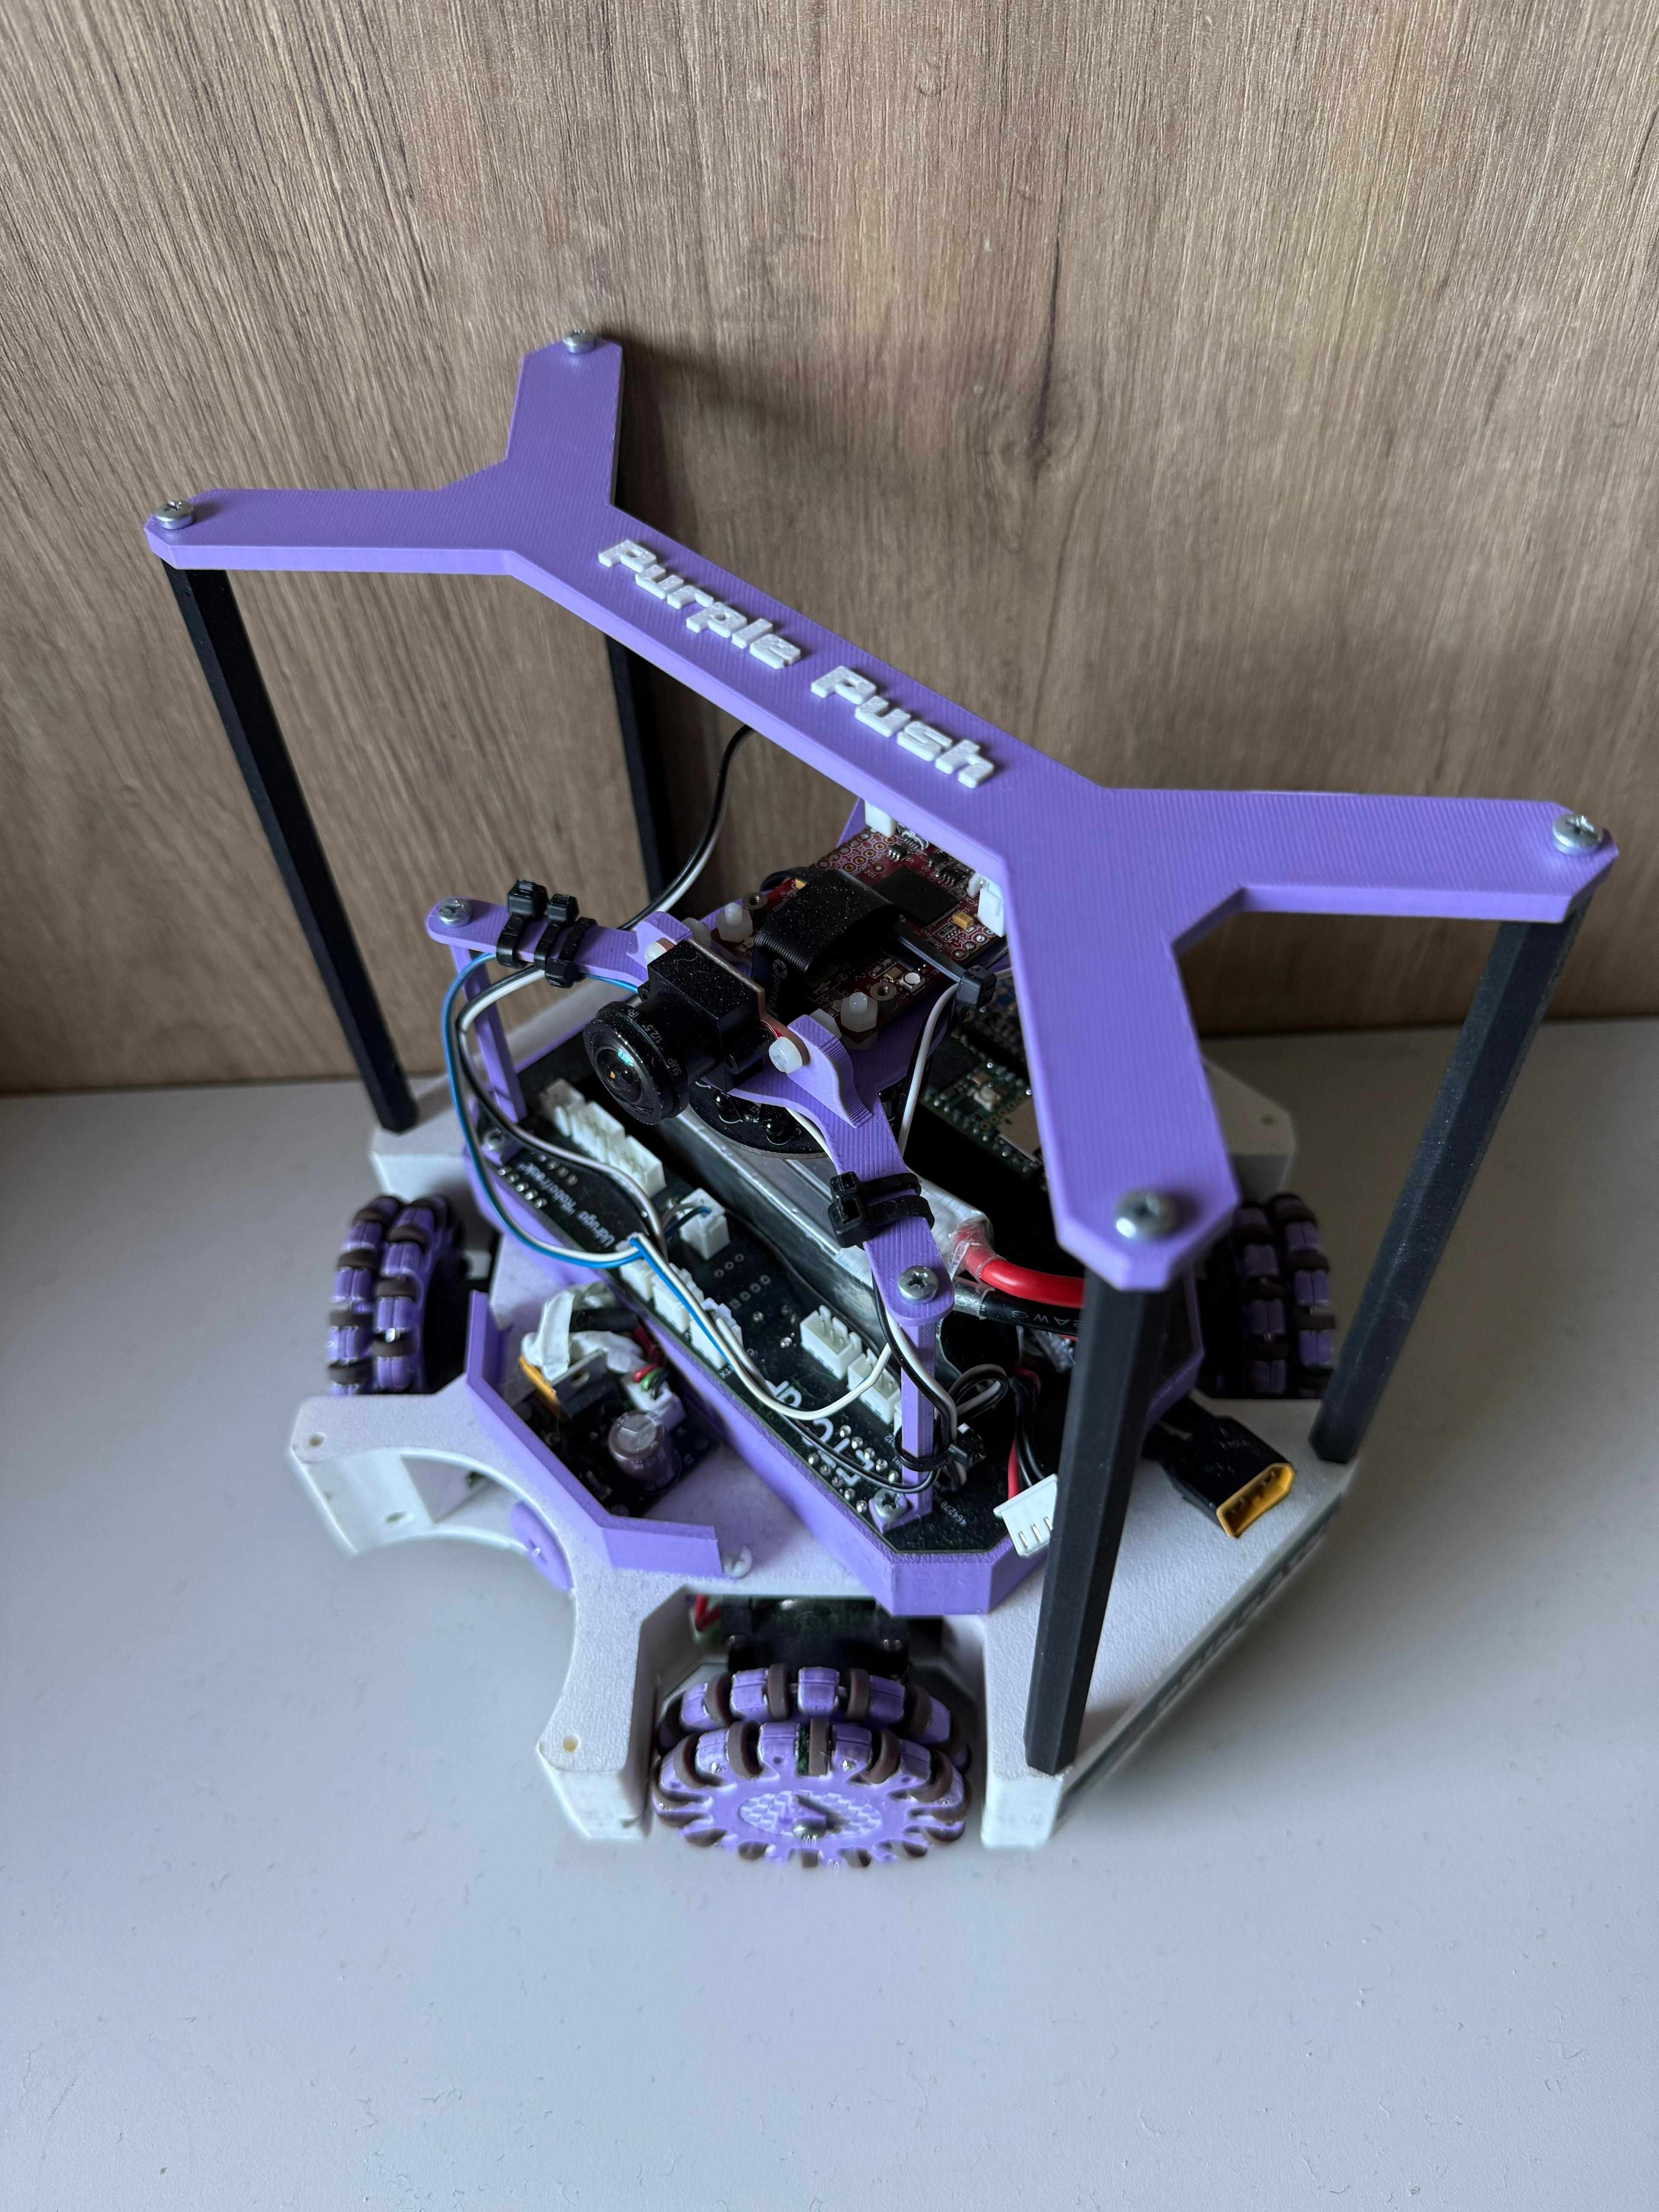
Los dos cuerpos comparten la arquitectura educativa de la temporada. El proyecto también cambia las ruedas y concentra componentes dentro de un chasis octogonal cerrado. Son decisiones relacionadas: la trayectoria que ordena el programa depende de cómo se transmite realmente el movimiento a la superficie.
Dos filas de rodillos para cambiar la tracción
ETC diseña sus propias ruedas omnidireccionales. Las pruebas anteriores mostraron que la separación de los rodillos afectaba al deslizamiento y a la estabilidad. La versión de 2025 utiliza una disposición doble y rodillos de poliuretano fabricados para el tamaño elegido.
El cuerpo se modela con SolidWorks y se imprime en PLA. Los motores, sus controladores y el mecanismo de disparo ocupan la parte inferior, mientras la batería se coloca en una zona central. Los laterales reducen la exposición de componentes y ofrecen puntos para montar la cámara.
La fabricación incluye varias placas propias. El equipo revisa su disposición para reducir cables y utiliza conectores para mantener el montaje accesible. También describe cambios en el circuito del BNO055 después de sufrir problemas de orientación durante contactos con otros robots.
La línea activa un regreso con dirección
La placa inferior dispone de 48 sensores de reflectancia e iluminación. Cuando identifica el borde, el programa consulta la posición estimada por el SparkFun Optical Tracking Odometry Sensor y calcula la dirección hacia el centro calibrado del campo.
La lógica no necesita elegir siempre la misma retirada. Un robot próximo a un lateral necesita una corrección diferente del que llega a una esquina. La referencia de posición permite relacionar la lectura de línea con el lugar donde se encuentra el cuerpo.
Ese enfoque conserva sus condiciones de funcionamiento. La odometría depende de una lectura útil de la superficie y de la referencia inicial. Los porcentajes de mejora publicados son resultados del equipo; no permiten asegurar la misma precisión con otra altura de sensor, otro campo o un montaje diferente.
Un compañero que puede cambiar de papel
El Teensy 4.1 ejecuta el control principal y un XIAO ESP32-C6 permite intercambiar información mediante ESP-NOW. El portero puede responder a la ausencia de una señal del compañero y pasar a atacar. La comunicación introduce así una decisión de equipo, además de las reacciones individuales a la pelota.
La cámara OpenMV H7 Plus ayuda a orientar el disparo. El atacante observa la portería rival y el defensor utiliza la suya como referencia. El sensor de pelota aporta dirección y distancia para aproximarse o mantener una posición defensiva.
ETC autoPrikratki ofrece un ejemplo de cómo unir ruedas, sensores de suelo y cooperación sobre una plataforma construida. Para aprender con ella, el trabajo comienza por calibrar las referencias y comprobar cada corrección. El centro del campo es una coordenada elegida; convertirla en un movimiento fiable exige que mecánica, odometría y programa describan el mismo cuerpo.
Fuentes
- Memoria técnica de ETC autoPrikratki, RoboCup Junior 2025 [en]
- Cartel de Purple Push y Bubble Blast con ruedas y odometría [en]
- Repositorio y presentación del equipo croata [en]
Imagen: Fotografía de ETC autoPrikratki de su robot completo, con chasis morado cerrado, abertura frontal y ruedas omnidireccionales dobles. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.