RoboNYC: ordenar las conexiones antes de añadir más mecanismos
RoboNYC construye un robot de fútbol de 2025 con placas propias y sensores distribuidos. La prioridad es mover y empujar la pelota con una electrónica más ordenada.
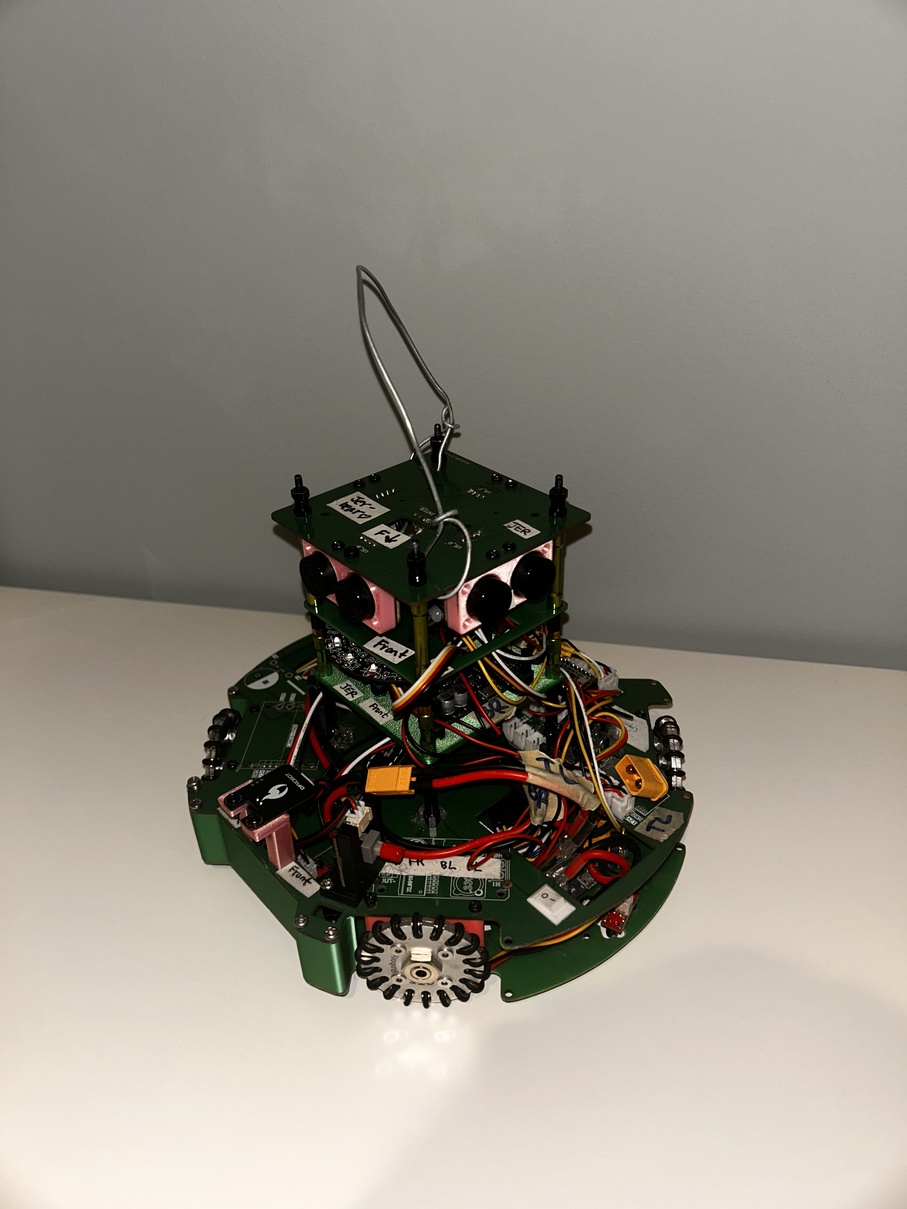
La abertura frontal de RoboNYC Soccer 2025 conduce la pelota sin un rodillo motorizado. Los estudiantes de Trinity School, en Nueva York, reservan el espacio del robot para ruedas, sensores y conexiones. El trabajo de esta edición se centra en conseguir que esos elementos formen un conjunto predecible.
El cuerpo de 2025 reúne piezas diseñadas e impresas por el equipo, placas propias y un Teensy 4.1. Durante el desarrollo, los estudiantes pasan de conexiones de prueba a circuitos fabricados para su distribución de componentes. Una revisión de abril modifica ese montaje después de la experiencia de competición.
Del montaje de prueba a las placas propias
RoboNYC utiliza varias alturas para separar sensores, motores y cableado. Los soportes se diseñan en CAD y los circuitos se preparan con KiCad y EasyEDA. Esta disposición permite decidir dónde debe llegar cada conexión y cómo mantener acceso a las piezas que necesitan ajustes.
Fabricar una placa no elimina por sí solo los errores. La memoria describe comprobaciones y correcciones del primer circuito, además de problemas de manejo y conexiones. Para aprender del proyecto, conviene entender la función de cada enlace y sus requisitos eléctricos antes de reproducirlo.
Los cuatro motores mueven ruedas omnidireccionales. El equipo también relata dificultades mecánicas, como ruedas que se desprendían o quedaban atascadas. Estas incidencias afectan al control tanto como un dato incorrecto del programa: si una rueda deja de actuar, el desplazamiento previsto cambia.
Reconocer la pelota y comprobar si entra
Dos conjuntos de sensores infrarrojos, uno delante y otro detrás, estiman la dirección de la pelota a partir de la intensidad recibida. El programa compara las señales para calcular un ángulo de aproximación. Esa lectura ayuda a escoger el movimiento de las ruedas.
Un sensor infrarrojo frontal adicional comprueba la zona de captura. El equipo emplea para esta tarea un componente comercial denominado sensor de llama; aquí aprovecha su respuesta infrarroja para observar la pelota, sin utilizarlo como sistema contra incendios.
La versión presentada no lleva cámara, retenedor motorizado ni disparador. El robot empuja y orienta la bola mediante su abertura delantera. Los mecanismos que aparecen como posibles mejoras futuras no forman parte del funcionamiento de esta edición.
Volver a una referencia del campo
Cuatro sensores ultrasónicos URM09 miden distancias a las paredes. Junto con la orientación del BNO055, el programa estima una posición a partir de las dimensiones conocidas del recinto. Los estudiantes observan que las lecturas lejanas resultan menos estables y seleccionan la referencia que consideran más fiable.
Los sensores inferiores de escala de grises detectan el cambio entre el suelo y el borde blanco. Sus valores dependen de la iluminación y de la calibración; no basta con copiar un umbral de otro campo. Cuando el robot pierde la pelota o debe alejarse del límite, el programa puede regresar a una posición de referencia.
RoboNYC es útil para estudiar las decisiones que hacen viable una primera plataforma propia. Sus dos robots comparten el diseño de esta temporada. Las prioridades son ordenar conexiones, revisar la mecánica y contrastar señales antes de sumar funciones. La documentación explica pruebas del equipo, con límites concretos de sensores y espacio, sin presentar esas observaciones como precisión garantizada.
Fuentes
- Memoria completa de RoboNYC: construcción, circuitos y pruebas de 2025 [en]
- Cartel de RoboNYC con sensores y revisiones de electrónica [en]
Imagen: Fotografía del equipo RoboNYC de su robot educativo de fútbol construido completo en la temporada 2025. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.