El Micromouse de Kevin Le: comprobar un giro fuera del programa
Kevin Le documenta en 2026 un micromouse con placa propia y procesador Toshiba. Sus pruebas separan el movimiento calculado del que se mide sobre el suelo.
Un registro puede indicar que un robot ha girado noventa grados sin demostrar que lo haya hecho sobre el suelo. Kevin Le señala esa diferencia en las pruebas de su Micromouse con microcontrolador Toshiba, documentado en 2026: si el ángulo mostrado procede de la misma fórmula que controla el giro, hay que contrastarlo con una referencia externa.
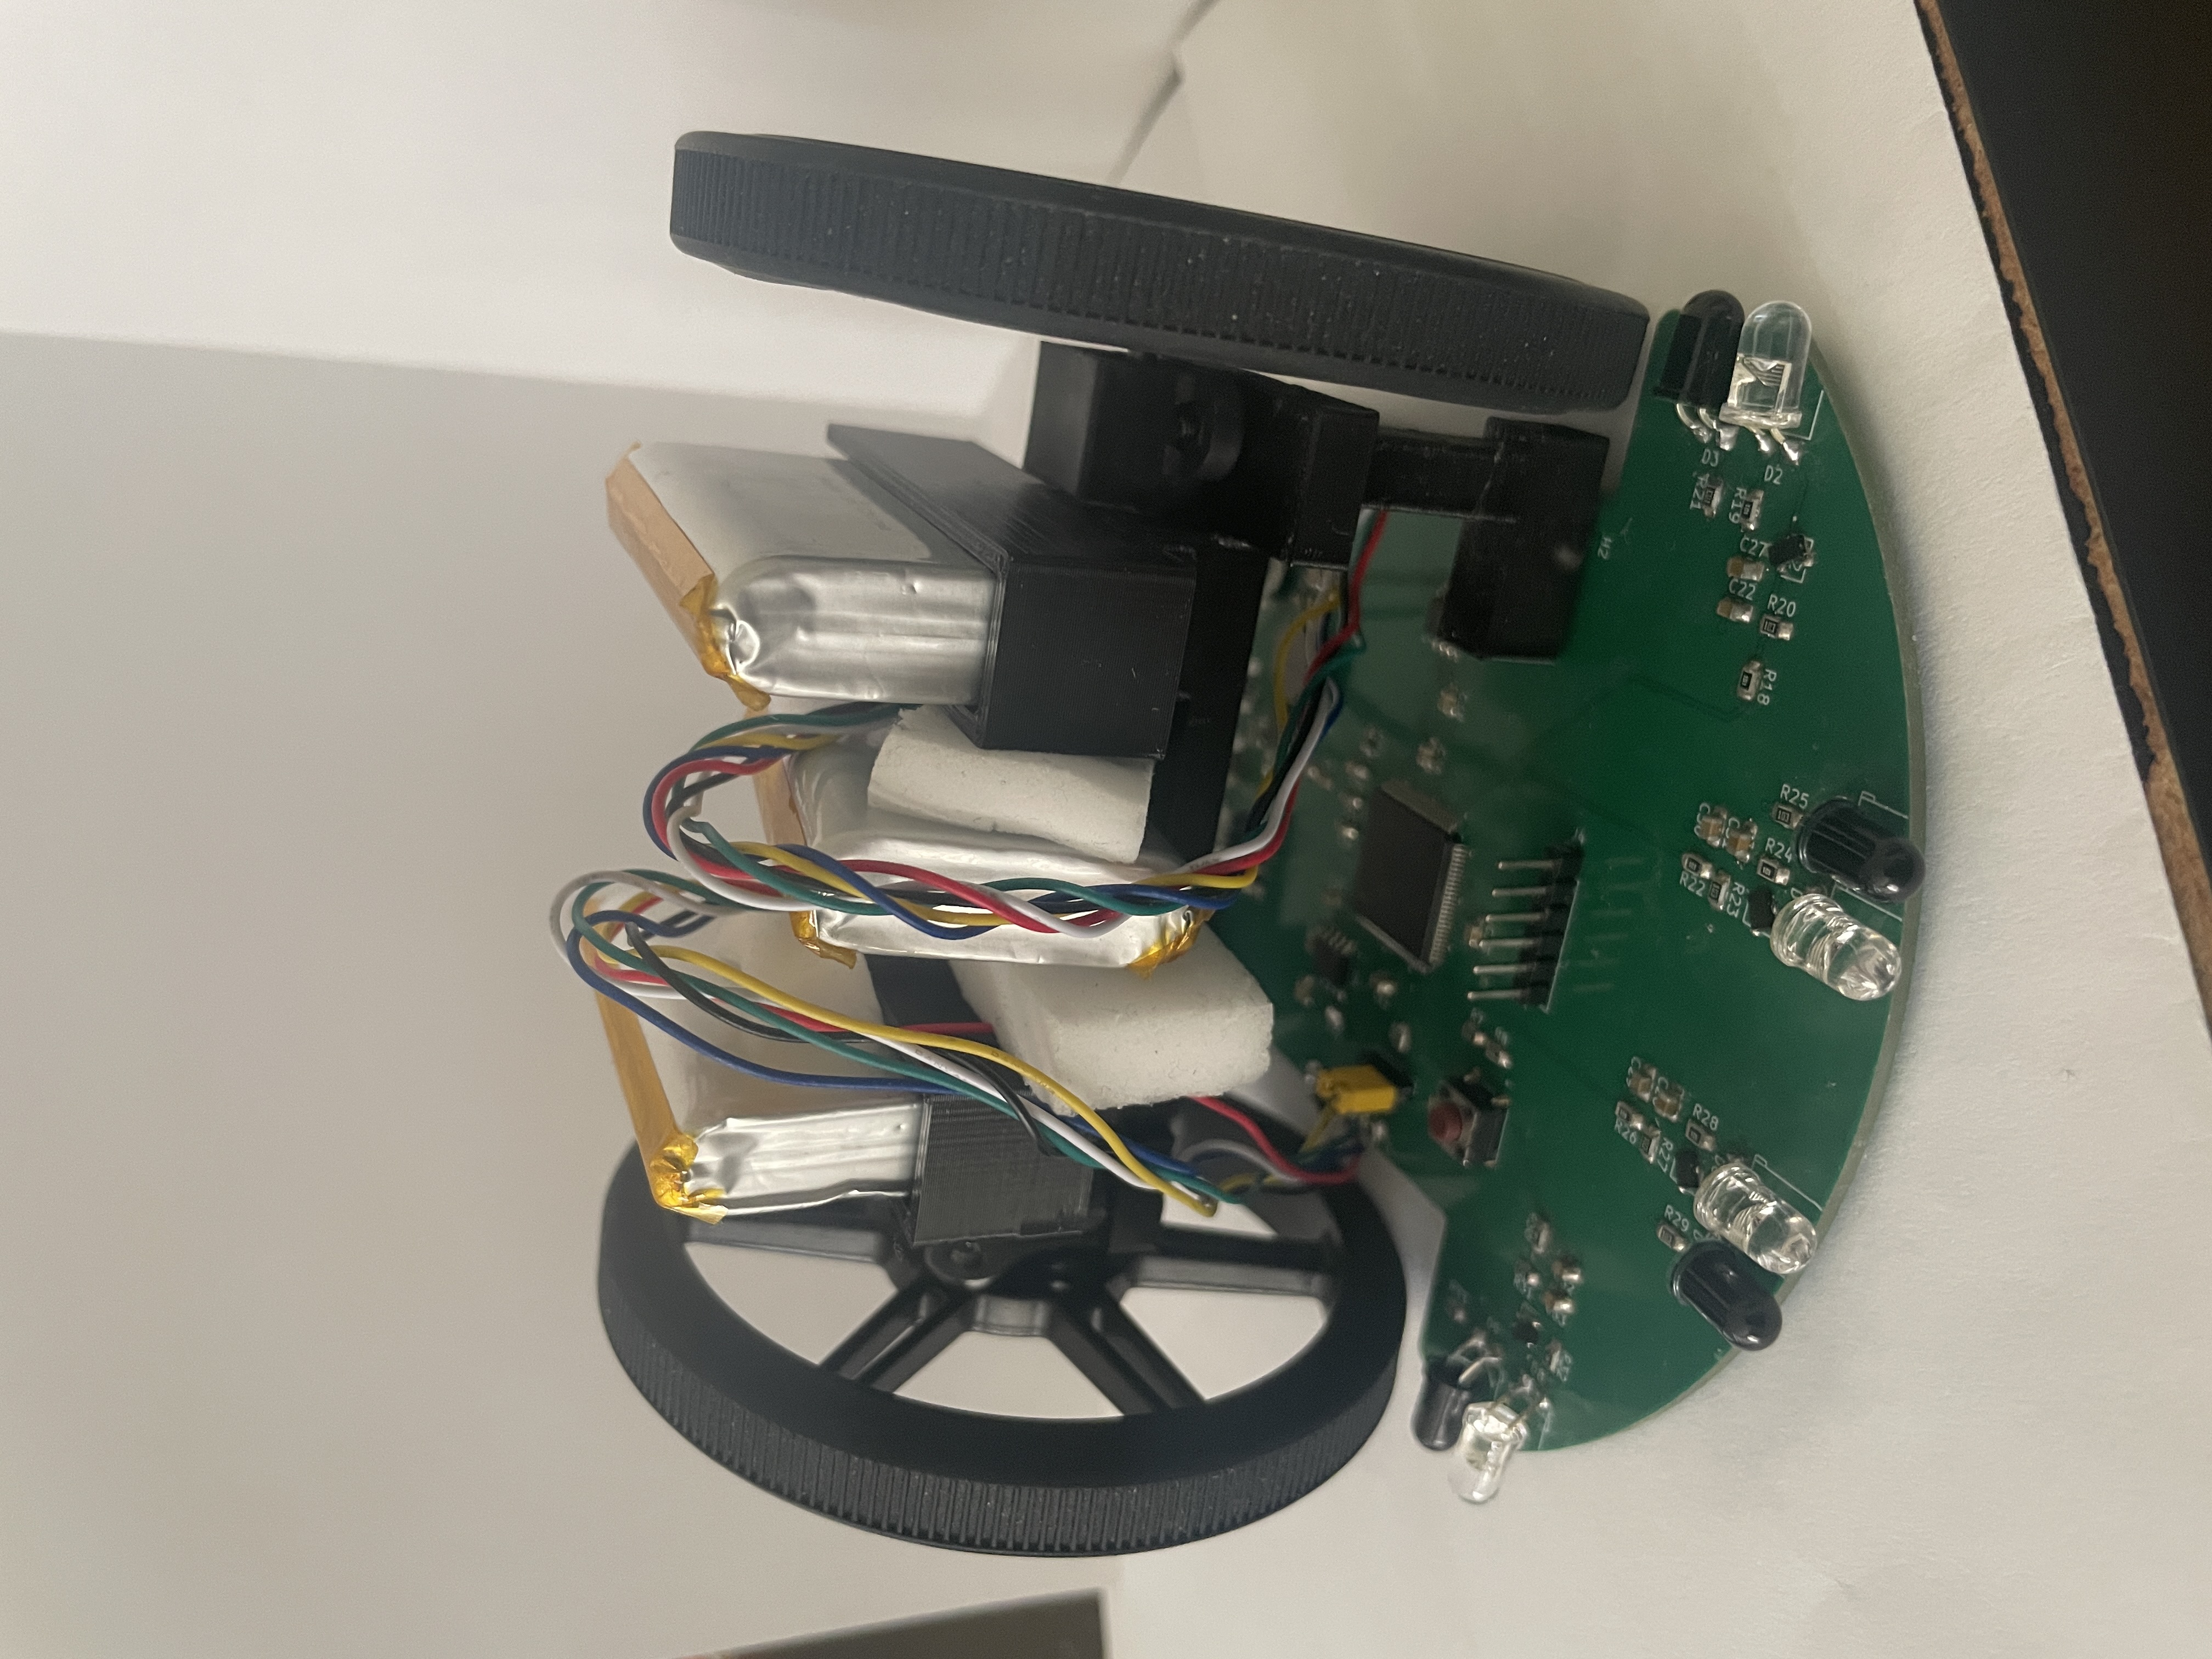
El proyecto incluye un robot construido, una PCB de cuatro capas y un chasis propio. Su nombre, Toshiba Micromouse TXZ+, identifica el procesador utilizado; no es un modelo comercial de Toshiba. La plataforma permite estudiar cómo se conectan lectura de sensores, planificación y movimiento en un cuerpo compacto.
El controlador y las ruedas ocupan la misma placa
El TMPM4KNF10AFG trabaja con dos controladores TB67H450AFNG, cuatro parejas infrarrojas y motores con encoders. Kevin Le publica esquemas, archivos de fabricación y una distribución que concentra buena parte de la electrónica sobre la base.
Los motores accionan ruedas de 80 milímetros. El chasis se diseñó en Fusion y la documentación describe una fabricación en nailon PA12 mediante MJF. Sus medidas corresponden a esa pieza mecánica, por lo que no deben leerse como las dimensiones totales del robot con ruedas, batería y cableado.
La resolución del encoder y el diámetro de rueda permiten convertir cuentas en distancia. Ambos necesitan contrastarse con el desplazamiento real. Una rueda diferente modifica la relación; una separación distinta entre ruedas cambia la longitud de recorrido necesaria para pivotar.
Un ciclo de control con responsabilidades separadas
El firmware organiza las actualizaciones alrededor de un ritmo de un kilohercio. Primero lee encoders, después calcula odometría, avanza el muestreo infrarrojo, consulta la navegación y aplica el control de movimiento. El orden busca que una consigna nueva llegue a los motores dentro de la misma actualización.
Flood-fill decide movimientos relativos como avanzar, girar a un lado o dar media vuelta. El navegador transforma esas órdenes en segmentos medidos desde los encoders. Según la arquitectura publicada, la estimación completa de posición no gobierna directamente esos segmentos: el navegador utiliza las constantes geométricas y referencias de rueda.
Esa distinción evita atribuir al robot una localización más completa de la que interviene en cada maniobra. Las paredes aportan correcciones: los laterales ayudan a centrarlo y la referencia frontal puede limitar el error de distancia. Cuando no hay una pared utilizable, el movimiento depende más del encoder.
La regla y el transportador siguen siendo necesarios
La tabla de pruebas pasa de emisores y motores a regulación de velocidad, odometría, distancia y giro. El autor marca esas etapas y una prueba completa como realizadas, enlazando vídeos y registros. La evidencia está organizada por módulo, en lugar de reducir todo a una afirmación de que el robot funciona.
Para distancia y ángulo, la propia guía advierte que dos valores derivados del mismo contador no son comprobaciones independientes. Propone contrastar el desplazamiento con una regla y el giro con un transportador. El objetivo no es añadir instrumentos al robot, sino verificar su calibración desde fuera.
El proyecto muestra así un problema útil para la enseñanza: un algoritmo correcto necesita una medida física fiable para convertirse en una trayectoria. En este Micromouse, las piezas, los registros y la secuencia de pruebas permiten seguir dónde termina el cálculo y comienza el error del cuerpo construido.
Fuentes
- Kevin Le: micromouse, fotografías y presentación [en]
- Kevin Le: chasis, transmisión y placa [en]
- Kevin Le: arquitectura de navegación y control [en]
- Kevin Le: pruebas y evidencias de movimiento [en]
Imagen: Fotografía de Kevin Le de su Micromouse completo, con placa verde, ruedas grandes, motores y baterías sobre el cuerpo. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.