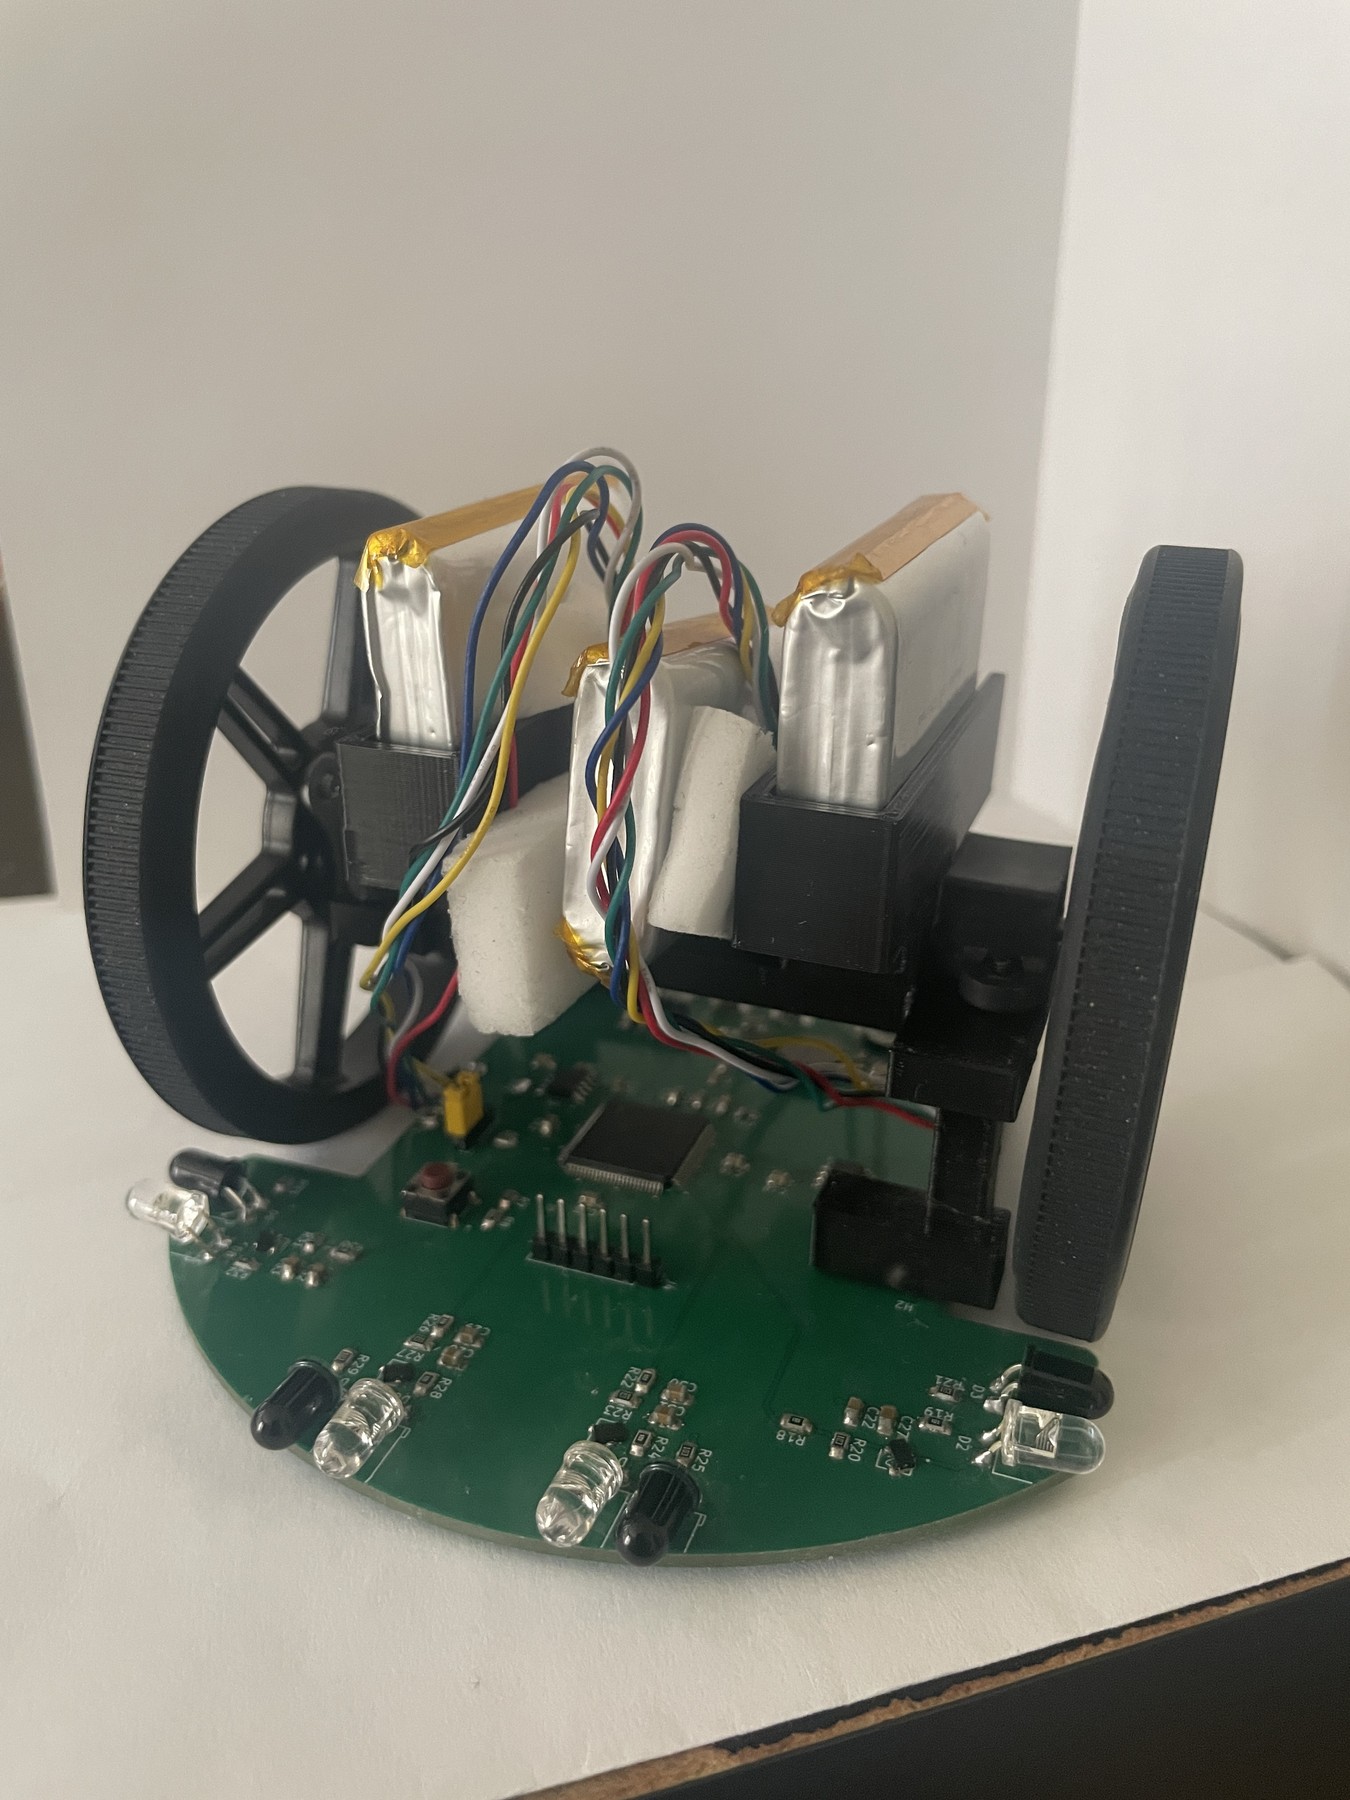
Fotografía de Kevin Le de su Micromouse completo, con placa verde, ruedas grandes, motores y baterías sobre el cuerpo.

Kevin Le

Toshiba Micromouse TXZ+

Kevin Le documenta en 2026 un micromouse con placa propia y procesador Toshiba. Sus pruebas separan el movimiento calculado del que se mide sobre el suelo.

Ficha actualizada el .

Robot, diseño y pruebas

Información y disponibilidad

Robot educativo construido y documentado por Kevin Le en 2026. Publica fotografías, chasis, placa de cuatro capas, firmware y registros de pruebas.

Para qué sirve

Estudiar electrónica, navegación de laberintos y verificación física de distancias y giros.

Qué tener en cuenta

  • Las dimensiones publicadas del chasis no equivalen a la envolvente completa con ruedas y componentes.
  • Los valores de odometría dependen de la calibración sobre el robot físico.
  • El nombre Toshiba identifica el microcontrolador utilizado; el robot es una construcción de Kevin Le.

Datos documentados

Control
Toshiba TMPM4KNF10AFG, Cortex-M4F Fuente ↗
Electrónica
Placa propia de cuatro capas y dos TB67H450AFNG Fuente ↗
Movimiento
Dos motores con encoders y ruedas de 80 mm Fuente ↗
Percepción
Cuatro parejas de emisor y receptor infrarrojo Fuente ↗
Control publicado
Actualizaciones a 1 kHz y planificación flood-fill Fuente ↗

Quién está detrás

Kevin Le

Kevin Le documenta el diseño y la construcción de Toshiba Micromouse TXZ+.

Conocer la empresa o el proyecto ↗
Fuentes de la ficha

En robotica.es · 1 artículo

Lo que hemos contado de Toshiba Micromouse TXZ+