EMM-Soccer: cuatro cámaras y un lidar para situarse en el campo
EMM-Soccer presenta un robot de fútbol de 2025 con cuatro cámaras y lidar. Estima su posición para limitar el movimiento y explorar avances con la pelota protegida.
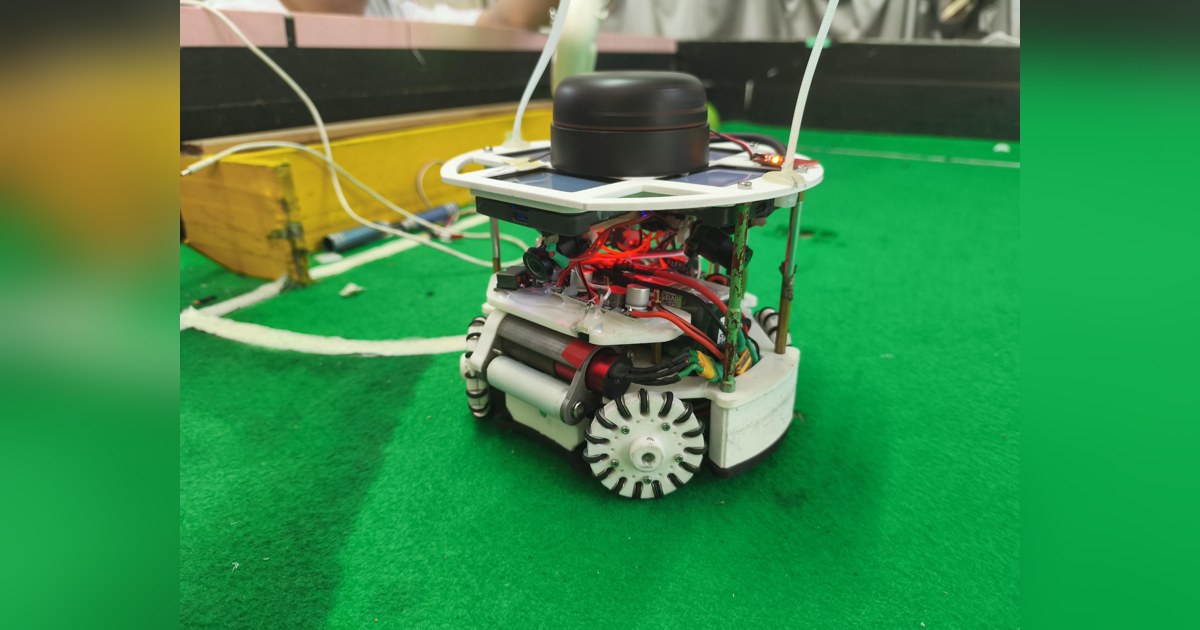
EMM-Soccer Open 2025 toma una decisión poco habitual para vigilar los límites del campo: utiliza la posición estimada por lidar en lugar de una placa que lea la pintura de las líneas. El robot educativo de Macao combina esa referencia con cuatro cámaras repartidas alrededor del cuerpo.
La memoria sitúa una segunda generación en abril de 2025, después de un primer montaje desarrollado durante la temporada anterior. El nuevo conjunto adapta su estructura a las cámaras y al sensor de distancia, manteniendo una tracción de cuatro ruedas omnidireccionales.
Cuatro vistas para buscar la pelota
Cada MaixCAM observa una zona alrededor del robot. El equipo utiliza detección visual para localizar la pelota y reúne los datos de las cámaras antes de enviarlos al controlador. Las zonas de visión se solapan para reducir la pérdida de información al pasar de una vista a otra.
La memoria describe un modelo de detección y un método alternativo basado en umbrales de color. Si una vía no encuentra la pelota, la otra puede ofrecer una referencia. Ambos métodos necesitan ajustes al entorno: iluminación, fondos y posición del objeto influyen en la imagen disponible.
Dos ESP32 reparten las tareas. Uno coordina la lógica de juego y los mecanismos de captura y disparo; el otro trata las lecturas de sensores y las órdenes de movimiento. La comunicación entre ellos permite separar la decisión de adónde ir del control que deben ejecutar los cuatro motores.
El lidar sitúa el cuerpo; no ve la pintura
El RPLIDAR A2M6 mide distancias hacia el entorno y el giróscopo HWT101 aporta la orientación. A partir de esas referencias, el programa estima dónde está el robot sobre el campo y calcula cómo relacionar su movimiento con los límites previstos.
Conviene distinguir esa función de una lectura directa de la línea blanca. El lidar no detecta su color. Si la posición estimada es incorrecta o las referencias quedan tapadas, el programa puede interpretar mal la proximidad al borde. La propuesta depende de que el campo y las lecturas mantengan una relación útil.
El equipo describe una corrección por componentes de velocidad. Cerca de un límite, elimina la parte del movimiento que conduciría hacia fuera y conserva la que permite avanzar a lo largo de él. Así intenta seguir buscando la pelota sin continuar la trayectoria de salida.
Proteger la pelota mientras se avanza
La estrategia también explora desplazamientos con la pelota resguardada cerca de una pared. El robot cambia su orientación y sigue puntos intermedios hacia la portería. El lidar ayuda a situar esos puntos y el mecanismo frontal mantiene el contacto con la pelota.
En la construcción, el retenedor incorpora un ajuste de altura y un interruptor. El equipo explica que ese ajuste debe revisarse durante el montaje para conseguir una presión adecuada. Las piezas del cuerpo se diseñan con SolidWorks y se fabrican principalmente mediante impresión en PETG, con componentes mecanizados o producidos externamente para algunas zonas.
EMM-Soccer ofrece un caso educativo para estudiar cómo se combinan varias vistas y una estimación de posición. Las estrategias publicadas son las del equipo, con las limitaciones de su campo y sus pruebas. Reconstruirlas exige calibrar sensores y comprobar los errores de localización antes de confiar en ellos para evitar una salida.
Fuentes
- Memoria técnica de EMM-Soccer para RoboCup Junior 2025 [en]
- Cartel de visión, lidar y estrategias de EMM-Soccer [en]
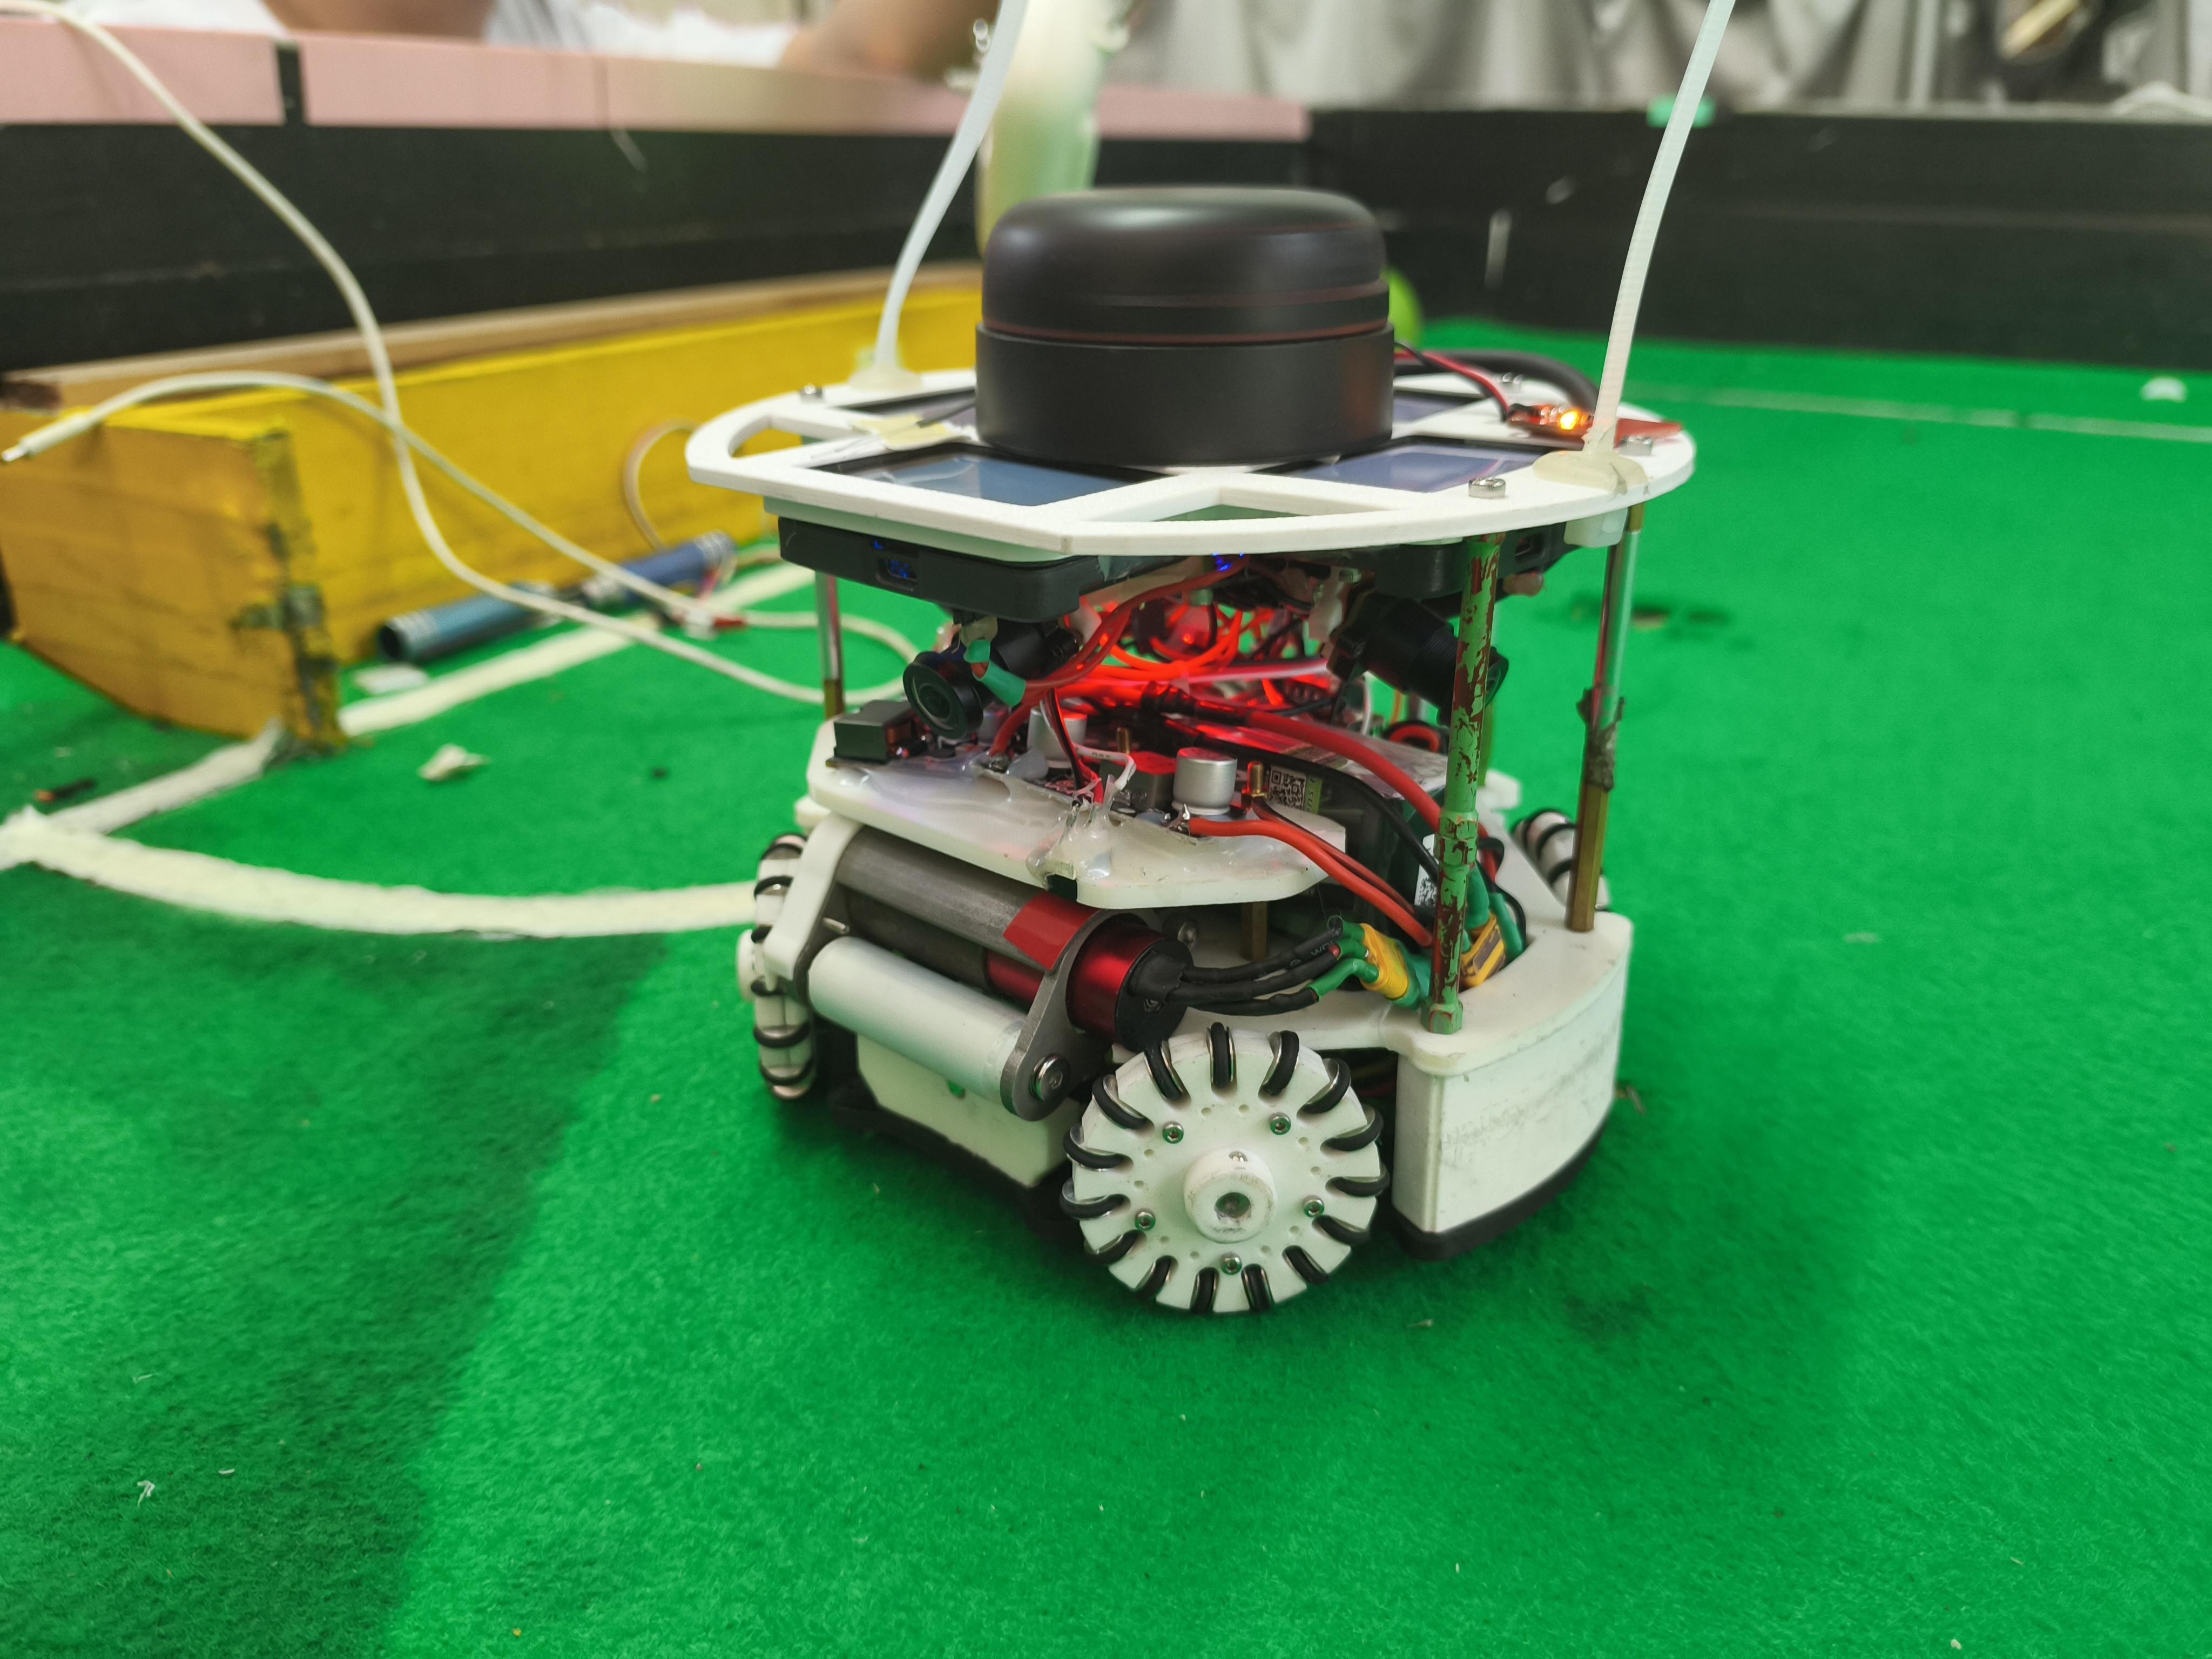
Imagen: Fotografía de EMM-Soccer de su robot construido completo, con lidar superior, cámaras laterales y cuatro ruedas omnidireccionales. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.