Aperture Open: un robot de fútbol con placas que forman su cuerpo
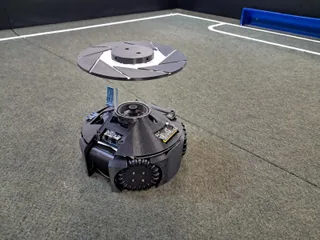
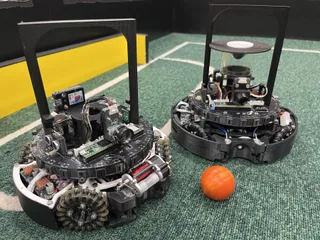
Aperture Open combina ruedas propias, visión con espejo y estados de juego en su robot de 2025. Sus placas electrónicas también sirven como estructura física.
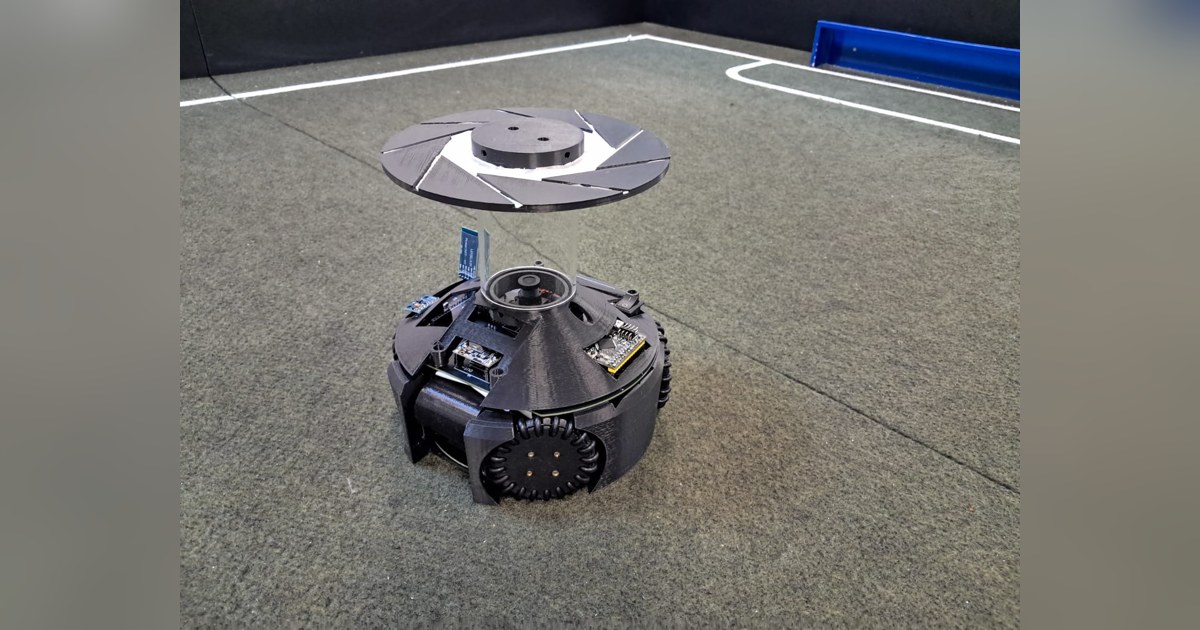
Una placa electrónica puede hacer algo más que conectar componentes. En Aperture Open 2025, las placas también forman parte de la estructura del robot. El equipo brasileño concentra circuitos y soportes en el mismo conjunto para reducir el cableado de su plataforma de fútbol autónomo.
La construcción corresponde a la categoría Soccer Open de RoboCup Junior. Aperture había trabajado con robots Lightweight y describe esta edición como un paso hacia un cuerpo más adaptado a Open. Para un taller educativo, el interés está en cómo se relacionan la mecánica, la visión y las decisiones durante el partido.
Un cuerpo que empieza en OpenSCAD
El equipo modela las piezas con OpenSCAD, que permite describir geometrías mediante código. Las ruedas omnidireccionales tienen piezas en ABS y pequeños rodillos alrededor del perímetro. Al combinar las cuatro ruedas, el robot puede cambiar de dirección sin necesitar un giro completo del cuerpo.
Las placas de fibra de vidrio y cobre ayudan a sujetar componentes y a organizar las conexiones. Esto convierte su contorno, sus agujeros y la posición de los conectores en decisiones mecánicas. Una modificación del circuito puede afectar al acceso a una pieza o al espacio que necesita la cámara.
Aperture también pasó por varias soluciones para el espejo. Probó láminas reflectantes y otras geometrías antes de recurrir a un cono de aluminio mecanizado. El objetivo es que una cámara orientada hacia el reflector observe la pelota y las porterías alrededor del robot.
La cámara informa; los estados deciden
Una OpenMV H7 Plus identifica colores y envía la información al controlador principal. El programa utiliza las referencias de las porterías para estimar la posición sobre el campo. Cuando aparecen ambas, dispone de más información geométrica; cuando solo ve una, necesita convertir la distancia de la imagen a una estimación en centímetros.
Esta segunda situación tiene una limitación reconocida por el equipo: la resolución y el ajuste de la conversión condicionan el resultado. La cámara prioriza una frecuencia de trabajo útil para el juego, de modo que la estimación de posición no debe interpretarse como una medición exacta en cualquier circunstancia.
Después interviene la máquina de estados. El software distingue roles y acciones: desplazarse, buscar una posición, orientarse o disparar. Separar esas fases permite cambiar una estrategia sin rehacer todo el control de las ruedas. También hace más fácil estudiar por qué el robot ejecuta una acción concreta.
Compartir la pelota para repartir el juego
Los dos robots intercambian información mediante Bluetooth. Esa comunicación sirve para relacionar lo que cada uno percibe con el papel que debe asumir. La defensa, por ejemplo, puede utilizar la posición estimada de la pelota para escoger dónde colocarse, mientras el compañero intenta progresar hacia la portería rival.
El equipo retiró una brújula magnética tras encontrar interferencias de los motores y recurrió al giróscopo para la orientación. Es una decisión instructiva: instalar un sensor no garantiza que su lectura sea útil en el lugar elegido.
Aperture Open es una plataforma escolar de competición. Su documentación ofrece un ejemplo de integración entre estructura, sensores y estados de juego, con compromisos visibles en la localización y el montaje. Reproducirlo exige fabricar piezas, ajustar la visión y comprobar cómo responde el conjunto sobre el campo.
Fuentes
- Memoria técnica oficial de Aperture Open, RoboCup Junior 2025 [en]
- Cartel técnico del robot construido y sus subsistemas [en]
Imagen: Fotografía de Aperture Open publicada en su cartel de 2025 del robot completo sobre el campo, con espejo superior y ruedas propias. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.