NOVA Sumo: un robot educativo que da prioridad al borde del ring
NOVA Sumo es un robot construido en 2026 con chasis propio y cuatro motores. Su programa muestra cómo prioriza el borde del ring antes de buscar al oponente.
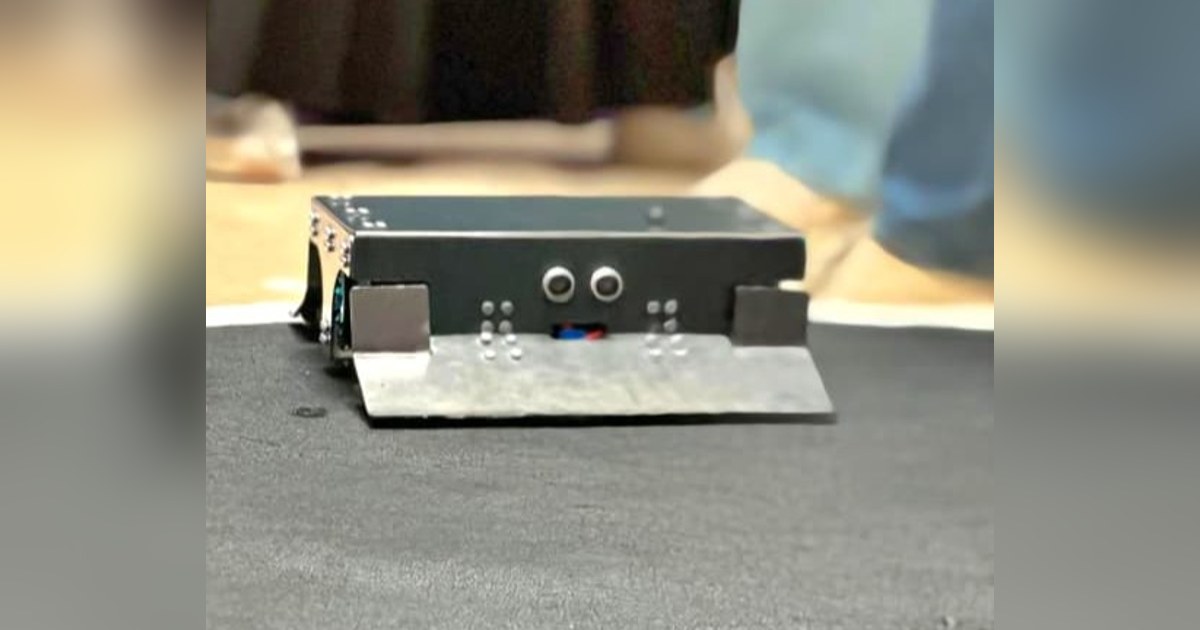
La cuña delantera de NOVA Sumo tiene una tarea evidente: empujar al otro robot. Su programa dedica, sin embargo, la primera decisión a algo distinto. Si cualquiera de los sensores de línea ve el borde blanco del ring, la búsqueda y el ataque se interrumpen para intentar mantener el cuerpo dentro de la pista.
El proyecto, publicado en 2026 por un equipo de ingeniería de IA de la Universidad Nacional de Mansoura, muestra un robot construido con chasis propio diseñado en SolidWorks. La fotografía y dos ensayos acompañan al firmware Arduino. Es una plataforma educativa de competición con cuatro motores y sensores accesibles, cuyo interés está en la relación entre detección y prioridades.
La misma pista plantea dos problemas
Un robot de sumo necesita localizar al oponente y reconocer dónde termina su zona de movimiento. NOVA separa ambas percepciones. Cuatro sensores infrarrojos observan la línea del suelo; dos sensores ultrasónicos miden objetos delante y detrás.
Los motores se controlan en dos grupos, derecho e izquierdo. Aplicar órdenes distintas a ambos lados permite girar, mientras una orden común produce avance o retroceso. El programa conserva esa estructura sin exigir un ordenador de visión ni un modelo de aprendizaje automático para tomar sus decisiones principales.
La disposición frontal y trasera de los sensores también permite reaccionar cuando el oponente aparece detrás. Si ambos ultrasonidos detectan un objeto dentro del umbral, el código compara las distancias y escoge la dirección más cercana. Se trata de una regla publicada, no de una garantía de que pueda reconocer qué objeto está viendo en cualquier escenario.
Primero salir de la línea
El firmware del equipo consulta el borde antes de medir al oponente. Si detecta línea, llama a una maniobra de escape y termina esa iteración. De esta forma, la orden de ataque no puede sobrescribir inmediatamente la respuesta al borde.
La maniobra depende de qué sensor interviene. Una lectura delantera provoca retroceso; una trasera, avance. Si solo aparece en un lado, el programa modifica la relación entre ambos grupos de motores para añadir un giro. Cuando los dos sensores delanteros coinciden, utiliza un retroceso más directo.
Después llega la búsqueda del objetivo. El umbral publicado es de 45 centímetros. Esa cifra define cuándo el programa decide actuar: no debe confundirse con una medida de rendimiento del robot ni con el alcance útil del ultrasonido bajo todas las condiciones.
Buscar por tiempo tiene consecuencias
Sin detección de línea ni de oponente, NOVA alterna un giro y un avance corto. El código reserva aproximadamente 850 milisegundos para el giro de búsqueda y 500 para avanzar. El comentario plantea ajustar el primer tiempo para acercarse a una vuelta completa.
El robot no mide esa vuelta con un encoder dentro de esta rutina. La carga de la batería, la adherencia y el rozamiento pueden cambiar el ángulo conseguido en el mismo intervalo. La distinción entre un giro programado y un giro medido permite comprender por qué una estrategia sencilla necesita ensayos físicos.
El repositorio muestra pruebas de detección y recuperación del borde, pero no aporta por ello un resultado confirmado de torneo. NOVA Sumo sirve para estudiar una máquina de decisiones clara: conservar la pista tiene prioridad, atacar requiere una lectura utilizable y buscar ocupa el tiempo restante. El cuerpo construido y el programa permiten observar cómo esas reglas pueden cooperar o fallar sobre un ring real.
Fuentes
- Equipo NOVA: construcción, componentes y ensayos [en]
- Equipo NOVA: firmware de prioridades y búsqueda [en]
Imagen: Fotografía del equipo NOVA del robot de sumo construido, con chasis negro, cuña metálica y sensor ultrasónico frontal. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.