Bills Micromouse: del control de las ruedas al mapa simulado
Bills es un robot educativo documentado en 2026 con placa propia y ESP32-S3. Su proyecto separa la calibración de las ruedas de las pruebas del mapa simulado.
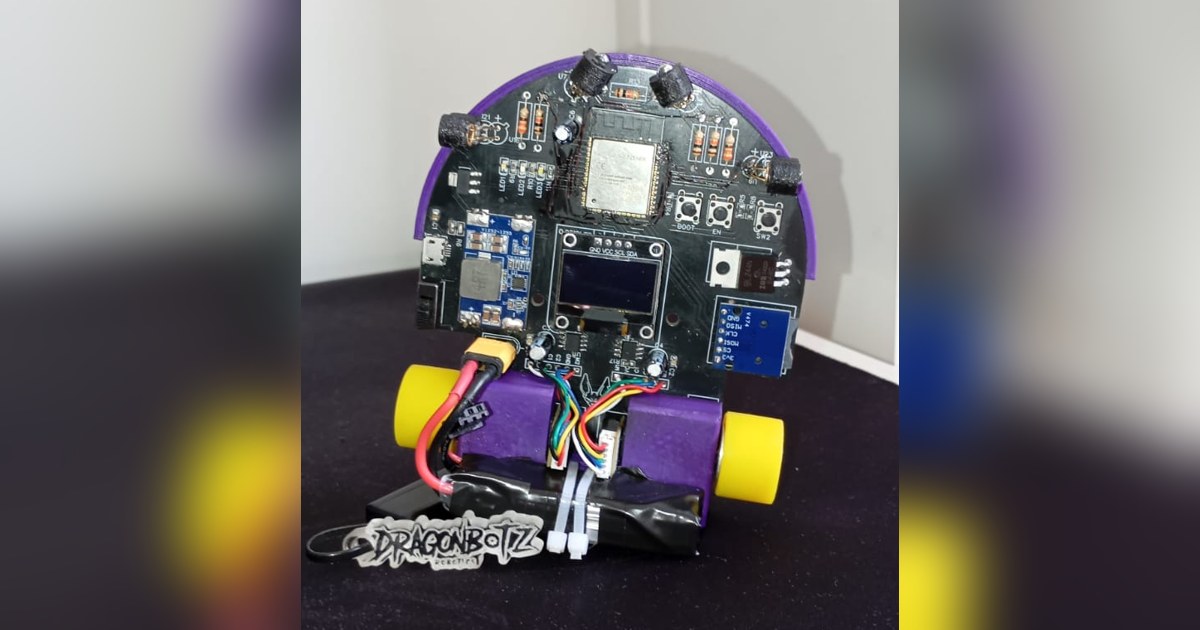
En Bills Micromouse, mover una celda y decidir qué celda conviene visitar son trabajos que todavía se desarrollan por separado. El proyecto de brunozxvzxv, documentado en 2026, muestra un robot físico con placa propia y explica pruebas de ruedas, electrónica y navegación en un simulador.
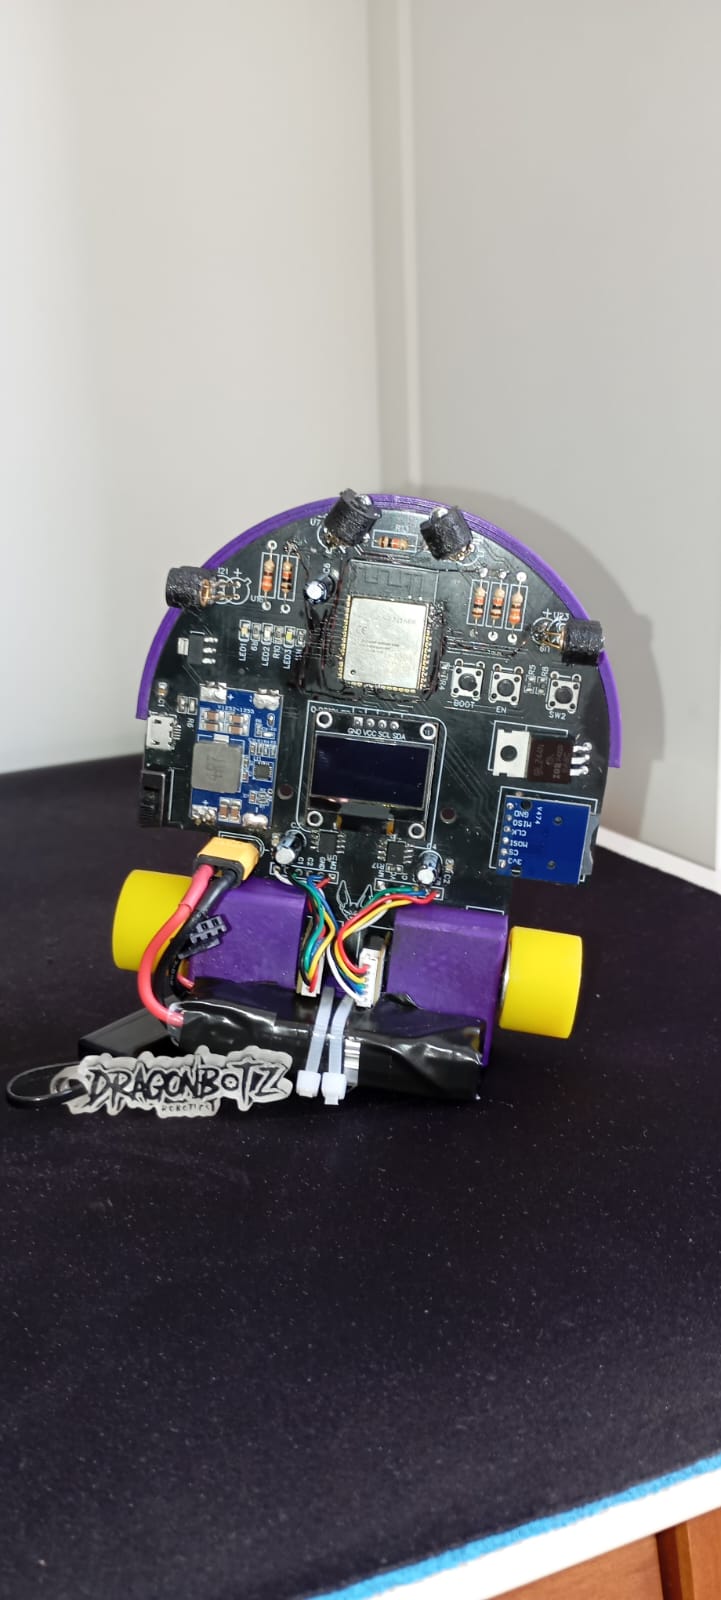
La fotografía del montaje acredita una construcción, pero no convierte todas las funciones descritas en una demostración integrada. Sus documentos permiten estudiar precisamente ese recorrido: diseñar el cuerpo, regular la tracción y probar un mapa antes de unirlos en una ejecución completa sobre el suelo.
El giroscopio cambia de lugar en la placa
La documentación de hardware presenta una primera distribución y una revisión posterior que coloca el MPU6050 en el centro geométrico del robot. También describe cambios en las pistas y el plano de masa. El objetivo declarado es mejorar la lectura y la integración de señales dentro de una placa compacta.
Los diseños muestran esas decisiones, aunque no incluyen una comparación experimental que cuantifique por sí sola cuánto mejora cada cambio. La posición del sensor y el trazado importan, pero la calidad final necesita observarse en el cuerpo construido, con motores y alimentación funcionando a la vez.
El control documentado utiliza un ESP32-S3, una pantalla SSD1306 y encoders. La rueda izquierda y la derecha reciben órdenes distintas cuando sus cuentas se separan. La electrónica ofrece así un banco físico sobre el que trabajar la repetibilidad del avance.
Avanzar una celda empieza por medir las ruedas
El documento de calibración calcula distancia a partir de las cuentas de ambos encoders. Compara el desplazamiento con un objetivo de 18 centímetros y reduce la orden conforme se aproxima. Un regulador de alineación utiliza la diferencia entre ruedas para corregir una trayectoria que tendería a desviarse.
La pantalla presenta distancia, órdenes y error entre lados. El código propone además recibir ajustes mediante BLE para modificar parámetros sin reescribir cada vez el programa. Son herramientas de desarrollo: el valor calculado depende de la resolución del encoder, la transmisión y el diámetro efectivo de las ruedas.
Los fragmentos publicados hacen visible esa lógica, pero contienen referencias que necesitan definiciones e integración adicionales. No son una entrega completa que pueda cargarse indistintamente en otro chasis. Esa condición forma parte del estado del proyecto y permite situar sus ejemplos como material de trabajo.
El mapa se comprueba en otro entorno
La parte de planificación utiliza MMS, un simulador de micromouse. Los documentos presentan una cuadrícula con paredes y otra abierta para examinar coordenadas, orientación y valores de distancia hacia las celdas centrales. El código distingue configuraciones de ocho por ocho y dieciséis por dieciséis.
En esas pruebas, el programa consulta paredes virtuales y elige vecinos a partir de una matriz de costes. Puede observarse si conserva la orientación correcta al girar o si interpreta una salida en el lado adecuado. Es una forma de encontrar errores del planificador sin depender todavía de una lectura infrarroja real.
El paso pendiente es relacionar esa simulación con el movimiento del cuerpo. La documentación revisada no demuestra que el conjunto complete físicamente un laberinto con el mismo algoritmo. Bills ofrece un proyecto educativo en desarrollo con problemas concretos y material para estudiarlos: el avance de una rueda, la geometría de una placa y el estado de un mapa requieren comprobaciones distintas antes de funcionar juntos.
Fuentes
- brunozxvzxv: Bills, fotografía y desarrollo del robot [en]
- Bills: revisiones de la placa y colocación del giroscopio [en]
- Bills: control y calibración de las ruedas [en]
- Bills: pruebas del planificador en el simulador MMS [en]
Imagen: Recorte de una fotografía de brunozxvzxv de Bills completo, con chasis morado, ruedas amarillas, placa y pantalla. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.