Crestwood Lions: proteger las ruedas y mantener el rumbo del robot
Crestwood Lions construye su robot de fútbol de 2025 con una base de aluminio y un aro protector. Combina cámara y orientación inercial para seguir jugando.
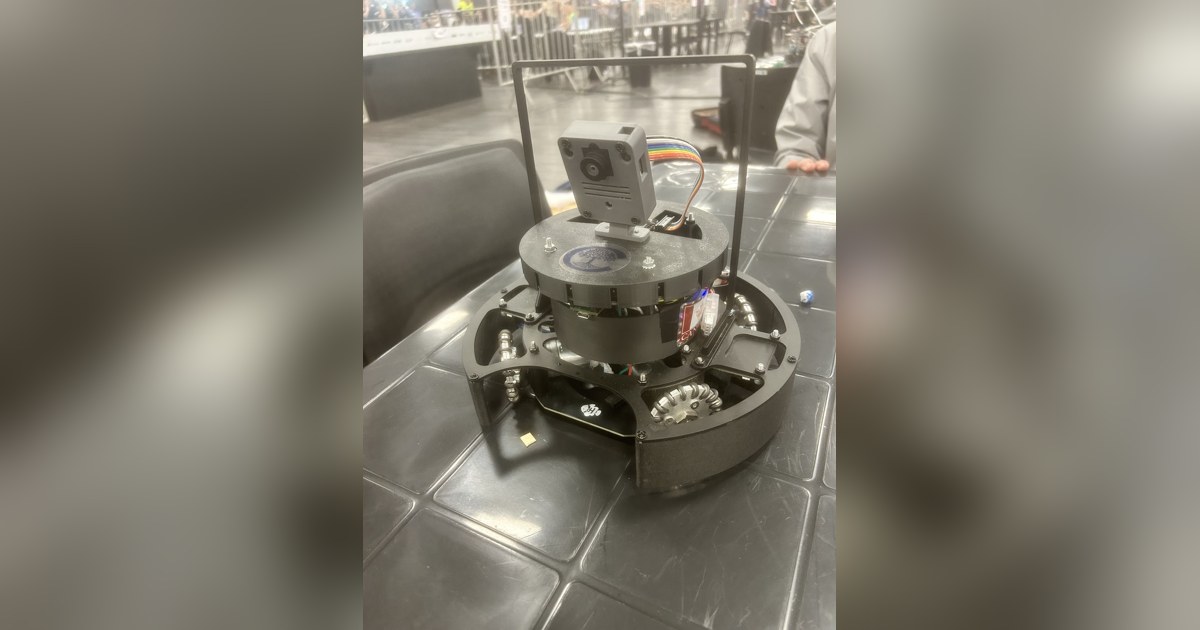
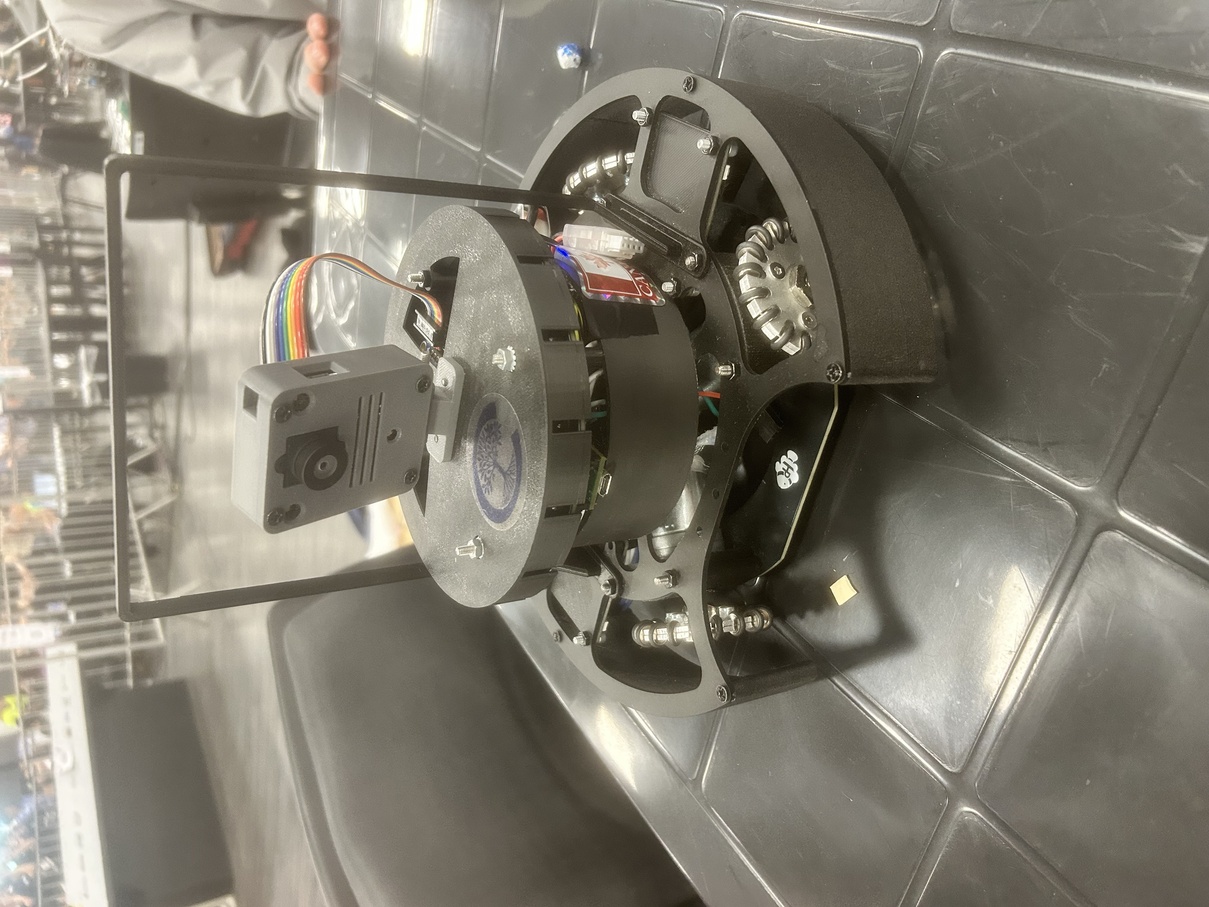
Las ruedas necesitan tocar el campo, pero también soportar los contactos con otros robots. Crestwood Lions Soccer 2025, de Toronto, coloca un aro protector alrededor de su plataforma omnidireccional. La pieza busca preservar el conjunto de tracción sin impedir los desplazamientos laterales.
El trabajo comenzó en agosto de 2024 para la temporada de 2025. Los estudiantes de Crestwood Preparatory College construyeron una base de aluminio y añadieron piezas de nailon reforzado con fibra de carbono. El resultado permite estudiar dos problemas relacionados: proteger la mecánica y mantener una referencia de orientación durante el partido.
La protección debe dejar espacio al movimiento
Un cuerpo omnidireccional combina el giro de sus ruedas para avanzar, retroceder o desplazarse hacia los lados. Rodearlas con una protección obliga a revisar la holgura: la estructura no puede rozar los rodillos ni bloquear una dirección de movimiento.
Crestwood distribuye la electrónica por encima de la tracción y utiliza la base metálica como soporte. El aro añade una barrera alrededor de las piezas expuestas. Su diseño recoge la preocupación del equipo por los choques, aunque la documentación no ofrece una prueba independiente que permita asignarle una resistencia concreta.
La plataforma utiliza un Teensy 4.1 para coordinar el control. Las fotografías muestran cuatro ruedas, pero la memoria y el repositorio no expresan de la misma manera el número total de motores. Para reproducir el robot, esa diferencia obliga a seguir una revisión concreta de las conexiones y de los controladores.
Dos referencias para orientarse
La cámara Pixy2.1 observa las porterías y aporta una referencia para dirigir el robot. El BNO055 permite conservar una orientación cuando la detección visual deja de estar disponible. Son fuentes de información complementarias: la cámara responde a lo que aparece en la imagen y el sensor inercial sigue el rumbo del cuerpo.
El equipo utiliza 16 receptores de infrarrojos para localizar la dirección de la pelota. En la parte inferior, otros 16 sensores de luz, acompañados de iluminación, permiten detectar las líneas. Los convertidores MCP3008 recogen las lecturas de reflectancia para el controlador.
La combinación no consiste en perseguir siempre la señal más fuerte. El programa tiene prioridades. Primero necesita responder al borde del campo; después puede corregir su orientación y continuar la aproximación a la pelota. Esa jerarquía evita que una acción de ataque siga activa cuando el cuerpo necesita apartarse de una línea.
Cambiar la aproximación según el lado
La dirección de la pelota modifica la maniobra. Si aparece delante, el robot puede avanzar hacia ella. Cuando está a un lado o por detrás, el equipo describe cambios de componentes de velocidad y giros para llegar a una posición más útil.
El repositorio permite seguir la organización del programa, pero las propuestas futuras de retenedor y disparador no deben leerse como mecanismos ya terminados. Tampoco se presenta una coordinación inalámbrica entre compañeros o una defensa independiente que permita atribuir al conjunto estrategias adicionales.
Crestwood Lions es un ejemplo escolar de integración entre protección y control. Su utilidad para aprender está en observar cómo una pieza alrededor de las ruedas condiciona el espacio disponible, y cómo una lectura de línea o una pérdida de visión puede cambiar la acción que ejecuta el robot.
Fuentes
- Memoria técnica de Crestwood Lions para RoboCup Junior 2025 [en]
- Repositorio del equipo con arquitectura y control del robot [en]
Imagen: Fotografía de Crestwood Lions del robot completo sobre el campo, con protección alrededor de las ruedas y electrónica superior. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.