RoboPegasus: un coche robot con sensores que cambian de ángulo
RoboPegasus combina chasis propio, visión y ultrasonidos orientables. Su documentación de 2026 actualiza el vehículo de 2025 y explica ajustes pendientes.
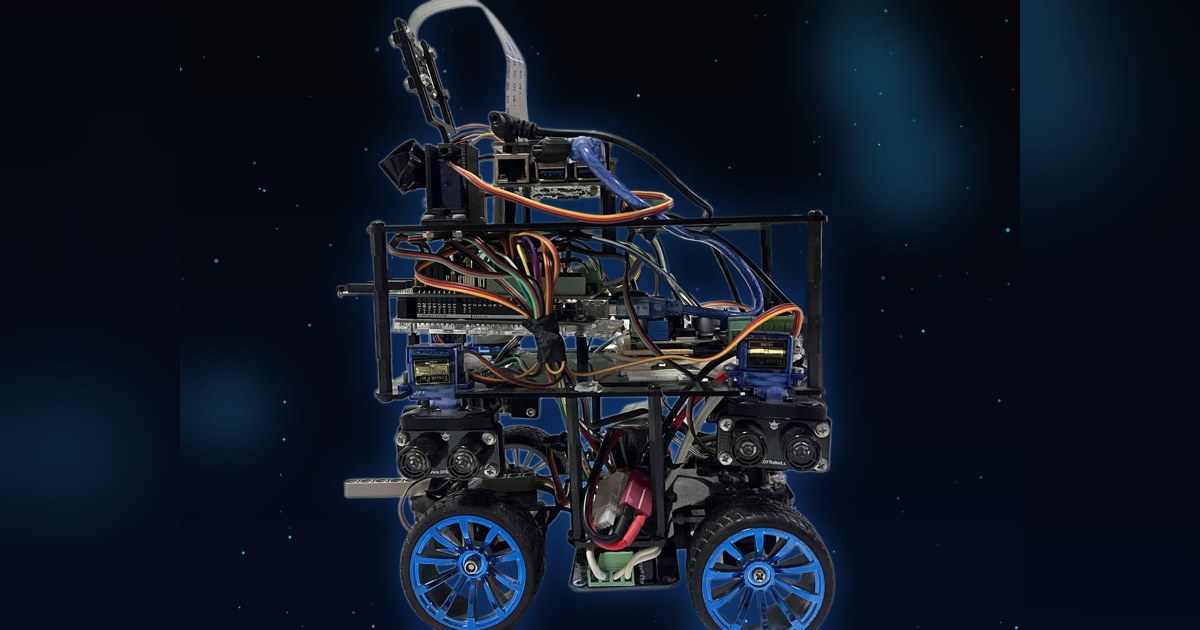
RoboPegasus es un coche robot educativo con estructura de metacrilato y piezas impresas, construido para practicar navegación autónoma. La documentación de 2026 describe modificaciones de su plataforma de 2025: cambios de sensores, más soportes orientables y ajustes de estacionamiento. El propio equipo aclara que se trata de una evolución, así que ambas temporadas pertenecen aquí a una sola ficha. Memoria del proyecto.
Construcción propia con un mecanismo adaptado
El cuerpo combina paneles de metacrilato de tres milímetros con piezas de PLA para soportes y uniones. Se publican archivos para impresión y corte. La geometría de dirección se adapta de un kit Ackermann y se integra en una estructura propia, con un motor que transmite movimiento a un diferencial trasero.
Ese diferencial es mecánico: las ruedas pueden girar a velocidades distintas al tomar una curva, pero no se gobiernan mediante dos motores independientes. La distinción ayuda a escoger un modelo de movimiento que corresponda a la construcción real.
Por qué algunos sensores giran
La disposición incluye siete ultrasonidos. El equipo explica que comparar dos medidas del mismo lateral permite investigar el ángulo del coche respecto a la pared. Además, varios sensores se montan en soportes con servo para modificar su orientación cuando gira el vehículo. Sensores y geometría.
La reflexión cambia según el ángulo con que el ultrasonido alcanza una superficie. Por eso una medida errática puede depender del montaje, aunque el componente esté funcionando. Una práctica útil consiste en variar el ángulo del sensor frente a una pared fija y observar cuándo pierde una lectura estable.
Los programas del Arduino Mega muestran lectura de distancias, filtros y correcciones de dirección. También incluyen referencias de orientación y secuencias para curvas. Son comportamientos que se pueden registrar y comparar con las posiciones del vehículo durante una prueba. Programa de conducción.
La Raspberry Pi comprueba los pilares
La Raspberry Pi 5 procesa la imagen de la cámara y clasifica pilares mediante máscaras de color. Después transmite la información al Arduino por un enlace serie. La separación permite revisar qué detecta la cámara sin tener que mover necesariamente el coche. Programa de visión.
No es reconocimiento general de objetos: trabaja con los colores y la geometría del circuito. Antes de ensayar una maniobra, conviene comprobar imágenes bajo la iluminación que se utilizará y distinguir entre una clasificación incorrecta y una orden que el controlador interpreta mal.
La versión de hardware debe coincidir con el código
Hay una limitación relevante para quien quiera construirlo. La memoria reciente describe sensores URM09 y una IMU BNO086, mientras los archivos revisados mantienen la biblioteca MPU6050 y lectura de ultrasonidos con NewPing. También conservan una configuración de servos anterior. No se puede asumir que esos programas controlen directamente toda la electrónica anunciada para 2026. Firmware publicado.
La carpeta del recorrido abierto permite estudiar la navegación de la configuración documentada en el código. Para reproducir una revisión posterior, primero hay que confirmar esquema, bibliotecas, soportes y protocolo del conjunto elegido. Recorrido abierto.
RoboPegasus aporta una construcción reciente para aprender percepción y control, con ejemplos de los problemas que surgen al cambiar componentes. Su valor educativo incluye esas diferencias de versión: documentarlas evita convertir una evolución todavía en proceso en un sistema cerrado que supuestamente funciona sin ajustes.
Fuentes
- RoboPegasus: documentación de construcción y evolución 2025–2026, fuente del equipo (inglés).
- RoboPegasus: programa de sensores y conducción del Arduino Mega, código original (inglés).
- RoboPegasus: clasificación visual de pilares y comunicación, código original (inglés).
- RoboPegasus: navegación del recorrido abierto, código original (inglés).
Imagen: Fotografía del equipo RoboPegasus de su vehículo completo, con cuatro ruedas azules, cámara elevada y sensores laterales. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.