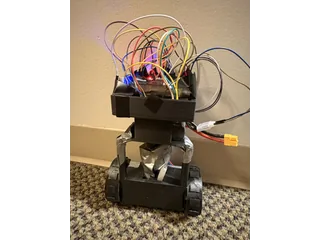
El robot de equilibrio de Amadeu Behrend usa una Raspberry Pi
Amadeu Behrend documenta un robot de equilibrio construido en 2025 con Raspberry Pi y motores paso a paso; el programa publicado utiliza corrección proporcional.
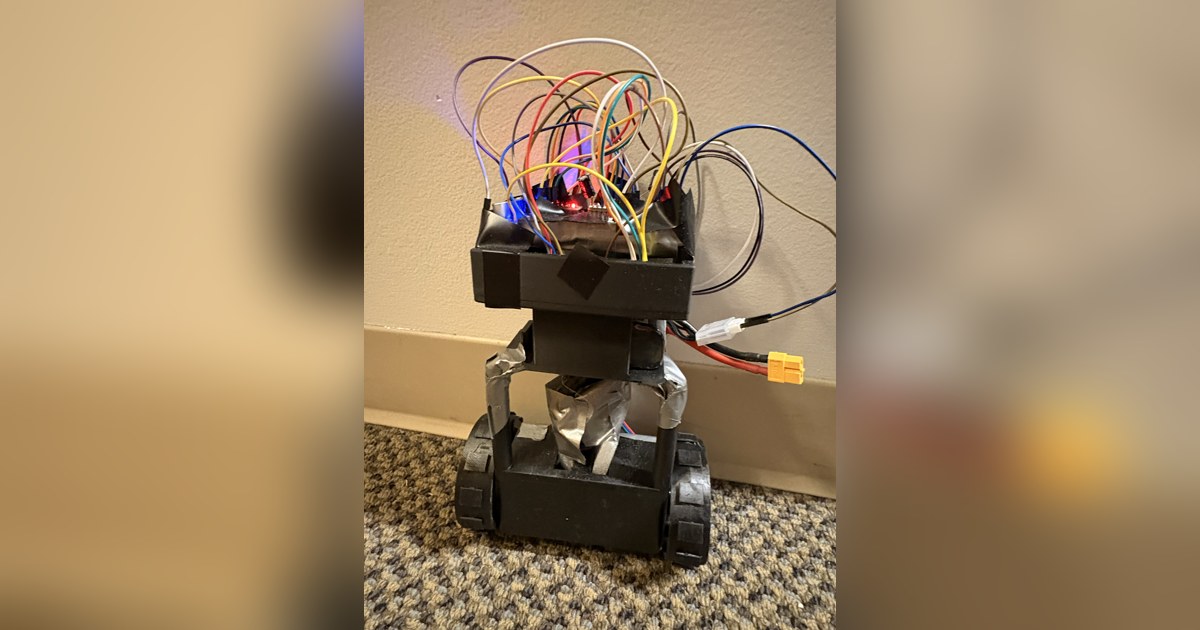
Amadeu Behrend documenta un robot de equilibrio construido durante el verano de 2025 con Raspberry Pi y motores paso a paso. El repositorio contiene fotografías desde varios ángulos y programas para probar sensor y actuación. Aunque la descripción general habla de PID, el controlador publicado aplica actualmente una corrección proporcional. Construcción del autor.
Esa diferencia importa para aprender a reproducir un prototipo. Una explicación de objetivos puede describir el sistema que se quiere alcanzar, mientras que el archivo ejecutable muestra la versión concreta de una prueba. Aquí ambas partes permiten estudiar cómo pasa una estimación de inclinación a una orden de movimiento.
Una construcción con ruedas y motores paso a paso
El montaje utiliza dos motores paso a paso, una unidad inercial y una Raspberry Pi, alimentados desde una batería LiPo de 14,8 V con conversión de tensión. El README no identifica un modelo concreto de Raspberry Pi ni ofrece una lista completa que permita comprar todas las piezas sin revisar las fotografías y el resto de archivos.
Los motores reciben órdenes mediante señales de paso y dirección. La frecuencia de los pulsos determina la velocidad de giro que se solicita al sistema. Esa relación depende de la configuración del controlador de motor y de los pasos por vuelta; no debe trasladarse automáticamente a una velocidad de desplazamiento del robot.
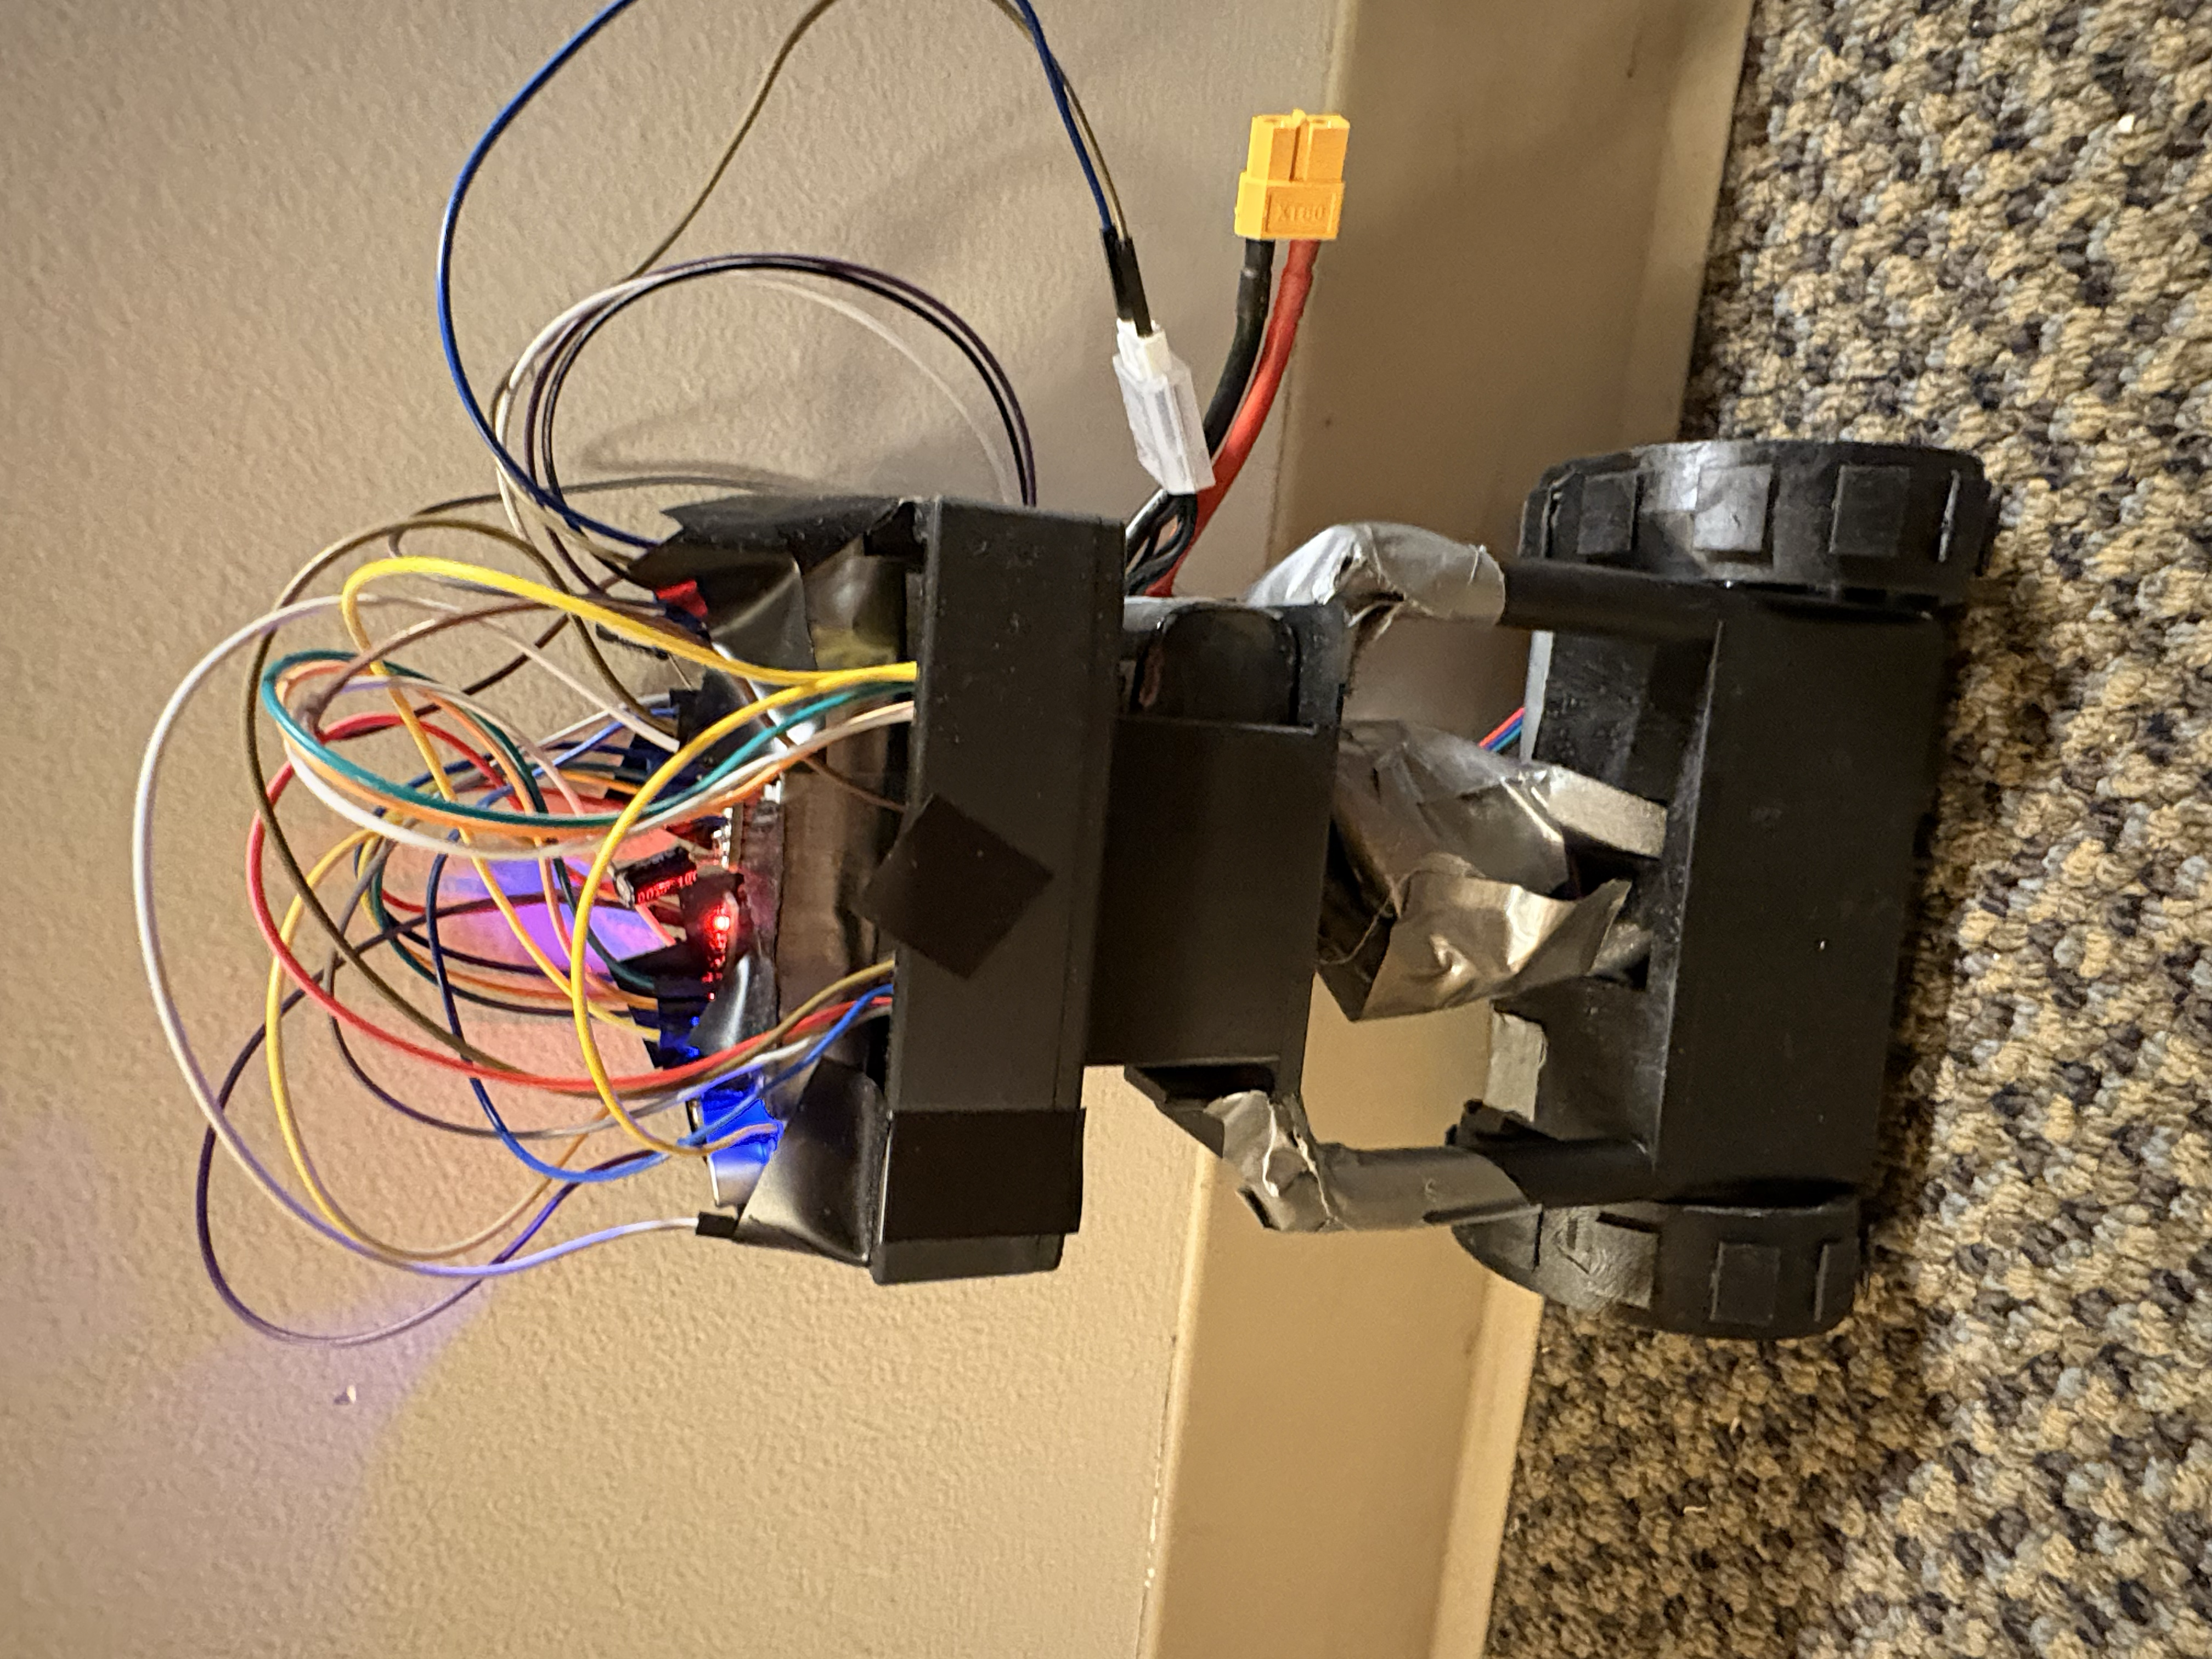
Las fotografías acreditan una construcción física. No equivalen a un ensayo de equilibrio con duración, perturbaciones y resultados registrados. Su valor es permitir observar la distribución de componentes y contrastarla con el programa antes de atribuirle un rendimiento.
Qué calcula realmente el archivo publicado
proportional_driver.py utiliza lecturas de aceleración de un MPU6050 para calcular inclinación y compararla con un ángulo objetivo. El archivo fija Kp en 0,04 y Kd en cero; no incluye un término integral en la salida. Por tanto, esa configuración concreta no implementa las tres acciones de un PID completo. Programa del controlador.
El código contiene además una zona sin corrección alrededor del objetivo y un límite de revoluciones por segundo solicitadas. Esas funciones permiten estudiar dos efectos: cuándo comienza a actuar el motor y cómo responde cuando una orden alcanza su máximo. Los valores se deben interpretar como parámetros del prototipo.
El bucle intenta mantener una frecuencia de 100 Hz mediante temporización. Ese objetivo no es una medición independiente de la frecuencia real de ejecución. La carga del ordenador, la comunicación con el sensor y las operaciones del programa pueden cambiar cuánto tarda cada ciclo.
Calibración y conexión necesitan completarse
El repositorio publica también un programa para obtener valores de calibración de la IMU. En el controlador aparecen desplazamientos concretos del acelerómetro, que corresponden al montaje del autor. Copiarlos sin comprobar el sensor propio puede introducir un error permanente en la inclinación estimada. Herramienta de calibración.
Hay otro límite que debe hacerse visible: el controlador define un único canal STEP/DIR. La documentación general describe dos motores, por lo que su conexión y coordinación necesitan revisarse al estudiar una reproducción. El archivo no acredita control independiente de ambas ruedas para navegar o girar sobre sí mismo.
Este proyecto sirve para una actividad educativa centrada en leer código y contrastarlo con hardware construido. Registrar el ángulo calculado, la frecuencia de pulsos y el movimiento observado ayuda a verificar cada hipótesis. Su aportación está en mostrar una versión personal de 2025 que se puede inspeccionar, con decisiones y límites concretos, sin presentar como realizadas las funciones de un controlador más completo.
Fuentes
- Amadeu Behrend: construcción física del verano de 2025 (inglés)
- Amadeu Behrend: programa proportional_driver.py
- Amadeu Behrend: programa de calibración de la IMU
Imagen: Fotografía de Amadeu Behrend del robot de equilibrio completo, con estructura negra vertical, dos ruedas y Raspberry Pi visible. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.