Rumi: un cuadrúpedo abierto con Dynamixel y Raspberry Pi
Rumi publica control de motores, pruebas y despliegue de políticas para un cuadrúpedo. Utiliza doce Dynamixel MX-64, Raspberry Pi y un sensor BNO080.
Rumi es un cuadrúpedo de L Square Labs que publica herramientas para controlar sus motores y estudiar la transferencia de un controlador desde la simulación al robot. Su documentación abierta aparece desde finales de 2025 y contiene ensayos y recursos de 2026. La presentación del proyecto describe una construcción con doce servos Dynamixel MX-64 y Raspberry Pi, orientada a experimentar con locomoción y control.
Una articulación aporta órdenes y medidas
Cada una de las cuatro patas utiliza tres actuadores. Los Dynamixel se comunican mediante un bus, por lo que el programa puede enviar posiciones y consultar información del motor. Es una diferencia relevante para estudiar control: no solo interesa el ángulo solicitado, sino también qué respuesta se observa en el hardware.
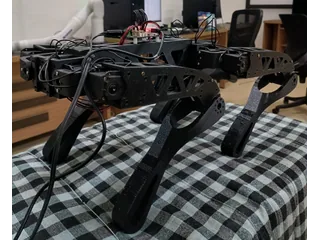
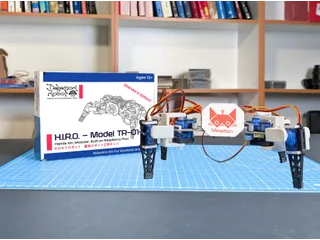
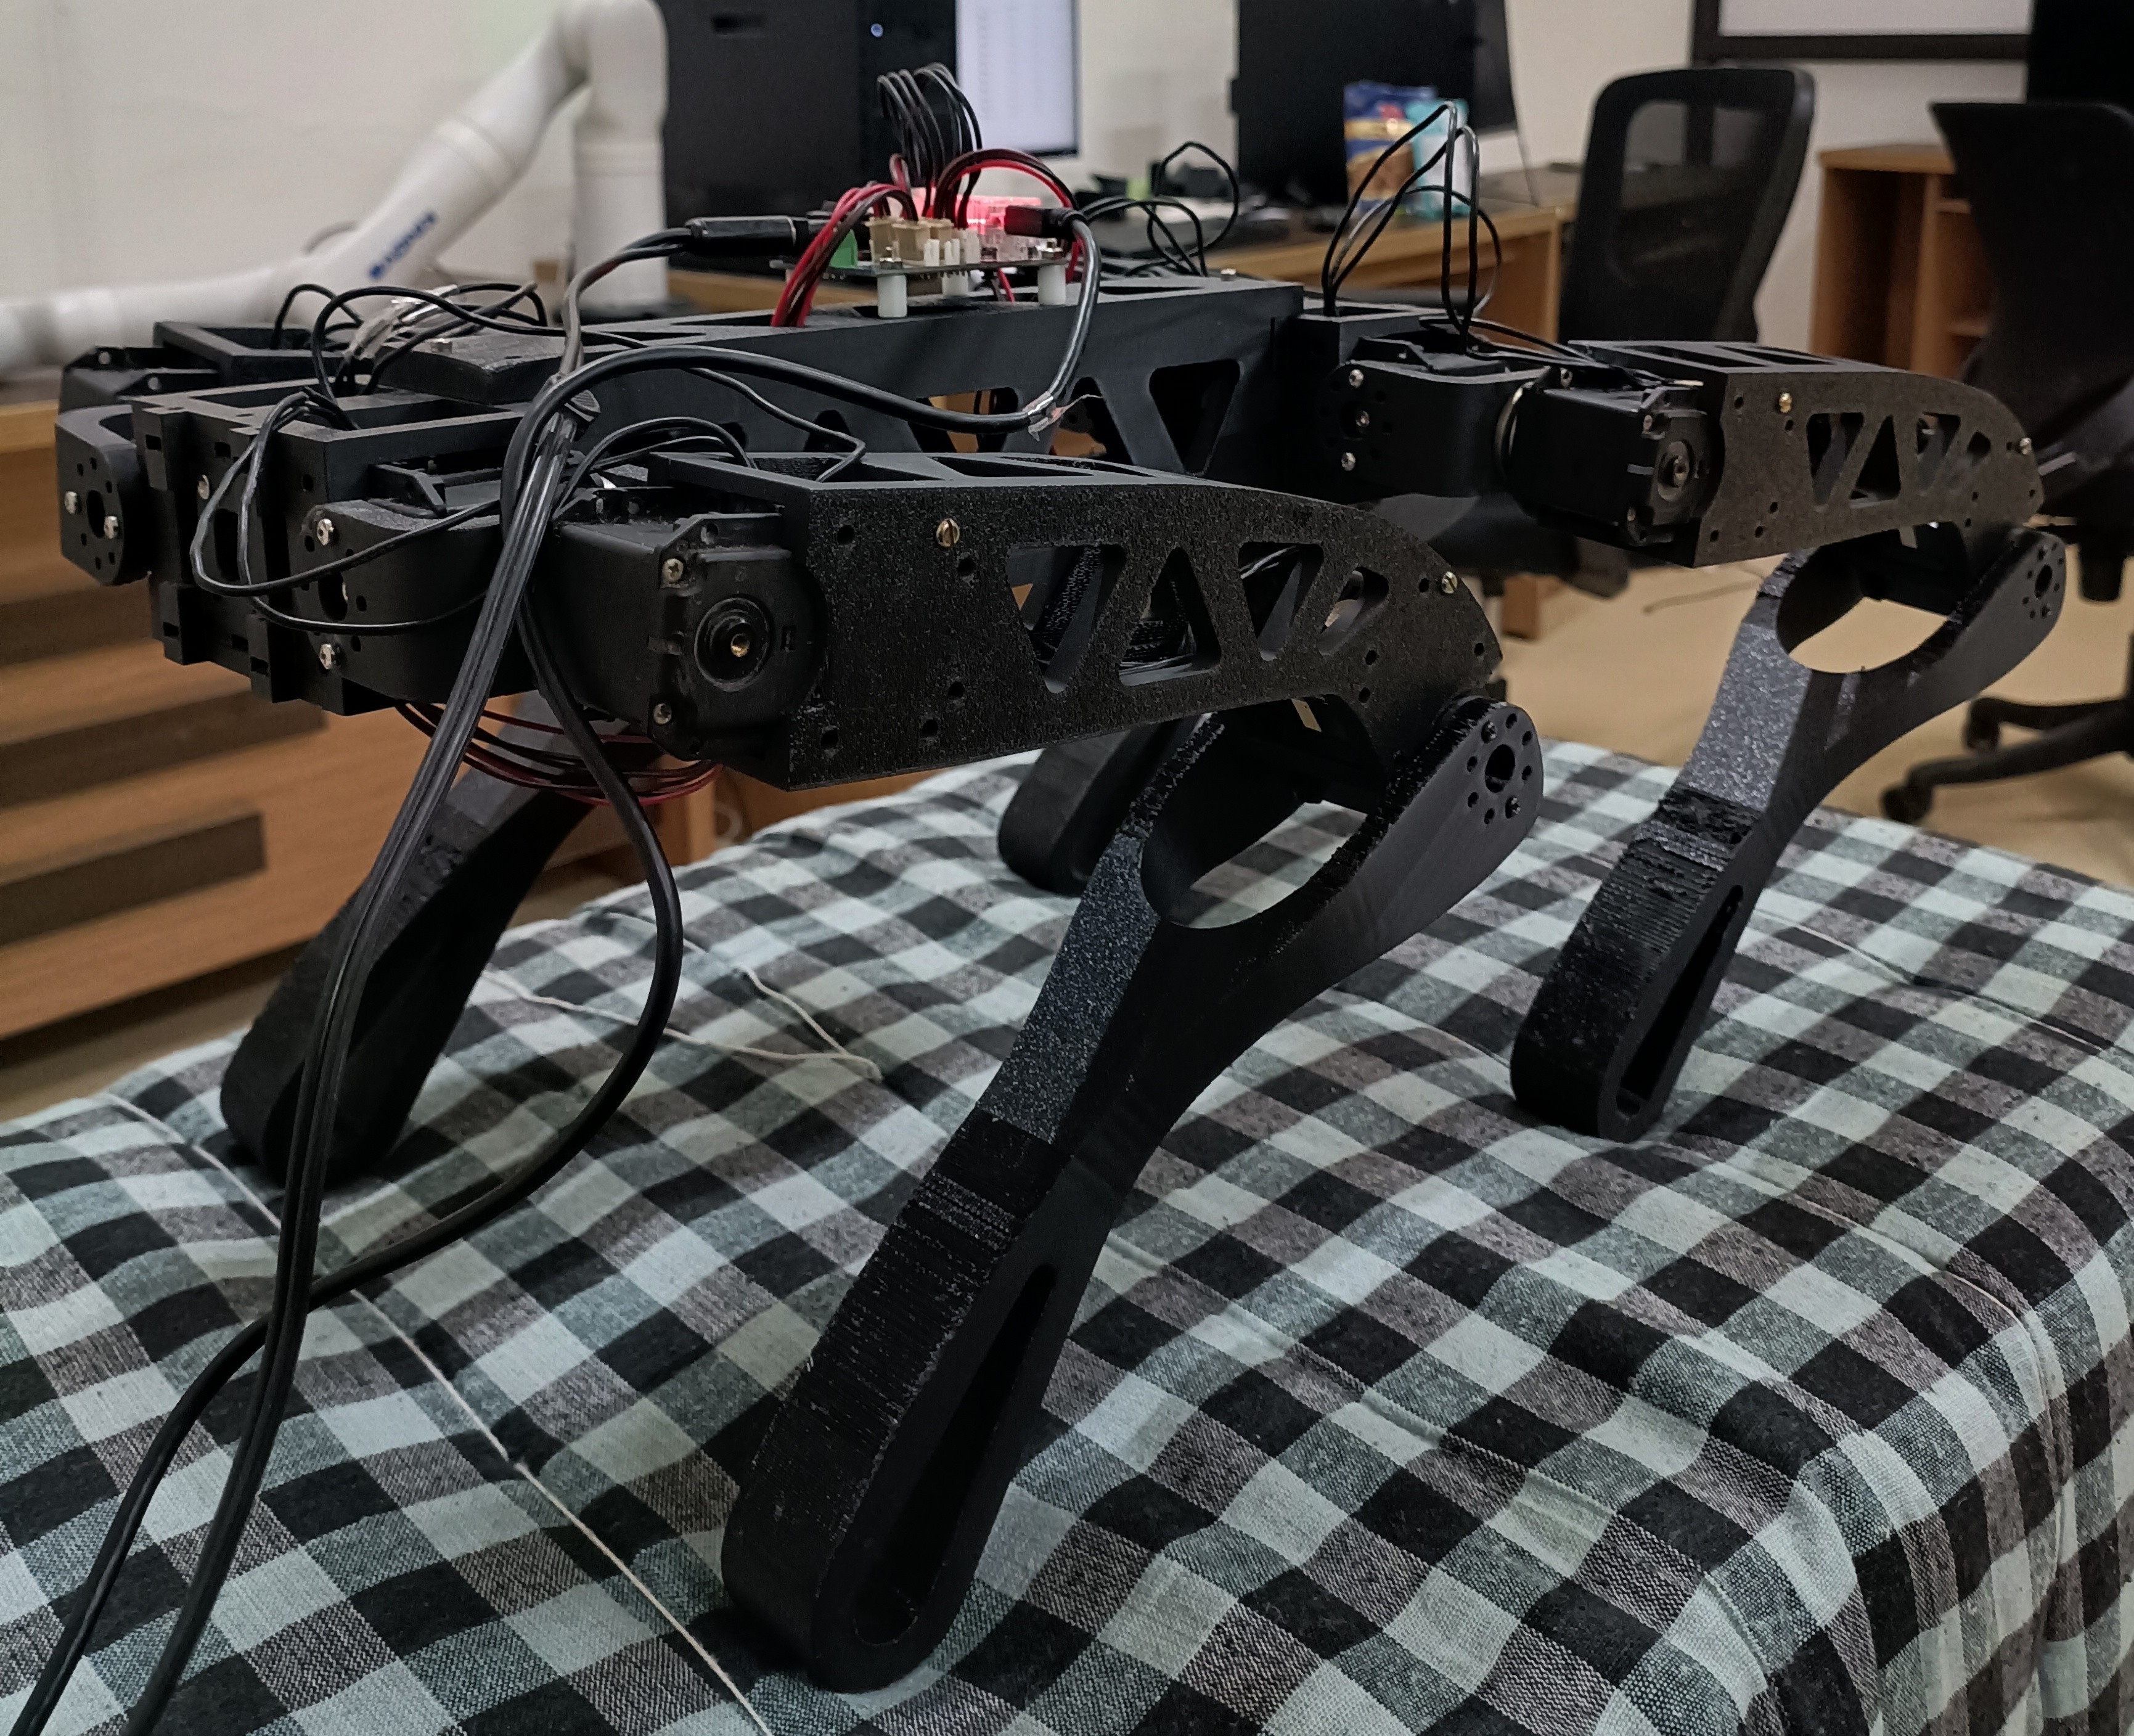
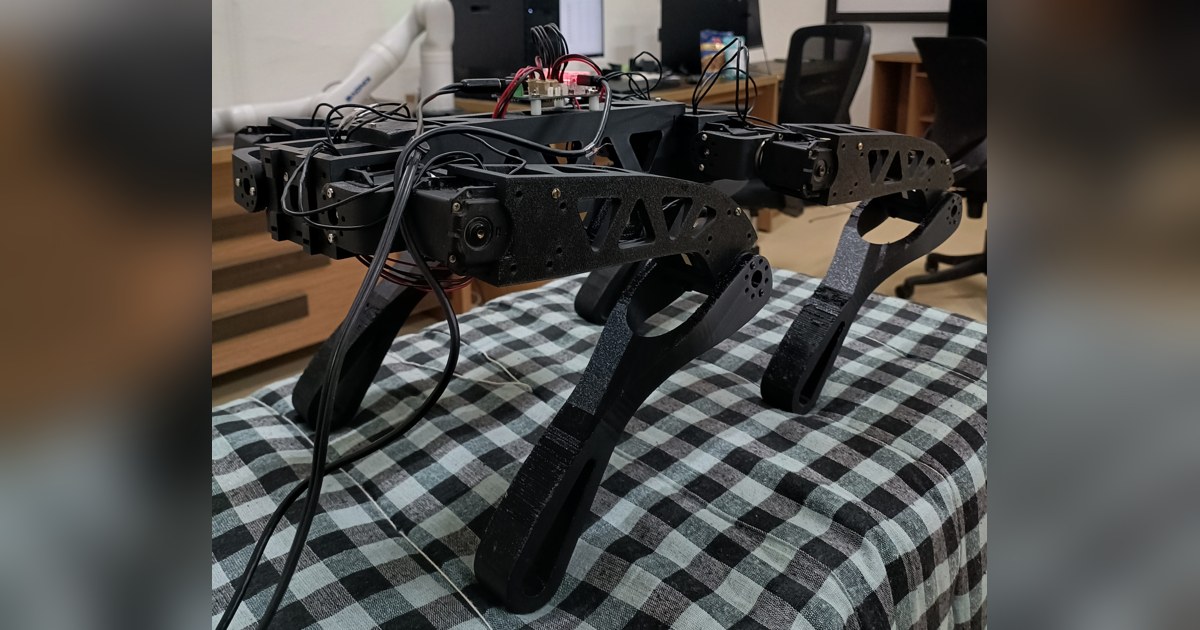
La configuración incluye una IMU BNO080 conectada por I2C y un adaptador USB-serie U2D2 o compatible para los motores. La Raspberry Pi ejecuta el programa de despliegue. La fotografía del proyecto muestra el robot ensamblado y cableado, con las cuatro patas visibles; no representa un producto cerrado para uso doméstico.
Probar los motores antes de coordinar una marcha
Las herramientas de control coordinado permiten descubrir actuadores, leer sus estados y enviar órdenes a varios motores. El proyecto también mantiene utilidades para probarlos individualmente. Esas dos escalas permiten separar un problema de comunicación de uno que aparece al coordinar toda una pierna.
Antes de utilizar una política de movimiento, conviene comprobar que cada identificador corresponde a la articulación prevista y que el punto de referencia es correcto. Si se intercambian dos motores en la configuración, un comando válido puede producir una postura distinta de la esperada. Los recursos de prueba proporcionan una forma de revisar esa correspondencia.
Del entrenamiento al controlador a bordo
El flujo documentado utiliza entrenamiento en simulación y ejecución de la política en la Raspberry Pi. Durante el despliegue, el programa reúne medidas de motores e IMU, calcula una acción y devuelve órdenes de posición. El repositorio describe un ciclo de 50 Hz para esta etapa.
Esa arquitectura ayuda a entender la diferencia entre entrenar y utilizar un modelo. El ordenador empleado para preparar el controlador puede tener requisitos diferentes al equipo que ejecuta sus decisiones sobre el robot. También permite analizar cuánto tiempo consumen las lecturas, el cálculo y la escritura de las órdenes dentro de cada ciclo.
La comunicación forma parte del comportamiento
La documentación presta atención a la latencia del adaptador USB-serie. Un retraso en esa ruta puede impedir mantener el ritmo esperado, aunque la política se calcule con rapidez. Por eso, la puesta en marcha no se limita a instalar dependencias: también hay que revisar permisos, conexión y temporización.
El proyecto ofrece modos de prueba sin enviar órdenes a los motores, comprobaciones de la IMU y ejemplos de despliegue para levantarse o seguir una velocidad objetivo. Las cifras introducidas como objetivo en esos ejemplos no son mediciones de una velocidad máxima ni una garantía de que cada construcción vaya a alcanzarlas.
Alcance y disponibilidad
Rumi exige conocimientos de servos de bus, alimentación y programación. No consta una venta como kit doméstico en España ni una autonomía verificada para recorrer viviendas. Las herramientas publicadas tienen interés para estudiar identificación del sistema, calibración y control aprendido en una plataforma física. La utilidad de la documentación está en poder inspeccionar esas etapas y reproducir comprobaciones antes de sacar conclusiones sobre la marcha completa.
Fuentes
- L Square Labs: Rumi, hardware y flujo de despliegue (inglés)
- Rumi: control coordinado y diagnóstico de actuadores (inglés)
Imagen: Fotografía publicada por L Square Labs de Rumi completo, con cuatro patas negras articuladas y electrónica conectada sobre el cuerpo. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.