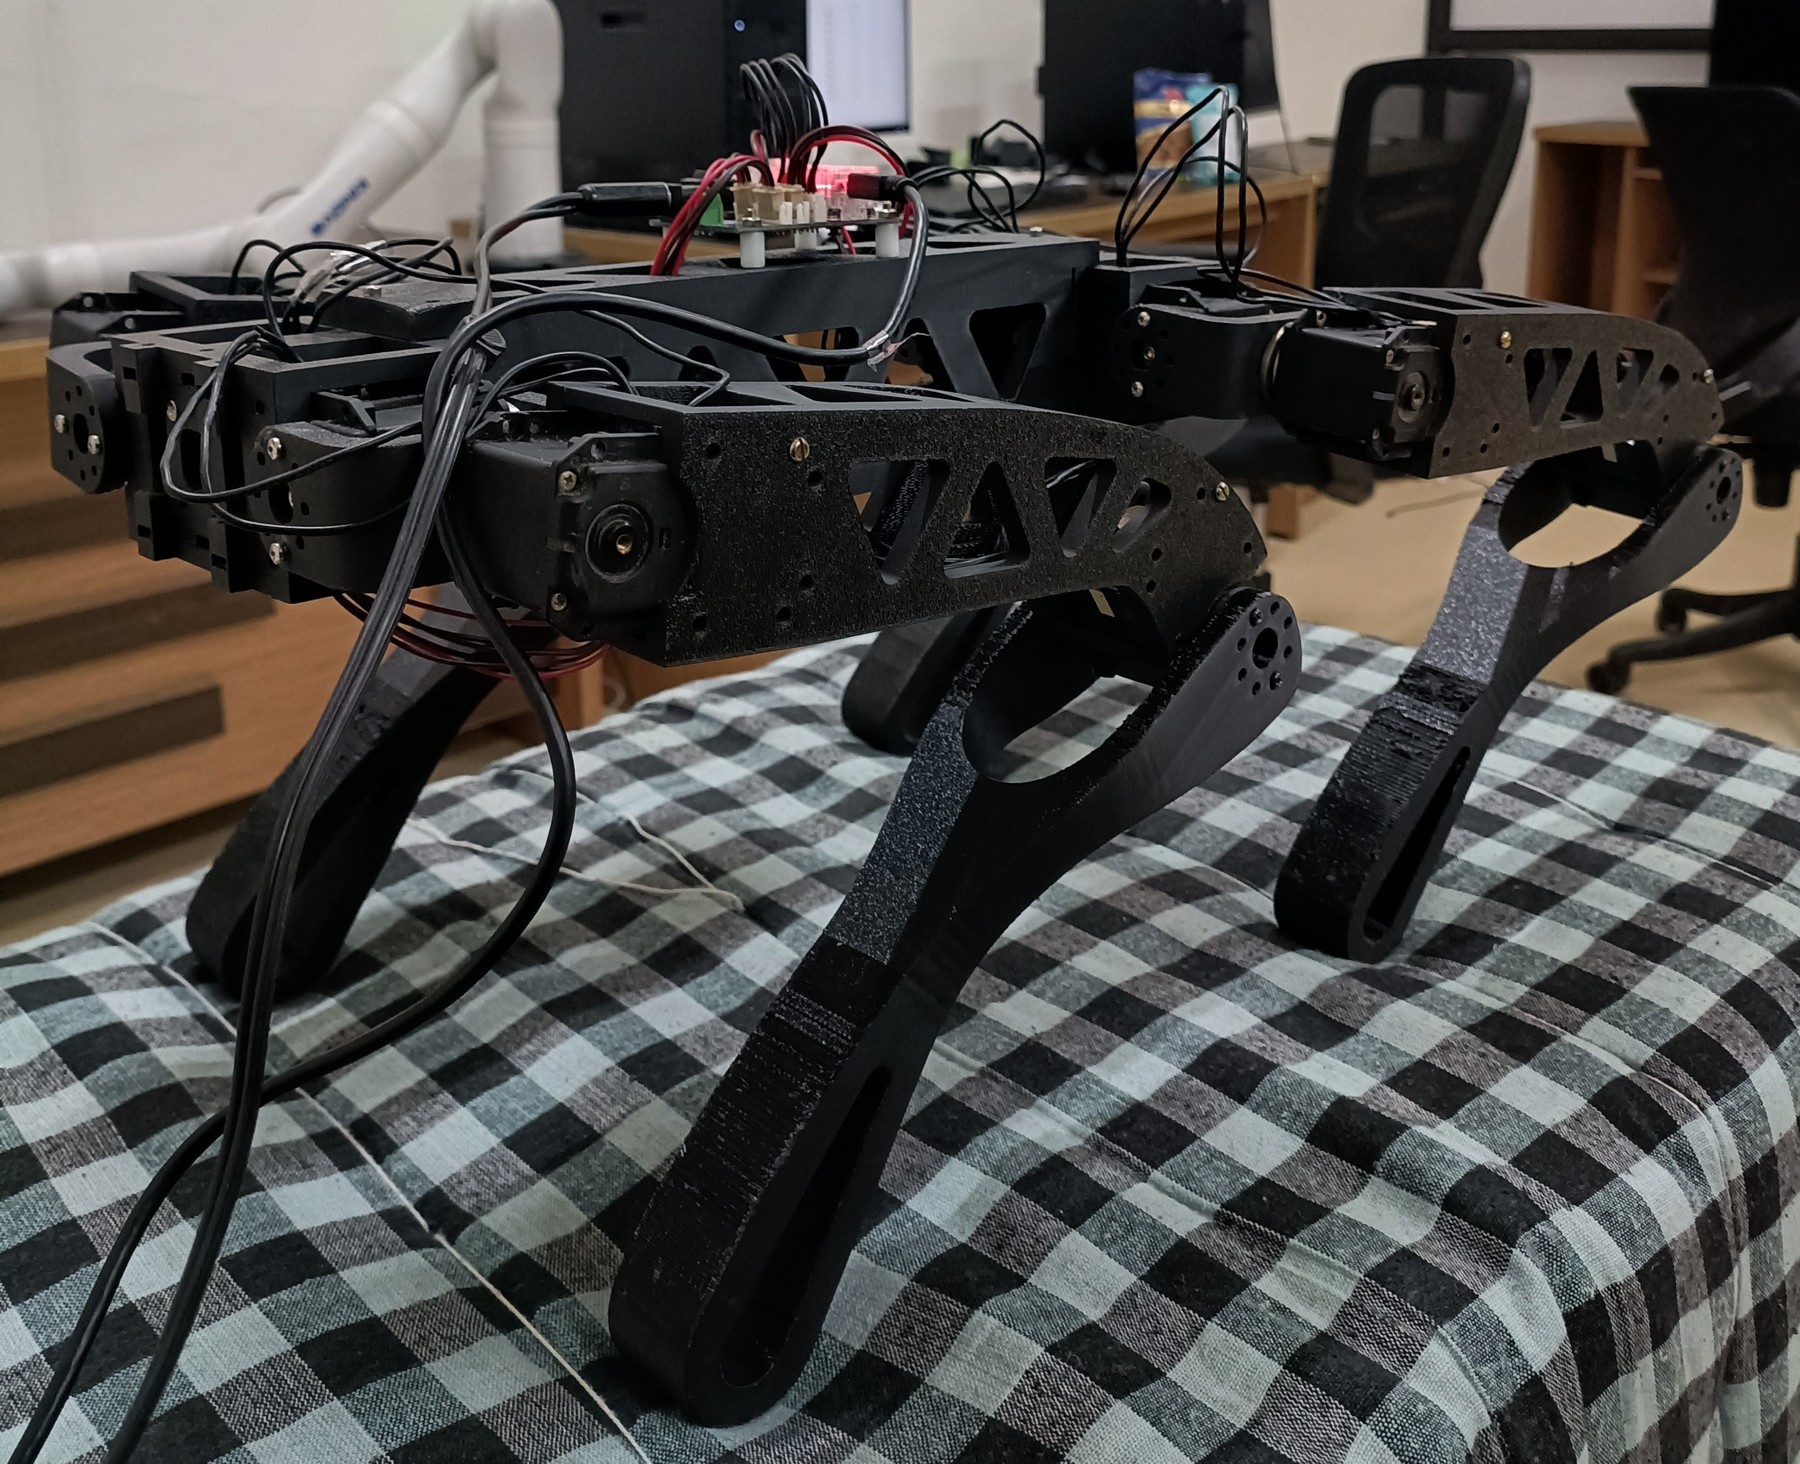
Fotografía publicada por L Square Labs de Rumi completo, con cuatro patas negras articuladas y electrónica conectada sobre el cuerpo.

L Square Labs

Rumi

Rumi publica control de motores, pruebas y despliegue de políticas para un cuadrúpedo. Utiliza doce Dynamixel MX-64, Raspberry Pi y un sensor BNO080.

Ficha actualizada el .

Proyecto y herramientas abiertas de Rumi

Información y disponibilidad

Plataforma abierta documentada desde finales de 2025, con ensayos de 2026. Se publican herramientas de control y modelos; no consta venta como kit doméstico.

Para qué sirve

Estudiar actuadores de bus, identificación del sistema y ejecución de control aprendido sobre un cuadrúpedo físico.

Qué tener en cuenta

  • Las órdenes de velocidad de los ejemplos no constituyen velocidades máximas verificadas.
  • El software requiere hardware compatible, calibración y ajustes de comunicación; no es una mascota lista para usar.
  • No se publica una garantía de autonomía o estabilidad en entornos domésticos.

Datos documentados

Formato
Cuadrúpedo de doce articulaciones Fuente ↗
Actuadores
Doce ROBOTIS Dynamixel MX-64 Fuente ↗
Ordenador de despliegue
Raspberry Pi Fuente ↗
Orientación
IMU BNO080 por I2C Fuente ↗
Comunicación con motores
Adaptador USB-serie U2D2 o compatible Fuente ↗
Herramientas
Control individual y coordinado, diagnóstico y despliegue Fuente ↗

Quién está detrás

L Square Labs

L Square Labs desarrolla y documenta plataformas abiertas de robótica, incluido el cuadrúpedo Rumi.

Conocer la empresa o el proyecto ↗
Fuentes de la ficha

En robotica.es · 1 artículo

Lo que hemos contado de Rumi