Teikyo RoboLet’sGo: un coche robot con Raspberry Pi y LEGO
Teikyo RoboLet’sGo publica su coche educativo de 2026 con Raspberry Pi 4B y Build HAT. Los programas permiten revisar dirección, distancias y percepción de colores.
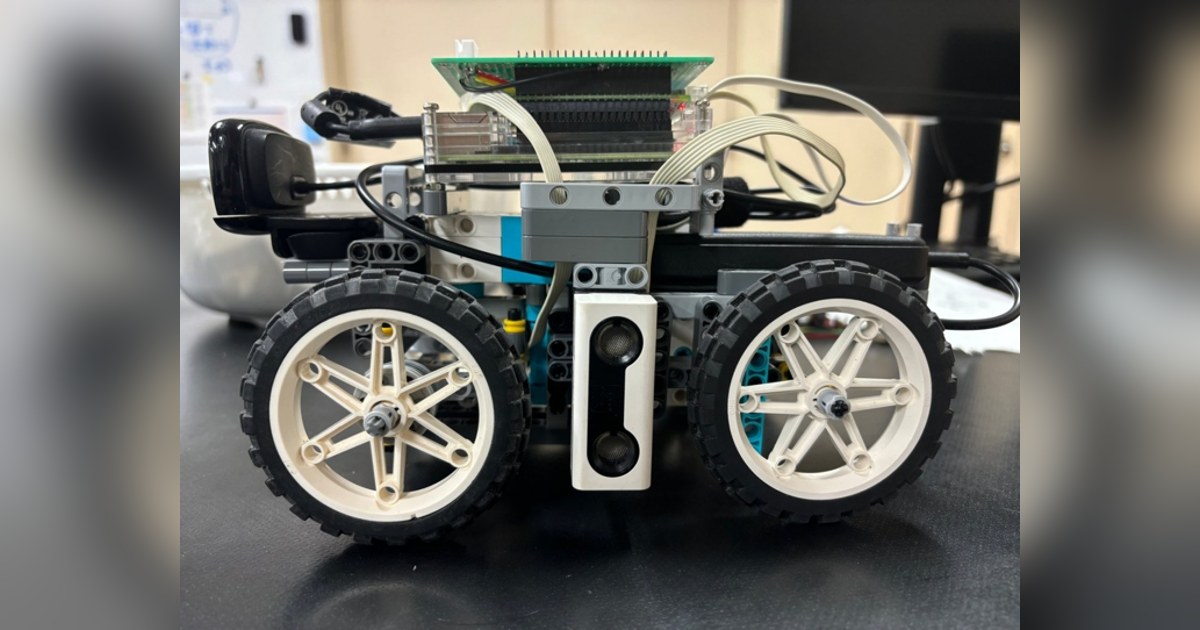
Teikyo RoboLet’sGo 2026 es un coche robot educativo que controla motores y sensores LEGO desde una Raspberry Pi 4B. Su construcción utiliza Build HAT, una cámara USB y una dirección delantera propia. El repositorio incluye fotografías del vehículo completo y programas para las dos pruebas de WRO Future Engineers. Configuración del proyecto.
Una Raspberry Pi enlazada con la mecánica LEGO
Build HAT conecta los motores y sensores con la Raspberry Pi. En el programa revisado, el puerto A corresponde a la dirección y el D a la tracción. Los puertos B y C reciben las distancias laterales. Esa distribución permite dedicar el ordenador a procesar imágenes y organizar la marcha.
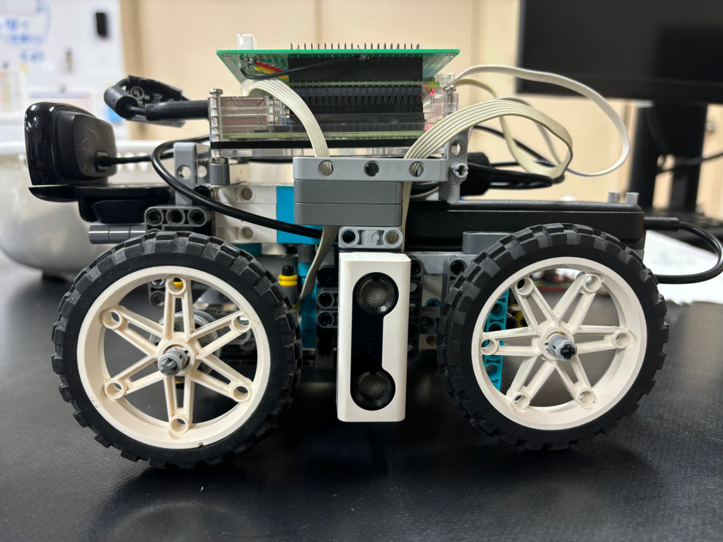
La memoria describe motores angulares SPIKE y una estructura con dirección de tipo Ackermann. Las fotografías muestran una construcción específica del equipo con cuatro ruedas, cámara y electrónica sobre el chasis. No se trata de ejecutar un programa nuevo sobre una base comercial completa sin modificar su cuerpo.
Los archivos incluyen comprobaciones del sistema GPIO antes de inicializar Build HAT. Son detalles que importan al utilizar versiones distintas del sistema operativo. Un error de acceso al hardware puede impedir el arranque aunque la conexión mecánica y los motores sean correctos. Inicialización y control.
La prueba abierta divide el recorrido en estados
El programa de pista abierta captura imágenes y lee las dos distancias. Extrae regiones para identificar marcas y zonas oscuras, y alterna calibración, seguimiento y giro. Las condiciones de transición incluyen tiempos mínimos y pausas después de una curva. Archivo Open challenge.
Las distancias ayudan a orientar el coche entre los límites del campo, mientras la imagen aporta referencias de giro. El programa controla también la posición solicitada al motor de dirección. Una reproducción debe comprobar el centro mecánico y el sentido de las órdenes antes de reutilizar las ganancias.
La resolución solicitada en este archivo difiere de la indicada en el resumen. Por eso no conviene atribuir a todas las revisiones una misma frecuencia de procesamiento. Cambiar el tamaño de imagen afecta tanto al coste de cálculo como al número de píxeles utilizado en los umbrales.
El rodeo visual necesita una calibración concreta
El archivo de obstáculos aplica máscaras HSV para rojo y verde. Selecciona regiones y utiliza estados de búsqueda, aproximación y rodeo. La posición horizontal y el área del objetivo intervienen en la maniobra elegida. Archivo Obstacle challenge.
El código estima distancia a partir de un área de referencia. Esa estimación presupone un objeto y una configuración de cámara conocidos. El objetivo más grande en la imagen no es necesariamente el más cercano si cambia su tamaño real o su orientación; la ficha no presenta ese cálculo como una medición universal.
También se descartan lecturas laterales que el programa considera no válidas. Para estudiar el algoritmo interesa conservar esas lecturas junto a la imagen y el estado activo. Así puede observarse si una corrección se debe al objeto detectado o a un dato lateral descartado.
Consultar los archivos efectivos
La memoria cita nombres terminados en Python que no coinciden con los archivos disponibles. Los dos programas consultados están publicados sin extensión, y ciertas carpetas conservan texto de plantilla. Hay que reunir la revisión efectiva y sus dependencias antes de reproducir el coche.
Teikyo RoboLet’sGo aporta una construcción reciente para estudiar la unión entre Raspberry Pi y actuadores LEGO. Su valor está en las fotos y el código examinable, con estados de navegación concretos y límites de calibración claros, sin convertir la memoria resumida en una garantía de funcionamiento inmediato.
Fuentes
- Teikyo RoboLet’sGo: configuración del vehículo de WRO Future Engineers 2026 (inglés).
- Teikyo RoboLet’sGo: archivo Open challenge, control de pista y sensores (código con comentarios en chino).
- Teikyo RoboLet’sGo: archivo Obstacle challenge, percepción y estados de maniobra (código con comentarios en chino).
Imagen: Fotografía de Teikyo RoboLet’sGo de su coche robot completo visto de lado, con piezas LEGO, cuatro ruedas y electrónica sobre el chasis. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.