MechaSpider: cuatro patas que reaccionan cuando te acercas
MechaSpider combina ocho servos, dos sensores PIR y una cabeza iluminada. La construcción de 2025 muestra cómo coordinar percepción y movimiento en un cuadrúpedo.
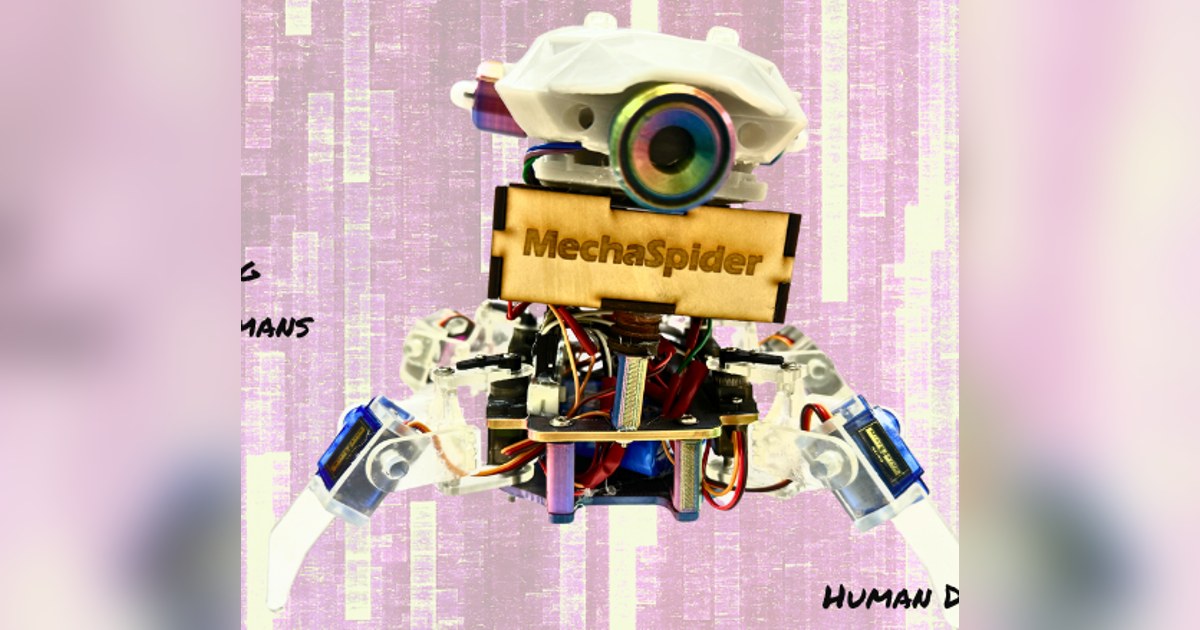
La reacción prevista de MechaSpider es alejarse del lado por el que alguien se aproxima y cambiar su luz azul por destellos rojos. Lynch Li ha construido este cuadrúpedo para Fab Academy 2025 como una exploración de conducta reactiva: dos sensores alimentan una decisión sencilla que se expresa mediante patas y una cabeza iluminada.
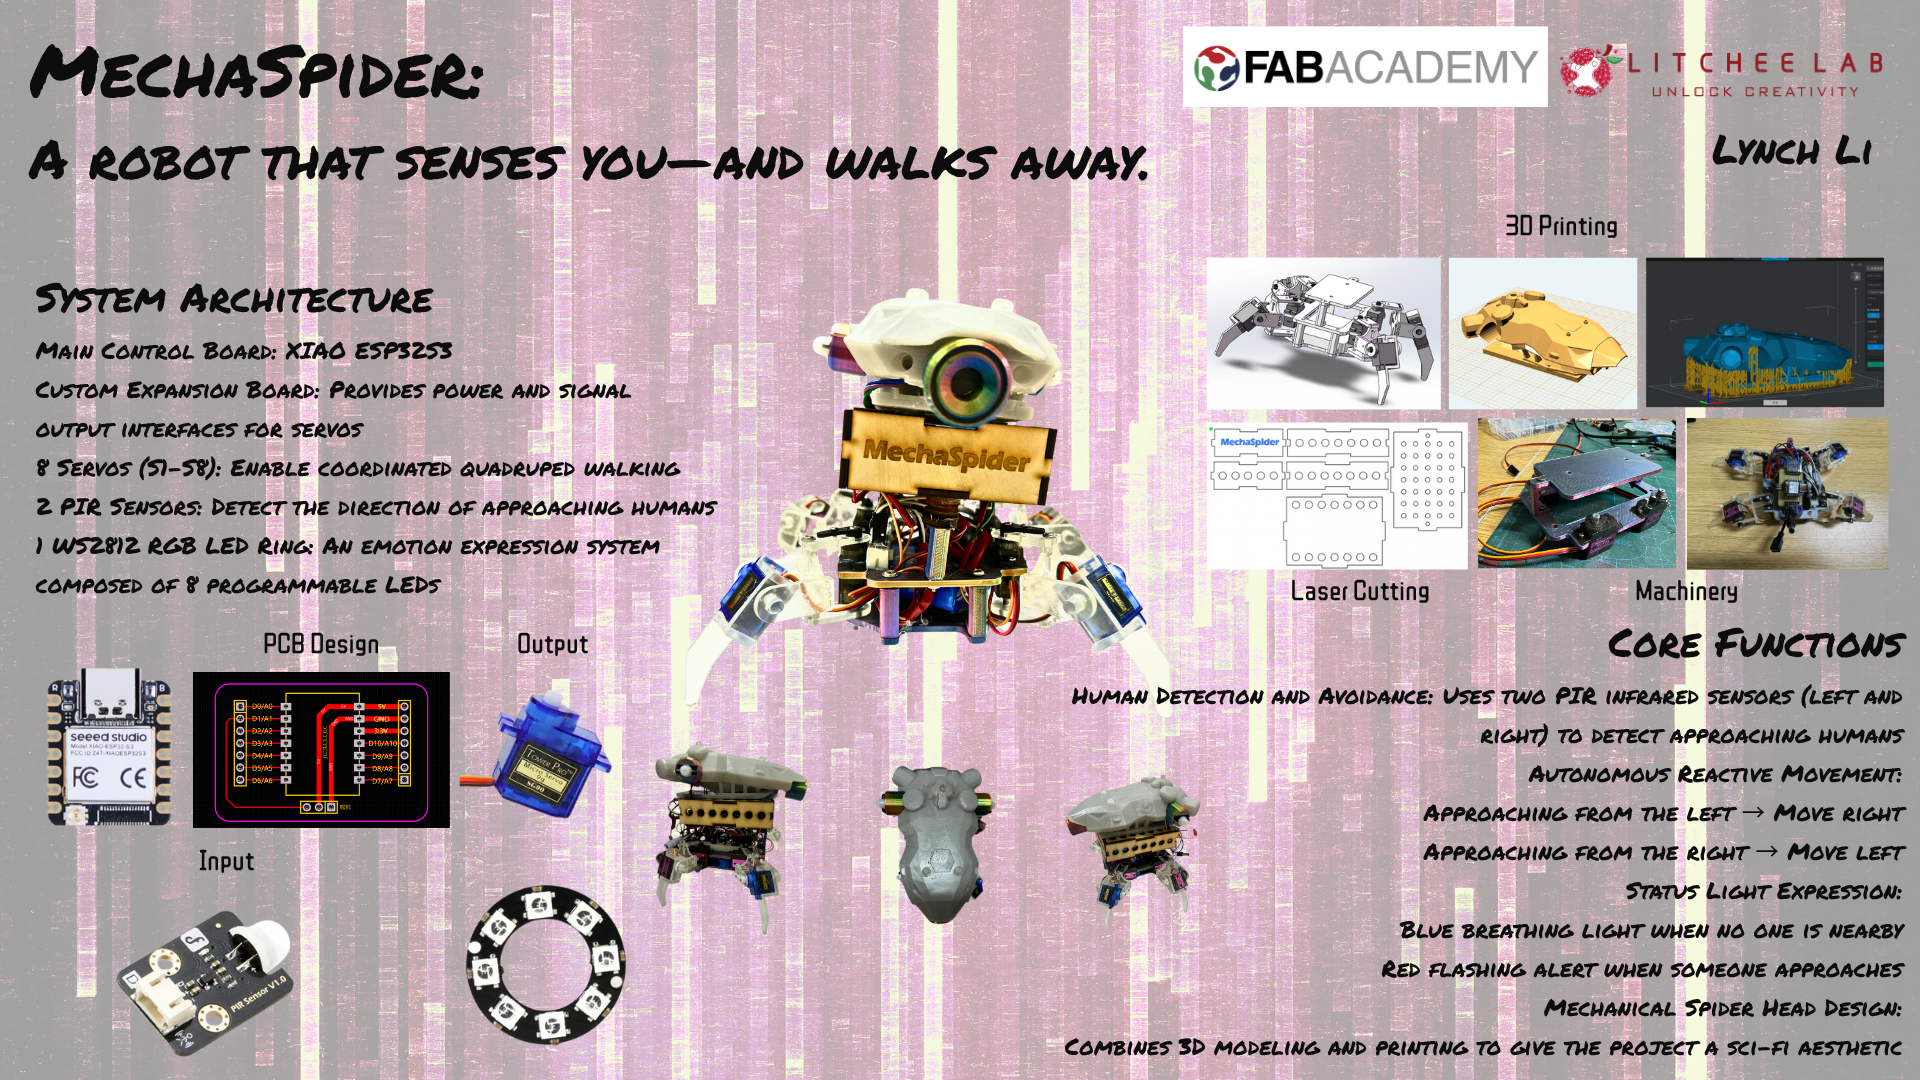
El robot tiene cuatro patas, aunque el aspecto de la cabeza evoque una araña mecánica. La memoria final documenta una estructura propia modelada para alojar servos, placas y sensores. La cabeza parte de una figura decorativa que el autor modificó para encajar el anillo luminoso y unirla al cuerpo. Fabricar esa carcasa requirió combinar impresión, piezas cortadas por láser y montaje electrónico.
Ocho servos y una secuencia compartida
Cada pata utiliza dos SG90: un eje levanta el apoyo y otro lo desplaza. La marcha reparte acciones entre pares diagonales, alternando elevación, desplazamiento y apoyo. El diario de integración publica las posturas y el orden de las pruebas.
Ese diario permite seguir fallos específicos del montaje. Un par de servos dejó de responder por una conexión y un canal de salida; otro ensayo reveló una inclinación del cuerpo por ángulos y soportes desiguales. Algunos actuadores se calentaron al mantener carga y ciertos cambios de postura producían sacudidas.
La alimentación también alteró el resultado. El autor registra una caída de cinco a 4,3 voltios con cargas compartidas y ensayó separación de suministros y capacidad adicional. Estas observaciones explican por qué copiar una lista de posiciones no garantiza reproducir la misma marcha sobre otra unidad.
El comportamiento depende de dos PIR
Los detectores se colocan a ambos lados de la cabeza. Su señal activa una respuesta de movimiento y luz. Un PIR informa de cambios de radiación térmica en su zona de detección; no proporciona una imagen ni una distancia precisa. La conducta descrita como huida es una asociación programada entre el lado activado y una secuencia de patas.
El anillo WS2812 añade una señal visible de estado: respiración azul en reposo y rojo durante la reacción. Cabeza, percepción y locomoción se reúnen así en una sola construcción, con un comportamiento que se puede observar sin una pantalla externa.
Las fuentes conservan más de una configuración electrónica. La memoria final describe XIAO ESP32-S3 y una placa propia, mientras la página de integración muestra ensayos con Handpy y una expansión basada en PCA9685. Además, algunas explicaciones del orden de canales no coinciden entre sí. Quien lo reproduzca debe seleccionar una revisión y revisar el cableado correspondiente, en lugar de combinar todas las tablas.
MechaSpider sigue siendo un prototipo de movimientos acotados sobre superficies planas. Sus fotografías y pruebas ofrecen una base para estudiar esa reacción sencilla y sus dificultades mecánicas, sin convertirla en una promesa de navegación o comprensión del entorno.
Fuentes
- Lynch Li: MechaSpider, cuerpo, sensores y presentación del proyecto [en].
- Lynch Li: integración, secuencias de patas y problemas encontrados [en].
Imagen: Recorte de la fotografía de Lynch Li incluida en su presentación, con MechaSpider completo, cabeza mecánica y cuatro patas. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.