ShahroodRC: un coche robot con Pixy y dirección propia
ShahroodRC documenta su vehículo educativo de 2025–2026 con chasis LEGO propio. Su programa combina cámara Pixy 2.1, giroscopio y distancias laterales.
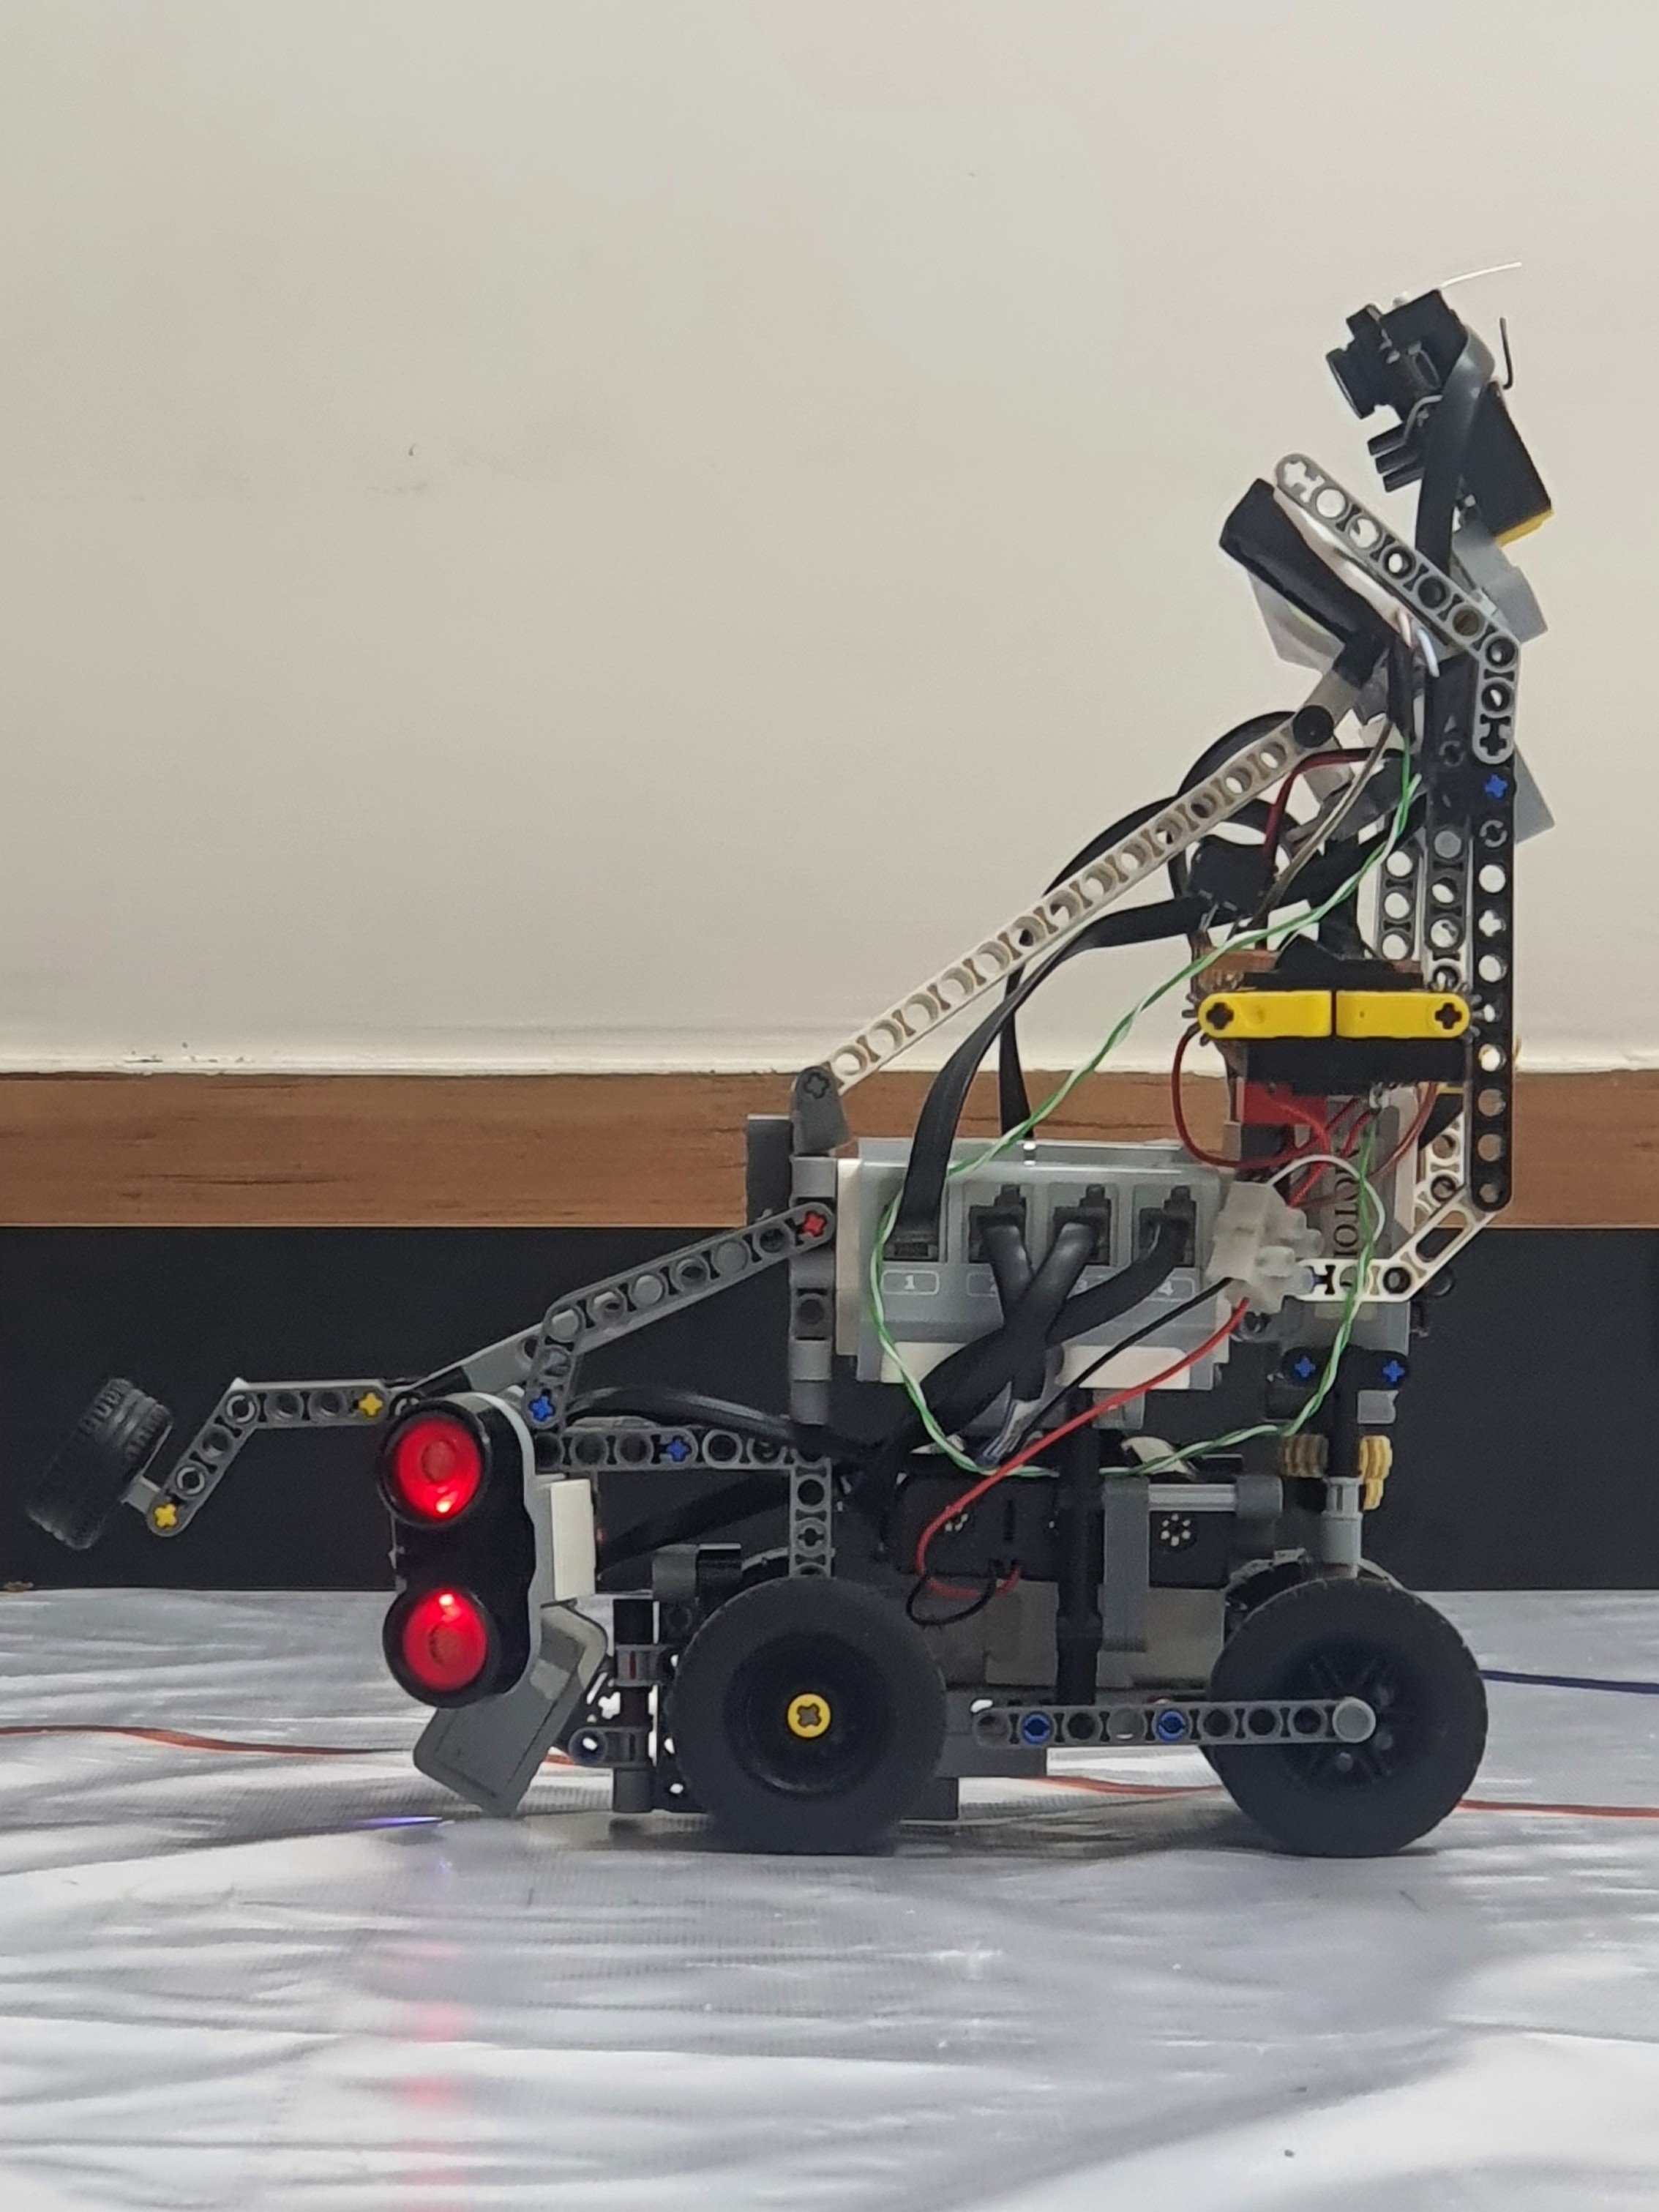
ShahroodRC 2025–2026 es un coche robot educativo construido con piezas LEGO y soportes propios. El equipo de Irán publica fotografías de varias etapas y explica cambios de geometría y sensores. La configuración final utiliza EV3, una cámara Pixy 2.1, giroscopio y distancias laterales para las pruebas de WRO Future Engineers. Evolución del proyecto.
La forma del chasis cambió durante las pruebas
La documentación muestra una primera construcción con sensor de color hacia el suelo y cámara Pixy 1. Una etapa posterior retiró el sensor de suelo, incorporó giroscopio y cambió a Pixy 2.1. El equipo ensayó también distintas distancias entre ejes y anchuras.
La versión final recoge la corrección de esa geometría y una distribución revisada de componentes. La memoria describe refuerzos, enlaces de dirección y soportes impresos para mantener la posición de sensores. Las fotos permiten observar la diferencia entre los prototipos, no solo una lista de mejoras de programa. Etapas del chasis.
Esta evolución ofrece una práctica concreta para estudiantes: registrar una curva con el mismo programa antes y después de modificar la distancia entre ejes. Si cambia la trayectoria, la comparación muestra por qué ajustar software sin fijar primero la mecánica puede producir conclusiones engañosas.
Dos motores para marcha y dirección
El programa revisado configura un EV3 Medium para impulsar el coche y otro para orientar las ruedas. Utiliza ev3dev2 y establece posiciones de referencia antes de iniciar el recorrido. La tracción y la dirección se controlan por separado. Programa de obstáculos.
La memoria explica una transmisión trasera con diferencial y un enlace delantero reforzado. Los valores del motor de dirección no representan automáticamente grados de rueda. Al cambiar un engranaje o el punto de unión, la relación entre orden y giro debe medirse de nuevo.
El código incorpora además una salida asociada a las lámparas del montaje. Esa función no debe confundirse con un tercer motor de locomoción. Antes de conectar una reproducción es necesario comprobar qué dispositivo ocupa cada puerto y qué cableado corresponde a la revisión elegida.
Orientación, distancias y colores se combinan
El giroscopio aporta una referencia angular. Los ultrasonidos izquierdo y derecho ayudan a establecer el sentido inicial y a observar los límites laterales. La Pixy entrega información de regiones coloreadas por I2C. El programa combina esas entradas para seleccionar maniobras. Lectura de sensores.
La cámara requiere preparar sus firmas de color, mientras la orientación necesita una referencia al empezar. Las dos calibraciones resuelven problemas distintos. Una región mal clasificada y una referencia angular desplazada pueden producir movimientos parecidos, pero necesitan correcciones diferentes.
El sensor de suelo de la primera etapa no aparece en la configuración de este programa. Por eso la ficha no suma todo el historial de componentes como si se utilizara a la vez. También evita convertir los porcentajes de éxito citados por el equipo en una garantía de funcionamiento para otras unidades.
Una familia de proyecto, con ampliaciones pendientes
El repositorio describe un desarrollo electrónico paralelo que intenta superar límites del EV3. Esa construcción sigue en curso y su prueba de obstáculos no figura terminada. Se presenta como contexto de investigación, sin contabilizarla como un segundo robot publicado. Estado de la ampliación.
ShahroodRC ofrece un vehículo reciente con evolución mecánica visible y un programa que se puede estudiar. Es útil para aprender a elegir una revisión consistente entre fotografías, sensores y código. Sus resultados siguen ligados a una pista preparada, con calibración necesaria y sin una evaluación independiente de navegación general.
Fuentes
- ShahroodRC: evolución del chasis, componentes y construcción para 2025–2026 (inglés).
- ShahroodRC: obstacle_challenge.py, sensores, cámara Pixy y control de marcha (código).
Imagen: Fotografía de ShahroodRC de su coche robot completo, con chasis LEGO, cuatro ruedas y soporte de sensores; recorte de la fotografía original. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.