NEDrobotics: un coche robot con piezas impresas y sensores
NEDrobotics documenta su coche educativo de 2025 con estructura propia, Arduino Mega y dirección por servo. El firmware muestra navegación por distancias.
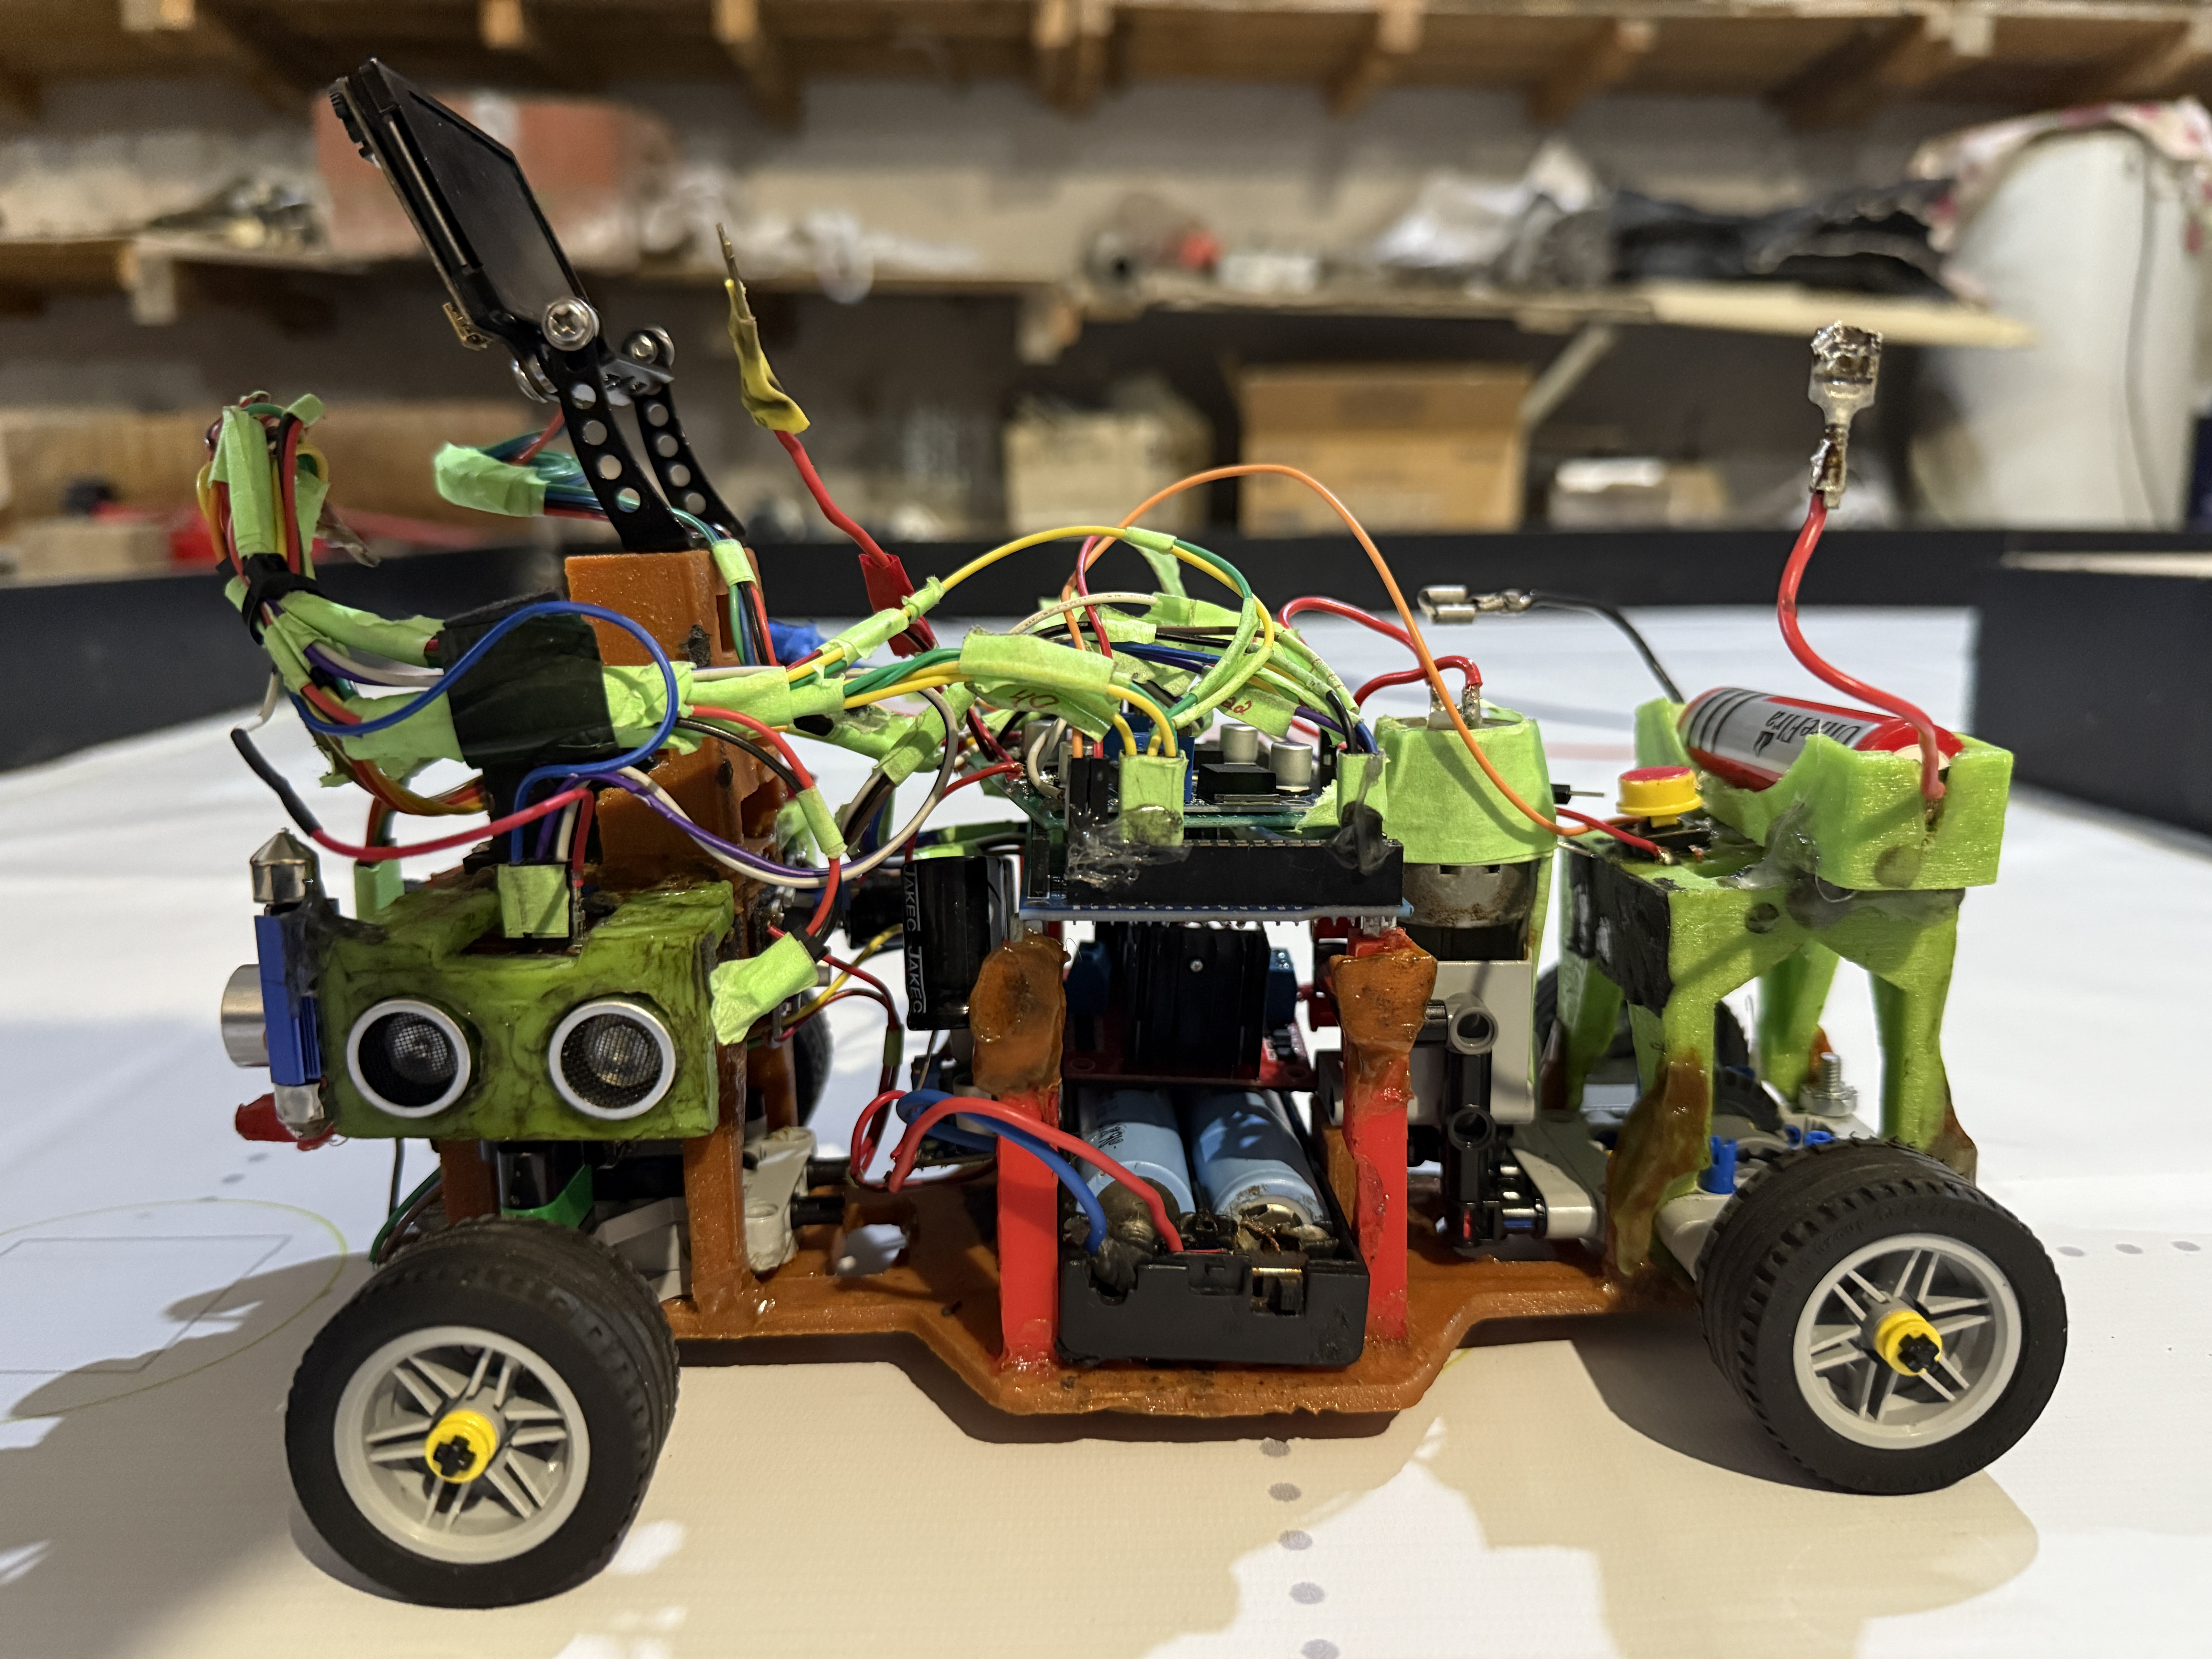
NEDrobotics 2025 es un coche robot educativo desarrollado por el Team NEDrobotics para WRO Future Engineers. Combina piezas impresas de su estructura, mecánica LEGO y control Arduino. La memoria muestra el vehículo construido y explica sus decisiones de montaje, mientras el programa publicado permite examinar una navegación basada en distancias. Documentación del equipo.
Un vehículo con dirección independiente de la tracción
Un motor de corriente continua impulsa el coche y un servo MG90 orienta las ruedas. La documentación incluye engranajes y diferencial LEGO dentro de una construcción con soportes propios. Es una distribución que permite estudiar por separado velocidad y dirección, sin depender de que dos lados del coche giren a velocidades distintas.
Los elementos impresos alojan componentes y mantienen posiciones relativas entre sensores y mecánica. Las fotografías muestran una construcción específica del proyecto, con electrónica accesible y cableado visible. El punto de partida educativo es relacionar esa distribución física con las lecturas que recibe el programa. Diseño y piezas.
Una práctica útil consiste en marcar el centro de la dirección y medir la trayectoria con órdenes iguales hacia ambos lados. Las holguras o un montaje descentrado pueden producir recorridos diferentes incluso cuando el número enviado al servo parece simétrico. Ese error debe separarse de los cambios del algoritmo.
Distancias laterales para seguir la pista
El firmware configura ultrasonidos a izquierda, derecha y delante. Incluye una función que devuelve una lectura no válida cuando vence el tiempo de espera y otra que toma varias muestras para confirmar distancias. También guarda medidas anteriores para detectar cambios durante el recorrido. Programa publicado.
El control selecciona una pared de referencia y corrige la dirección en relación con ella. La detección de curvas utiliza variaciones y umbrales, con un periodo de inhibición después del giro para reducir activaciones repetidas. Son decisiones propias de una pista con límites conocidos.
El archivo contiene parámetros de control y posiciones del servo que deben interpretarse junto al montaje. Copiar esos números a un coche con otra distancia entre ejes o sensores orientados de otra forma no garantiza repetir la trayectoria. Conviene registrar las lecturas y ajustar una variable cada vez.
Lo que aporta Arduino y lo que queda en la memoria
La memoria identifica un Arduino Mega 2560, control de potencia para el motor y reguladores para los distintos consumidores. También describe una HuskyLens Pro para reconocer colores del reto. Son componentes del diseño documentado por el equipo. Arquitectura electrónica.
Sin embargo, el programa revisado no contiene las llamadas de cámara necesarias para comprobar esa parte visual. Su lógica trabaja con distancias y dirección. La ficha distingue, por ello, la cámara incluida en la memoria del comportamiento que puede seguirse directamente en el archivo publicado.
Esa diferencia tiene valor para quien aprende a revisar proyectos abiertos. Una lista de sensores explica la intención y el montaje, pero la función efectiva depende de la revisión del programa que se ejecute. Antes de reproducir el vehículo hay que fijar esa revisión y comprobar los puertos utilizados.
Un ejemplo para aprender integración
NEDrobotics ofrece un robot completo reciente, con fotografías y una explicación accesible de sus partes. Su firmware permite estudiar lecturas descartadas, correcciones de dirección y cambios de estado. No publica una evaluación independiente que permita generalizar sus resultados a cualquier superficie o entorno. Código de control.
Es una referencia útil para talleres que quieren pasar de mover un coche a entender por qué sigue una pared. El proyecto permite conectar fabricación, montaje y observación del programa, manteniendo visibles los límites de la documentación y la necesidad de volver a medir cada reproducción.
Fuentes
- Team NEDrobotics: vehículo, construcción, electrónica y estrategia de WRO 2025 (inglés).
- NEDrobotics: wro2025robotcode.ino, control por ultrasonidos y servo (código).
Imagen: Fotografía del Team NEDrobotics de su coche robot completo, con piezas impresas verdes, ruedas negras, ultrasonidos y electrónica visible. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.