Octoneer: un coche robot educativo con Raspberry Pi 5
Octoneer es un vehículo educativo mexicano de 2025 con Raspberry Pi 5. Su código permite revisar visión por color, ultrasonidos y control de la dirección.
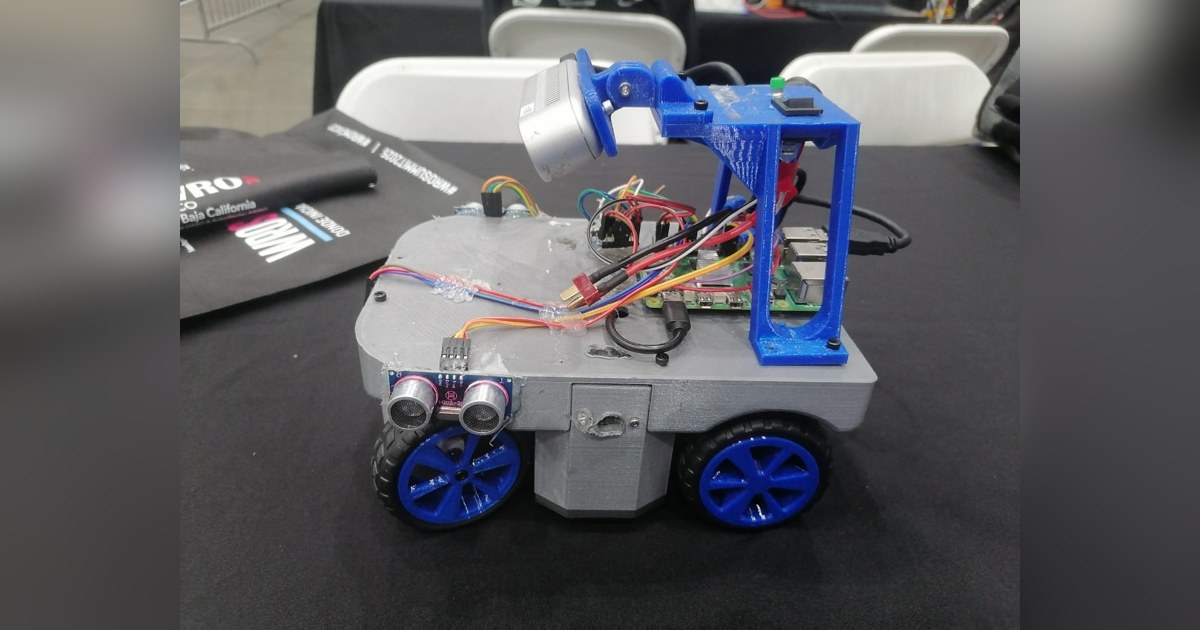
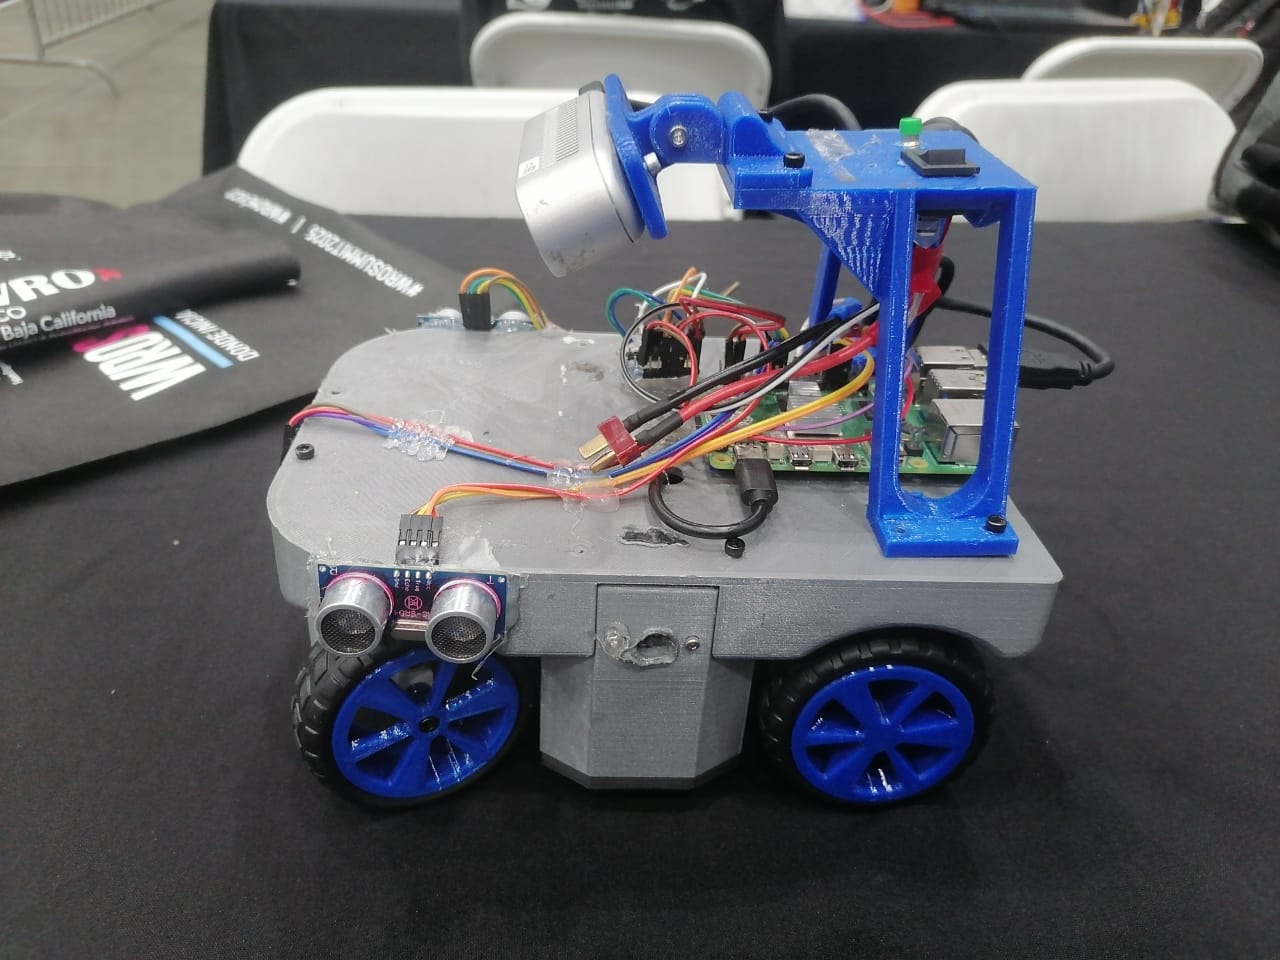
Octoneer es un coche robot del Equipo Octobots, desarrollado para WRO México Future Engineers 2025. La construcción utiliza Raspberry Pi 5 y un cuerpo propio que aparece en las fotografías del proyecto. Su repositorio permite revisar cómo se relacionan la cámara, las distancias laterales y la dirección. Presentación de Octoneer.
Módulos para cada parte del vehículo
El equipo organiza motor, servo, botón y sensores en archivos separados. El programa principal coordina esas piezas y utiliza un registro de eventos para dejar constancia de inicios de giro, final de curva y parada. Programa principal.
Esa organización facilita estudiar una función concreta sin leer todo el proyecto de una vez. Para una práctica inicial, se puede comprobar primero el sentido del motor, después las posiciones del servo y finalmente la lectura de distancias. Integrar esos resultados exige conservar una configuración coherente de conexiones y referencias.
Las fotografías muestran una estructura compacta y soportes elevados para componentes. Sin embargo, algunas carpetas de documentación y modelos contienen solo introducciones. El repositorio no debe interpretarse como una lista completa de fabricación con todas las piezas y parámetros necesarios para reproducir exactamente el chasis.
La cámara y la mecánica se ejecutan por separado
El programa revisado utiliza un hilo para procesar vídeo y otro para controlar la marcha. OpenCV captura imágenes, transforma el color y prepara la detección de las líneas del circuito. La parte mecánica consulta dos HC-SR04 laterales y aplica correcciones de dirección. Visión y control.
Separar tareas puede evitar que una espera en la mecánica detenga toda la captura. No garantiza por sí solo una respuesta inmediata: hay que medir cuánto tarda una imagen en cambiar una orden y cómo se comparte el estado entre los hilos.
El programa incluye tiempos para completar curvas y condiciones de distancia para finalizar maniobras. Son ajustes del vehículo del equipo. Una velocidad distinta, otro servo o un cambio de ruedas pueden hacer que el mismo tiempo produzca una trayectoria diferente.
Qué informa un clasificador por color
Otro archivo publica detección de zonas rojas y verdes con máscaras en el espacio de color LAB. Después de limpiar la máscara, busca contornos y conserva resultados en una historia breve. Clasificador de obstáculos.
El código selecciona candidatos por tamaño aparente y color. Aunque una variable describa al candidato como cercano, el área de una imagen no es una distancia métrica. Un objeto grande más lejos puede ocupar más píxeles que otro pequeño situado delante.
La memoria menciona una cámara de profundidad Studica, pero el programa principal revisado usa captura de imagen de color. No demuestra reconstrucción tridimensional ni navegación mediante un mapa de profundidad. Además, el clasificador publicado no aparece integrado en ese programa principal, por lo que las dos piezas deben evaluarse por separado.
Detención y evaluación en la pista
El control cuenta eventos de esquina y calcula vueltas. Al alcanzar el objetivo, aplica una corrección final, detiene el motor y vuelve a un estado de espera. El módulo de ultrasonidos muestra cómo obtiene las distancias que usa el resto del sistema. Lectura HC-SR04.
Conviene comprobar ese recuento ante líneas repetidas, cambios de luz o una detección perdida. La presencia de un contador no acredita que todas las vueltas físicas se midan correctamente en cualquier pista.
Octoneer ofrece material reciente para estudiantes interesados en Python, percepción y control. La lectura conjunta de memoria, fotografías y código permite entender qué está implementado, qué archivos se publican como módulos separados y qué documentación mecánica aún necesita ampliarse.
Fuentes
- Equipo Octobots: presentación de Octoneer para WRO México 2025 (español).
- Octoneer: programa principal de visión, dirección, distancias y vueltas (código).
- Octoneer: clasificador por color y región de imagen (código).
- Octoneer: módulo publicado para sensores HC-SR04 (código).
Imagen: Fotografía del Equipo Octobots de Octoneer completo, con cuerpo gris, cuatro ruedas azules y un soporte elevado de componentes. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.