Carrier-Bot: dos maneras de resolver un laberinto de mesa
Carrier-Bot explora laberintos con un sensor ToF y dos ruedas. El proyecto de 2026 publica cuerpo propio, control web y dos algoritmos para estudiar sus recorridos.
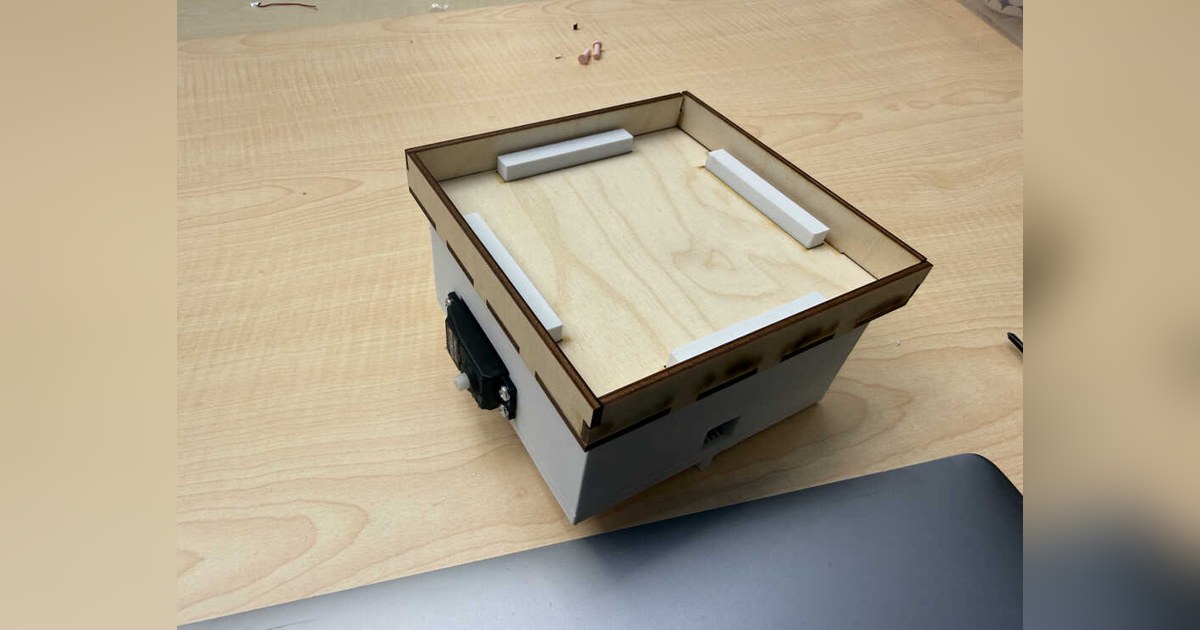
Seguir siempre el lado derecho y mantener un mapa del recorrido son estrategias distintas para salir de un laberinto. Carrier-Bot permite experimentar con ambas sobre un pequeño circuito físico. Kerem Diren ha construido este robot en 2026 con dos ruedas, un sensor frontal y una bandeja sobre un cuerpo impreso.
Su proyecto cambió de escala durante Fab Academy. El primer planteamiento era un portador de objetos con un sistema de localización más ambicioso. La versión que terminó construyendo se centra en laberintos de mesa, con paredes desmontables cortadas por láser y control desde una página web.
El circuito también forma parte del diseño
Las paredes se encajan en plataformas que pueden unirse. El autor eligió casillas de 200 × 200 milímetros teniendo en cuenta el espacio que necesita el robot al girar. Una pared de destino tiene una característica de lectura distinta que el programa utiliza como señal de llegada.
Carrier-Bot lleva un XIAO ESP32-C6, una placa propia y un VL53L0X. Los documentos anteriores mencionan VL53L1X; el diario explica que se sustituyó durante la fabricación. Dos servos de rotación continua accionan las ruedas. La bandeja superior combina piezas de madera y el cuerpo inferior aloja electrónica y actuadores.
La integración mecánica muestra cómo se revisaron los alojamientos al comprobar las medidas reales de los servos. También hubo varios ensayos de ruedas moldeadas antes de fabricar otras por corte láser. En un robot que interpreta el laberinto mediante avances y giros, esa mecánica condiciona lo que el programa cree que ha recorrido.
Seleccionar el algoritmo desde el navegador
El panel permite ajustar el tamaño del laberinto y, para el programa que lo utiliza, indicar salida y destino. La primera estrategia mantiene información de posiciones visitadas y distancias observadas para decidir el siguiente movimiento. La segunda toma el giro a la derecha como prioridad cuando está disponible.
La página de desarrollo de la interfaz documenta el servidor web y las primeras pruebas de comunicación. El proyecto final amplía esa interfaz con selección de programa, manejo manual y un generador de laberintos. Este último dibuja una propuesta de circuito; las paredes físicas siguen colocándose a mano.
Uno de los fallos de construcción más concretos afectó a la lectura de distancia: el sensor devolvía valores muy elevados. Diren revisó soldaduras y cambió la forma de consultar la medida en el programa antes de recuperar lecturas útiles. Otro problema impedía conservar los valores introducidos en los formularios web.
Carrier-Bot ofrece un escenario acotado para relacionar algoritmo, medidas y construcción. Sus demostraciones corresponden a ese laberinto y a sus revisiones de ruedas y sensor. La bandeja puede transportar un objeto pequeño durante el ensayo, pero el proyecto no documenta un sistema de reparto ni navegación general por una vivienda.
Fuentes
- Kerem Diren: Carrier-Bot, construcción final, laberinto y algoritmos de 2026 [en].
- Kerem Diren: diseño paramétrico e integración de Carrier-Bot [en].
- Kerem Diren: desarrollo del control web de Carrier-Bot [en].
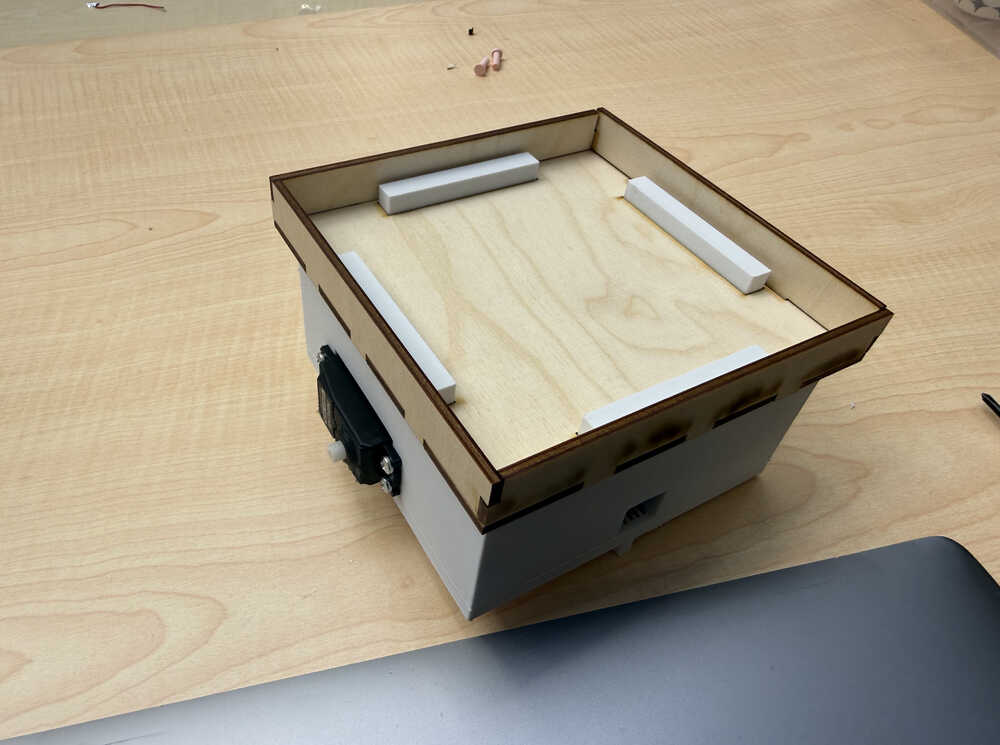
Imagen: Fotografía de Kerem Diren de Carrier-Bot completo, con cuerpo impreso, bandeja de madera y ruedas laterales. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.