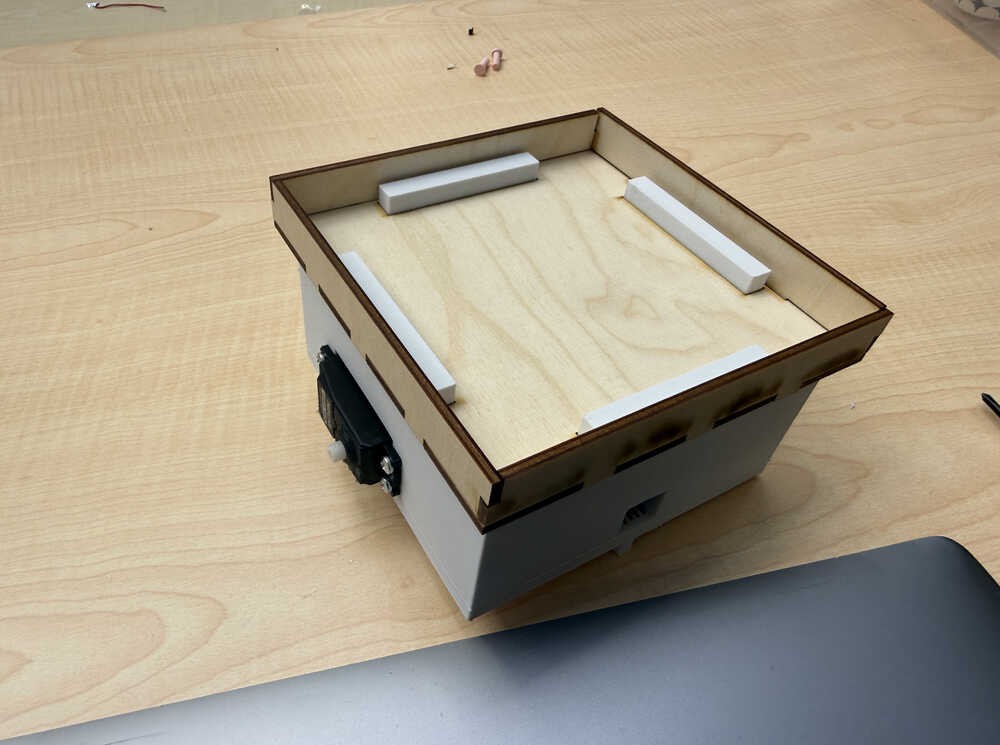
Fotografía de Kerem Diren de Carrier-Bot completo, con cuerpo impreso, bandeja de madera y ruedas laterales.

Kerem Diren

Carrier-Bot

Carrier-Bot explora laberintos con un sensor ToF y dos ruedas. El proyecto de 2026 publica cuerpo propio, control web y dos algoritmos para estudiar sus recorridos.

Ficha actualizada el .

Producto y documentación oficial

Información y disponibilidad

Construcción de Fab Academy 2026 con cuerpo propio, fotografías, vídeo y archivos de sus revisiones.

Para qué sirve

Robot educativo de mesa para comparar algoritmos de laberintos, medición de distancia y control de ruedas.

Qué tener en cuenta

  • El VL53L1X de los primeros diseños se sustituyó por VL53L0X durante la construcción.
  • Las ruedas y el sensor requieren ajustes para repetir giros y distancias sobre el circuito.
  • El proyecto no aporta navegación general fuera de sus laberintos de mesa.

Datos documentados

Control
XIAO ESP32-C6 y placa diseñada para el robot. Fuente ↗
Distancia
VL53L0X en la revisión montada. Fuente ↗
Movimiento
Dos servos de rotación continua y ruedas; bandeja superior cortada por láser. Fuente ↗
Interfaz
Control web con selección de programa y configuración del tamaño del laberinto. Fuente ↗

Quién está detrás

Kerem Diren

Kerem Diren documenta el diseño y la construcción de Carrier-Bot.

Conocer la empresa o el proyecto ↗
Fuentes de la ficha

En robotica.es · 1 artículo

Lo que hemos contado de Carrier-Bot