AI Horse BOOK: un caballo robótico dentro de un libro
AI Horse BOOK integra un caballo articulado en una caja de libro. La construcción de 2026 muestra engranajes, un motor N20 y pruebas de control educativo.
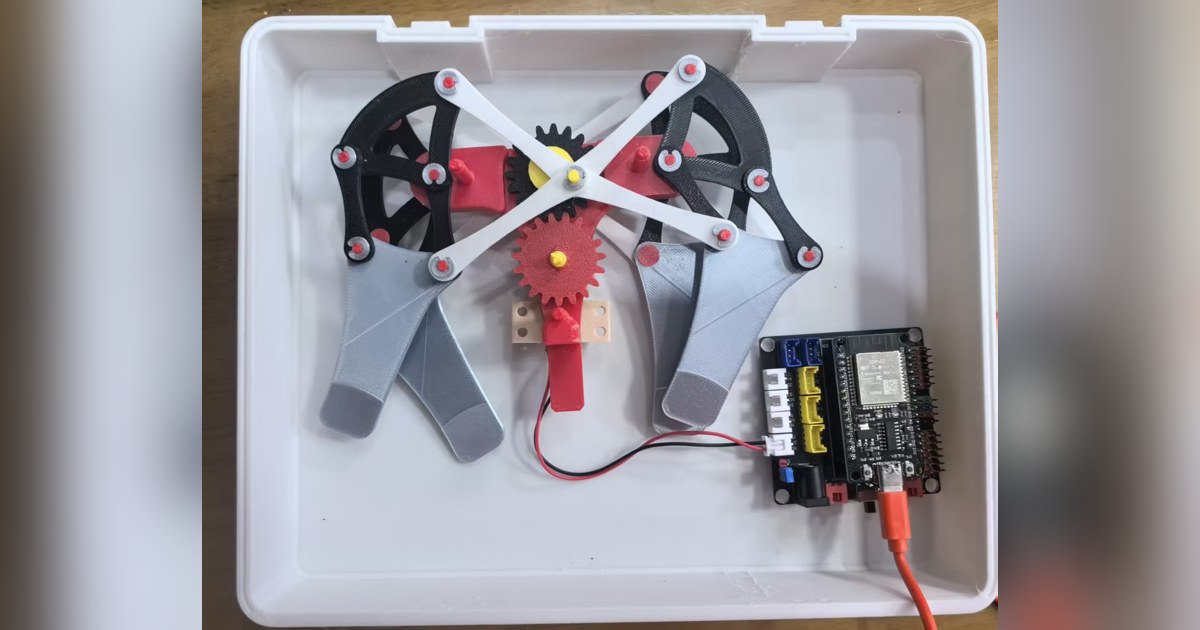
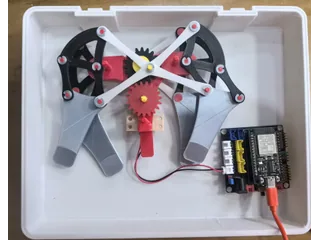
El caballo de AI Horse BOOK mueve cuatro patas con un sistema de engranajes y bielas, mientras permanece dentro de una caja con forma de libro. Dolphin Liu ha construido este proyecto en Fab Academy 2026 para combinar fabricación digital y control educativo. La parte mecánica se puede seguir desde el giro manual inicial hasta el accionamiento por motor.
La documentación de construcción incluye fotografías de las piezas impresas, pruebas de movimiento y el mecanismo instalado en la caja. El nombre incorpora inteligencia artificial porque el proyecto contempla un controlador de voz, pero el caballo físico ya tiene un recorrido de desarrollo propio que no depende de atribuirle conversación o autonomía.
Un motor reparte el movimiento entre las patas
La primera prueba utiliza dos engranajes y enlaces impresos. Al hacerlos girar a mano se observa cómo cambian de posición las cuatro patas. Después, el autor coloca un N20 y prueba dos patas antes de incorporar el conjunto completo.
Esa disposición inicial ocupaba demasiada altura para el formato de libro. La siguiente revisión sustituye el accionamiento por un N20 de tornillo sin fin y modifica la conexión de un engranaje de 19 dientes con el eje. La diferencia de volumen condiciona la carcasa y explica la elección del motor.
El movimiento se prueba con un ESP32 y MicroBlocks. El caballo articula las patas dentro de su soporte: no está demostrado como un cuadrúpedo que camine por el suelo. Su mecánica se aproxima a un pequeño personaje animado, útil para ver cómo un accionamiento se transforma en varios movimientos coordinados.
El mando y la voz se ensayan por separado
La página de verificación muestra un controlador con botones y pantalla. El autor comprueba que las pulsaciones producen cambios visibles mediante un programa de bloques. También documenta una vía de voz basada en xiaozhi-esp32 y publica un archivo Horse Copilot para el controlador.
Esas pruebas corresponden a módulos del proyecto. Otros documentos describen comunicaciones BLE y MQTT y funciones musicales, pero sus tablas incluyen configuraciones distintas de motores y periféricos. No ofrecen un único cableado que se pueda trasladar sin revisión al mecanismo de un motor fotografiado.
Por esa razón, la unidad construida se entiende mejor partiendo de engranajes, motor y placa de control. La demostración de cada subsistema no permite asegurar que conversación, mando, música y movimiento se hayan ensayado juntos de forma continua. La propia página del montaje presenta el paso de páginas y otras interacciones como mejoras que siguen desarrollándose.
El formato de libro deja el mecanismo a la vista cuando se abre la caja y acota el espacio disponible. AI Horse BOOK ofrece una construcción reciente para estudiar esa relación entre enlaces impresos, altura del accionamiento y control por bloques. Las ampliaciones electrónicas se pueden abordar después, con las revisiones y las pruebas de cada módulo identificadas.
Fuentes
- Dolphin Liu: fabricación y pruebas del caballo dentro del libro [en].
- Dolphin Liu: pruebas del mando y del controlador de voz [en].
- Dolphin Liu: archivo del controlador Horse Copilot (código).
Imagen: Fotografía de Dolphin Liu del montaje AI Horse BOOK completo en su caja abierta, con patas, engranajes y placa de control visibles. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.