El coche de Astra Maleri cambia sus placas y reúne dos modos
Team Astra de Devanshi Maleri documenta su coche educativo de 2026 con Raspberry Pi 4 y ESP32. El montaje comparte sensores, pero cambia quién decide la dirección.
Team Astra, el equipo de Devanshi Maleri, pasa de CM5 y Pico 2 a Raspberry Pi 4 y ESP32 en su coche educativo de 2026. La memoria explica el cambio por dificultades de integración y comunicación durante las pruebas. El vehículo construido combina una base de cuatro ruedas adaptada, soportes de sensores y una cámara; sus programas permiten comparar dos formas de decidir la dirección sobre el mismo montaje.
Este Astra corresponde a Devanshi Maleri, Bhavdeep Singh y Vishesh Vij. Es un proyecto diferente de ASTRA NEO, construido por otro equipo. Identificar a sus autores evita confundir vehículos que comparten un nombre de equipo pero tienen estructuras y programas propios.
Separar imagen y movimiento
La segunda iteración asigna el procesamiento de imágenes a Raspberry Pi 4 y deja sensores y actuadores al ESP32. La memoria conserva muchos apartados de la arquitectura inicial con CM5 y Pico 2, además de tablas con especificaciones inconsistentes. Por ello, la ficha recoge la sustitución expresamente descrita, sin sumar las cuatro placas como si formasen parte de un mismo vehículo operativo. El equipo explica la evolución de su electrónica y publica fotos del montaje.
La separación tiene una aplicación educativa clara. El ordenador puede producir información visual mientras el microcontrolador genera órdenes de motor y dirección. Para que la combinación resulte útil, ambos deben interpretar los mensajes de la misma forma y mantener una referencia consistente sobre qué lado es izquierda o derecha.
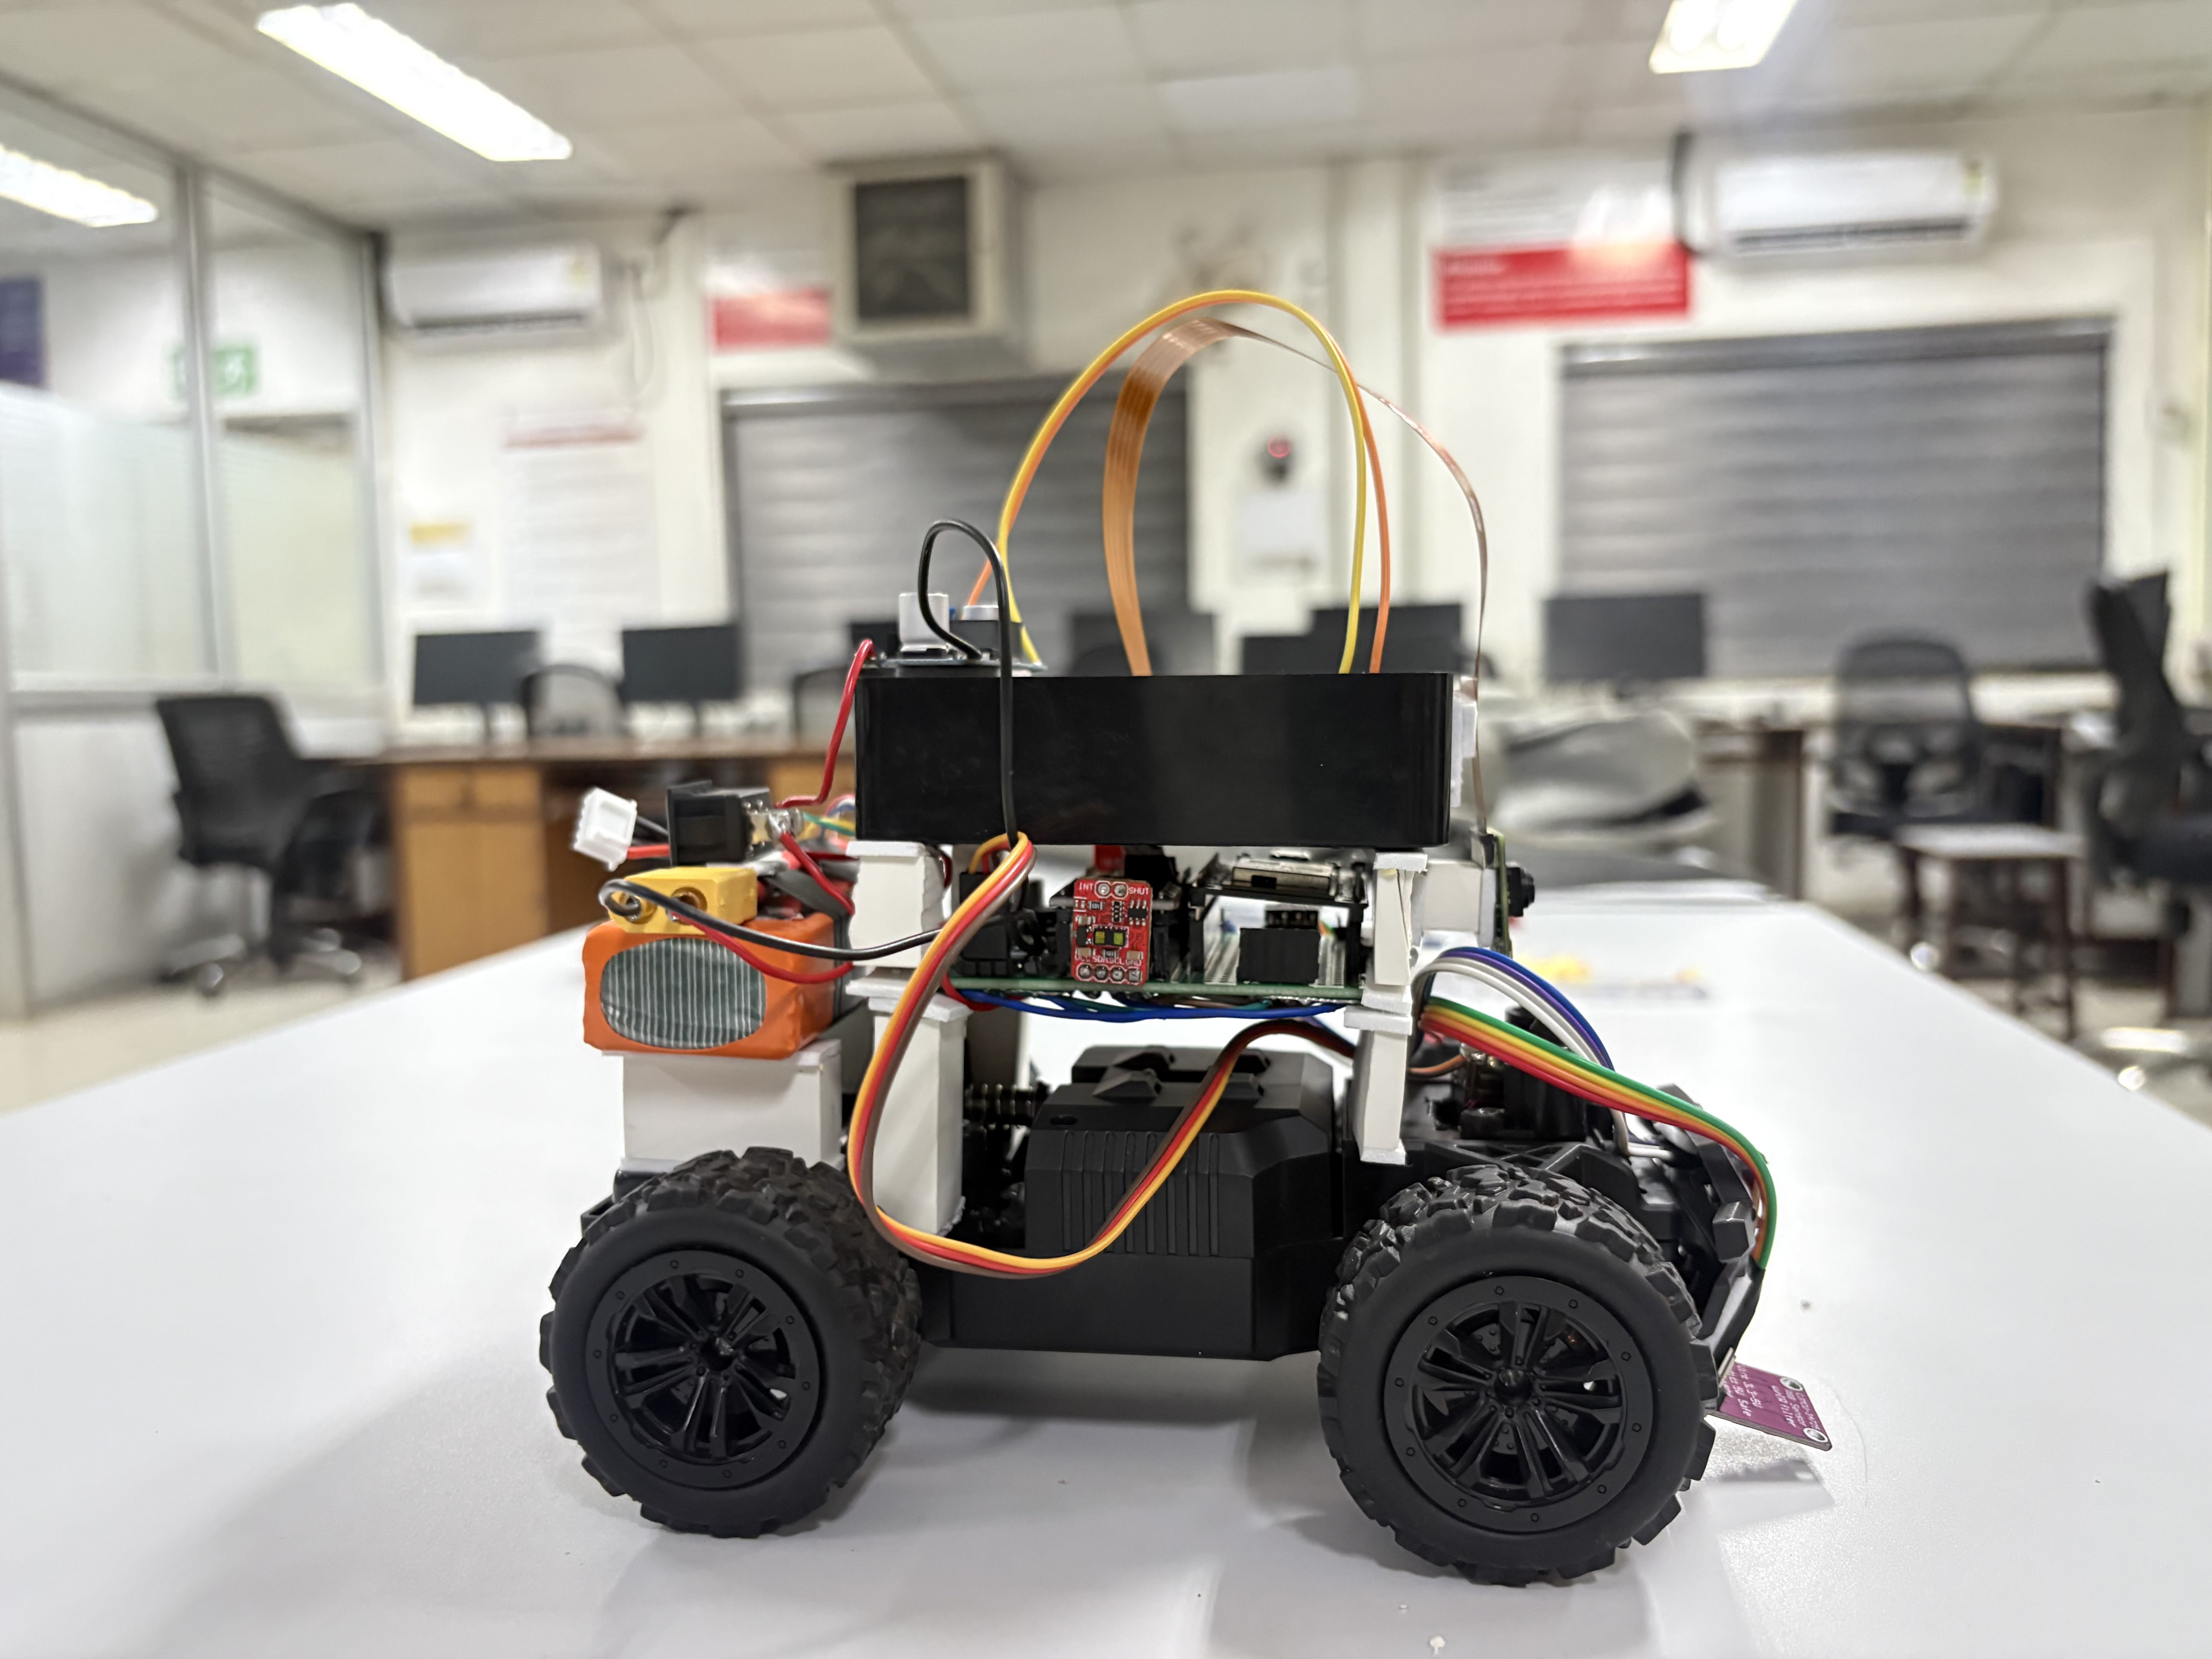
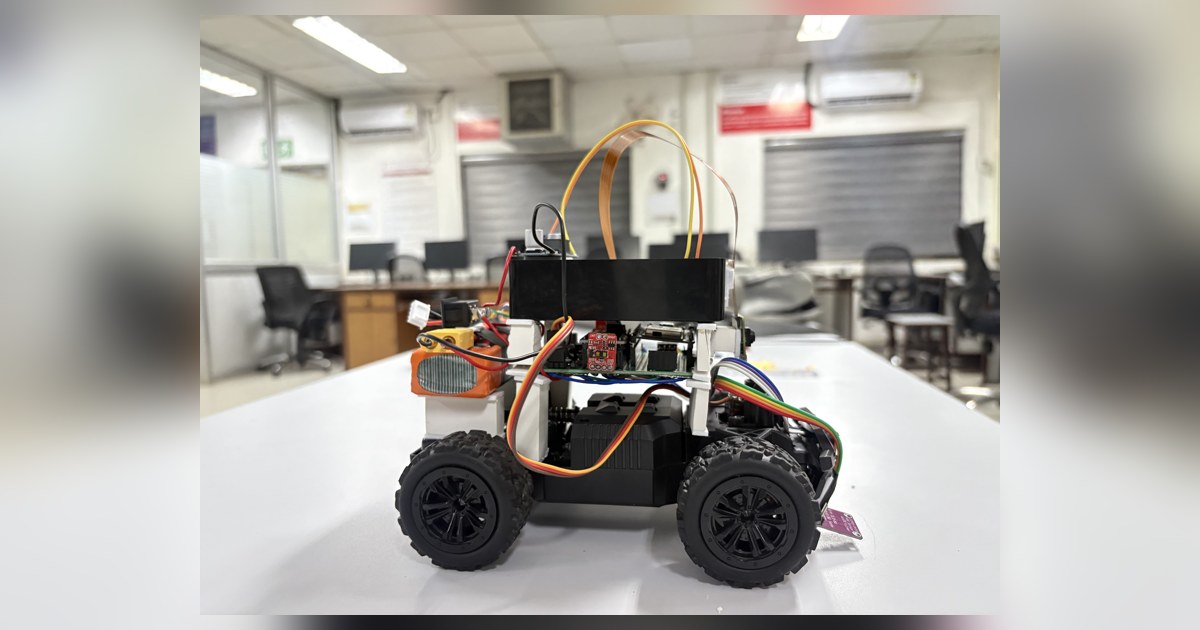
Las fotos muestran la adaptación física, con electrónica y cableado sobre la base y dispositivos de distancia colocados alrededor del chasis. Son la referencia del vehículo construido; los diseños de placas y las versiones anteriores ayudan a entender el desarrollo, pero no sustituyen esa evidencia.
Dos modos con sensores compartidos
El programa común utiliza GPIO2 para elegir entre obstáculos y recorrido abierto. Cuando cambia el modo, reinicia las variables correspondientes y reutiliza la inicialización de motores, sensores ToF, IMU y dirección. En obstáculos, la Raspberry Pi participa en las decisiones transmitidas por el enlace serie. En la prueba abierta, el propio control de distancias y orientación guía el recorrido. El archivo combinado muestra cómo se seleccionan ambos modos.
En una recta, el programa abierto compara las distancias laterales. Si la desviación de orientación supera su margen, prioriza una corrección basada en la IMU. Cuando falta una lectura lateral válida, devuelve la dirección al centro; esa decisión es distinta de confirmar que el pasillo está despejado.
Para comenzar una esquina exige varias observaciones frontales próximas y respeta un intervalo tras el giro anterior. Durante la maniobra acumula cambios de orientación, con una referencia aproximada de 85 grados y un margen de salida. Es un ajuste del programa concreto, no una garantía de que todas las curvas físicas midan ese ángulo. El controlador abierto detalla estas transiciones.
Calibrar la misma estructura
El programa cuenta giros y ordena parar al alcanzar doce. Esa cifra describe su lógica; acreditar tres vueltas completas requiere comprobar que cada detección corresponde a una esquina y que el coche no cuenta recuperaciones o movimientos fuera del circuito.
El valor del proyecto está en poder estudiar el reparto de tareas y contrastarlo con un vehículo real. Las referencias de orientación, los signos de dirección y los umbrales necesitan pruebas sobre ese montaje. La documentación permite ver la arquitectura y sus cambios, sin asumir que todas las funciones antiguas o previstas estén activas en la versión elegida.
Fuentes
- Montaje, equipo y segunda iteración electrónica de Astra Maleri [en]
- Programa común que selecciona los dos modos del coche [en]
- Control de distancia y orientación para la prueba abierta [en]
Imagen: Fotografía publicada por Team Astra, Devanshi Maleri de Team Astra Maleri Future Engineers 2026, con el cuerpo completo, sus ruedas y los sensores visibles en el montaje físico. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.