Pistonudo distingue una distancia nueva de una lectura inválida
Pistonudo, el coche educativo de chaBots para 2026, combina sensores de distancia por zonas y cámara. Su código muestra cómo selecciona las lecturas útiles de pared.
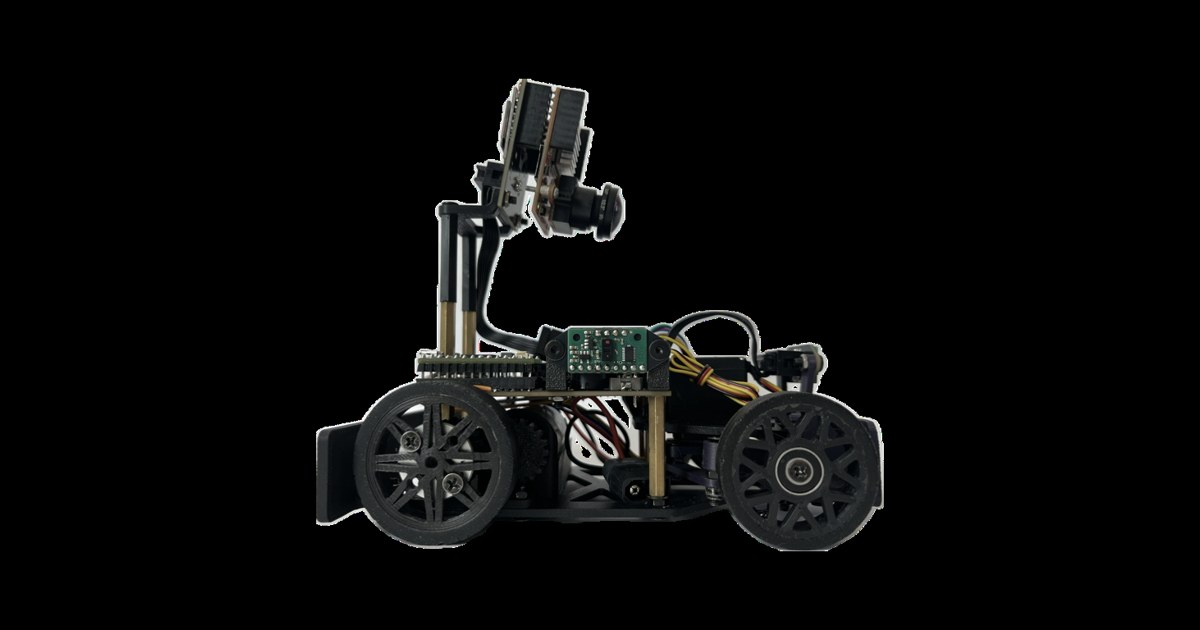
Pistonudo es el coche educativo que chaBots ha construido para Future Engineers 2026. Utiliza un Teensy 4.0, una cámara OpenMV N6 y sensores de distancia capaces de entregar una matriz de zonas. Su programa permite observar una distinción esencial: disponer de un número no significa que sea una distancia válida y reciente.
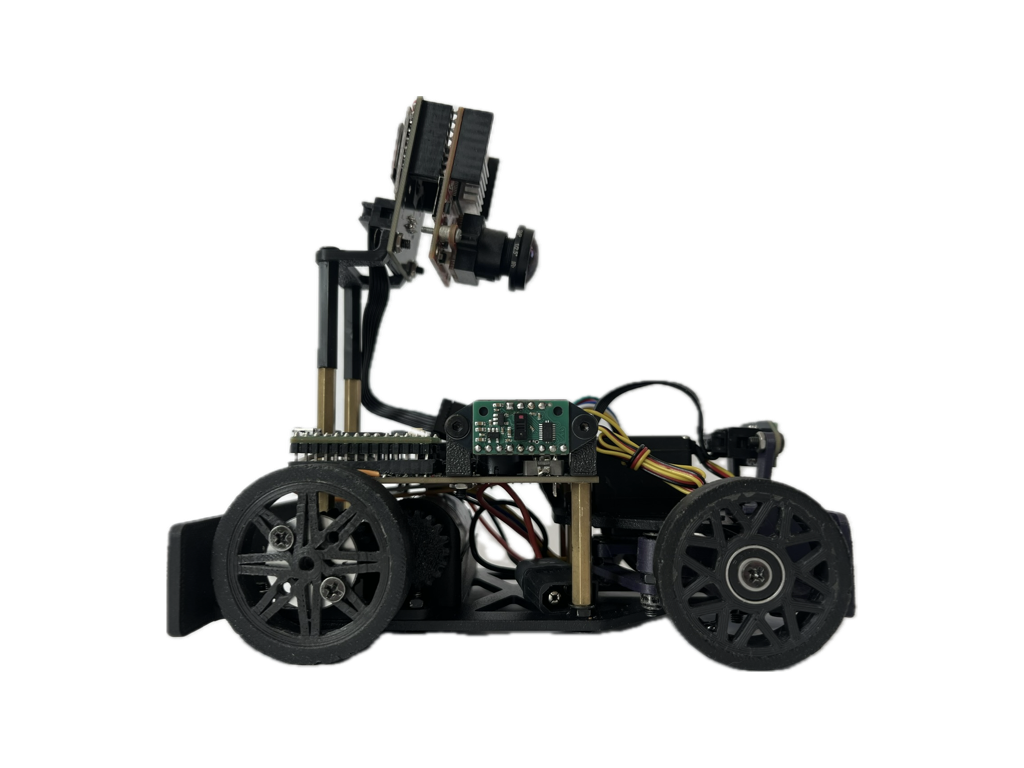
Las fotografías de Pistonudo muestran un robot montado sobre una base de acero, con transmisión propia, dirección delantera y soportes de sensores. La documentación lo presenta como una configuración candidata, con verificaciones todavía pendientes.
Varias zonas para una referencia de pared
Los VL53L8CX pueden proporcionar información de distintas regiones de su campo de medida. El controlador publicado trabaja con una matriz de ocho por ocho, pero utiliza dos zonas concretas para calcular la distancia de pared.
Antes de aceptar una zona, comprueba que exista una detección y que su estado pertenezca al conjunto admitido por el programa. Si ninguna aporta un resultado utilizable, devuelve un valor inválido. Cuando recibe dos resultados válidos, los combina; con uno utiliza ese único dato.
La selección evita tratar todas las celdas como equivalentes. Su utilidad depende de dónde estén orientados los sensores y de qué regiones describan realmente la pared del circuito. Los soportes y la calibración acompañan a los índices elegidos en el código.
Una lectura nueva tiene una marca propia
El controlador consulta si hay datos preparados antes de descargar otra medición. Si el dispositivo no ofrece información nueva o la operación falla, no marca ese ciclo como una actualización válida.
Esa distinción permite a otras partes del programa decidir si están mirando una observación actual o un resultado anterior. Conservar una distancia antigua puede tener sentido durante un intervalo breve, pero hace falta conocer su edad cuando el coche sigue acercándose a una esquina.
También existe un detalle pendiente: el campo que debería conservar el estado de la zona elegida no recibe una asignación posterior a su inicialización. Quien utilice ese dato de diagnóstico necesita revisar la implementación, además de comprobar el valor de distancia.
La cobertura documentada y la activada difieren
El diseño describe sensores hacia delante, atrás y ambos lados. Sin embargo, la versión revisada de TOF4Walls inicia y actualiza el frontal y los dos laterales; la instancia trasera está declarada pero no sigue ese mismo proceso.
Por tanto, la presencia de cuatro posiciones en el montaje no acredita que esta versión del controlador esté leyendo las cuatro. Es una diferencia relevante al estudiar qué referencia tiene disponible una maniobra marcha atrás.
La cámara N6 aporta detecciones de color al control, mientras un motor Pololu con encoder mueve el eje trasero y un servo HiTEC orienta la dirección Ackermann. La arquitectura concentra navegación y actuadores en el Teensy, con una placa propia que reúne conexiones y alimentación.
Un proyecto para estudiar los límites de cada dato
La documentación reconoce que algunas distancias de evasión se expresan en coordenadas de imagen y que los umbrales de cámara necesitan ajustarse a la iluminación. También indica que retirar una contribución visual atrasada no equivale todavía a una orden automática de parada.
Pistonudo aporta un montaje reciente y archivos útiles para estudiar adquisición multizona, conexiones y validez de información. Sus límites de implementación forman parte del estado del prototipo y evitan confundir una lista de sensores con una cobertura demostrada en todas las maniobras.
Fuentes
- Configuración construida y límites de Pistonudo en 2026 [en]
- Adquisición y selección de distancias de pared en TOF4Walls [en]
Imagen: Fotografía publicada por chaBots de su vehículo educativo chaBots Pistonudo 2026, con el cuerpo, ruedas y sensores visibles en el montaje físico. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.