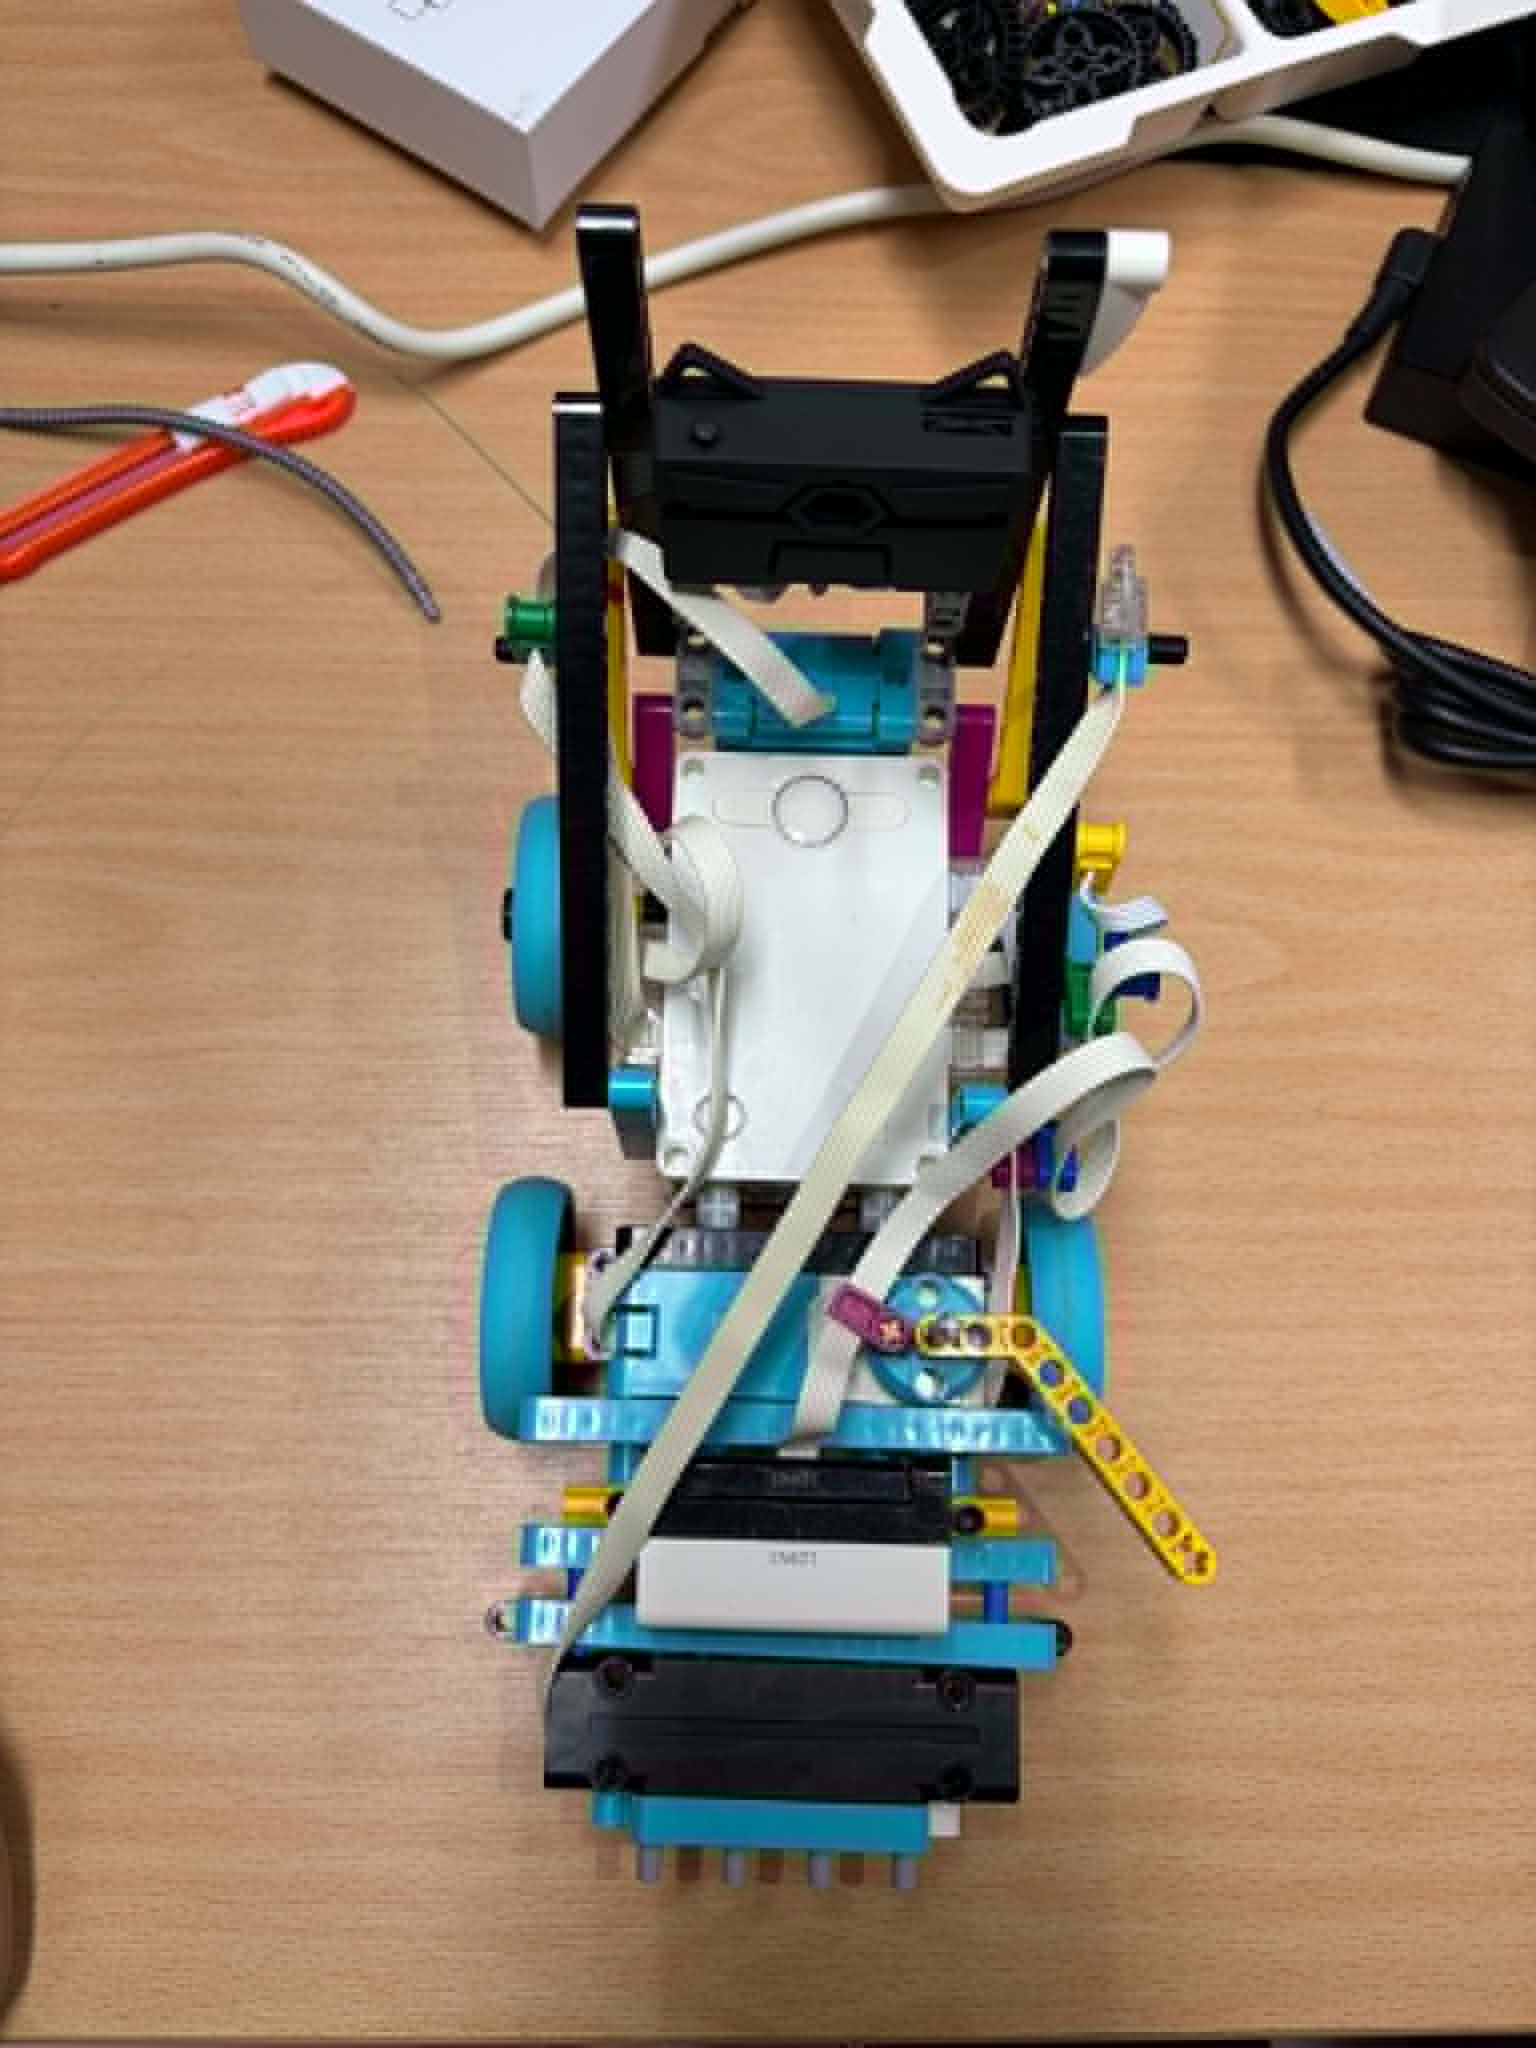
CIS.exe reparte el recorrido entre cámara y marcas del suelo
CIS.exe construye un coche educativo con SPIKE Prime y HuskyLens para 2026. Su programa separa detección de obstáculos, marcas del suelo y recuento de vueltas.
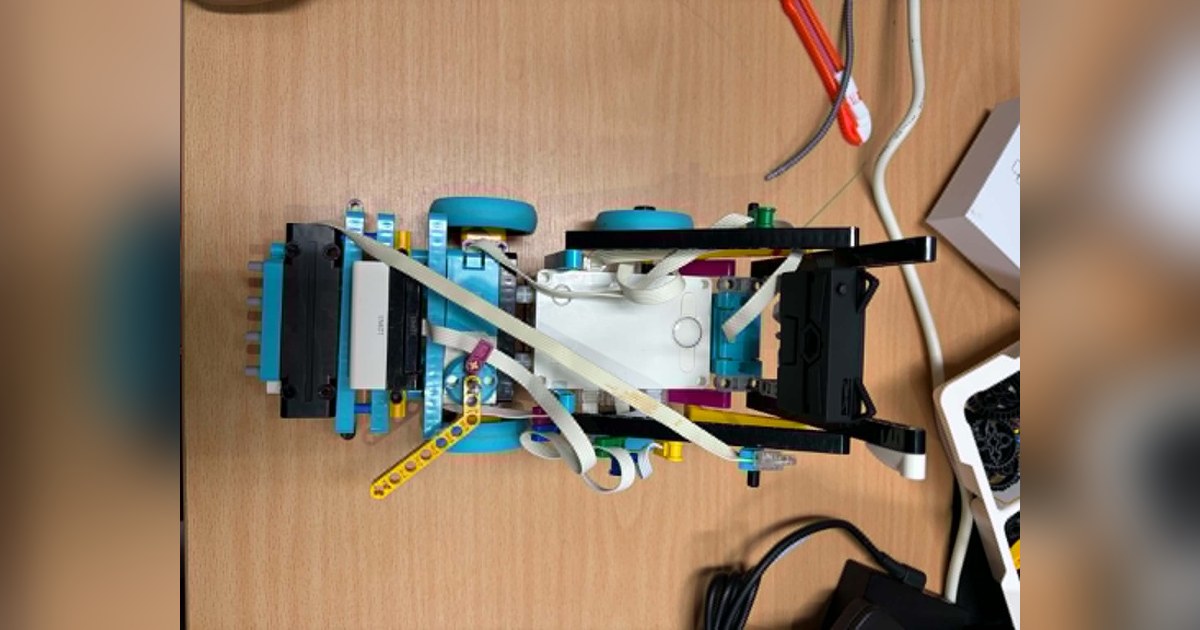
CIS.exe combina una cámara HuskyLens con sensores LEGO en su coche educativo de 2026. La cámara aporta información de objetos por delante, mientras un sensor orientado hacia el suelo identifica las marcas utilizadas para girar y contar el recorrido.
El equipo tailandés CIS.exe documenta un vehículo físico de piezas Technic, con hub SPIKE Prime, motor trasero y dirección delantera. La cámara ocupa un soporte elevado y el sensor de distancia mira hacia el frente.
Una cámara para los objetos y otra referencia para el recorrido
El programa principal inicia la comunicación con HuskyLens antes de poner el coche en movimiento. Si la inicialización falla, ordena detener el motor y termina con un error.
Durante el recorrido consulta identificadores de objetos y conserva temporalmente la última dirección de evasión reconocida. Al acercarse a un obstáculo puede utilizar la identificación actual, la dirección anterior o una opción de reserva cuando no dispone de ninguna.
Ese último caso tiene importancia: una maniobra ejecutada sin una identificación reciente no debe confundirse con haber reconocido correctamente el obstáculo. El programa define qué hacer ante esa ausencia, pero el resultado depende de la escena y de la calibración.
Las marcas azules se cuentan con una pausa de bloqueo
El sensor de color observa las marcas del suelo. La lógica intenta evitar que una misma marca azul se acumule en ciclos sucesivos mediante una condición de bloqueo temporal.
La configuración considera cuatro detecciones azules por vuelta y detiene el coche cuando suma tres vueltas. Es una regla de este programa, que necesita corresponderse con la pista utilizada y con las transiciones reales del sensor.
Las marcas naranjas llaman a una función de giro. Su duración se ajusta a partir de la distancia frontal y queda limitada entre dos tiempos. La lista publicada contiene cuatro giros hacia la derecha, por lo que esta configuración no demuestra una selección autónoma del sentido de circulación.
La corrección visual y la evasión trabajan de maneras distintas
En el módulo de dirección, la posición horizontal del objeto se compara con el centro elegido. Una banda de tolerancia evita corregir pequeñas diferencias y la orden resultante se limita antes de mover el motor de dirección.
Las evasiones, en cambio, encadenan posiciones de giro y periodos de avance. Dentro de esas esperas no aparecen nuevas consultas de cámara o distancia. El coche sigue la secuencia elegida con la información disponible al iniciarla.
El módulo se llama gyro_control, pero esta versión no lee el giroscopio. Sus funciones utilizan posiciones del motor, visión y tiempos de maniobra. El nombre del archivo no acredita por sí solo un control de orientación con la IMU del hub.
Parar al terminar no equivale a aparcar
La documentación describe el aparcamiento entre los objetivos del proyecto. El camino publicado al completar las vueltas detiene la tracción y centra la dirección; no incorpora una búsqueda de plaza ni una maniobra de estacionamiento.
También existe un tiempo máximo de prueba que termina la ejecución. Son condiciones de parada del programa, sin garantizar que el vehículo responda a cualquier fallo de percepción o conexión.
CIS.exe ofrece una construcción accesible para estudiar cómo cooperan visión, marcas y distancia. Sus fotografías y archivos permiten separar lo que ya está montado de las funciones que todavía necesitan implementación o validación en el circuito.
Fuentes
- Hardware y montaje de CIS.exe para 2026 [en]
- Programa principal de detección y recuento de vueltas [en]
- Corrección visual y secuencias de giro y evasión [en]
Imagen: Fotografía publicada por Team CIS.exe de su vehículo educativo CIS.exe 2026, con el cuerpo, ruedas y sensores visibles en el montaje físico. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.