Nova combina referencias de imagen y maniobras de escape
Nova, el coche educativo de Valledupar para 2026, combina cámara y ultrasonidos. Su código muestra cómo calcula la dirección y cuándo ejecuta un retroceso de escape.
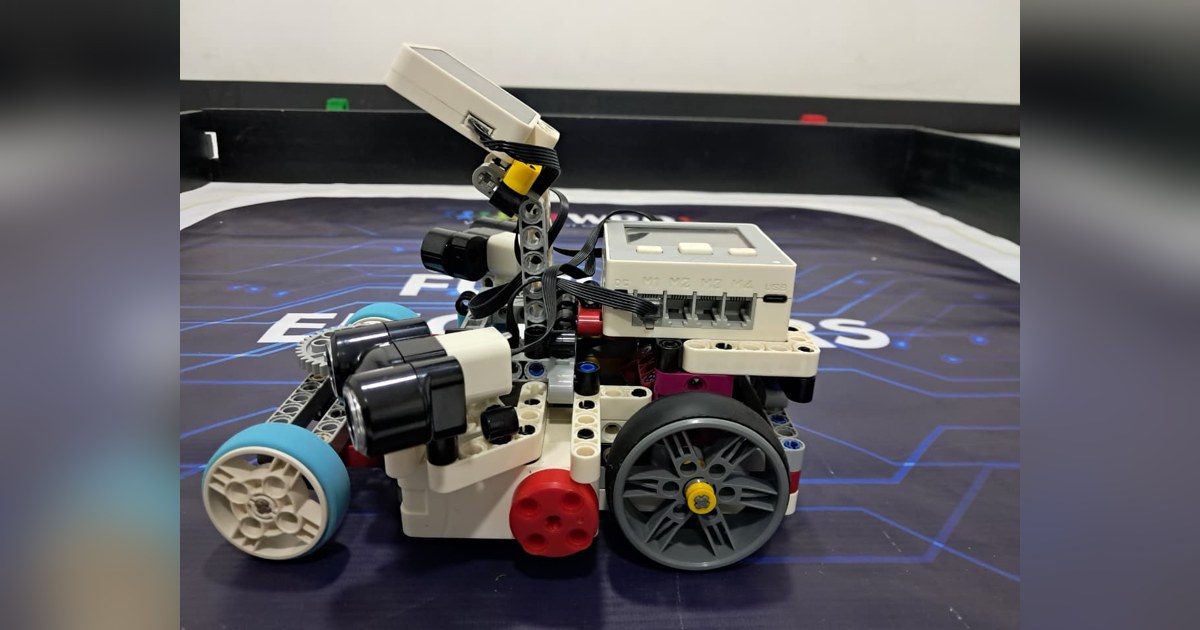
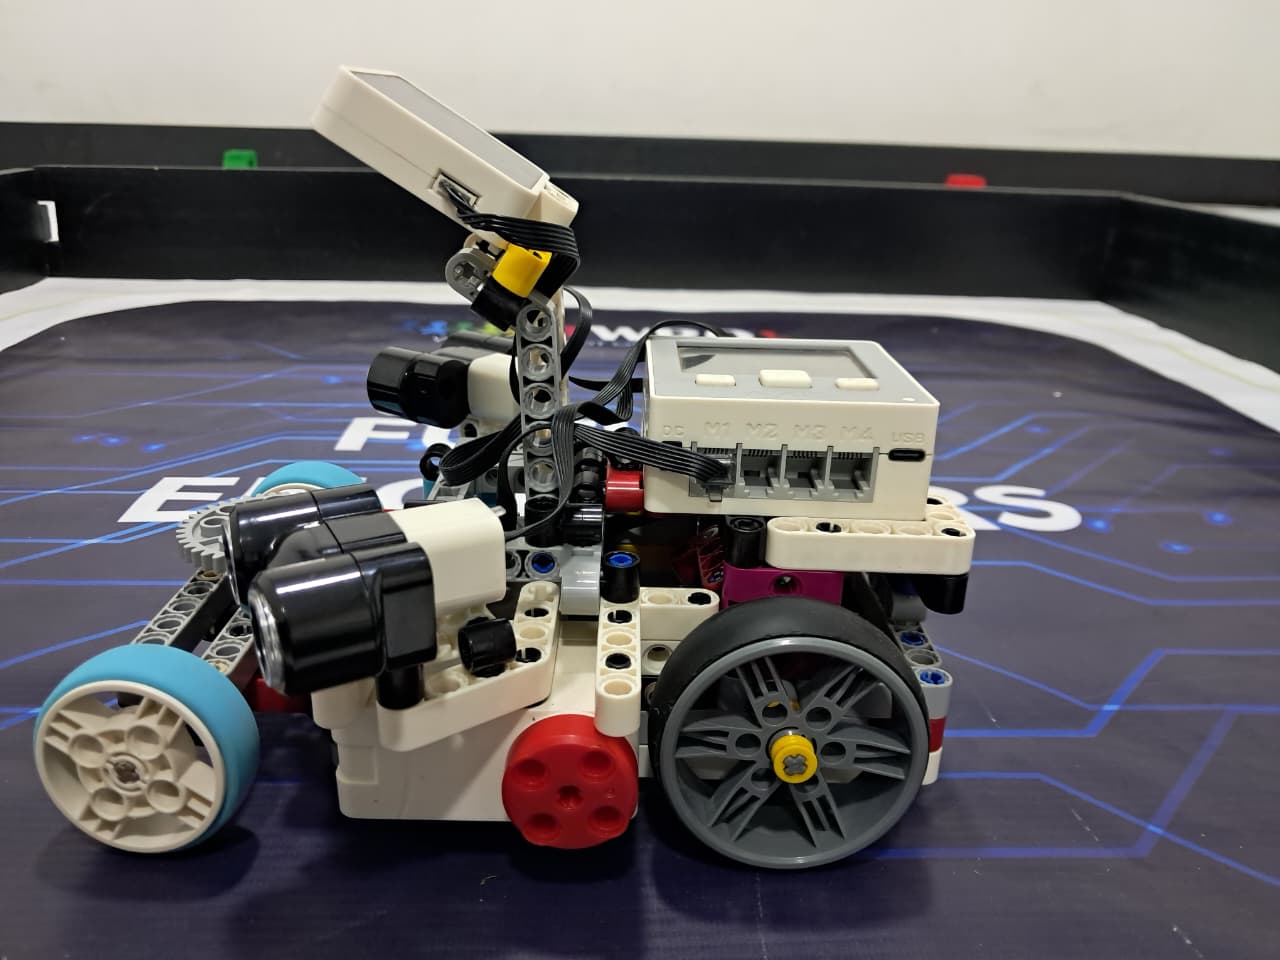
Nova es un coche educativo construido en Valledupar, Colombia, para Future Engineers 2026. Su diseño combina un diferencial de piezas LEGO, componentes ZMROBO y un programa que utiliza la posición de los objetos en la imagen para calcular la dirección.
El proyecto de Team Nova pertenece a estudiantes de Windsor School y Ciberkids. Las fotografías muestran el vehículo ensamblado y acompañan explicaciones de transmisión, dirección y sensores.
Un diferencial para que las ruedas recorran caminos distintos
La transmisión distribuye el movimiento a las dos ruedas motrices mediante engranajes LEGO Technic. En una curva, la rueda exterior debe recorrer más distancia que la interior. El diferencial permite que giren a velocidades diferentes mientras reciben movimiento del mismo sistema.
La dirección utiliza un Mini Servo ZMROBO y una transmisión por engranajes hacia el mecanismo delantero. El montaje del servo y los enlaces necesita mantener la alineación para que una orden de posición produzca una respuesta repetible en las ruedas.
Esta construcción permite estudiar por separado dos funciones: repartir la tracción y orientar el eje delantero. No se trata de hacer girar el coche variando la velocidad de dos motores independientes.
Dos referencias visuales para decidir por dónde pasar
El programa Python de Nova consulta la identificación del objeto, su coordenada horizontal y su altura aparente. También lee dos sensores ultrasónicos.
Para los objetos reconocidos con cada identificador utiliza una referencia horizontal diferente. La corrección proporcional depende de cuánto se separa la posición observada de esa referencia; la parte derivativa utiliza el cambio de error respecto al ciclo anterior.
Cuando no recibe uno de esos identificadores, el programa centra la dirección y aplica una orden de avance. La altura de la detección y las distancias ultrasónicas pueden, en cambio, activar una maniobra de escape.
Son reglas de navegación para este montaje y su calibración. La coordenada de imagen no representa directamente una distancia lateral en centímetros, y el tamaño aparente de un objeto depende también de la cámara y su posición.
El límite calculado no llega a todas las órdenes
La función de control calcula una dirección y prepara otra variable limitada al intervalo definido. Sin embargo, los caminos principales de navegación envían al servo la variable anterior a esa limitación.
Por ello, la existencia del cálculo acotado no demuestra que todas las órdenes respeten ese intervalo. Es un punto que quien reproduzca el vehículo necesita revisar en la relación entre la función y sus llamadas.
Algunos casos próximos a una pared sustituyen la corrección visual por una posición fija de dirección. Ese comportamiento pertenece a la lógica publicada; no permite deducir por sí solo que el coche mantenga separación suficiente en cualquier situación.
Un escape por tiempo, con límites claros
La secuencia de recuperación detiene la tracción, elige una posición de dirección según las distancias recibidas y retrocede durante un tiempo fijo. Después centra las ruedas y vuelve a parar.
Las esperas de esa función no incorporan nuevas lecturas de cámara o ultrasonidos dentro de la secuencia. El coche ejecuta una maniobra basada en las observaciones tomadas antes de entrar en ella.
El archivo consultado tampoco contiene un contador de vueltas ni aparcamiento. Nova ofrece un proyecto físico para aprender transmisión y control visual, junto con un programa que permite estudiar sus decisiones y detectar aspectos todavía pendientes de integración.
Fuentes
- Construcción y componentes de Nova para Future Engineers 2026 [en]
- Control Python de dirección visual y maniobra de escape [es]
Imagen: Fotografía publicada por Team Nova, Valledupar de su vehículo educativo Nova Valledupar 2026, con el cuerpo, ruedas y sensores visibles en el montaje físico. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.