FAST 5 baja la cámara y separa las fases de una maniobra
FAST 5 construye un coche educativo con LEGO SPIKE y cámara Matrix M-Vision. La segunda revisión baja la cámara, mientras el software público sigue necesitando ajustes.
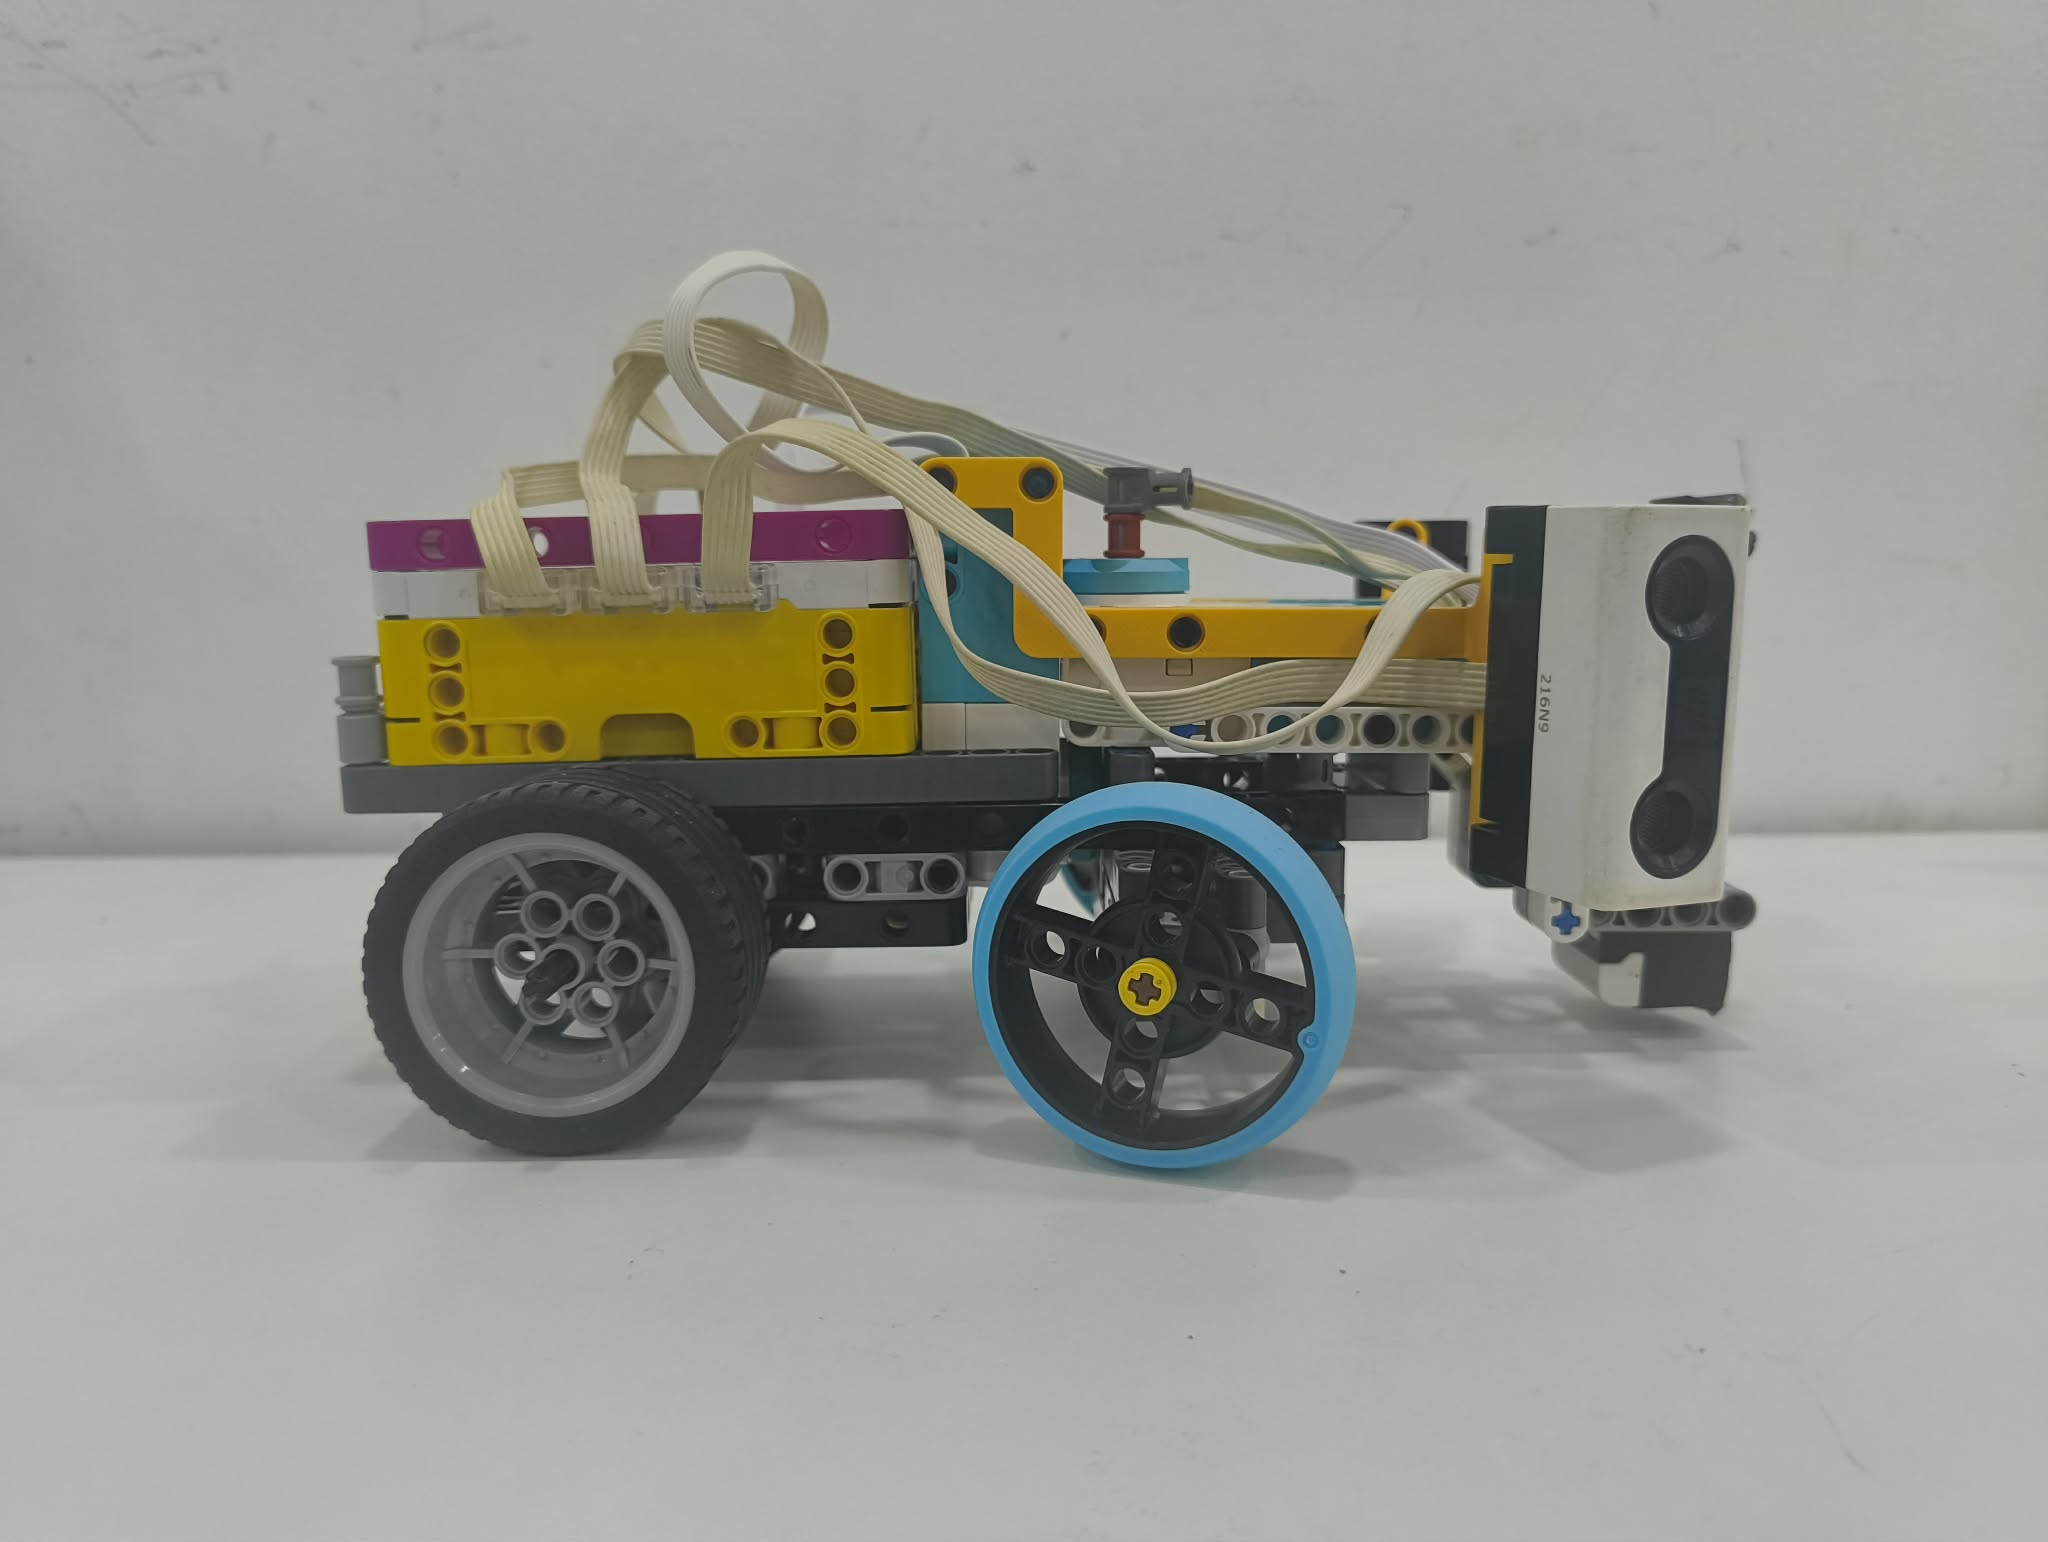
FAST 5 es un coche educativo de dos estudiantes vietnamitas para la temporada 2026 de Future Engineers. Combina piezas LEGO Technic, soportes impresos en PLA, un hub SPIKE Prime y una cámara Matrix M-Vision. Su segunda revisión cambia algo que afecta a toda la percepción: baja la cámara y la acerca al frontal.
Las fotografías de la revisión V2 muestran el vehículo montado. El programa público conserva errores y diferencias respecto a la explicación del equipo, por lo que conviene entenderlo como un prototipo en desarrollo.
Un chasis más corto y una vista más baja
La primera configuración empleaba una cámara elevada sobre un soporte delantero. La revisión posterior reduce esa altura, acorta la estructura y modifica las ruedas traseras. Mantiene un diferencial para la tracción y dirección Ackermann en el eje delantero.
El hub coordina dos motores: uno mueve el coche y otro acciona la dirección. También recibe información de dos ultrasónicos laterales y un sensor de color orientado al suelo. Los encoders y la unidad inercial integrada aportan referencias de movimiento.
La cámara tiene capacidad de procesamiento propia y envía resultados al hub. Moverla altera dónde aparecen paredes y pilares en la imagen, así que los umbrales y regiones de análisis necesitan acompañar al cambio físico. Copiar los parámetros de una cámara alta a otra baja no conserva necesariamente la misma interpretación de la pista.
Separar la aproximación y la evasión
El controlador con obstáculos organiza el comportamiento en cuatro estados. Primero busca una referencia, después se aproxima a un objeto, ejecuta el rodeo y finalmente recupera la conducción normal. Durante la aproximación guarda una referencia de dirección para utilizarla cuando pierde temporalmente el objeto.
La fase de evasión incluye límites relacionados con el giro acumulado del motor y con una medida visual de la pared. Así se intenta evitar que una maniobra continúe indefinidamente si falta la condición esperada. La transición siguiente tiene su propio criterio para volver a buscar objetos.
Esta organización permite estudiar un problema habitual: detectar un pilar no basta para decidir cuándo empezar a rodearlo, cuánto mantener el giro y cuándo darlo por superado. Cada cambio de fase necesita una condición que funcione con las imágenes del montaje concreto.
La implementación aún exige trabajo
El código publicado presenta una expresión aritmética incompleta dentro de la función de dirección. Aunque la ejecución seleccione la ronda con obstáculos, ese error impide cargar el archivo tal como está. Hay que corregirlo antes de realizar pruebas sobre el hub.
También existe una diferencia en la interfaz de visión. El programa de cámara termina enviando anchura del objeto y una medida de zona oscura, mientras algunos comentarios y el controlador describen esos campos como coordenadas. Una variable de anchura tampoco tiene un valor inicial definido para todos los casos sin detección. Resolver ambos asuntos es necesario antes de atribuir al programa un comportamiento fiable.
FAST 5 aporta un vehículo reciente con decisiones mecánicas visibles y una propuesta de control que se puede examinar. Para un taller avanzado resulta útil precisamente ese paso entre montaje, datos de cámara y depuración. Su documentación no permite tratar la segunda revisión como una solución terminada que complete todas las maniobras sin intervención.
Fuentes
- Documentación y fotografías de las revisiones de FAST 5 [en]
- Controlador publicado para las rondas abierta y con obstáculos [en]
- Programa de visión de la cámara Matrix M-Vision [en]
Imagen: Fotografía del equipo Team FAST 5 de su vehículo educativo FAST 5 Future Engineers V2 2026, construido y mostrado completo en la documentación original. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.