RCBC divide su dirección impresa para corregir la holgura
RCBC documenta un coche educativo construido para 2026 con dirección propia. Su evolución muestra por qué una pieza móvil impresa puede necesitar tornillos y ajustes.
El coche educativo RCBC cambia una dirección impresa como conjunto móvil por varias piezas ensambladas con tornillos. El equipo RPRC RCBC documenta esa decisión en su vehículo para WRO 2026: una solución que encajaba al principio terminó desarrollando juego después de los ensayos. La modificación busca mantener la alineación de las ruedas cuando la estructura vuelve a pasar por las mismas curvas.
El proyecto publica fotografías del coche construido, diseños del chasis y programas para Raspberry Pi y ESP32. Su interés educativo está en una relación sencilla de observar: una orden idéntica de dirección puede producir trayectorias diferentes si los apoyos de las ruedas se mueven dentro de sus uniones.
Cuando la tolerancia inicial deja de servir
La primera propuesta integraba piezas móviles en la propia impresión. Este método reduce el montaje, pero obliga a acertar las separaciones entre superficies para que el mecanismo pueda moverse. También deja esas superficies expuestas al desgaste y a la holgura que aparezca con el uso.
La memoria mecánica señala que el equipo pasó a un conjunto de varias piezas sujetas con tornillos y tuercas de bloqueo. No hay que convertir esa descripción en una promesa de precisión permanente: la documentación general y el apartado mecánico difieren en el número de fijaciones. Lo comprobable es la decisión de sustituir la unión integrada por un montaje que permite ajustar sus elementos. El desarrollo mecánico explica el problema de juego de las ruedas.
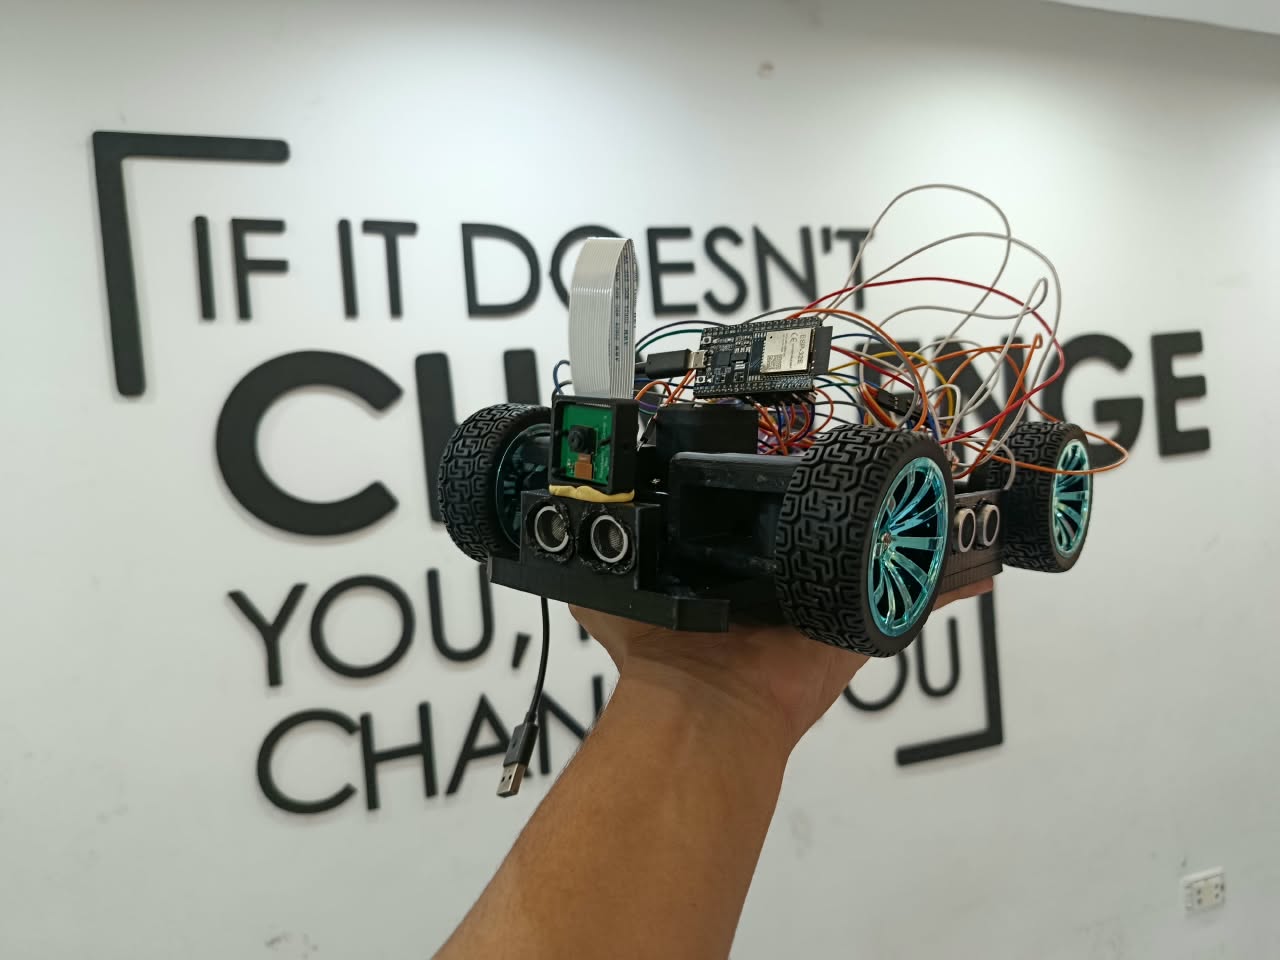
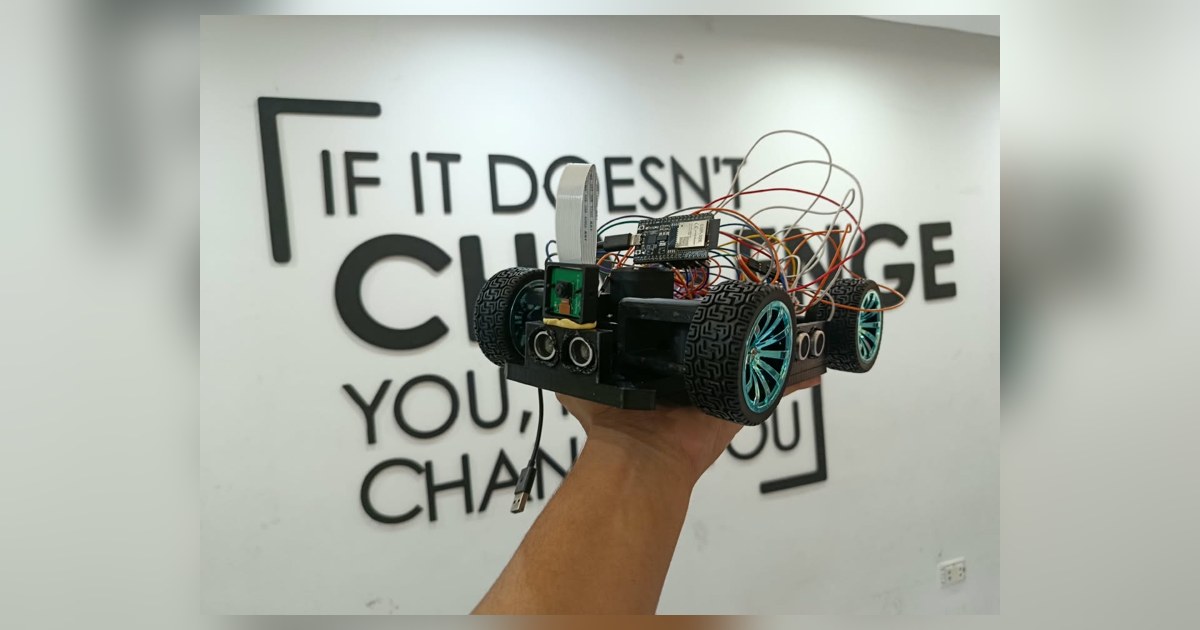
El coche separa propulsión y dirección, con un motor para la transmisión trasera y un servomotor para las ruedas delanteras. Los diseños propios incluyen soportes para electrónica y puntos de montaje. El conjunto fotografiado permite estudiar la construcción real junto a las piezas digitales, sin tratar una imagen de CAD como prueba de un mecanismo terminado.
La cámara propone y el ESP32 ejecuta
Una Raspberry Pi 4 procesa imágenes y se comunica con el ESP32. Este segundo controlador lee las distancias y actúa sobre motor y dirección. En uno de los programas de visión publicados, dos franjas de la imagen sirven para comparar áreas oscuras y calcular una corrección. Otra región busca una marca naranja, cuyo contador se actualiza al entrar y salir de la detección.
Las áreas son cantidades de píxeles. Su diferencia puede orientar una corrección visual, pero no representa una distancia física medida entre el coche y las paredes. Si se modifica la inclinación de la cámara o cambia la iluminación, hay que revisar los umbrales y el encuadre. El programa muestra las regiones y el formato de los mensajes.
El ESP32 combina esa información con ultrasonidos. Su bucle da prioridad a ciertas maniobras de obstáculos y esquinas antes de volver al seguimiento de paredes. También contiene un tiempo límite para considerar antigua la visión; en ese caso descarta su prioridad, sin que eso equivalga a detener todo el vehículo. El controlador permite consultar esas decisiones.
Un montaje para analizar y ajustar
La descripción del proyecto incluye objetivos de aparcamiento y cifras generales de rendimiento. El código consultado recibe información de marcadores y la almacena, pero ese mensaje no dispara una maniobra de aparcamiento. Tampoco basta una cifra de velocidad de la memoria para acreditar el resultado de un recorrido completo.
RCBC aporta un vehículo físico reciente y una decisión mecánica que se puede examinar con detalle. Para un taller, permite comparar desgaste, ajuste de uniones y reacción de los controladores, manteniendo separadas las funciones visibles en el programa de las capacidades que aún necesitan una demostración de conjunto.
Fuentes
- Descripción y fotografías del coche educativo de RCBC para 2026 [en]
- Diseño mecánico y evolución de la dirección impresa [en]
- Control del ESP32 y recepción de información visual [en]
- Programa de áreas de imagen y mensajes para el controlador [en]
Imagen: Fotografía publicada por Equipo RPRC RCBC de RPRC RCBC Future Engineers 2026, con el cuerpo completo, sus ruedas y los sensores visibles en el montaje físico. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.