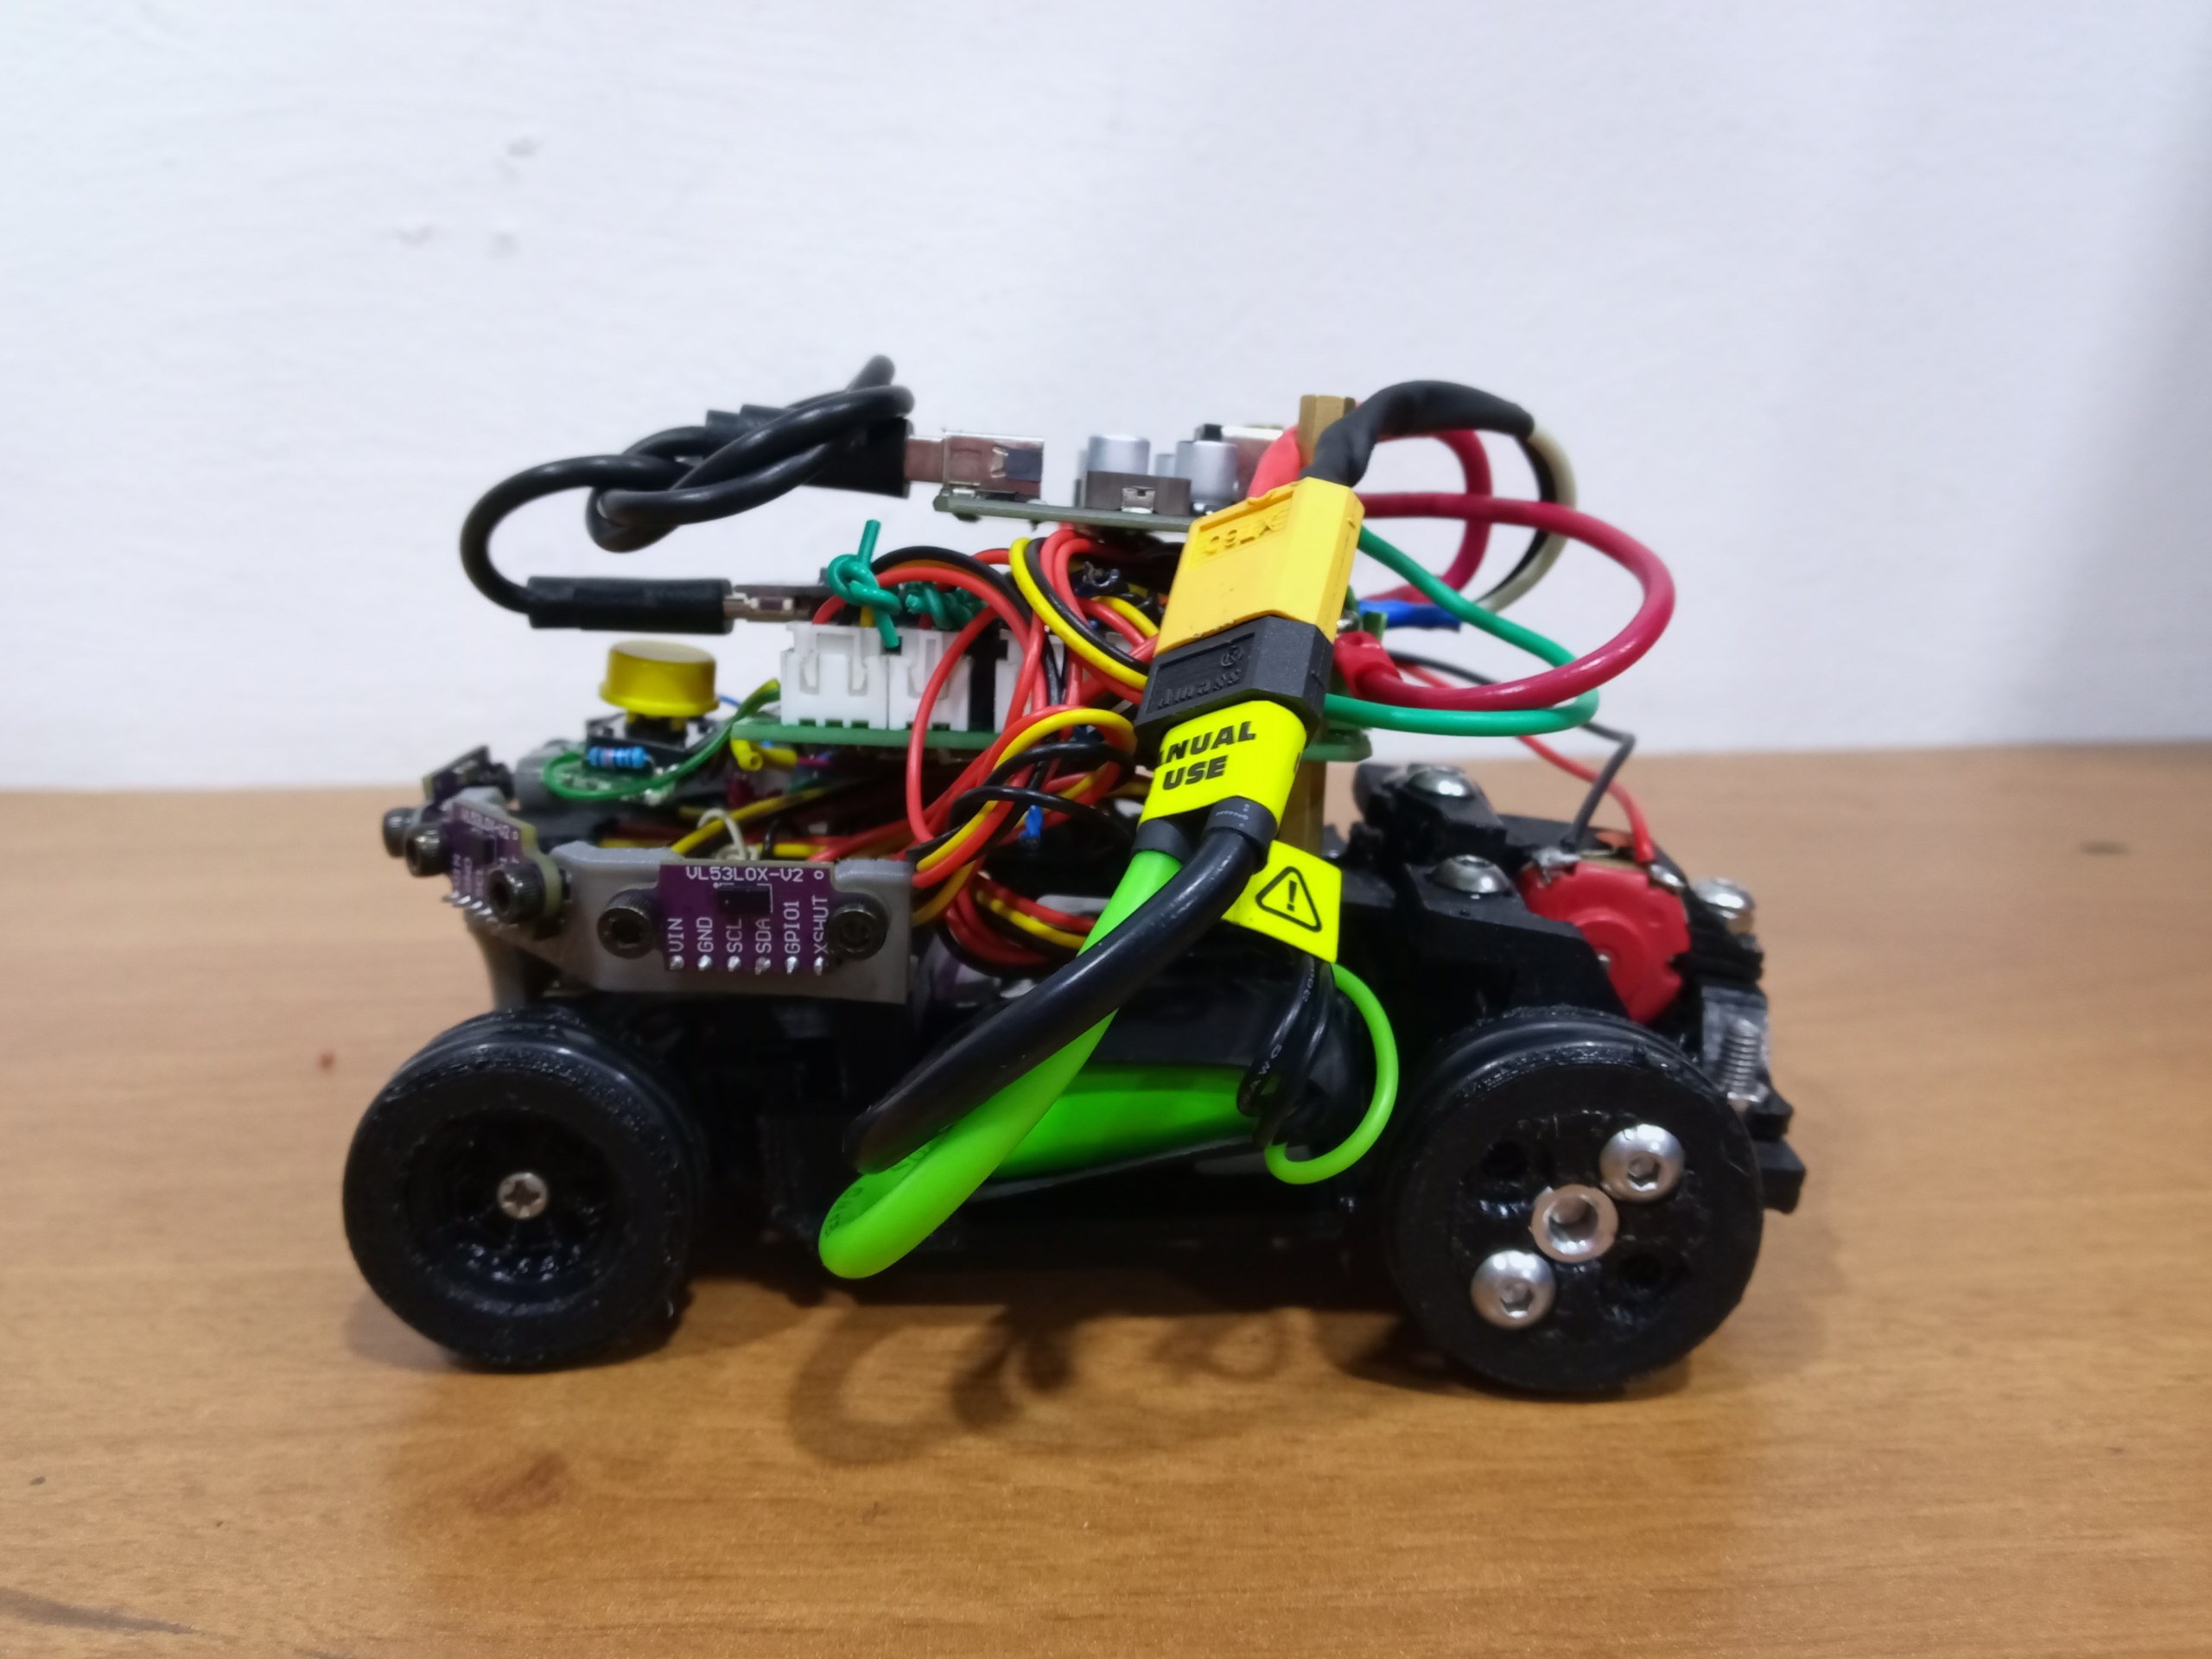
Eva01 adapta su chasis a los tornillos disponibles en el taller
Eva01, el coche educativo de Génesis para 2026, adapta un chasis abierto con piezas impresas. Sus pruebas muestran por qué agrandar todos los agujeros debilitaba la dirección.
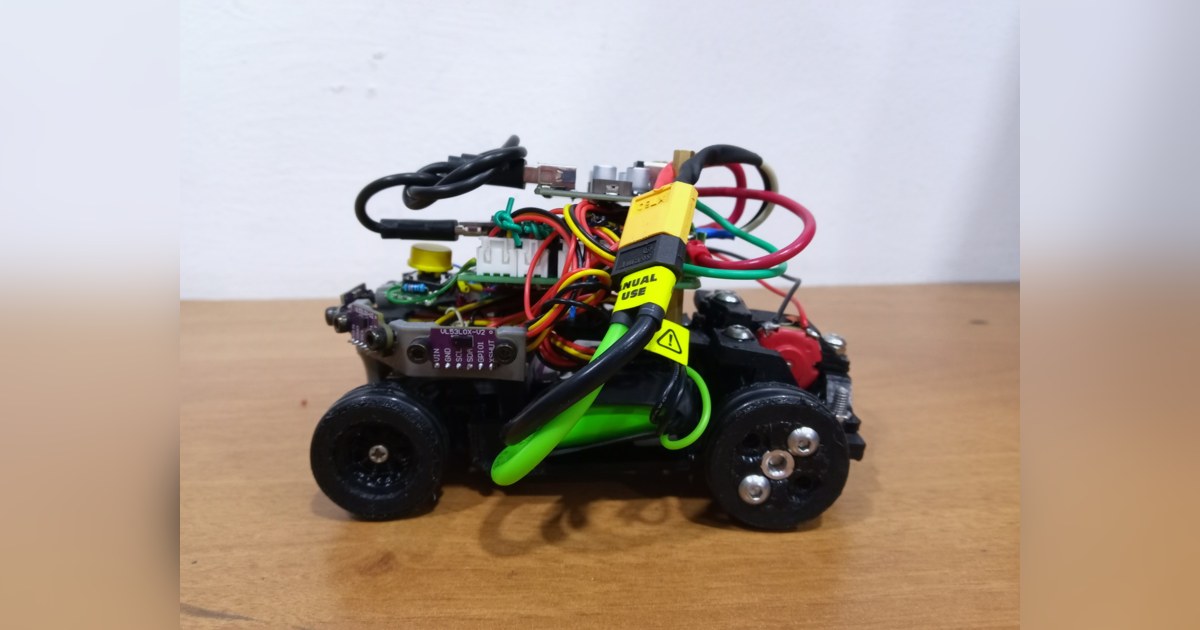
Eva01 es el coche educativo que Team Génesis documenta para Future Engineers 2026. Parte del diseño abierto zcar, pero su construcción incluye cambios de soportes, dirección, transmisión y cableado. Una de sus decisiones más interesantes nació de una necesidad de taller: utilizar tornillos fáciles de conseguir.
El montaje de Eva01 combina piezas impresas, un eje trasero metálico y una placa perforada soldada a mano. La adaptación permite estudiar qué ocurre cuando una modificación aparentemente pequeña afecta a varias partes del robot.
Un agujero mayor deja menos material alrededor
El equipo comenzó modificando los modelos de zcar para sustituir uniones M3 por tornillos y tuercas M4. Los primeros prototipos mostraron el inconveniente: al ampliar los agujeros, las paredes próximas a los ejes de dirección y tracción quedaban demasiado finas.
La solución mecánica combina ambos tamaños. La estructura principal conserva M4, mientras las zonas delicadas de los ejes mantienen M3. También se reforzaron el soporte trasero y el eje motriz.
El caso muestra por qué no basta con escalar un alojamiento de tornillo. Importa el material que queda entre ese alojamiento y el borde de la pieza, especialmente cuando soporta esfuerzos o sirve de apoyo a una articulación. El resultado es una adaptación local del diseño, en lugar de una sustitución uniforme de toda la tornillería.
La dirección se comprueba con piezas reales
Eva01 utiliza un servo MG90S para mover el mecanismo delantero. El diseño busca que la rueda interior de la curva gire más que la exterior, siguiendo una geometría Ackermann adaptada al chasis.
El proceso descrito alterna modificaciones en el modelo, impresión y pruebas de encaje. Ajustar la barra o el soporte de las ruedas obliga a comprobar después el recorrido del servo, la fricción y las holguras. También se modificó una pieza que limitaba el movimiento de la dirección.
Las piezas estructurales se fabrican en PETG y los neumáticos en TPU. Los módulos desmontables de dirección y transmisión permiten intervenir en una parte del coche sin rehacer la base completa.
Cinco sensores sobre una placa hecha a mano
Una Raspberry Pi 3 B+ comparte el sistema con un ESP32-S2 Mini, cinco sensores de distancia VL53L0X y una MPU-6050. La documentación asigna al microcontrolador la relación con sensores y actuadores.
Antes del montaje definitivo, Génesis probó las conexiones en una placa de prototipos. Después trasladó el circuito a una placa perforada, con conectores y soldaduras punto a punto. Cada sensor de distancia conserva una línea independiente de habilitación, aunque comparte alimentación y bus de comunicación.
El equipo identifica una contrapartida de esta solución: las uniones manuales pueden sufrir falsos contactos o desgaste mecánico. La placa permite corregir conexiones sin encargar otra fabricación, pero también necesita inspección y comprobaciones de continuidad.
Un eje rígido y mejoras todavía pendientes
La descripción mecánica detallada utiliza un único motor y un eje trasero rígido. Aunque el resumen menciona tracción diferencial, esa expresión no acredita dos motores controlados por separado ni un diferencial mecánico instalado.
El motor con encoder y una PCB fabricada se presentan como mejoras futuras. La documentación desarrolla la navegación del reto abierto, pero deja vacíos los apartados de obstáculos y aparcamiento. Eva01 ofrece, por tanto, un proyecto físico para estudiar adaptación y ensamblaje; su documentación no demuestra todavía la ejecución completa de todas las pruebas de competición.
Fuentes
- Documentación y fotografías de Eva01 para 2026 [es]
- Modificaciones de chasis y tornillería [es]
- Proceso de fabricación de la placa perforada [es]
Imagen: Fotografía publicada por Team Génesis de su vehículo educativo Génesis Eva01 2026, con el cuerpo, ruedas y sensores visibles en el montaje físico. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.